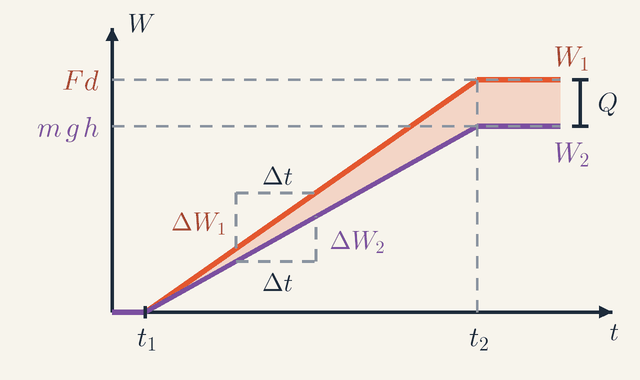उत्तोलक, घिरनी और गियर बल के बदले दूरी का व्यापार कैसे करते हैं: यांत्रिक लाभ MA=Fout/Fin, आदर्श मशीन का कार्य-संतुलन Win=Wout, और वास्तविक मशीन की दक्षता η।
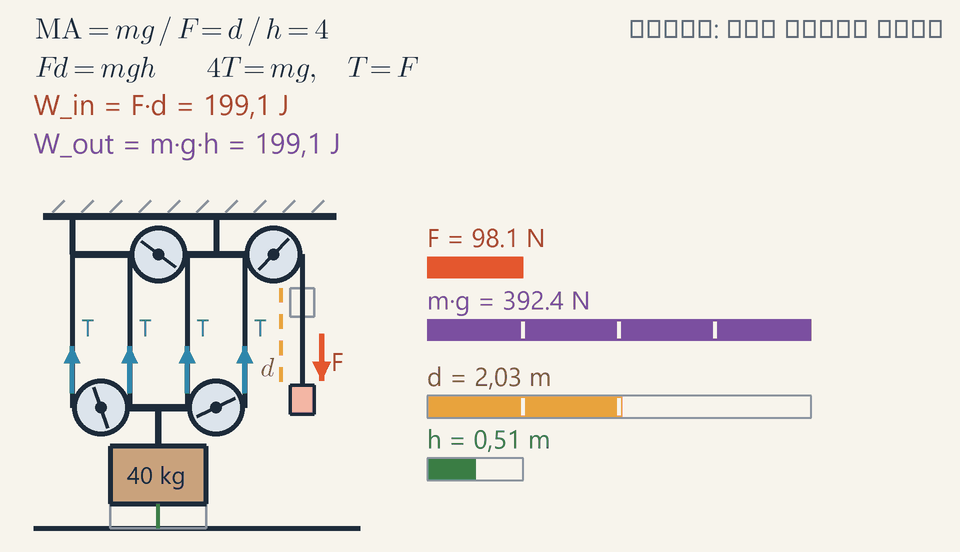
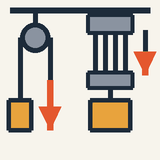
चार रस्सी-खंडों वाली घिरनी-प्रणाली 40 kg की पेटी को 1 m ऊपर उठाती है, जबकि रस्सी का मुक्त सिरा 4 m खींचा जाता है: बल एक-चौथाई, दूरी चार गुनी।
उत्तोलक, घिरनी, नत तल और गियर छोटे बल से भारी भार को हिलाने देते हैं।
कीमत दूरी की है: एक-चौथाई बल लगाएँ तो चार गुना दूरी खींचनी होगी।
घिरनी-प्रणाली में भार को थामने वाले रस्सी-खंड गिनें: वे भार को आपस में बाँटते हैं।
नत तल का सिद्धांत भी यही है: लंबा, मंद ढलान सीधे उठाने से कम धक्का माँगता है।
कोई मशीन कार्य (बल × दूरी) को कम नहीं करती; घर्षण से वास्तविक मशीनों को थोड़ा अधिक कार्य करना पड़ता है।
एक व्यक्ति जैक से कार कैसे उठा सकता है, या क्लॉ हैमर से कील कैसे निकाल सकता है? सरल मशीनों से: उत्तोलक, घिरनी, नत तल, पहिया और धुरी, पेच और गियर।
चरण 1. मशीन आवश्यक बल बदल देती है। सब्बल में आपका हाथ लंबे सिरे पर हल्का धक्का देता है, जबकि छोटा सिरा भारी पत्थर को उठा देता है।
चरण 2. कुछ भी मुफ़्त नहीं मिलता। भौतिकी में कार्य को बल × दूरी से मापा जाता है, और कोई मशीन आपके लगाए कार्य से अधिक कार्य नहीं दे सकती। इसलिए यदि वह बल घटाती है, तो दूरी बढ़ा देती है: एक-चौथाई बल से धक्का दें तो चार गुना दूरी तक धक्का देना होगा।
चरण 3. घिरनियाँ इसे सबसे अच्छी तरह दिखाती हैं। एनीमेशन में एक रस्सी, ऊपर के स्थिर ब्लॉक और पेटी वाले निचले ब्लॉक के बीच ऊपर-नीचे चलती है। 1 से 4 तक क्रमांकित चार खंड निचले ब्लॉक को थामते हैं, इसलिए वे पेटी का भार बाँटते हैं और आपका हाथ उसका केवल एक-चौथाई खींचता है: छोटी लाल “आपका बल” पट्टी की तुलना बैंगनी भार-पट्टी से करें। पर पेटी को 1 m उठाने के लिए हर खंड को 1 m छोटा होना पड़ता है, इसलिए आपके हाथ से 4 m रस्सी गुज़रती है: सुनहरी पट्टी हरी पट्टी से चार गुना तेज़ बढ़ती है।
चरण 4. नत तल का सिद्धांत यही है: किसी डिब्बे को लंबे, मंद ढलान पर ऊपर धकेलने में सीधे उठाने की तुलना में कम बल लगता है, पर पथ लंबा होता है।
स्वयं जाँचें: 4 m लंबा एक चिकना नत तल 1 m ऊँचा है। 400 N की पेटी को उस पर चढ़ाने के लिए कितना धक्का चाहिए? (100 N: दूरी चार गुना, बल एक-चौथाई।)
वास्तविक मशीनें इस आदर्श से थोड़ी कमतर काम करती हैं: घिरनियों और बेयरिंगों में घर्षण आपके प्रयास का कुछ भाग ऊष्मा में बदल देता है, इसलिए आपको हमेशा थोड़ा अधिक खींचना पड़ता है।
मध्यम
मुख्य विचार
MA=Fout/Fin और IMA=din/dout; घर्षण न हो तो Win=Wout, अतः MA=IMA।
ब्लॉक और टैकल: IMA=n, यानी चल ब्लॉक को थामने वाले रस्सी-खंड; एक स्थिर घिरनी केवल खिंचाव की दिशा बदलती है।
उत्तोलक: FinLin=FoutLout। बीच में आलंब हो तो वर्ग 1, भार हो तो वर्ग 2, प्रयास बल हो तो वर्ग 3 (MA<1)।
गियर: बल-आघूर्ण Nout/Nin गुना होता है और घूर्णन-गति Nin/Nout गुना।
मशीन क्या बदलती है और क्या नहीं बदल सकती
सरल मशीन आपका लगाया बल, यानी प्रयास बल Fin, लेती है, जो दूरी din से गुज़रता है, और बल Fout से दूरी dout तक भार पर कार्य करता है; स्थिर उठान में Fout भार का वज़न mg है। इसका वर्णन दो शुद्ध संख्याएँ करती हैं: यांत्रिक लाभ, जो वास्तविक मशीन पर मापा जाता है, और आदर्श लाभ, जो केवल ज्यामिति से तय होता है।
MA=FinFout
IMA=doutdin
मशीन की अपनी ऊर्जा का स्रोत नहीं होता। घर्षण न हो तो दिया गया कार्य और प्राप्त कार्य बराबर होते हैं, Win=Wout, अतः Findin=Foutdout और MA=IMA: बल जितना गुणा होता है, दूरी उतनी ही घट जाती है। घर्षण के साथ आगत का कुछ भाग ऊष्मा Q बन जाता है, इसलिए Win=Wout+Q और दक्षता η=WinWout=IMAMA 1 से कम होती है। घर्षण बलों को बदलता है, दूरियों को नहीं, इसलिए कार्यों का अनुपात MA और IMA के अनुपात के बराबर है।
घिरनियाँ: सहारा देने वाले रस्सी-खंड गिनें
घिरनी एक खाँचेदार पहिया है, जो धुरी पर स्वतंत्र रूप से घूमता है, इसलिए रस्सी में तनाव T दोनों ओर समान होता है। एक अकेली स्थिर घिरनी केवल खिंचाव की दिशा मोड़ती है, MA=1 के साथ, हालाँकि अपने वज़न की सहायता से नीचे की ओर खींचना आसान होता है।
ब्लॉक और टैकल में एक रस्सी ऊपर के स्थिर ब्लॉक और भार उठाने वाले निचले ब्लॉक के बीच ऊपर-नीचे चलती है। यदि n खंड चल ब्लॉक को थामें, तो वे भार बाँटते हैं, nT=mg, इसलिए मुक्त सिरे पर खिंचाव F=T=mg/n है। ज्यामिति भी यही कहती है: जब निचला ब्लॉक h ऊपर उठता है, तो हर खंड h छोटा होता है, और अतिरिक्त रस्सी, d=nh, आपके हाथ से बाहर आती है। केवल चल ब्लॉक से जुड़े खंड गिनें। घर्षण खिंचाव को 1/η गुना बढ़ा देता है: Block and tackle:d=nh,F=nηmg
उदाहरण: एनीमेशन की उठाने वाली मशीन
40 kg की पेटी का भार mg=40⋅9.81=392.4N है, और प्रारंभिक दृश्य में क्रमांकित चार खंड निचले ब्लॉक को थामते हैं, इसलिए n=4 और इस स्तर की आदर्श मशीन में, T=F=nmg=4392.4=98.1N
रस्सी के खंडों पर हर नीला T तीर इसी लंबाई का है, और हाथ पर लाल F तीर भी। पेटी 0.25 m/s की गति से h=1.00m ऊपर उठती है, जबकि हाथ 1 m/s की गति से d=4⋅1.00=4.00m रस्सी खींचता है, मार्ग सुनहरी बिंदीदार रेखा के साथ। दोनों कार्य हैं Win=Fd=98.1⋅4.00=392.4J Wout=mgh=392.4⋅1.00=392.4J
ये दोनों पाठ्यांकों के अंतिम मान हैं, जो साथ-साथ बढ़ते हैं। पैनल की ऊपरी पंक्ति MA=mg/F=d/h=4 सब कुछ सार में कहती है: बल एक-चौथाई, दूरी चार गुनी, कार्य समान।
उपकरण पढ़ना: तीर, पट्टियाँ और छत
लाल खिंचाव-पट्टी बैंगनी भार-पट्टी की एक-चौथाई है, जबकि सुनहरी रस्सी-पट्टी हरी ऊँचाई-पट्टी से चार गुना तेज़ बढ़ती है। हर कार्य को एक आयत का क्षेत्रफल समझें, यानी बल गुणा दूरी: हाथ के लिए आयत चौड़ी और नीची, पेटी के लिए ऊँची और सँकरी, पर क्षेत्रफल बराबर।
तीर निचले ब्लॉक का मुक्त-पिंड आरेख बनाते हैं: चार T तीर उसे ऊपर खींचते हैं और भार नीचे, इसलिए 4T=mg। ऊपरी ब्लॉक को चारों खंड और मुक्त सिरा भी नीचे खींचते हैं, क्योंकि आप नीचे की ओर खींचते हैं: छत को 5T=490.5N सहना होगा, जो mg+F है, यानी पेटी के अपने भार से भी अधिक।
उत्तोलक, गियर और नत तल
उत्तोलक एक दृढ़ छड़ है जो एक स्थिर बिंदु, आलंब (fulcrum), के चारों ओर घूमती है। छोटे घूर्णन में हर बिंदु आलंब से अपनी दूरी के अनुपात में चलता है, इसलिए दोनों भुजाएँ Lin और Lout, जो आलंब से मापी जाती हैं, IMA=Lin/Lout देती हैं, और बल-आघूर्ण संतुलित होते हैं: Lever:FinLin=FoutLout
बीच में जो रखा हो, वही वर्ग तय करता है: आलंब बीच में हो तो वर्ग 1 (सब्बल, कैंची); भार बीच में हो तो वर्ग 2 (ठेला, नटक्रैकर; सदैव MA>1); प्रयास बीच में हो तो वर्ग 3 (चिमटी, आपकी बाँह; सदैव MA<1, जो बल के बदले गति और पहुँच देता है)। पहिया और धुरी एक ऐसा उत्तोलक है जो लगातार घूमता रहता है: त्रिज्या R की हत्थी त्रिज्या r के ड्रम पर लगी हो तो उसका IMA=R/r होता है।
गियर दाँतेदार पहिए हैं जिनके सभी दाँत समान आकार के होते हैं, इसलिए दाँतों की संख्या N त्रिज्या के समानुपाती होती है: Gears:τinτout=ωoutωin=NinNout यहाँ τ बल-आघूर्ण है, N·m में, और ω घूर्णन की दर। विशेषज्ञ इनसेट में 8 दाँत का पिनियन 24 दाँत के गियर को चलाता है: गति एक-तिहाई, बल-आघूर्ण तीन गुना।
लंबाई s और ऊँचाई h वाले चिकने नत तल पर उसके अनुदिश केवल mgh/s का धक्का चाहिए, इसलिए IMA=s/h: 4 m लंबा और 1 m ऊँचा नत तल एनीमेशन की टैकल का ही दूसरा रूप है।
उदाहरण: गियर वाला हाथ-विंच
एक निर्माण-स्थल की विंच 150 kg की टाइलों का पैलेट उठाती है। इसका 0.25 m का हैंडल 10 दाँत के पिनियन को घुमाता है, जो त्रिज्या 0.050 m के ड्रम की धुरी पर लगे 40 दाँत के गियर को चलाता है। दक्षता 75 % है। आपको हैंडल पर कितना बल लगाना होगा?
हैंडल और ड्रम 0.25/0.050=5 गुणक वाले पहिया-और-धुरी की तरह काम करते हैं, और गियर 40/10=4 देते हैं। मशीनों की शृंखला में अनुपात आपस में गुणा होते हैं, इसलिए IMA=5⋅4=20, और MA=ηIMA=0.75⋅20=15 Fin=MAmg=15150⋅9.81=151471.5=98.1N
दूरी से जाँचें: ड्रम का एक चक्कर 2π⋅0.050=0.314m रस्सी लपेटता है और इसके लिए हैंडल के चार चक्कर चाहिए, 4⋅2π⋅0.25=6.28m हाथ की यात्रा, यानी बीस गुना दूरी। 1 m उठाने में 98.1⋅20=1962J लगते हैं, जबकि निर्गत कार्य 1471.5 J है; शेष 490.5 J गियर और बेयरिंग गर्म करते हैं।
सामान्य गलतियाँ
रस्सी की हर लंबाई गिन लेना। एनीमेशन की पाँचवीं खड़ी लंबाई ऊपरी ब्लॉक से आपके हाथ तक जाती है और कुछ नहीं थामती: n=4 है, और 5 से भाग देने पर 78.5 N आएगा।
मानना कि मशीन कार्य बचाती है। वह बल बचाती है, कार्य कभी नहीं: विशेषज्ञ दृश्य की वास्तविक उठाने वाली मशीन 392.4 J देने के लिए 490.5 J लेती है।
उत्तोलक की भुजाएँ भार से मापना। 1.5 m का सब्बल, जिसका आलंब उसके सिरे से 0.10 m पर है, उसकी भुजाएँ 1.40 m और 0.10 m हैं, इसलिए MA=14, 15 नहीं।
हानि को निर्गत के हिस्से के रूप में लेना। η=0.80 पर मशीन को 392.4/0.80=490.5J चाहिए: ऊष्मा 98.1 J है, जो आगत का पाँचवाँ भाग है, न कि निर्गत का 20 %।
MA≤1 वाली मशीन को बेकार कहना। स्थिर घिरनी खिंचाव की दिशा बदलती है, और चिमटी बल के बदले बारीक गति देती है।
यह आपको कहाँ मिलती है
साइकिल पर 48 दाँत की चेनरिंग 16 दाँत की स्प्रॉकेट चलाती है, इसलिए पैडल का हर चक्कर पहिये को तीन बार घुमाता है: गियर को उलटा इस्तेमाल करके गति पाई जाती है। आपकी बाँह वर्ग 3 का उत्तोलक है: बाइसेप्स कोहनी से लगभग 4 cm पर खींचती है और हाथ 35 cm दूर है, इसलिए 50 N का भार थामने के लिए लगभग 440 N पेशीय बल चाहिए।
“तरल दाब और पास्कल का नियम” पाठ का हाइड्रोलिक प्रेस एक ऐसी मशीन है जिसका लाभ पिस्टन-क्षेत्रफलों के अनुपात के बराबर है; “मोटर, जनित्र और ट्रांसफ़ॉर्मर” पाठ में ट्रांसफ़ॉर्मर वोल्टेज को धारा के बदले देते हैं, जैसे गियर बल-आघूर्ण को गति के बदले देते हैं; और दक्षता, कड़ी सीमा के साथ, “ऊष्मागतिकी का पहला नियम और ऊष्मा इंजन” पाठ में फिर आती है।
उन्नत
मुख्य विचार
उत्क्रमणीय मशीन के लिए Win=Wout, इसलिए आभासी विस्थापन से केवल ज्यामिति द्वारा MA मिलता है: Finδxin=Foutδxout।
η=Wout/Win=MA/IMA; लुप्त कार्य Win−Wout ऊष्मा बन जाता है।
घिरनी-दर-घिरनी हानि: nη=ηs(1−ηsn)/(1−ηs), अतः वास्तविक MA कभी ηs/(1−ηs) से अधिक नहीं हो सकता।
आदर्श गियर शक्ति τω=const आगे देते हैं; गियर-ट्रेन में अनुपात आपस में गुणा होते हैं।
यदि घर्षण दोनों दिशाओं में समान हानि करे, तो स्व-अवरोधी मशीन (स्क्रू जैक, वर्म गियर) में η≤0.5 होता है।
सभी आदर्श मशीनें एक ही नियम क्यों मानती हैं
उत्तोलक, घिरनी, गियर और नत तल देखने में बिल्कुल अलग लगते हैं, फिर भी वे सब बल को दूरी के बदले एक ही अनुपात में बदलते हैं। यह खंड दिखाता है कि ऐसा क्यों है, एक ऐसे तर्क से जिसमें कोई बल प्रयोग नहीं होता, केवल इस तथ्य से कि शाश्वत गति असंभव है।
किसी मशीन को उत्क्रमणीय कहें यदि घर्षण के बिना वह पीछे की ओर उतनी ही आसानी से चले जितनी आगे: वह एक दिशा में जो करती है, दूसरी दिशा में उसे पलट सकती है। अब दो उत्क्रमणीय मशीनें लें। हर एक को उसी 100 N के वज़न को 1 m नीचे उतारकर चलाया जाता है, और हर एक से वही भार उठाया जाता है। पहली उसे x1 ऊपर उठाती है, दूसरी x2, और मान लें कि x2>x1।
दूसरी मशीन को आगे चलाएँ: वज़न 1 m नीचे जाता है और भार x2 ऊपर। फिर पहली मशीन को पीछे चलाएँ: वह भार को x1 नीचे उतारती है और ऐसा करते हुए 100 N के वज़न को फिर 1 m ऊपर उठाती है। वज़न अपनी शुरुआती जगह पर है और दोनों मशीनें भी जैसी थीं वैसी हैं, फिर भी भार पहले से x2−x1 ऊँचा लटका है। इस चक्र को दोहराएँ तो बिना कुछ दिए आप भार को जितनी बार चाहें ऊपर उठा सकते हैं।
ऐसी शाश्वत गति कभी देखी नहीं गई, इसलिए हमारी धारणा गलत थी: x2≤x1। दोनों मशीनों की अदला-बदली करने पर भी तर्क उतना ही चलता है, जो x1≤x2 देता है। अतः x1=x2: सभी उत्क्रमणीय मशीनें दिए गए भार को समान ऊँचाई तक उठाती हैं।
इसलिए सभी मशीनों का नियम खोजने के लिए एक उत्क्रमणीय मशीन पर्याप्त है, और सबसे सरल संतुलित उत्तोलक है। उसे थोड़ा झुकाएँ, तो एक ओर नीचे उतरते वज़न और उसके नीचे उतरने की ऊँचाई का गुणनफल उतना ही होता है जितना दूसरी ओर ऊपर उठते वज़न और उसके ऊपर उठने की ऊँचाई का। बल और उसके अनुदिश तय की गई दूरी का गुणनफल ही कार्य W है, इसलिए हर उत्क्रमणीय मशीन के लिए आगत कार्य निर्गत कार्य के बराबर होता है, Win=Wout।
घर्षण वाली मशीन उत्क्रमणीय नहीं होती, और वही तर्क उसे भी सीमित करता है। यदि वह भार को उत्क्रमणीय मशीन से अधिक ऊँचा उठाए, तो उत्क्रमणीय मशीन को उल्टा चलाने पर फिर बिना कुछ दिए लाभ मिलेगा। अतः Wout≤Win, और दक्षता η=Wout/Win अधिक-से-अधिक 1 हो सकती है। सादी कार्नो ने 1824 में यही तर्क देकर दिखाया कि दो समान तापमानों के बीच कार्य करने वाला कोई ऊष्मा इंजन उत्क्रमणीय इंजन से बेहतर नहीं हो सकता।
आभासी कार्य: ज्यामिति से लाभ
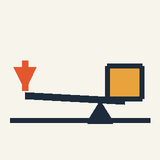
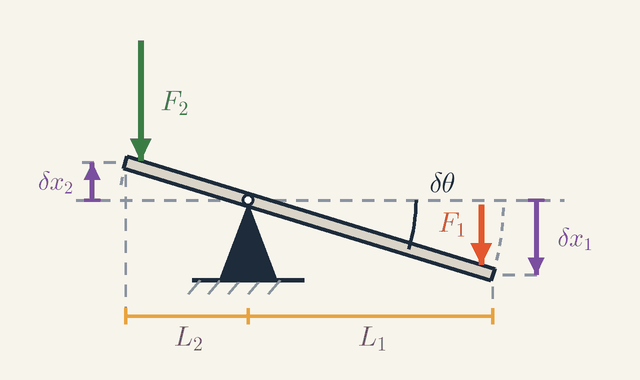
चित्र 1. संतुलित उत्तोलक को एक छोटे कोण δθ से झुकाया गया है: लंबी भुजा L1 वाला प्रयास सिरा δx1 नीचे जाता है, जबकि छोटी भुजा L2 वाला भार सिरा δx2 ऊपर। संतुलन का अर्थ है F1δx1=F2δx2। पैमाने पर नहीं।संकेत-सूची
F1
लंबी भुजा के सिरे पर नीचे की ओर लगाया गया प्रयास: आगत बल।
N
F2
छोटी भुजा के सिरे पर नीचे दबाता भार: निर्गत बल।
N
L1
प्रयास भुजा की लंबाई, आलंब से प्रयास तक।
m
L2
भार भुजा की लंबाई, आलंब से भार तक।
m
δθ
वह अति-सूक्ष्म कोण जिससे उत्तोलक झुकाया गया (चित्र में बड़ा दिखाया गया)।
rad
δx1
प्रयास सिरे के नीचे जाने की दूरी: L1δθ।
m
δx2
भार सिरे के ऊपर जाने की दूरी: L2δθ।
m
नियम Win=Wout मशीन के बलों के प्रश्न को उसकी ज्यामिति के प्रश्न में बदल देता है: हर सिरा कितनी दूर चलता है। चित्र 1 संतुलित उत्तोलक के लिए यही दिखाता है। प्रयास बल F1 लंबी भुजा L1 के सिरे को नीचे धकेलता है, और भार F2 छोटी भुजा L2 के सिरे को नीचे दबाता है; पादांक 1 और 2 का अर्थ “आगत” और “निर्गत” है।
अब कल्पना करें कि उत्तोलक को एक बहुत छोटे कोण δθ से झुकाया गया है, जो चित्र में दिखने लायक बड़ा बनाया गया है। आलंब से दूरी L पर स्थित बिंदु लंबाई Lδθ के चाप पर चलता है, और बहुत छोटे कोण के लिए वह चाप सीधे ऊपर या नीचे का एक छोटा कदम है। उत्तोलक के सिरों के दो तीरों को देखें: प्रयास सिरा δx1=L1δθ नीचे जाता है और भार का सिरा δx2=L2δθ ऊपर। उनका अनुपात δx1/δx2=L1/L2 चित्र में 2 है, और यह केवल भुजाओं की लंबाई पर निर्भर है।
अब कार्य-नियम लगाएँ। चूँकि उत्तोलक संतुलन में है, गति को हम जितना चाहें धीमा रख सकते हैं, इसलिए उसे गतिज ऊर्जा नहीं मिलती; और चूँकि वह उत्क्रमणीय है, कोई कार्य ऊष्मा में नहीं बदलता। अतः प्रयास द्वारा किया गया सारा कार्य भार उठाने में जाता है: Finδxin=Foutδxout
δx आभासी विस्थापन हैं: ये कल्पित हैं, वास्तविक नहीं, और इतने छोटे कि उनके होते समय बल नहीं बदलते। केवल उनका अनुपात मायने रखता है, और उसे मशीन की बाधाएँ तय करती हैं, यहाँ वह कठोर छड़ जो अपने आलंब के चारों ओर घूमती है। उत्तोलक के लिए संतुलन है F1δx1=F2δx2। दोनों विस्थापन रखने पर δθ कट जाता है और परिचित बल-आघूर्ण संतुलन F1L1=F2L2 बचता है।
यही आभासी कार्य का सिद्धांत है, और यह बिना एक भी मुक्त-पिंड आरेख बनाए मशीन का लाभ दे देता है। कोई भी मशीन दो अनुपातों से वर्णित होती है: यांत्रिक लाभ MA=Fout/Fin, जिस गुणक से वह बल बढ़ाती है, और आदर्श यांत्रिक लाभ IMA=δxin/δxout, जो चली गई दूरियों का अनुपात है। आभासी कार्य कहता है कि उत्क्रमणीय मशीन के लिए दोनों बराबर होते हैं; उत्तोलक के लिए दोनों L1/L2 हैं। घर्षण के साथ, η=Wout/Win=MA/IMA।
ब्लॉक और टैकल: निश्चित लंबाई की रस्सी
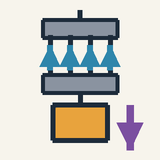
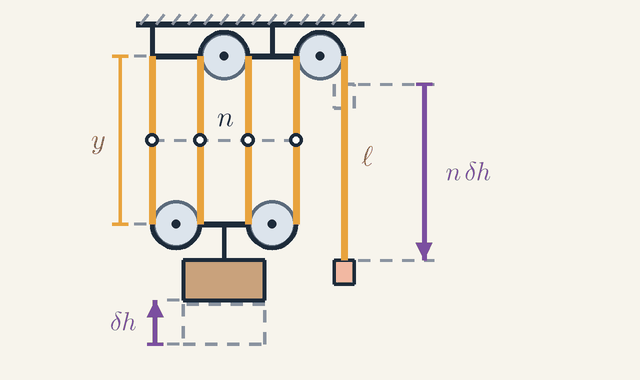
चित्र 2. निचला ब्लॉक n खंडों पर ऊपरी ब्लॉक से y नीचे लटका है, और ℓ ऊपरी ब्लॉक से हाथ तक की रस्सी है। भार को δh उठाने पर हर खंड δh छोटा होता है, इसलिए हाथ nδh नीचे आता है। बिंदीदार आयत: पेटी और हाथ पहले जहाँ थे। पैमाने पर नहीं।संकेत-सूची
y
ऊपरी से निचले ब्लॉक तक की दूरी: यानी हर सहारा देने वाले खंड की लंबाई।
m
ℓ
ऊपरी ब्लॉक से हाथ तक रस्सी की लंबाई।
m
n
निचले ब्लॉक को थामने वाले खंड, यहाँ 4।
δh
भार जितनी ऊँचाई तक उठाया गया।
m
nδh
हाथ जितनी दूरी नीचे आता है: n गुना δh।
m
ब्लॉक और टैकल, यानी एनीमेशन की उठाने वाली मशीन, अपनी ज्यामिति रस्सी में बनाए रखती है। रस्सी नहीं खिंचती, और यही एक तथ्य तय करता है कि हाथ को कितनी दूर खींचना होगा। चित्र 2 में निचला ब्लॉक, जो पेटी उठाता है, ऊपरी ब्लॉक से नीचे y दूरी पर n=4 खंडों पर लटकता है, हर खंड की लंबाई y है, और ℓ ऊपरी ब्लॉक से हाथ तक की रस्सी की लंबाई है।
n खंडों की रस्सी की लंबाई और मुक्त सिरे को जोड़ें तो पूरी रस्सी मिलती है, इसलिए वह स्थिर रहती है: ny+ℓ=const,δℓ=−nδy
अब भार को δh ऊपर उठाएँ, ताकि निचला ब्लॉक ऊपर आए और δy=−δh; बिंदीदार आयत दिखाते हैं कि पेटी और हाथ पहले कहाँ थे। अब n में से हर खंड δh छोटा हो गया है। वे जो रस्सी छोड़ते हैं, कुल nδh, मुक्त सिरे की ओर जाती है, δℓ=nδh, इसलिए हाथ nδh नीचे आता है, जैसा दाईं ओर का लंबा तीर दिखाता है।
अब आभासी कार्य खिंचाव देता है। हाथ का बल Fnδh दूरी पर लगता है, जबकि भार mgδh ऊपर उठता है, इसलिए Fnδh=mgδh और F=mg/n: IMAn है, यानी निचले ब्लॉक को थामने वाले खंडों की संख्या। दोनों दूरियों को लिए गए समय से भाग देने पर चालें मिलती हैं, vin=nvout: एनीमेशन में हाथ पर 1 m/s और पेटी पर 0.25 m/s।
गियर और ढलान एक ही नियम से
यही तर्क घूमने या फिसलने वाली मशीनों पर भी लागू होता है। आपस में जुड़े दो गियरों के दाँत एक-दूसरे को छूते हुए साथ चलते हैं, इसलिए उनकी परिधि की चाल एक समान होती है: ωinrin=ωoutrout, जहाँ ω कोणीय चाल है और r त्रिज्या। दोनों गियरों पर दाँतों की दूरी समान है, इसलिए हर त्रिज्या अपने दाँतों की संख्या के समानुपाती है, और चालें दाँतों की संख्या के व्युत्क्रम अनुपात में हैं।
ढलान के लिए, लंबाई s और ऊँचाई h के चिकने नत तल पर द्रव्यमान M का एक ब्लॉक लें, जो ऊपर की घिरनी पर रस्सी के द्वारा लटकते द्रव्यमान M′ से बँधा है। जब M′s नीचे गिरता है, तो वह ब्लॉक को ढलान की पूरी लंबाई पर खींचता है और इस तरह उसे h ऊपर उठाता है। कार्य-संतुलन M′gs=Mgh कहता है कि जब M′s=Mh हो तब दोनों संतुलित होते हैं: 4 m लंबे और 1 m ऊँचे ढलान के लिए M का एक-चौथाई पर्याप्त है। साइमन स्टीविन ने 1586 में दूसरे तरीके से ऐसे परिणाम पाए: त्रिभुजाकार ब्लॉक पर लटकी बंद जंजीर अपने-आप कभी नहीं घूमती, जो फिर से शाश्वत गति की असंभवता है।
घिरनी-दर-घिरनी हानियाँ
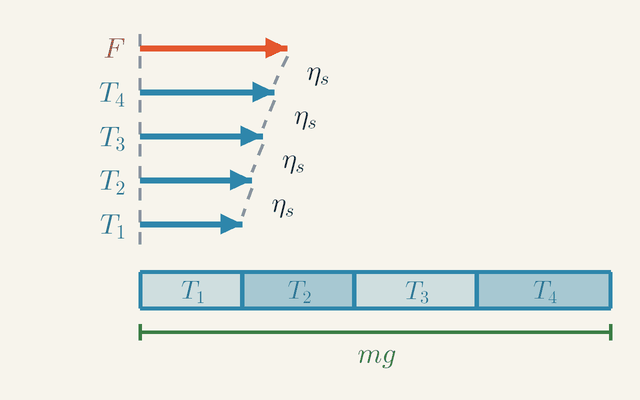
चित्र 3. एनीमेशन की टैकल की रस्सी सीधी फैलाकर, सभी तनाव एक ही पैमाने पर। हर घिरनी अपने प्राप्त तनाव का केवल ηs अंश आगे देती है, इसलिए तीर हाथ पर F से घटते हुए बँधे खंड पर T1 तक जाते हैं, और चारों खंड मिलकर भार थामते हैं: T1+T2+T3+T4=mg।संकेत-सूची
F
रस्सी के मुक्त सिरे पर हाथ का खिंचाव।
N
T4
हाथ के पास वाले खंड का तनाव: ηsF।
N
T3
हाथ से दूसरे खंड का तनाव: ηs2F।
N
T2
हाथ से तीसरे खंड का तनाव: ηs3F।
N
T1
चौथे खंड (ऊपरी ब्लॉक से बँधा) का तनाव: ηs4F।
N
ηs
एक घिरनी द्वारा आने वाले तनाव का आगे दिया गया अंश, घर्षण के कारण 1 से कम।
mg
भार, जिसे चारों खंड मिलकर थामते हैं।
N
अब तक हर मशीन उत्क्रमणीय थी। वास्तविक घिरनियों की बेयरिंग में घर्षण होता है, और यह खंड हिसाब लगाता है कि उसकी कीमत कितनी है और वह कीमत कहाँ दिखती है। चित्र 3 एनीमेशन की टैकल की रस्सी को सीधा फैलाता है और सभी तनावों को एक ही पैमाने पर खींचता है: सबसे ऊपर हाथ का खिंचाव F, फिर चार खंड, हाथ के पास के T4 से लेकर ऊपरी ब्लॉक से बँधे T1 तक।
मॉडल सरल है। हर घिरनी, यानी खाँचेदार पहिया, अपने प्राप्त तनाव का केवल एक भाग ηs आगे देती है, जो 1 से थोड़ा कम है, और खोया कार्य उसकी बेयरिंग को गर्म करता है। इसलिए चित्र का हर तीर अपने ऊपर वाले का ηs गुना है, जैसा उनके बीच के ηs लेबल दिखाते हैं।
हाथ से रस्सी के साथ पीछे की ओर चलें। पहले खंड से पहले वह एक घिरनी से गुज़रती है, इसलिए वह खंड T4=ηsF वहन करता है। एक और घिरनी T3=ηs2F देती है, और इसी तरह ऊपरी ब्लॉक से बँधे खंड तक T1=ηsnF। सभी खंड मिलकर भार थामते हैं, जिसे नीचे की पट्टी चार तीरों को सिरे से सिरा जोड़कर mg के मुकाबले दिखाती है। उनका योग एक गुणोत्तर श्रेणी है: mg=F(ηs+ηs2+…+ηsn)=F1−ηsηs(1−ηsn)
अब पूरी टैकल की दक्षता η लाएँ। उसका IMA अब भी n है, इसलिए MA=nη और F=mg/(nη)। इसे योग में रखें तो भार कट जाता है: nη=1−ηsηs(1−ηsn)
एनीमेशन में η=0.80 और n=4 के लिए ηs+ηs2+ηs3+ηs4=3.2 चाहिए, इसलिए ηs≈0.913। 40 kg की पेटी का भार 392.4 N है, अतः खिंचाव F=392.4/3.2=122.6N है। खंड-तनाव T1 से T4 क्रमशः 85.1, 93.2, 102.2 और 111.9 N हैं, और उनका योग ठीक 392.4 N है: चित्र में नीले तीर हाथ की ओर लंबे होते जाते हैं, और लाल F उन सबमें सबसे लंबा है। वास्तविक MAnη=3.2 है, जबकि IMA अब भी 4 है, क्योंकि घर्षण बलों को बदलता है, ज्यामिति को नहीं।
ऊर्जा-ग्राफ़ पढ़ना
चित्र 4. उठान के दौरान कार्य बनाम समय। आगत कार्य W1 और निर्गत कार्य W2t1 से t2 तक सीधी रेखाओं में बढ़ते हैं, फिर सपाट हो जाते हैं। किसी भी अंतराल Δt में वे क्रमशः ΔW1 और ΔW2 जोड़ते हैं, अनुपात η में; उनके बीच का छायांकित अंतर, जो Q पर समाप्त होता है, ऊष्मा है।संकेत-सूची
t
आरंभ से बीता समय।
s
W
अब तक किया गया कार्य।
J
W1
आगत कार्य: हाथ का खिंचाव गुणा खींची गई रस्सी की लंबाई, यानी Fd।
J
W2
निर्गत कार्य: भार द्वारा प्राप्त स्थितिज ऊर्जा, यानी mgh।
J
Fd
उठान के अंत में आगत कार्य।
J
mgh
उठान के अंत में निर्गत कार्य।
J
t1
वह क्षण जब पेटी उठना शुरू करती है।
s
t2
वह क्षण जब पेटी उठना रुकती है।
s
Δt
समय का एक छोटा अंतराल।
s
ΔW1
Δt में किया गया आगत कार्य।
J
ΔW2
Δt में किया गया निर्गत कार्य।
J
Q
घिरनियों में घर्षण से बनी ऊष्मा: दोनों कार्यों का अंतिम अंतर।
J
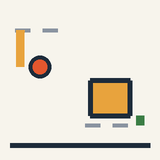
कार्य-संतुलन को घटित होते हुए भी देखा जा सकता है। चित्र 4 उठान के दौरान दोनों कार्यों को समय के साथ दर्शाता है; पादांक 1 और 2 यहाँ भी “आगत” और “निर्गत” के लिए हैं। आगत कार्य W1=Win(t)=Fd(t) है, जहाँ d हाथ द्वारा खींची गई रस्सी की लंबाई है, और निर्गत कार्य W2=Wout(t)=mgh(t) है, जहाँ h पेटी के उठने की ऊँचाई है।
ग्राफ़ को बाएँ से दाएँ पढ़ें। t1=0.4 s से पहले कुछ नहीं होता। उसके बाद पेटी स्थिर चाल से उठती है, इसलिए दोनों कार्य सीधी रेखाओं में बढ़ते हैं। t2=4.4 s पर उठान समाप्त होता है: हाथ ने 4 m रस्सी खींची है और पेटी 1 m ऊपर है। रेखाएँ Fd=490.5J और mgh=392.4J पर समतल हो जाती हैं।
हर रेखा का ढाल एक शक्ति है, यानी कार्य करने की दर। दो छोटे त्रिभुजों को देखें: एक ही अंतराल Δt में आगत रेखा ΔW1 ऊपर जाती है और निर्गत रेखा ΔW2। हाथ 1 m/s पर 122.6 N लगाता है, यानी आगत शक्ति 122.6 W, जबकि पेटी 392.4⋅0.25=98.1W पर स्थितिज ऊर्जा प्राप्त करती है। ढालों का अनुपात हर क्षण 0.80 है, ΔW2/ΔW1=η, इसलिए दक्षता निर्गत शक्ति और आगत शक्ति का अनुपात भी है।
रेखाओं के बीच का छायांकित अंतर अब तक घर्षण में खोया कार्य है। वह 122.6−98.1=24.5W पर चौड़ा होता है और Q=490.5−392.4=98.1J पर समाप्त होता है, यानी चित्र के दाईं ओर का कोष्ठक और एनीमेशन के ऊष्मा-पाठ्यांक का मान। t2 के बाद दोनों रेखाएँ सपाट हो जाती हैं, क्योंकि रुकी हुई मशीन कोई कार्य नहीं करती, चाहे उसे कितने भी ज़ोर से पकड़ा जाए।
अधिक रस्सी-खंड, गियर-ट्रेन और स्व-अवरोधन
हानि-मॉडल तीन व्यावहारिक प्रश्नों के उत्तर देता है: क्या अधिक खंड हमेशा मदद करते हैं, गियर की शृंखला में हानियाँ कैसे जुड़ती हैं, और कुछ मशीनें अपना भार स्वयं क्यों थामती हैं।
अधिक खंड असीमित लाभ नहीं देते। n बढ़ने पर ηsn→0 होता है, इसलिए वास्तविक MA=ηs(1−ηsn)/(1−ηs)ηs/(1−ηs)≈10.5 पर स्थिर हो जाता है। 4 से 8 खंड करने पर वह केवल 3.2 से 5.4 होता है, जबकि η 0.80 से गिरकर 0.68 हो जाता है। चित्र 3 कारण दिखाता है: हर अतिरिक्त खंड हाथ से और दूर है और उससे पहले वाले से कम तनाव वहन करता है।
आदर्श गियर शक्ति को अपरिवर्तित आगे देते हैं, τinωin=τoutωout, जहाँ τ बल-आघूर्ण है: जो गियर तीन गुना धीमा घूमता है, उसका बल-आघूर्ण तीन गुना होता है। एनीमेशन के इनसेट में 8 दाँत का पिनियन 24 दाँत के गियर को चलाता है; पिनियन 270° घूमता है जबकि गियर 90°, और τ2=3τ1, जहाँ पिनियन के लिए 1 और गियर के लिए 2 है। गियर-ट्रेन में चरणों के अनुपात गुणा होते हैं, दो 1 : 3 चरण 1 : 9 देते हैं, और दक्षताएँ भी इसी तरह गुणा होती हैं। एक अच्छा चरण केवल कुछ प्रतिशत हानि करता है, इसलिए दो चरण 0.98 पर भी 96 % आगे देते हैं।
स्क्रू जैक या वर्म गियर को आपके छोड़ने पर अपना भार थामना पड़ता है; ऐसी मशीन को स्व-अवरोधी कहते हैं। देखें कि यह कब होता है: मान लें कि घर्षण मशीन के किसी भी दिशा में चलने पर समान ऊष्मा Q खर्च करता है। तब उठाने में Win=Wout+Q चाहिए। यदि भार मशीन को उल्टा चलाने की कोशिश करे, तो नीचे आता भार केवल Wout दे पाएगा, पर फिर भी Q चुकाना होगा; वह ऐसा नहीं कर सकता, और इसलिए यदि Wout≤Q हो तो स्थिर रहता है। उठाने की दक्षता के रूप में यह η=Wout/(Wout+Q)≤0.5 है।
कार-जैक इसे संख्याओं में बताता है। 0.20 m के हैंडल से एक चक्कर में हाथ 2π⋅0.20=1.26m के वृत्त में घूमता है, जबकि प्रति चक्कर 2.0 mm आगे बढ़ने वाला स्क्रू कार को 0.0020 m ऊपर उठाता है, इसलिए IMA=2π⋅0.20/0.0020≈630। η=0.30 पर वास्तविक MA लगभग 190 है, और हैंडल पर लगभग 21 N 4000 N उठा देता है। चूँकि 0.30 आधे से कम है, इसलिए हाथ छोड़ने पर कार ऊपर ही रहती है।
हल किया गया प्रश्न: पेटी को नीचे उतारना
एनीमेशन की टैकल को उल्टा चलाएँ: 40 kg की पेटी को 1 m स्थिर चाल से नीचे उतारें, हर घिरनी पर ηs=0.9127 के साथ। हाथ को कितना ज़ोर से थामना होगा, और ऊर्जा कहाँ जाती है?
पहले, घर्षण किस दिशा में काम करता है? अब रस्सी हाथ से टैकल में जाती है, और हर घिरनी पर घर्षण अब भी उसकी गति का विरोध करता है। इसलिए हर घिरनी पर जिस ओर रस्सी जा रही है, उस ओर का तनाव बड़ा होना चाहिए: वह हाथ की ओर के तनाव का 1/ηs गुना है। हाथ के पास का खंड F/ηs वहन करता है, अगला F/ηs2, और इसी तरह ऊपरी ब्लॉक से बँधे खंड में F/ηs4 तक। ये सब मिलकर अब भी भार थामते हैं: mg=F(ηs1+ηs21+ηs31+ηs41)=5.052F F=5.052392.4=77.67N
ये तनाव उठाने के चार मान ही हैं, उल्टे क्रम में: बँधे खंड में 111.9 N से लेकर हाथ के पास 85.1 N तक। थामने वाला बल उठाने वाले बल का ηs5 गुना है, अर्थात उसका लगभग 63 %: अब घर्षण हाथ से लड़ नहीं रहा, बल्कि उसकी मदद कर रहा है।
अब ऊर्जा। नीचे गिरती पेटी mgh=392.4J मुक्त करती है। हाथ 77.67 N के विरोध के साथ 4 m रस्सी छोड़ता है, इसलिए वह 77.67⋅4.00=310.7J सोखता है, और घिरनियाँ शेष 392.4−310.7=81.7J को ऊष्मा में बदल देती हैं।
यदि बेयरिंग स्थिर अवस्था में भी लगभग उतनी ही पकड़ रखती हैं जितनी गति में, तो 77.7 N और 122.6 N के बीच का कोई भी खिंचाव पेटी को स्थिर रखता है: इस सीमा से नीचे वह नीचे जाती है, और ऊपर वह ऊपर उठती है। फिर भी थामने वाला बल कभी शून्य नहीं होता। उठाने की दक्षता 0.80 है, जो आधे से काफ़ी अधिक है, इसलिए यह टैकल स्व-अवरोधी नहीं है, और हाथ छोड़ने पर पेटी नीचे चली जाती है।
वैधता की सीमाएँ
ऊपर का हर परिणाम आदर्शीकरणों पर टिका है: द्रव्यमानहीन रस्सी जो नहीं खिंचती, भारहीन घिरनियाँ, कठोर उत्तोलक, और धीमी, स्थिर गति। इनमें से हर एक को ढीला किया जा सकता है, और कार्य-संतुलन दिखाता है कि क्या बदलता है।
2.0 kg का निचला ब्लॉक पेटी के साथ उठाया जाता है, इसलिए वह भार में 19.6 N जोड़ता है और आदर्श खिंचाव को 98.1 N से बढ़ाकर 103.0 N कर देता है। पेटी को 0.5 m/s² से ऊपर की ओर त्वरित करने के लिए ऊपर की ओर परिणामी बल चाहिए, nT=m(g+a), यानी प्रति खंड 103.1 N, और अतिरिक्त कार्य ऊँचाई के बजाय गतिज ऊर्जा बन जाता है। वास्तविक रस्सी भी खिंचती है, और बेयरिंग में एक ऐसी हानि होती है जो भार के साथ नहीं बढ़ती, इसलिए हल्के भार वाली टैकल स्थिर ηs के अनुमान से खराब काम करती है।
कार्य-संतुलन स्वयं ऊर्जा-संरक्षण है, और यह कभी विफल होता नहीं देखा गया। अति-सूक्ष्म पैमाने पर जो बदलता है वह सुचारु चलना है। किनेसिन मोटर प्रोटीन कोशिका के भीतर एक तंतु के साथ 8 nm के चरणों में चलता है और लगभग 6 pN के भार पर रुक जाता है। इसलिए वह प्रति चरण अधिकतम (6×10⁻¹²N)(8×10⁻⁹m)≈4.8×10⁻²⁰J कार्य करता है, जो शरीर के तापमान पर ऊष्मीय ऊर्जा kT≈4.3×10⁻²¹J का केवल लगभग 11 गुना है; यहाँ k बोल्ट्ज़मान स्थिरांक है और T परम तापमान। हर चरण में एक ATP अणु खर्च होता है, जिसका मान उस कार्य का लगभग दोगुना है, और यादृच्छिक ऊष्मीय झटके उसकी गति का बड़ा भाग हैं। इस पैमाने पर संतुलन केवल औसत में लागू होता है, और ऊष्मागतिकी का दूसरा नियम तय करता है कि मशीन किस दिशा में चल सकती है।
यह कहाँ ले जाता है
आभासी कार्य “स्थैतिक संतुलन और उत्तोलक” पाठ के बल-आघूर्ण संतुलनों तक पहुँचने का एक छोटा रास्ता है, और “घूर्णी गतिकी और बल-आघूर्ण” पाठ वह बल-आघूर्ण और शक्ति P=τω देता है जो गियर-युग्म आगे पहुँचाता है। “तरल दाब और पास्कल का नियम” पाठ में हाइड्रोलिक प्रेस का आदर्श लाभ क्षेत्रफलों के अनुपात के बराबर है: 2 cm और 20 cm व्यास के पिस्टनों के लिए 100। “मोटर, जनित्र और ट्रांसफ़ॉर्मर” पाठ में ट्रांसफ़ॉर्मर वोल्टेज को अपने फेरों के अनुपात से गुणा करते हैं और धारा को उससे भाग देते हैं, और गियरों की तरह शक्ति आगे देते हैं। रस्सी का खिंचना “प्रत्यास्थता: हुक का नियम, प्रतिबल और विकृति” का विषय है। उत्क्रमणीय मशीन का तर्क “ऊष्मागतिकी का पहला नियम और ऊष्मा इंजन” तथा “ऊष्मागतिकी का दूसरा नियम और एन्ट्रॉपी” में लौटता है, जहाँ वह हर ऊष्मा इंजन की दक्षता पर सीमा लगाता है।
मुख्य सूत्र
यांत्रिक लाभ
MA=FinFout
यांत्रिक लाभ बताता है कि मशीन आपके लगाए बल को कितने गुना बढ़ाती है: भार पर मशीन द्वारा लगाया गया बल, आपके प्रयास बल से भाग दिया गया। यह वास्तविक मशीन पर मापा जाता है, इसलिए इसमें घर्षण से होने वाली हानियाँ पहले से शामिल हैं। 1 से कम मान कोई खराबी नहीं है: इसका अर्थ है कि मशीन बल के बदले गति या पहुँच देती है, जैसे चिमटी और आपकी बाँह।
चिह्न
MA
यांत्रिक लाभ
Fout
भार पर लगाया गया बल (स्थिर उठान में उसका वज़न mg)
N
Fin
प्रयास बल, यानी मशीन पर लगाया गया बल
N
कब लागू होता है: हर मशीन पर लागू। भार के त्वरित होते समय बल का कुछ भाग उसे तेज़ करने में लगता है, और स्थिर अवस्था में घर्षण कई खिंचावों पर भार थाम सकता है, इसलिए लाभ तब मापें जब भार समान चाल से चल रहा हो।
उदाहरण: एनीमेशन की वास्तविक उठाने वाली मशीन: MA=392.4/122.6=3.2।
आदर्श यांत्रिक लाभ
IMA=doutdin
प्रयास द्वारा तय की गई दूरी को भार द्वारा तय की गई दूरी से भाग दिया जाता है। यह केवल ज्यामिति (कितने खंड, उत्तोलक की भुजाएँ कितनी लंबी, कितने दाँत) पर निर्भर है, इसलिए इसे चित्र से पढ़ा जा सकता है। घर्षण न हो तो कार्य-संतुलन Findin=Foutdout इसे यांत्रिक लाभ के बराबर कर देता है।
चिह्न
IMA
आदर्श यांत्रिक लाभ
din
प्रयास द्वारा तय की गई दूरी
m
dout
भार द्वारा तय की गई दूरी
m
कब लागू होता है: हर उस मशीन पर लागू जिसके भाग अपना आकार बनाए रखते हैं: न खिंचने वाली रस्सी, कठोर उत्तोलक, आपस में जुड़े दाँत। खिंचने वाली रस्सी या फिसलने वाला पट्टा इस अनुपात को बदल देता है; घर्षण नहीं।
उदाहरण: एनीमेशन की टैकल: हाथ 4 m रस्सी खींचता है जबकि पेटी 1 m उठती है, इसलिए IMA=4/1=4।
दक्षता
η=WinWout=IMAMA
दक्षता आगत कार्य का वह भाग है जो भार तक पहुँचता है; शेष Win−Wout बेयरिंग, रस्सी और दाँतों में ऊष्मा बन जाता है। दूरियाँ ज्यामिति से तय होती हैं, इसलिए कार्यों का अनुपात लेना MA को IMA से भाग देने के बराबर है। इसे प्रायः प्रतिशत में लिखा जाता है।
चिह्न
η
दक्षता
Wout
भार पर किया गया उपयोगी कार्य
J
Win
प्रयास द्वारा किया गया कार्य
J
MA
यांत्रिक लाभ
IMA
आदर्श यांत्रिक लाभ
कब लागू होता है: अपना ऊर्जा-स्रोत न रखने वाली किसी भी मशीन के लिए 0 और 1 के बीच; केवल आदर्श, उत्क्रमणीय मशीन के लिए 1 के बराबर। यदि घर्षण दोनों ओर समान हानि करे, तो स्व-अवरोधी मशीन में η≤0.5 होता है।
उदाहरण: एनीमेशन की वास्तविक उठाने वाली मशीन: η=392.4/490.5=3.2/4=0.80।
उत्तोलक का नियम
Lever:FinLin=FoutLout
आलंब के चारों ओर बल-आघूर्ण संतुलित होते हैं: हर बल को उसकी भुजा से गुणा किया जाता है, यानी आलंब से बल की क्रिया-रेखा तक की लंबवत दूरी। उत्तोलक को एक छोटे कोण से घुमाने पर हर बिंदु अपनी भुजा के अनुपात में चलता है, इसलिए कार्य-संतुलन वही नियम देता है और IMA=Lin/Lout। दोनों भुजाएँ आलंब से मापें, कभी भार से नहीं।
चिह्न
Fin
प्रयास बल
N
Lin
प्रयास भुजा, आलंब से प्रयास की रेखा तक
m
Fout
भार पर बल
N
Lout
भार भुजा, आलंब से भार की रेखा तक
m
कब लागू होता है: संतुलित या धीरे घूमते कठोर उत्तोलक के लिए, जिसमें उसका अपना भार उपेक्षित हो या आलंब के चारों ओर एक अतिरिक्त बल-आघूर्ण के रूप में जोड़ा गया हो। आलंब पर घर्षण आमतौर पर बहुत कम होता है।
उदाहरण: 1.5 m का सब्बल, जिसका आलंब सिरे से 0.10 m पर है: MA=1.40/0.10=14, इसलिए 50 N का धक्का 700 N थाम लेता है।
ब्लॉक और टैकल
Block and tackle:d=nh,F=nηmg
जब चल ब्लॉक h ऊपर उठता है, तो उसे थामने वाले n खंडों में से हर एक h छोटा होता है, इसलिए nh लंबाई की रस्सी आपके हाथ से गुज़रती है। आदर्श रूप से हर खंड का तनाव समान होता है, जो खिंचाव F के बराबर है, और nF=mg; घर्षण खिंचाव को 1/η गुना बढ़ा देता है। केवल चल ब्लॉक से जुड़े खंड गिनें।
चिह्न
d
मुक्त सिरे पर खींची गई रस्सी की लंबाई
m
n
चल ब्लॉक को थामने वाले खंडों की संख्या
h
भार के ऊपर उठने की ऊँचाई
m
F
रस्सी के मुक्त सिरे पर खिंचाव
N
m
भार का द्रव्यमान
kg
g
गुरुत्वीय त्वरण, 9.81 m/s²
m/s2
η
टैकल की समग्र दक्षता
कब लागू होता है: स्थिर उठान के लिए, जिसमें रस्सी न खिंचती हो और चल ब्लॉक का अपना द्रव्यमान उपेक्षित हो (अन्यथा उसे भार में जोड़ें)। यदि मुक्त सिरा चल ब्लॉक से निकलकर उठाने की दिशा में खींचा जाए, तो वह भी एक खंड माना जाता है।
उदाहरण: एनीमेशन: d=4⋅1=4m और F=392.4/(4⋅0.80)=122.6N, या घर्षण न हो तो 98.1 N।
गियर अनुपात
Gears:τinτout=ωoutωin=NinNout
आपस में लगे दाँत साथ चलते हैं, और दोनों गियरों के दाँतों का आकार समान है, इसलिए हर गियर की त्रिज्या उसके दाँतों की संख्या के समानुपाती होती है और घूर्णन-दर Nout/Nin से भाग दी जाती है। आदर्श गियर शक्ति τω आगे देते हैं, इसलिए बल-आघूर्ण उसी गुणक से बढ़ता है जिससे घूर्णन धीमा होता है।
चिह्न
τout
चालित गियर द्वारा दिया गया बल-आघूर्ण
N⋅m
τin
चालक गियर पर लगाया गया बल-आघूर्ण
N⋅m
ωin
चालक गियर की कोणीय चाल
rad/s
ωout
चालित गियर की कोणीय चाल
rad/s
Nout
चालित गियर के दाँतों की संख्या
Nin
चालक गियर के दाँतों की संख्या
कब लागू होता है: आपस में लगे दाँतों के लिए चाल का अनुपात सटीक है, क्योंकि दाँत फिसल नहीं सकते; बल-आघूर्ण का अनुपात घर्षण न होने की मान्यता पर है, इसलिए वास्तविक गियर कुछ प्रतिशत कम बल-आघूर्ण देते हैं। गियर-ट्रेन के साथ चरणों के अनुपात गुणा होते हैं।
उदाहरण: इनसेट: 8 दाँत का पिनियन 24 दाँत के गियर को चलाता है, इसलिए ωout=ωin/3 और τout=3τin।
घिरनी-हानियों सहित ब्लॉक और टैकल का लाभ
nη=1−ηsηs(1−ηsn)
यदि हर घिरनी अपने प्राप्त तनाव का ηs भाग आगे देती है, तो हाथ से गिनने पर खंड ηsF, ηs2F, … ηsnF वहन करते हैं। उनका योग, एक गुणोत्तर श्रेढ़ी, भार mg=nηF के बराबर होना चाहिए, और इसी से सूत्र मिलता है। n बढ़ने पर वास्तविक लाभ nηηs/(1−ηs) पर स्थिर हो जाता है: हर अतिरिक्त खंड पिछले से कम जोड़ता है।
चिह्न
n
सहारा देने वाले खंडों की संख्या, हर खंड पर एक घिरनी
η
टैकल की समग्र दक्षता
ηs
एक घिरनी की दक्षता
कब लागू होता है: स्थिर उठान का मॉडल: यह मानता है कि हर घिरनी पर हानि का भिन्नात्मक अंश समान है। वास्तविक बेयरिंग में ऐसी हानि भी होती है जो भार के साथ नहीं बढ़ती, जो हल्के भार के लिए मायने रखती है।
उदाहरण: एनीमेशन: n=4 और η=0.80 से nη=3.2 मिलता है, जिसके लिए ηs≈0.913 चाहिए; सीमा 0.913/0.087≈10.5 होगी।
शब्दावली
सरल मशीन
अपना ऊर्जा-स्रोत न रखने वाली ऐसी युक्ति जो एक दृढ़ छड़, पहिये, रस्सी या ढलान के माध्यम से बल का परिमाण या दिशा बदलती है। परंपरागत छह हैं: उत्तोलक, पहिया-और-धुरी, घिरनी, नत तल, पच्चर और पेच; गियर दाँतेदार पहिये और धुरी हैं।
प्रयास और भार
प्रयास वह बल है जो आप मशीन पर लगाते हैं; भार वह बल है जिसके विरुद्ध मशीन काम करती है, प्रायः एक वज़न। एनीमेशन में प्रयास रस्सी पर खिंचाव है और भार पेटी का वज़न, 392.4 N।
यांत्रिक लाभ
मशीन प्रयास को कितने गुना बढ़ाती है, MA=Fout/Fin, जिसे घर्षण सहित वास्तविक मशीन पर मापा जाता है। एनीमेशन की टैकल का आदर्श MA=4 है और घर्षण के साथ 3.2।
आदर्श यांत्रिक लाभ
प्रयास और भार द्वारा तय की गई दूरियों का अनुपात, IMA=din/dout, जो केवल ज्यामिति से तय होता है। घर्षण MA को घटाता है पर IMA को नहीं बदलता, इसलिए IMA मशीन का वह लाभ है जो घर्षण न होने पर होता।
दक्षता
आगत कार्य का वह भाग जो भार तक पहुँचता है, η=Wout/Win=MA/IMA। हर वास्तविक मशीन में यह 1 से कम होती है; लुप्त कार्य ऊष्मा बन जाता है।
कार्य-संतुलन
आदर्श मशीन में दिया गया कार्य, प्राप्त कार्य के बराबर होता है, Findin=Foutdout: जो बल में मिलता है, वह दूरी में खोया जाता है। यह मशीनों पर ऊर्जा-संरक्षण का अनुप्रयोग है, जिसे कभी-कभी यांत्रिकी का “सुनहरा नियम” कहा जाता है।
उत्क्रमणीय मशीन
एक आदर्श, घर्षण-रहित मशीन जो पीछे की ओर उतनी ही आसानी से चलती है जितनी आगे। समान आगत कार्य पर कोई मशीन भार को उत्क्रमणीय मशीन से अधिक ऊँचा नहीं उठा सकती, और सभी उत्क्रमणीय मशीनें उसे एक ही ऊँचाई तक उठाती हैं।
आभासी कार्य का सिद्धांत
संतुलन में स्थित किसी निकाय के लिए, बाधाएँ जिन कल्पित सूक्ष्म विस्थापनों की अनुमति दें, उनमें सभी बलों द्वारा किए गए कार्यों का योग शून्य है। यह बलों को अलग किए बिना ज्यामिति से मशीन का लाभ देता है।
उत्तोलक के वर्ग
उत्तोलक एक दृढ़ छड़ है जो एक स्थिर बिंदु, आलंब, के चारों ओर घूमती है। वर्ग 1 में आलंब बीच में (सब्बल), वर्ग 2 में भार बीच में (ठेला), वर्ग 3 में प्रयास बीच में (चिमटी, बाँह), इसलिए वर्ग 3 का उत्तोलक सदैव MA<1 रखता है।
ब्लॉक और टैकल
एक ही रस्सी से जुड़े दो घिरनी-ब्लॉक: ऊपरी ब्लॉक स्थिर है और निचला भार उठाता है। इसका आदर्श यांत्रिक लाभ चल ब्लॉक को थामने वाले खंडों की संख्या n है; एक स्थिर घिरनी का n=1 होता है और वह केवल खिंचाव की दिशा बदलती है।
गियर अनुपात
चालित गियर के दाँतों की संख्या को चालक गियर के दाँतों की संख्या से भाग दिया जाता है, Nout/Nin। चालित गियर की घूर्णन-दर इस अनुपात से भाग दी जाती है और, घर्षण न होने पर, उसका बल-आघूर्ण इससे गुणा होता है; गियर-ट्रेन में अनुपात गुणा होते हैं।
स्व-अवरोधी मशीन
ऐसी मशीन जिसे भार पीछे की ओर नहीं चला सकता, जैसे स्क्रू जैक या वर्म गियर, इसलिए आपके छोड़ देने पर भी वह भार थामती है। यदि घर्षण दोनों दिशाओं में समान कार्य खर्च करे, तो इसके लिए η≤0.5 चाहिए।
राशियाँ
F
प्रयास बल (रस्सी पर खिंचाव)
N
मशीन पर लगाया गया बल; ब्लॉक और टैकल में, मुक्त सिरे पर रस्सी का खिंचाव। सामान्य अनुपातों में इसे Fin लिखा जाता है: आदर्श एनीमेशन में 98.1 N, घर्षण के साथ 122.6 N।
T
रस्सी का तनाव
N
किसी रस्सी-खंड का अपने दोनों सिरों पर लगाया गया खिंचाव। आदर्श टैकल में हर खंड का तनाव समान होता है, T=F; घर्षण के साथ यह हाथ से दूर घिरनी-दर-घिरनी घटता है।
n
सहारा देने वाले खंडों की संख्या
कितने रस्सी-खंड चल ब्लॉक को थामते हैं: ब्लॉक और टैकल का आदर्श यांत्रिक लाभ। स्थिर ब्लॉक से निकलता मुक्त सिरा नहीं गिना जाता।
h
उठाने की ऊँचाई
m
भार कितना ऊपर उठता है, यानी उठाने वाली मशीन की निर्गत दूरी dout; एनीमेशन में 1 m।
d
खींची गई रस्सी की लंबाई
m
हाथ से गुज़रने वाली रस्सी, यानी प्रयास की दूरी din; ब्लॉक और टैकल के लिए d=nh, एनीमेशन में 4 m।
W
कार्य
J
बल गुणा उसके अनुदिश तय की गई दूरी। प्रयास मशीन पर Win=Fd करता है, और मशीन भार पर Wout=mgh।
η
दक्षता
अनुपात Wout/Win, जो 0 और 1 के बीच होता है, प्रायः प्रतिशत में दिया जाता है: एनीमेशन की वास्तविक उठाने वाली मशीन के लिए 0.80।
Q
घर्षण से उत्पन्न ऊष्मा
J
मशीन में खोया कार्य Win−Wout, जो बेयरिंग, रस्सी और दाँतों को गर्म करता है; एनीमेशन की 1 m उठान के लिए 98.1 J।
ηs
एक घिरनी की दक्षता
रस्सी के तनाव का वह अंश जो एक घिरनी अगले खंड को आगे देती है; एनीमेशन में लगभग 0.913।
τ
बल-आघूर्ण
N⋅m
किसी अक्ष पर बल का घुमाने वाला प्रभाव, यानी बल गुणा बल-भुजा। गियर-युग्म इसे Nout/Nin गुना बढ़ाता है, और कोणीय चाल ω को उसी गुणक से भाग देता है।
ω
कोणीय चाल
rad/s
गियर कितनी तेज़ घूमता है। इनसेट में 24 दाँत का गियर पिनियन की दर का एक-तिहाई पर घूमता है।
N
दाँतों की संख्या
गियर पर दाँत, जो उसकी त्रिज्या के समानुपाती हैं: इनसेट में 8 और 24।
क्विज़
शुरुआती एनीमेशन की घिरनी-प्रणाली की तरह, आप पेटी के भार का एक-चौथाई बल लगाकर पेटी उठा सकते हैं। इसकी क्या कीमत चुकानी पड़ती है?
पेटी घिरनियों से लटकी रहने पर हल्की हो जाती है
आपके हाथ से जितनी रस्सी खिंचती है, वह पेटी के उठने की ऊँचाई का चार गुना होना चाहिए
पेटी आपके हाथ की गति से चार गुना तेज़ उठती है
यह केवल ऐसे भार के लिए काम करती है जो आपसे हल्का हो
उत्तर दिखाएँ
उत्तर: B. आपके हाथ से जितनी रस्सी खिंचती है, वह पेटी के उठने की ऊँचाई का चार गुना होना चाहिए
चार रस्सी-खंड भार बाँटते हैं, इसलिए हर खंड वज़न का एक-चौथाई उठाता है। पर हर खंड को उतना ही छोटा होना पड़ता है जितनी ऊँचाई उठती है, इसलिए 1 m उठान के लिए आपके हाथ से 4 m रस्सी गुज़रती है। बल गुणा दूरी वही रहता है। अतः आपका हाथ पेटी से चार गुना तेज़ चलता है, उल्टा नहीं।
शुरुआती भार को हाथ से सीधे ऊपर उठाने की तुलना में, एक आदर्श (घर्षण-रहित) सरल मशीन का उपयोग करने पर क्या समान रहता है?
आपको लगने वाला बल
आपके हाथ द्वारा तय की गई दूरी
आपके हाथ की गति
आपका कार्य: बल × दूरी
उत्तर दिखाएँ
उत्तर: D. आपका कार्य: बल × दूरी
मशीन बल के बदले दूरी देती है: बल कम तो दूरी अधिक, और इसके उलट भी। इनका गुणनफल, यानी कार्य, आदर्श मशीन में अपरिवर्तित रहता है; वास्तविक मशीन में घर्षण के कारण यह थोड़ा अधिक होता है।
शुरुआती एक 10 दाँत का छोटा गियर एक 30 दाँत के बड़े गियर को चलाता है। बड़ा गियर कैसे घूमता है?
तीन गुना धीमे, पर घुमाने वाला बल तीन गुना
तीन गुना तेज़, और घुमाने वाला बल तीन गुना
समान गति से, क्योंकि दाँत आपस में जुड़े रहते हैं
तीन गुना तेज़, पर घुमाने वाला बल एक-तिहाई
उत्तर दिखाएँ
उत्तर: A. तीन गुना धीमे, पर घुमाने वाला बल तीन गुना
छोटे गियर को बड़े गियर के सभी 30 दाँतों को एक बार पार कराने के लिए तीन चक्कर लगाने होंगे। उत्तोलक की तरह बड़ा गियर गति के बदले घुमाने वाला बल देता है: गति एक-तिहाई, घुमाने वाला बल तीन गुना (घर्षण की उपेक्षा करके)।
मध्यम एक ब्लॉक और टैकल में चल ब्लॉक को 3 रस्सी-खंड थामते हैं। घर्षण और घिरनियों का द्रव्यमान उपेक्षित करने पर, 900 N का भार स्थिर चाल से उठाने के लिए कितना खिंचाव चाहिए?
900 N
450 N
300 N
2700 N
उत्तर दिखाएँ
उत्तर: C. 300 N
तीनों खंड भार बाँटते हैं, और हर खंड रस्सी का तनाव F वहन करता है, इसलिए 3·F = 900 N और F = 300 N। केवल चल ब्लॉक से जुड़े खंड गिने जाते हैं; दो खंडों के लिए उत्तर 450 N होता।
मध्यम एक ठेला 800 N का भार ढोता है, जिसका वज़न पहिये की धुरी से 0.30 m पर लगता है। आप हैंडल को धुरी से 1.20 m पर उठाते हैं। ठेले के अपने वज़न की उपेक्षा करें तो आपको कितना ऊपर का बल चाहिए?
3200 N
200 N
800 N
267 N
उत्तर दिखाएँ
उत्तर: B. 200 N
पहिये की धुरी वर्ग 2 के उत्तोलक का आलंब है। बल-आघूर्ण संतुलित होते हैं: F × 1.20 m = 800 N × 0.30 m, अतः F = 200 N और MA = 1.20 ÷ 0.30 = 4। 267 N तब आता है जब भुजा आलंब से नहीं, बल्कि भार से (0.90 m) गलत मापी जाती है।
मध्यम झंडे के खंभे के शीर्ष पर लगी एक अकेली स्थिर घिरनी से 50 N का झंडा उठाया जाता है। घर्षण की उपेक्षा करने पर यह घिरनी क्या करती है?
यह बल आधा कर देती है: आप 25 N से खींचते हैं
यह आपको जितनी रस्सी खींचनी पड़ती है, उसकी लंबाई आधी कर देती है
यह झंडा उठाने के लिए आवश्यक कार्य कम कर देती है
यह आपको ऊपर के बजाय नीचे खींचने देती है, फिर भी 50 N लगते हैं
उत्तर दिखाएँ
उत्तर: D. यह आपको ऊपर के बजाय नीचे खींचने देती है, फिर भी 50 N लगते हैं
केवल एक खंड झंडे को थामता है, इसलिए रस्सी का तनाव उसके वज़न के बराबर है: MA = 1। स्थिर घिरनी फिर भी उपयोगी है, क्योंकि नीचे खींचना आसान है और आप ज़मीन पर रह सकते हैं। बल बढ़ाने के लिए चल घिरनी चाहिए, जिसे दो खंड थामते हैं।
उन्नत 4 सहारा देने वाले खंडों और 80 % समग्र दक्षता वाला ब्लॉक और टैकल 400 N का भार 2.0 m उठाता है। कितनी ऊर्जा ऊष्मा में बदल जाती है?
200 J
160 J
1000 J
0 J, क्योंकि भार स्थिर चाल से चलता है
उत्तर दिखाएँ
उत्तर: A. 200 J
W_out = 400 N × 2.0 m = 800 J और W_in = W_out ÷ η = 800 ÷ 0.80 = 1000 J, इसलिए Q = 1000 − 800 = 200 J। निर्गत कार्य का 20 % (160 J) लेना आम भूल है: हानियाँ आगत का 20 % हैं।
उन्नत ब्लॉक और टैकल की हर घिरनी अपने प्राप्त रस्सी-तनाव का 90 % आगे देती है। जैसे-जैसे अधिक खंड जुड़ते हैं, वास्तविक यांत्रिक लाभ का क्या होता है?
वह n के अनुपात में बढ़ता रहता है, यानी 0.9·n
वह n चाहे जो भी हो, 0.9 के बराबर रहता है
वह स्थिर हो जाता है और 9 से अधिक कभी नहीं होता
लगभग 10 से अधिक खंडों पर वह 1 से नीचे गिर जाता है
उत्तर दिखाएँ
उत्तर: C. वह स्थिर हो जाता है और 9 से अधिक कभी नहीं होता
खंड F·(0.9 + 0.9² + … + 0.9ⁿ) = F·0.9·(1 − 0.9ⁿ)/(1 − 0.9) वहन करते हैं। n बढ़ने पर यह 0.9/0.1 = 9 गुना F की ओर जाता है: हर अतिरिक्त खंड पिछले से कम लाभ जोड़ता है।
 फ़िज़िक्स ट्यूटर