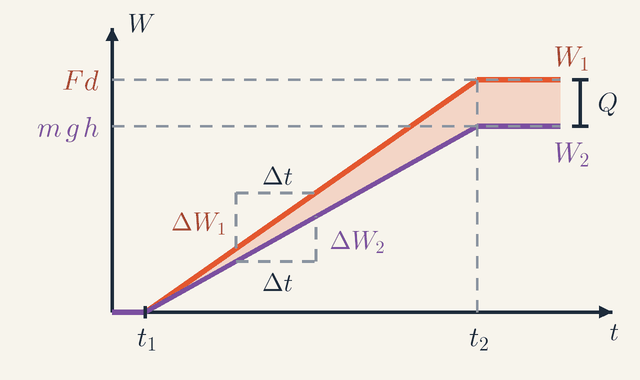Wie Hebel, Rollen und Zahnräder Kraft gegen Weg tauschen: der mechanische Vorteil MA=Fout/Fin, die Arbeitsbilanz Win=Wout einer idealen Maschine und der Wirkungsgrad η einer realen.
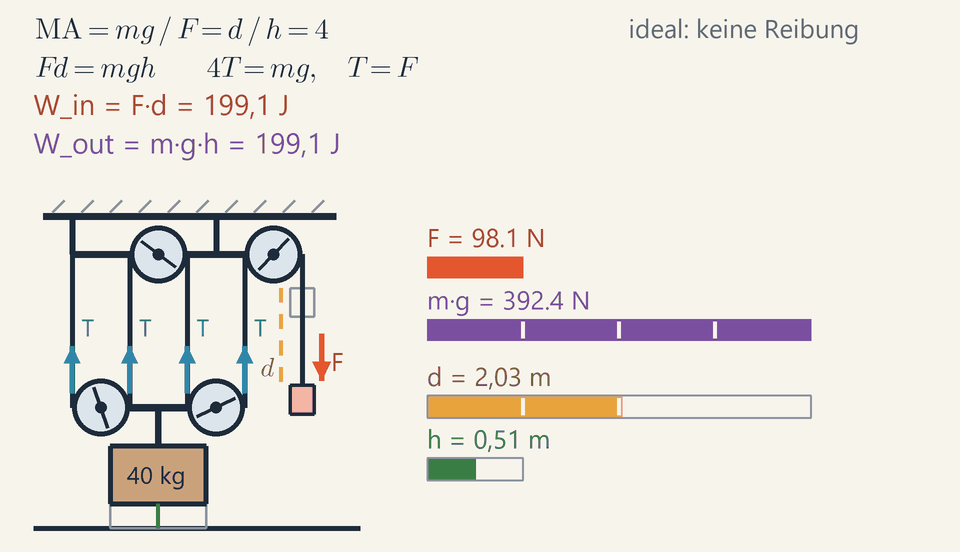
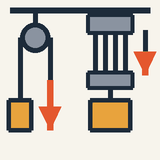
Ein Flaschenzug mit vier tragenden Seilsträngen hebt eine 40 kg schwere Kiste um 1 m, während das freie Seilende 4 m weit gezogen wird: ein Viertel der Kraft, viermal der Weg.
Hebel, Rollen, Rampen und Zahnräder lassen eine kleine Kraft eine große Last bewegen.
Der Preis ist der Weg: Ziehst du mit einem Viertel der Kraft, musst du viermal so weit ziehen.
Beim Flaschenzug zählst du die Seilstränge, die die Last halten: Sie teilen sich ihr Gewicht.
Eine Rampe funktioniert genauso: Eine lange, flache Schräge braucht weniger Kraft als senkrechtes Heben.
Keine Maschine spart Arbeit (Kraft × Weg); durch Reibung braucht eine echte Maschine etwas mehr.
Wie kann ein Mensch mit einem Wagenheber ein Auto anheben oder mit einem Klauenhammer einen Nagel herausziehen? Mit einfachen Maschinen: Hebeln, Rollen, Rampen, Rad und Achse, Schrauben und Zahnrädern.
Schritt 1. Eine Maschine verändert die Kraft, die du brauchst. Ein Brecheisen lässt deine Hand sanft am langen Ende drücken, während das kurze Ende einen schweren Stein hochhebt.
Schritt 2. Nichts gibt es umsonst. Physiker messen Arbeit als Kraft × Weg, und eine Maschine kann nicht mehr Arbeit abgeben, als du hineinsteckst. Verkleinert sie also die Kraft, vergrößert sie den Weg: Drückst du mit einem Viertel der Kraft, musst du viermal so weit drücken.
Schritt 3. Am besten zeigen das Rollen. In der Animation läuft ein Seil zwischen einem festen oberen Block und einem unteren Block, der die Kiste trägt, auf und ab. Vier Stränge, nummeriert von 1 bis 4, halten den unteren Block; sie teilen sich das Gewicht der Kiste, und deine Hand zieht nur mit einem Viertel davon. Vergleiche den kurzen roten Balken „dein Zug“ mit dem violetten Gewichtsbalken. Um die Kiste aber 1 m anzuheben, muss sich jeder Strang um 1 m verkürzen, also laufen 4 m Seil durch deine Hand: Der goldene Balken wächst viermal so schnell wie der grüne.
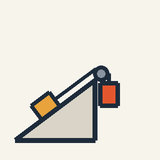
Schritt 4. Eine Rampe funktioniert genauso: Eine Kiste eine lange, flache Schräge hinaufzuschieben braucht weniger Kraft als senkrechtes Hochheben, dafür über einen längeren Weg.
Teste dich selbst: Eine reibungsfreie Rampe ist 4 m lang und steigt 1 m an. Welche Schubkraft bewegt eine 400 N schwere Kiste hinauf? (100 N: viermal der Weg, ein Viertel der Kraft.)
Echte Maschinen schneiden etwas schlechter ab als dieses Ideal: Reibung in Rollen und Lagern wandelt einen Teil deines Kraftaufwands in Wärme um, daher ziehst du immer etwas stärker.
Mittelstufe
Kernideen
MA=Fout/Fin und IMA=din/dout; ohne Reibung gilt Win=Wout, also MA=IMA.
Flaschenzug: IMA=n, die Zahl der Seilstränge, die den beweglichen Block halten; eine einzelne feste Rolle lenkt nur den Zug um.
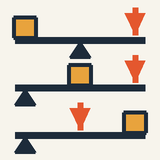
Hebel: FinLin=FoutLout. In der Mitte liegt der Drehpunkt (1. Art), die Last (2. Art) oder der Kraftaufwand (3. Art, MA<1).
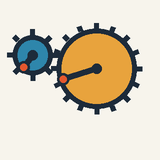
Zahnräder: Das Drehmoment wird mit Nout/Nin multipliziert, die Drehzahl mit Nin/Nout.
Was eine Maschine ändert und was nicht
Eine einfache Maschine nimmt die Kraft auf, die du aufwendest, den Kraftaufwand Fin, der über eine Strecke din wirkt, und wirkt mit einer Kraft Fout über eine Strecke dout auf eine Last; bei gleichmäßigem Heben ist Fout das Gewicht mg der Last. Zwei reine Zahlen beschreiben sie: der mechanische Vorteil, am echten Gerät gemessen, und der ideale, der allein durch die Geometrie festgelegt ist.
MA=FinFout
IMA=doutdin
Eine Maschine hat keine eigene Energiequelle. Ohne Reibung ist die hineingesteckte Arbeit gleich der abgegebenen, Win=Wout, also Findin=Foutdout und MA=IMA: Die Kraft wird genauso oft vervielfacht, wie der Weg geteilt wird. Mit Reibung wird ein Teil der Eingangsarbeit zu Wärme Q, also Win=Wout+Q, und der Wirkungsgrad η=WinWout=IMAMA ist kleiner als 1. Reibung verändert die Kräfte, nicht die Strecken, daher ist das Verhältnis der Arbeiten gleich dem Verhältnis von MA zu IMA.
Rollen: die tragenden Seilstränge zählen
Eine Rolle ist ein gerilltes Rad, eine Seilscheibe, das frei auf einer Achse läuft; daher ist die Spannung T im Seil auf beiden Seiten gleich. Eine einzelne feste Rolle lenkt die Zugkraft daher nur um, mit MA=1; allerdings ist es leichter, nach unten zu ziehen und dabei das eigene Gewicht einzusetzen.
Ein Flaschenzug führt ein Seil zwischen einem festen oberen Block und einem unteren Block, der die Last trägt, auf und ab. Halten n Stränge den beweglichen Block, teilen sie sich die Last, nT=mg, also ist der Zug am freien Ende F=T=mg/n. Die Geometrie bestätigt das: Steigt der untere Block um h, verkürzt sich jeder Strang um h, und das überschüssige Seil, d=nh, läuft durch deine Hand. Zähle nur die Stränge, die am beweglichen Block hängen. Reibung erhöht den Zug um den Faktor 1/η: Block and tackle:d=nh,F=nηmg
Rechenbeispiel: der Flaschenzug aus der Animation
Die 40 kg schwere Kiste wiegt mg=40⋅9,81=392,4N, und die vier Stränge, die in der Einsteiger-Ansicht nummeriert sind, halten den unteren Block; also n=4 und, in der idealen Maschine dieser Stufe, T=F=nmg=4392,4=98,1N
Jeder blaue T-Pfeil an den Strängen hat diese Länge, ebenso der rote F-Pfeil an der Hand. Die Kiste steigt mit h=1,00m bei 0,25 m/s, während die Hand d=4⋅1,00=4,00m Seil mit 1 m/s zieht, entlang der gestrichelten goldenen Linie. Die beiden Arbeiten sind Win=Fd=98,1⋅4,00=392,4J Wout=mgh=392,4⋅1,00=392,4J
Das sind die Endwerte der beiden Anzeigen, die gemeinsam steigen. Die oberste Zeile der Tafel, MA=mg/F=d/h=4, fasst alles zusammen: ein Viertel der Kraft, viermal der Weg, dieselbe Arbeit.
Die Anlage lesen: Pfeile, Balken und Decke
Der rote Zugbalken ist ein Viertel des violetten Gewichtsbalkens, während der goldene Seilbalken viermal so schnell wächst wie der grüne Höhenbalken. Stell dir jede Arbeit als Fläche eines Rechtecks vor, Kraft mal Weg: für die Hand niedrig und breit, für die Kiste hoch und schmal, aber gleich groß.
Die Pfeile bilden ein Freikörperbild des unteren Blocks: vier T-Pfeile ziehen ihn nach oben, das Gewicht zieht ihn nach unten, also 4T=mg. Der obere Block wird von allen vier Strängen nach unten gezogen und außerdem vom freien Ende, weil du nach unten ziehst: Die Decke muss 5T=490,5N halten, also mg+F, mehr als die Kiste selbst.
Hebel, Zahnräder und Rampen
Ein Hebel ist eine starre Stange, die sich um einen festen Punkt dreht, den Drehpunkt. Bei einer kleinen Drehung bewegt sich jeder Punkt proportional zu seinem Abstand vom Drehpunkt; daher ergeben die Arme Lin und Lout, beide vom Drehpunkt aus gemessen, IMA=Lin/Lout, und die Drehmomente stehen im Gleichgewicht: Lever:FinLin=FoutLout
Was in der Mitte liegt, bestimmt die Art: der Drehpunkt bei der 1. Art (Brecheisen, Schere), die Last bei der 2. Art (Schubkarre, Nussknacker; immer MA>1), der Kraftaufwand bei der 3. Art (Pinzette, dein Unterarm; immer MA<1, Kraft gegen Geschwindigkeit und Reichweite getauscht). Rad und Achse ist ein Hebel, der sich dauernd dreht: Eine Kurbel mit Radius R auf einer Trommel mit Radius r hat IMA=R/r.
Zahnräder sind Räder mit Zähnen gleicher Größe; daher ist die Zähnezahl N proportional zum Radius: Gears:τinτout=ωoutωin=NinNout Hier ist τ das Drehmoment in N·m und ω die Winkelgeschwindigkeit. Im Ausschnitt der Ansicht für Fortgeschrittene treibt ein Ritzel mit 8 Zähnen ein Zahnrad mit 24 Zähnen an: ein Drittel der Drehzahl, das dreifache Drehmoment.
Eine reibungsfreie Rampe der Länge s mit der Höhe h braucht entlang der Rampe nur eine Schubkraft von mgh/s, also IMA=s/h: Eine 4 m lange Rampe mit 1 m Höhe ist der Flaschenzug der Animation in anderer Form.
Rechenbeispiel: eine Handwinde mit Getriebe
Eine Baustellenwinde hebt eine 150 kg schwere Palette mit Fliesen. Ihre Kurbel mit 0,25 m Länge dreht ein Ritzel mit 10 Zähnen, das ein Zahnrad mit 40 Zähnen auf der Welle einer Trommel mit Radius 0,050 m antreibt. Der Wirkungsgrad beträgt 75 %. Welche Kraft musst du am Griff aufbringen?
Kurbel und Trommel wirken als Rad und Achse mit dem Faktor 0,25/0,050=5, und das Getriebe ergibt 40/10=4. Übersetzungen multiplizieren sich entlang einer Kette von Maschinen, also IMA=5⋅4=20, und MA=ηIMA=0,75⋅20=15 Fin=MAmg=15150⋅9,81=151471,5=98,1N
Rechne es mit Wegen nach: Eine Umdrehung der Trommel wickelt 2π⋅0,050=0,314m Seil auf und braucht vier Umdrehungen der Kurbel, 4⋅2π⋅0,25=6,28m Handweg, also zwanzigmal so weit. Ein Hub von 1 m kostet 98,1⋅20=1962J bei 1471,5 J abgegebener Arbeit; die übrigen 490,5 J erwärmen Zahnräder und Lager.
Häufige Fehler
Jedes Seilstück mitzählen. Das fünfte senkrechte Stück in der Animation läuft vom oberen Block zu deiner Hand und hält nichts: n=4; durch 5 zu teilen ergäbe 78,5 N.
Glauben, eine Maschine spare Arbeit. Sie spart Kraft, nie Arbeit: Der echte Flaschenzug der Ansicht für Fortgeschrittene braucht 490,5 J, um 392,4 J abzugeben.
Hebelarme von der Last aus messen. Ein 1,5 m langes Brecheisen mit Drehpunkt 0,10 m von der Spitze hat Arme von 1,40 m und 0,10 m, also MA=14, nicht 15.
Die Verluste als Anteil der Ausgangsarbeit nehmen. Bei η=0,80 braucht der Flaschenzug 392,4/0,80=490,5J: Die Wärme, 98,1 J, ist ein Fünftel der Eingangsarbeit, nicht 20 % der Ausgangsarbeit.
Eine Maschine mit MA≤1 für nutzlos halten. Eine feste Rolle ändert die Richtung des Zugs, und Pinzetten tauschen Kraft gegen feine Bewegung.
Wo du ihnen begegnest
Am Fahrrad dreht ein Kettenblatt mit 48 Zähnen, das ein Ritzel mit 16 Zähnen antreibt, das Hinterrad bei jeder Pedalumdrehung dreimal: Zahnräder, andersherum für Geschwindigkeit genutzt. Dein Unterarm ist ein Hebel der 3. Art: Der Bizeps zieht etwa 4 cm neben dem Ellbogen, und die Hand ist 35 cm entfernt, daher braucht das Halten eines 50-N-Gewichts etwa 440 N Muskelkraft.
Die hydraulische Presse aus Druck in Flüssigkeiten und das pascalsche Prinzip ist eine Maschine, deren Vorteil ein Verhältnis von Kolbenflächen ist; Transformatoren aus Motoren, Generatoren und Transformatoren tauschen Spannung gegen Stromstärke, wie Zahnräder Drehmoment gegen Drehzahl tauschen; und der Wirkungsgrad taucht mit einer strengeren Grenze wieder auf in Erster Hauptsatz der Thermodynamik und Wärmekraftmaschinen.
Fortgeschritten
Kernideen
Für eine umkehrbare Maschine gilt Win=Wout, daher liefert eine virtuelle Verschiebung den Vorteil allein aus der Geometrie: Finδxin=Foutδxout.
η=Wout/Win=MA/IMA; die fehlende Arbeit, Win−Wout, wird zu Wärme.
Verluste je Rolle: nη=ηs(1−ηsn)/(1−ηs), daher kann der tatsächliche MA niemals ηs/(1−ηs) übersteigen.
Ideale Zahnräder geben die Leistung weiter, τω=const; die Übersetzungen multiplizieren sich entlang einer Zahnradkette.
Kostet die Reibung in beide Richtungen gleich viel, hat eine selbsthemmende Maschine (Schraubenwinde, Schneckengetriebe) η≤0,5.
Warum jede ideale Maschine derselben Regel folgt
Hebel, Rollen, Zahnräder und Rampen sehen völlig verschieden aus, doch alle tauschen Kraft gegen Weg im gleichen Verhältnis. Dieser Abschnitt zeigt warum, mit einem Argument, das überhaupt keine Kräfte benutzt, sondern nur die Tatsache, dass ein Perpetuum mobile unmöglich ist.
Eine Maschine heißt umkehrbar, wenn sie ohne Reibung rückwärts genauso leicht läuft wie vorwärts: Was sie in der einen Richtung tut, kann sie in der anderen rückgängig machen. Nun nimm zwei umkehrbare Maschinen. Jede wird angetrieben, indem man dasselbe 100-N-Gewicht um 1 m absenkt, und jede nutzt das, um dieselbe Last zu heben. Die erste hebt sie um x1, die zweite um x2, und angenommen, dass x2>x1 ist.
Lass die zweite Maschine vorwärts laufen: Das Gewicht sinkt um 1 m, und die Last steigt um x2. Dann lass die erste Maschine rückwärts laufen: Sie senkt die Last um x1 und hebt dabei das 100-N-Gewicht wieder um 1 m. Das Gewicht ist wieder an seinem Ausgangspunkt, beide Maschinen sind unverändert, doch die Last hängt x2−x1 höher als vorher. Wiederholst du den Zyklus, hebst du die Last umsonst, beliebig oft.
Ein solches Perpetuum mobile wird nie beobachtet, also war die Annahme falsch: x2≤x1. Das Argument funktioniert genauso, wenn man die beiden Maschinen vertauscht, und ergibt x1≤x2. Also x1=x2: Alle umkehrbaren Maschinen heben eine gegebene Last gleich hoch.
Eine umkehrbare Maschine genügt also, um die Regel für alle zu finden, und der ausbalancierte Hebel ist der einfachste. Kippe ihn leicht: Das Gewicht, das auf einer Seite sinkt, mal der Höhe, um die es fällt, ist gleich dem Gewicht, das auf der anderen Seite steigt, mal der Höhe, um die es steigt. Kraft mal Weg in Kraftrichtung ist die Arbeit W; daher ist für jede umkehrbare Maschine die Eingangsarbeit gleich der Ausgangsarbeit, Win=Wout.
Eine Maschine mit Reibung ist nicht umkehrbar, und dasselbe Argument begrenzt sie. Hebte sie die Last höher als eine umkehrbare Maschine, würde das Rückwärtslaufen der umkehrbaren Maschine wieder etwas umsonst liefern. Also Wout≤Win, und der Wirkungsgrad η=Wout/Win ist höchstens 1. Sadi Carnot nutzte 1824 dieselbe Überlegung, um zu zeigen, dass keine Wärmekraftmaschine eine umkehrbare übertrifft, die zwischen denselben beiden Temperaturen arbeitet.
Virtuelle Arbeit: der Vorteil aus der Geometrie
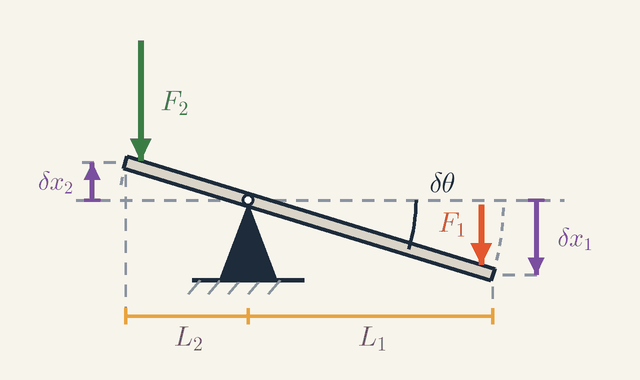
Abbildung 1. Ein Hebel im Gleichgewicht, um einen winzigen Winkel δθ gekippt: Das Kraftende am langen Arm L1 sinkt um δx1, während das Lastende am kurzen Arm L2 um δx2 steigt. Gleichgewicht heißt F1δx1=F2δx2. Nicht maßstabsgetreu.Legende
F1
Kraftaufwand, der am Ende des langen Arms nach unten drückt: die Eingangskraft.
N
F2
Last, die am Ende des kurzen Arms nach unten drückt: die Ausgangskraft.
N
L1
Länge des Kraftarms, vom Drehpunkt bis zum Kraftaufwand.
m
L2
Länge des Lastarms, vom Drehpunkt bis zur Last.
m
δθ
Winziger Winkel, um den der Hebel gekippt wird, groß gezeichnet.
rad
δx1
Weg, um den das Kraftende nach unten sinkt: L1δθ.
m
δx2
Weg, um den das Lastende nach oben steigt: L2δθ.
m
Die Regel Win=Wout verwandelt eine Frage nach den Kräften einer Maschine in eine Frage nach ihrer Geometrie: wie weit sich jedes Ende bewegt. Abbildung 1 zeigt das für einen Hebel im Gleichgewicht. Der Kraftaufwand F1 drückt nach unten auf das Ende des langen Arms L1, und die Last F2 drückt nach unten auf das Ende des kurzen Arms L2; die Indizes 1 und 2 stehen für „ein“ und „aus“.
Stell dir nun vor, den Hebel um einen winzigen Winkel δθ zu kippen, in der Abbildung übertrieben groß gezeichnet, damit man es sieht. Ein Punkt im Abstand L vom Drehpunkt bewegt sich auf einem Bogen der Länge Lδθ, und bei einem winzigen Winkel ist dieser Bogen ein kurzer Schritt senkrecht nach oben oder unten. Betrachte die beiden Pfeile an den Enden des Hebels: Das Kraftende sinkt um δx1=L1δθ, und das Lastende steigt um δx2=L2δθ. Ihr Verhältnis, δx1/δx2=L1/L2, beträgt in der Abbildung den Wert 2 und hängt allein von den Armlängen ab.
Nun wende die Arbeitsregel an. Da der Hebel im Gleichgewicht ist, kann die Bewegung beliebig langsam erfolgen, sodass er keine kinetische Energie erhält; da der Hebel umkehrbar ist, wird keine Arbeit in Wärme umgewandelt. Die gesamte vom Kraftaufwand verrichtete Arbeit geht daher in das Anheben der Last: Finδxin=Foutδxout
Die δx sind virtuelle Verschiebungen: gedacht statt ausgeführt und so klein, dass sich die Kräfte während ihres Ablaufs nicht ändern. Nur ihr Verhältnis zählt, und die Zwangsbedingungen der Maschine legen es fest, hier der starre Hebel, der sich um seinen Drehpunkt dreht. Für den Hebel lautet das Gleichgewicht F1δx1=F2δx2. Setzt man die beiden Verschiebungen ein, kürzt sich δθ heraus, und es bleibt das bekannte Drehmomentgleichgewicht F1L1=F2L2.
Das ist das Prinzip der virtuellen Arbeit, und es liefert den Vorteil einer Maschine ohne ein einziges Freikörperbild. Zwei Verhältnisse beschreiben jede Maschine: der mechanische Vorteil MA=Fout/Fin, der Faktor, um den sie die Kraft vervielfacht, und der ideale mechanische Vorteil IMA=δxin/δxout, das Verhältnis der zurückgelegten Wege. Die virtuelle Arbeit besagt, dass bei einer umkehrbaren Maschine beide gleich sind; beim Hebel sind beide L1/L2. Mit Reibung gilt η=Wout/Win=MA/IMA.
Der Flaschenzug: ein Seil fester Länge
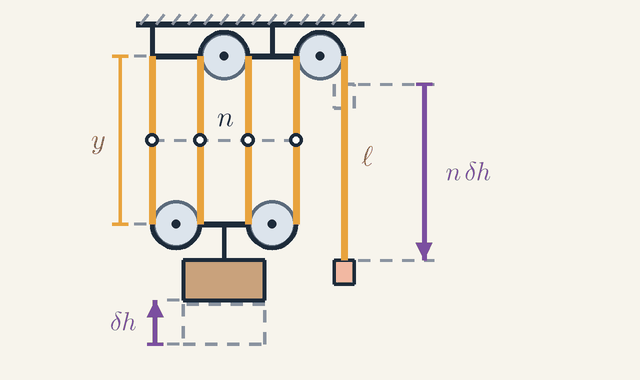
Abbildung 2. Der untere Block hängt im Abstand y unter dem oberen an n Strängen, und ℓ ist das Seil vom oberen Block bis zur Hand. Hebt man die Last um δh, verkürzt sich jeder Strang um δh, daher sinkt die Hand um nδh. Gestrichelte Kästen: wo Kiste und Hand vorher waren. Nicht maßstabsgetreu.Legende
y
Abstand vom oberen zum unteren Block: die Länge jedes tragenden Strangs.
m
ℓ
Länge des Seils vom oberen Block hinunter zur Hand.
m
n
Zahl der Stränge, die den unteren Block tragen, hier 4.
δh
Höhe, um die die Last gehoben wird.
m
nδh
Weg, um den die Hand sinkt: n-mal δh.
m
Ein Flaschenzug, das Hebezeug der Animation, behält seine Geometrie im Seil. Das Seil dehnt sich nicht, und genau das bestimmt, wie weit die Hand ziehen muss. In Abbildung 2 hängt der untere Block, der die Kiste trägt, im Abstand y unter dem oberen Block an n=4 Strängen, jeder der Länge y, und ℓ ist die Länge des Seils vom oberen Block hinunter zur Hand.
Die Seillänge in den n Strängen plus dem freien Ende ergibt das ganze Seil, also bleibt sie gleich: ny+ℓ=const,δℓ=−nδy
Nun hebe die Last um δh, sodass der untere Block nach oben kommt und δy=−δh gilt; die gestrichelten Kästen zeigen, wo Kiste und Hand vorher waren. Jeder der n Stränge ist nun um δh kürzer. Das Seil, das sie abgeben, insgesamt nδh, geht an das freie Ende, δℓ=nδh, sodass die Hand um nδh nach unten kommt, der lange Pfeil rechts.
Die virtuelle Arbeit liefert dann den Zug. Die Handkraft F wirkt über nδh, während das Gewicht mg um δh steigt, also Fnδh=mgδh und F=mg/n: Der IMA ist n, die Zahl der Stränge, die den unteren Block halten. Teilt man beide Wege durch die benötigte Zeit, erhält man die Geschwindigkeiten, vin=nvout: in der Animation 1 m/s an der Hand und 0,25 m/s an der Kiste.
Zahnräder und schiefe Ebene nach derselben Regel
Dieselbe Überlegung gilt für Maschinen, die sich drehen oder gleiten. Zwei kämmende Zahnräder haben Zähne, die sich berühren und gemeinsam bewegen, sodass ihre Zahnkränze am Rand dieselbe Geschwindigkeit haben: ωinrin=ωoutrout, wobei ω die Winkelgeschwindigkeit und r der Radius ist. Die Zähne haben auf beiden Zahnrädern denselben Abstand, daher ist jeder Radius proportional zu seiner Zähnezahl, und die Geschwindigkeiten verhalten sich umgekehrt wie die Zähnezahlen.
Für die schiefe Ebene nimm einen Block der Masse M auf einer reibungsfreien schiefen Ebene der Länge s und der Höhe h, der über eine Rolle oben mit einer hängenden Masse M′ verbunden ist. Sinkt M′ um s, zieht sie den Block über die ganze Länge der Ebene und hebt ihn damit um h. Die Arbeitsbilanz M′gs=Mgh besagt, dass sich beides ausgleicht, wenn M′s=Mh ist: Bei einer 4 m langen Ebene mit 1 m Höhe genügt ein Viertel von M. Simon Stevin kam 1586 auf anderem Weg zu solchen Ergebnissen: Eine geschlossene Kette, über einen dreieckigen Block gehängt, beginnt sich nie von selbst zu drehen, was wieder die Unmöglichkeit des Perpetuum mobile zeigt.
Verluste, Rolle für Rolle
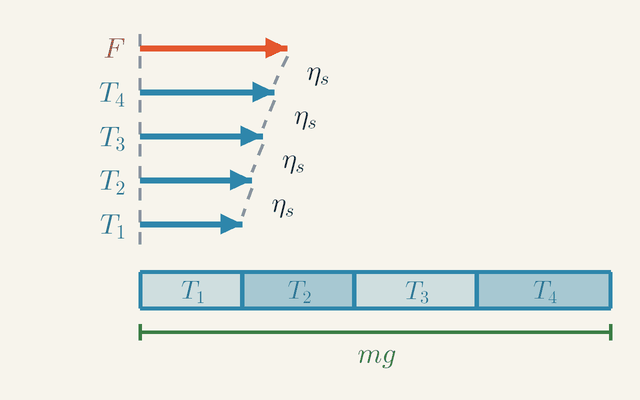
Abbildung 3. Das Seil der Animation gerade ausgelegt, alle Spannungen im gleichen Maßstab. Jede Rolle gibt nur den Anteil ηs weiter, daher werden die Pfeile von F bis T1 kürzer; gemeinsam halten die vier Stränge die Last: T1+T2+T3+T4=mg.Legende
F
Zug der Hand am freien Seilende.
N
T4
Spannung im Strang neben der Hand: ηsF.
N
T3
Spannung im zweiten Strang von der Hand aus: ηs2F.
N
T2
Spannung im dritten Strang von der Hand aus: ηs3F.
N
T1
Spannung im vierten Strang, am oberen Block befestigt: ηs4F.
N
ηs
Anteil der ankommenden Spannung, den eine Rolle weitergibt; wegen der Reibung unter 1.
mg
Gewicht der Last, gemeinsam von den vier Strängen gehalten.
N
Bisher war jede Maschine umkehrbar. Echte Rollen haben Reibung in ihren Lagern, und dieser Abschnitt berechnet, was das kostet und wo die Kosten sichtbar werden. Abbildung 3 legt das Seil des Flaschenzugs der Animation gerade aus und zeichnet jede Spannung in gleichem Maßstab: oben der Zug F der Hand, dann die vier Stränge, von T4 neben der Hand bis T1, dem Strang, der am oberen Block befestigt ist.
Das Modell ist einfach. Jede Rolle, das gerillte Rad eines Flaschenzugs, gibt nur einen Anteil ηs der Spannung weiter, die sie erhält, etwas weniger als 1, und die verlorene Arbeit erwärmt ihr Lager. Jeder Pfeil in der Abbildung ist also ηs-mal so lang wie der darüberliegende, wie die Beschriftungen ηs zwischen ihnen zeigen.
Verfolge das Seil von der Hand aus zurück. Es läuft vor dem ersten Strang über eine Rolle, daher trägt dieser Strang T4=ηsF. Eine weitere Rolle ergibt T3=ηs2F, und so weiter bis zum verankerten Strang mit T1=ηsnF. Die Stränge halten die Last gemeinsam, was der Balken unten zeigt, indem er die vier Pfeile Ende an Ende gegen mg legt. Ihre Summe ist eine geometrische Reihe: mg=F(ηs+ηs2+…+ηsn)=F1−ηsηs(1−ηsn)
Nun berücksichtige den Wirkungsgrad η des ganzen Flaschenzugs. Sein IMA ist weiterhin n, also MA=nη und F=mg/(nη). Setzt man das in die Summe ein, kürzt sich die Last heraus: nη=1−ηsηs(1−ηsn)
Für die Animation verlangen η=0,80 und n=4, dass ηs+ηs2+ηs3+ηs4=3,2 gilt, also ηs≈0,913. Die 40 kg schwere Kiste wiegt 392,4 N, also ist der Zug F=392,4/3,2=122,6N. Die Seilspannungen T1 bis T4 betragen 85,1, 93,2, 102,2 und 111,9 N und ergeben zusammen genau 392,4 N: In der Abbildung werden die blauen Pfeile zur Hand hin länger, und das rote F ist das längste von allen. Der tatsächliche MA ist nη=3,2, während der IMA weiterhin 4 ist, denn Reibung verändert die Kräfte, nicht die Geometrie.
Den Energiegraphen lesen
Abbildung 4. Arbeit über der Zeit beim Heben. Die zugeführte Arbeit W1 und die abgegebene W2 wachsen geradlinig von t1 bis t2 und verlaufen dann waagerecht. In jedem Abschnitt Δt gewinnen sie ΔW1 und ΔW2 im Verhältnis η; die schraffierte Lücke zwischen ihnen, die bei Q endet, ist die Wärme.Legende
t
Zeit seit Beginn.
s
W
Bisher verrichtete Arbeit.
J
W1
Zugeführte Arbeit: der Zug der Hand mal die eingezogene Seillänge, Fd.
J
W2
Abgegebene Arbeit: die potenzielle Energie, die die Last gewinnt, mgh.
J
Fd
Zugeführte Arbeit am Ende des Hebens.
J
mgh
Abgegebene Arbeit am Ende des Hebens.
J
t1
Zeitpunkt, an dem die Kiste zu steigen beginnt.
s
t2
Zeitpunkt, an dem die Kiste aufhört zu steigen.
s
Δt
Ein kurzer Zeitabschnitt.
s
ΔW1
Während Δt zugeführte Arbeit.
J
ΔW2
Während Δt abgegebene Arbeit.
J
Q
Durch Reibung in den Rollen erzeugte Wärme: die endgültige Lücke zwischen den beiden Arbeiten.
J
Die Arbeitsbilanz lässt sich auch während des Vorgangs beobachten. Abbildung 4 trägt die beiden Arbeiten während des Hebens über der Zeit auf; die Indizes 1 und 2 stehen wieder für „ein“ und „aus“. Die zugeführte Arbeit ist W1=Win(t)=Fd(t), wobei d die Seillänge ist, die die Hand eingezogen hat, und die abgegebene Arbeit ist W2=Wout(t)=mgh(t), wobei h die Höhe ist, um die die Kiste gestiegen ist.
Lies den Graphen von links nach rechts. Vor t1=0,4 s geschieht nichts. Von da an steigt die Kiste mit konstanter Geschwindigkeit, daher wachsen beide Arbeiten entlang gerader Linien. Bei t2=4,4 s endet das Heben: Die Hand hat 4 m Seil eingezogen, und die Kiste ist 1 m höher. Die Linien werden bei Fd=490,5J und mgh=392,4J waagerecht.
Jede Steigung ist eine Leistung, die Arbeit pro Zeit. Betrachte die beiden kleinen Dreiecke: Über dieselbe Strecke Δt steigt die Eingangslinie um ΔW1 und die Ausgangslinie um ΔW2. Die Hand zieht mit 122,6 N bei 1 m/s, eine Eingangsleistung von 122,6 W, während die Kiste potenzielle Energie mit 392,4⋅0,25=98,1W gewinnt. Das Verhältnis der Steigungen ist 0,80 zu jedem Zeitpunkt, ΔW2/ΔW1=η, daher ist der Wirkungsgrad auch das Verhältnis von Ausgangsleistung zu Eingangsleistung.
Die schraffierte Lücke zwischen den Linien ist die bisher durch Reibung verlorene Arbeit. Sie wächst mit 122,6−98,1=24,5W und endet bei Q=490,5−392,4=98,1J, der Klammer rechts in der Abbildung und dem Wert der Wärmeanzeige der Animation. Nach t2 verlaufen beide Linien waagerecht, denn eine stehende Maschine leistet keine Arbeit, egal wie fest man sie hält.
Mehr Stränge, Zahnradketten und Selbsthemmung
Das Verlustmodell beantwortet drei praktische Fragen: ob mehr Stränge immer helfen, wie sich Verluste entlang einer Zahnradkette summieren und warum manche Maschinen ihre Last von selbst halten.
Mehr Stränge helfen nicht unbegrenzt. Mit wachsendem n gilt ηsn→0, also flacht der tatsächliche MA=ηs(1−ηsn)/(1−ηs) bei ηs/(1−ηs)≈10,5 ab. Der Sprung von 4 auf 8 Stränge hebt ihn nur von 3,2 auf 5,4, während η von 0,80 auf 0,68 fällt. Abbildung 3 zeigt den Grund: Jeder zusätzliche Strang liegt weiter von der Hand entfernt und trägt weniger Spannung als der vorige.
Ideale Zahnräder geben die Leistung unverändert weiter, τinωin=τoutωout, wobei τ das Drehmoment ist: Ein Zahnrad, das sich dreimal langsamer dreht, wirkt mit dem dreifachen Drehmoment. Im Ausschnitt der Animation treibt ein Ritzel mit 8 Zähnen ein Zahnrad mit 24 Zähnen an; das Ritzel dreht sich um 270°, das Zahnrad um 90°, und τ2=3τ1, wobei 1 für das Ritzel und 2 für das Zahnrad steht. Entlang einer Zahnradkette multiplizieren sich die Stufenverhältnisse, zwei Stufen mit 1 : 3 ergeben 1 : 9, und ebenso die Wirkungsgrade. Eine gute Stufe verliert nur wenige Prozent, daher geben zwei Stufen mit 0,98 immer noch 96 % weiter.
Eine Schraubenwinde oder ein Schneckengetriebe muss ihre Last halten, wenn man loslässt; eine solche Maschine heißt selbsthemmend. Um zu sehen, wann das eintritt, nimm an, dass die Reibung unabhängig von der Laufrichtung dieselbe Wärme Q kostet. Heben braucht dann Win=Wout+Q. Würde die Last versuchen, die Maschine rückwärts anzutreiben, läge nur Wout zur Verfügung, müsste aber trotzdem Q bezahlen; das geht nicht, und sie bleibt daher stehen, wenn Wout≤Q ist. Ausgedrückt durch den Hubwirkungsgrad heißt das η=Wout/(Wout+Q)≤0,5.
Ein Wagenheber macht das mit Zahlen deutlich. Bei einem Griff von 0,20 m führt eine Umdrehung die Hand auf einem Kreis von 2π⋅0,20=1,26m herum, während eine Schraube, die sich pro Umdrehung um 2,0 mm vorschiebt, das Auto um 0,0020 m hebt, also IMA=2π⋅0,20/0,0020≈630. Bei η=0,30 beträgt der tatsächliche MA etwa 190, und etwa 21 N am Griff heben 4000 N. Da 0,30 unter der Hälfte liegt, bleibt das Auto oben, wenn du loslässt.
Rechenaufgabe: die Kiste absenken
Lass den Flaschenzug der Animation rückwärts laufen: Senke die 40 kg schwere Kiste mit gleichmäßiger Geschwindigkeit um 1 m, mit ηs=0,9127 an jeder Rolle. Wie fest muss die Hand halten, und wohin geht die Energie?
Zuerst: In welche Richtung wirkt die Reibung? Das Seil läuft nun von der Hand in den Flaschenzug, und die Reibung an jeder Rolle wirkt weiterhin ihrer Bewegung entgegen. An jeder Rolle muss also die Spannung auf der Seite, zu der sich das Seil bewegt, die größere sein: Sie ist 1/ηs-mal so groß wie die Spannung auf der Seite der Hand. Der Strang neben der Hand trägt F/ηs, der nächste F/ηs2, und so weiter bis F/ηs4 im verankerten Strang. Zusammen halten sie weiterhin die Last: mg=F(ηs1+ηs21+ηs31+ηs41)=5,052F F=5,052392,4=77,67N
Diese Spannungen sind die vier Werte des Hebens in umgekehrter Reihenfolge, von 111,9 N im verankerten Strang bis 85,1 N neben der Hand. Die Haltekraft ist ηs5-mal die Hubkraft, also etwa 63 % davon: Die Reibung hilft der Hand nun, statt gegen sie zu arbeiten.
Nun zur Energie. Die sinkende Kiste gibt mgh=392,4J frei. Die Hand lässt 4 m Seil nach und hält dabei mit 77,67 N dagegen, sie nimmt also 77,67⋅4,00=310,7J auf, und die Rollen wandeln die restlichen 392,4−310,7=81,7J in Wärme um.
Wenn die Lager im Stillstand ungefähr genauso greifen wie in Bewegung, hält jeder Zug zwischen 77,7 N und 122,6 N die Kiste still: Darunter sinkt sie, darüber steigt sie. Doch die Haltekraft erreicht nie null. Bei einem Hubwirkungsgrad von 0,80, deutlich über der Hälfte, ist der Flaschenzug nicht selbsthemmend, und lässt du los, sinkt die Kiste ab.
Grenzen der Gültigkeit
Jedes Ergebnis oben beruht auf Idealisierungen: einem masselosen Seil, das sich nicht dehnt, gewichtslosen Rollen, starren Hebeln und langsamer, gleichmäßiger Bewegung. Jede davon lässt sich lockern, und die Arbeitsbilanz zeigt, was sich dabei ändert.
Ein 2,0 kg schwerer unterer Block wird mit der Kiste gehoben, er erhöht die Last also um 19,6 N und hebt den idealen Zug von 98,1 N auf 103,0 N. Beschleunigt man die Kiste mit 0,5 m/s² nach oben, braucht man eine resultierende Kraft nach oben, nT=m(g+a), also 103,1 N je Strang, und die zusätzliche Arbeit wird zu kinetischer Energie statt zu Höhe. Echtes Seil dehnt sich außerdem, und Lager haben einen Verlust, der nicht mit der Last wächst; daher schneidet ein leicht belasteter Flaschenzug schlechter ab, als ein konstantes ηs vorhersagt.
Die Arbeitsbilanz selbst ist die Energieerhaltung, und man hat nie beobachtet, dass sie versagt. Was sich im winzigen Maßstab ändert, ist der glatte Ablauf. Ein Kinesin-Motorprotein läuft in einer Zelle in Schritten von 8 nm an einem Filament entlang und bleibt gegen eine Last von etwa 6 pN stehen. Es leistet daher pro Schritt höchstens (6×10⁻¹²N)(8×10⁻⁹m)≈4,8×10⁻²⁰J Arbeit, nur etwa das 11-Fache der thermischen Energie kT≈4,3×10⁻²¹J bei Körpertemperatur, wobei k die Boltzmann-Konstante und T hier die absolute Temperatur ist. Jeder Schritt verbraucht ein ATP-Molekül, das etwa das Doppelte dieser Arbeit wert ist, und zufällige thermische Stöße sind ein großer Teil der Bewegung. In dieser Größenordnung gilt die Bilanz nur im Mittel, und der Zweite Hauptsatz entscheidet, in welche Richtung die Maschine laufen kann.
Wohin das führt
Virtuelle Arbeit ist eine Abkürzung zu den Drehmomentbilanzen aus Statisches Gleichgewicht und Hebel, und Rotationsdynamik und Drehmoment liefert das Drehmoment und die Leistung P=τω, die ein Zahnradpaar weitergibt. Die hydraulische Presse aus Druck in Flüssigkeiten und das pascalsche Prinzip hat einen idealen Vorteil, der gleich einem Flächenverhältnis ist: 100 für Kolben mit 2 cm und 20 cm Durchmesser. Transformatoren aus Motoren, Generatoren und Transformatoren multiplizieren die Spannung mit ihrem Windungsverhältnis und teilen die Stromstärke durch dasselbe, sie geben Leistung weiter wie Zahnräder. Die Seildehnung gehört zu Elastizität: hookesches Gesetz, Spannung und Dehnung. Das Argument über umkehrbare Maschinen kehrt in Erster Hauptsatz der Thermodynamik und Wärmekraftmaschinen und in Zweiter Hauptsatz der Thermodynamik und Entropie zurück, wo es den Wirkungsgrad jeder Wärmekraftmaschine begrenzt.
Wichtige Formeln
Mechanischer Vorteil
MA=FinFout
Der mechanische Vorteil sagt, um wie viel mal die Maschine die aufgewendete Kraft vervielfacht: die Kraft, die sie auf die Last ausübt, geteilt durch deinen Kraftaufwand. Er wird an der echten Maschine gemessen und enthält daher die Reibungsverluste bereits. Ein Wert unter 1 ist kein Fehler: Er bedeutet, dass die Maschine Kraft gegen Geschwindigkeit oder Reichweite tauscht, wie Pinzetten und dein Unterarm es tun.
Symbole
MA
mechanischer Vorteil
Fout
auf die Last ausgeübte Kraft (bei gleichmäßigem Heben ihr Gewicht mg)
N
Fin
Kraftaufwand, die auf die Maschine ausgeübte Kraft
N
Gilt, wenn: Für jede Maschine definiert. Solange die Last beschleunigt, geht ein Teil der Kraft in ihre Beschleunigung, und im Stillstand kann die Reibung die Last mit einem ganzen Bereich von Zügen halten; daher misst man den Vorteil bei gleichmäßig bewegter Last.
Beispiel: Der echte Flaschenzug der Animation: MA=392,4/122,6=3,2.
Idealer mechanischer Vorteil
IMA=doutdin
Der Weg, den der Kraftaufwand zurücklegt, geteilt durch den Weg, den die Last zurücklegt. Er hängt nur von der Geometrie ab (wie viele Stränge, wie lang die Hebelarme, wie viele Zähne), daher lässt er sich aus einer Zeichnung ablesen. Ohne Reibung macht die Arbeitsbilanz Findin=Foutdout ihn gleich dem mechanischen Vorteil.
Symbole
IMA
idealer mechanischer Vorteil
din
vom Kraftaufwand zurückgelegter Weg
m
dout
von der Last zurückgelegter Weg
m
Gilt, wenn: Gilt für jede Maschine, deren Teile ihre Form behalten: nicht dehnbares Seil, starre Hebel, ineinandergreifende Zähne. Ein dehnendes Seil oder ein rutschender Riemen ändert das Verhältnis; Reibung nicht.
Beispiel: Der Flaschenzug der Animation: Die Hand zieht 4 m Seil, während die Kiste 1 m steigt, also IMA=4/1=4.
Wirkungsgrad
η=WinWout=IMAMA
Der Wirkungsgrad ist der Anteil der zugeführten Arbeit, der bei der Last ankommt; der Rest, Win−Wout, wird zu Wärme in Lagern, Seil und Zähnen. Da die Wege durch die Geometrie festgelegt sind, ist das Teilen der Arbeiten dasselbe wie das Teilen von MA durch IMA. Er wird oft in Prozent angegeben.
Symbole
η
Wirkungsgrad
Wout
auf die Last verrichtete Nutzarbeit
J
Win
vom Kraftaufwand verrichtete Arbeit
J
MA
mechanischer Vorteil
IMA
idealer mechanischer Vorteil
Gilt, wenn: Zwischen 0 und 1 für jede Maschine ohne eigene Energiequelle; gleich 1 nur für eine ideale, umkehrbare Maschine. Kostet die Reibung in beide Richtungen gleich viel, hat eine selbsthemmende Maschine η≤0,5.
Beispiel: Der echte Flaschenzug der Animation: η=392,4/490,5=3,2/4=0,80.
Hebelgesetz
Lever:FinLin=FoutLout
Die Drehmomente um den Drehpunkt halten sich das Gleichgewicht: jede Kraft mal ihr Hebelarm, der senkrechte Abstand vom Drehpunkt zur Wirkungslinie der Kraft. Dreht man den Hebel um einen kleinen Winkel, bewegt sich jeder Punkt proportional zu seinem Arm, daher liefert die Arbeitsbilanz dieselbe Regel und IMA=Lin/Lout. Miss beide Arme vom Drehpunkt aus, nie von der Last aus.
Symbole
Fin
Kraftaufwand
N
Lin
Kraftarm, vom Drehpunkt zur Wirkungslinie des Kraftaufwands
m
Fout
Kraft auf die Last
N
Lout
Lastarm, vom Drehpunkt zur Wirkungslinie der Last
m
Gilt, wenn: Für einen starren Hebel im Gleichgewicht oder in langsamer Drehung, wobei sein Eigengewicht vernachlässigt oder als weiteres Drehmoment um den Drehpunkt berücksichtigt wird. Die Reibung am Drehpunkt ist meist winzig.
Beispiel: Ein 1,5 m langes Brecheisen mit dem Drehpunkt 0,10 m von der Spitze: MA=1,40/0,10=14, daher hält ein Druck von 50 N eine Last von 700 N.
Flaschenzug
Block and tackle:d=nh,F=nηmg
Steigt der bewegliche Block um h, verkürzt sich jeder der n Stränge, die ihn halten, um h, daher läuft eine Seillänge nh durch deine Hand. Idealerweise trägt jeder Strang dieselbe Spannung, gleich dem Zug F, und nF=mg; Reibung erhöht den Zug um den Faktor 1/η. Zähle nur die Stränge, die am beweglichen Block hängen.
Symbole
d
am freien Ende gezogene Seillänge
m
n
Zahl der Stränge, die den beweglichen Block tragen
h
Höhe, um die die Last steigt
m
F
Zug am freien Seilende
N
m
Masse der Last
kg
g
Fallbeschleunigung, 9,81 m/s²
m/s2
η
Gesamtwirkungsgrad des Flaschenzugs
Gilt, wenn: Für gleichmäßiges Heben mit nicht dehnbarem Seil und vernachlässigter Masse des beweglichen Blocks (andernfalls zur Last addieren). Verlässt das freie Ende den beweglichen Block und wird in Hubrichtung gezogen, zählt es als Strang.
Beispiel: Die Animation: d=4⋅1=4m und F=392,4/(4⋅0,80)=122,6N, ohne Reibung 98,1 N.
Übersetzungsverhältnis
Gears:τinτout=ωoutωin=NinNout
Zähne im Eingriff bewegen sich gemeinsam, und die Zähne beider Zahnräder sind gleich groß; daher ist der Radius jedes Zahnrads proportional zu seiner Zähnezahl, und die Drehzahl wird durch Nout/Nin geteilt. Ideale Zahnräder geben die Leistung τω weiter, daher wächst das Drehmoment um denselben Faktor, um den die Drehung langsamer wird.
Symbole
τout
vom getriebenen Zahnrad abgegebenes Drehmoment
N⋅m
τin
auf das antreibende Zahnrad wirkendes Drehmoment
N⋅m
ωin
Winkelgeschwindigkeit des antreibenden Zahnrads
rad/s
ωout
Winkelgeschwindigkeit des getriebenen Zahnrads
rad/s
Nout
Zähnezahl des getriebenen Zahnrads
Nin
Zähnezahl des antreibenden Zahnrads
Gilt, wenn: Das Drehzahlverhältnis ist exakt für ineinandergreifende Zähne, die nicht rutschen können; das Drehmomentverhältnis setzt keine Reibung voraus, daher liefern echte Zahnräder einige Prozent weniger Drehmoment. Entlang einer Zahnradkette multiplizieren sich die Verhältnisse der Stufen.
Beispiel: Der Ausschnitt: Ein Ritzel mit 8 Zähnen treibt ein Zahnrad mit 24 Zähnen an, also ωout=ωin/3 und τout=3τin.
Vorteil eines Flaschenzugs mit Rollenverlusten
nη=1−ηsηs(1−ηsn)
Gibt jede Rolle einen Anteil ηs der Spannung weiter, die sie erhält, tragen die Stränge ηsF, ηs2F, … ηsnF, von der Hand aus gezählt. Ihre Summe, eine geometrische Reihe, muss gleich der Last mg=nηF sein; daraus folgt die Formel. Mit wachsendem n flacht der tatsächliche Vorteil nη bei ηs/(1−ηs) ab: Jeder zusätzliche Strang bringt weniger als der vorige.
Symbole
n
Zahl der tragenden Stränge, je eine Rolle
η
Gesamtwirkungsgrad des Flaschenzugs
ηs
Wirkungsgrad einer Rolle
Gilt, wenn: Ein Modell für gleichmäßiges Heben: Es nimmt an, dass jede Rolle denselben relativen Verlust hat. Echte Lager haben außerdem einen Verlust, der nicht mit der Last wächst, was bei leichten Lasten zählt.
Beispiel: Die Animation: n=4 und η=0,80 ergeben nη=3,2, was ηs≈0,913 verlangt; die Grenze wäre 0,913/0,087≈10,5.
Glossar
Einfache Maschine
Eine Vorrichtung ohne eigene Energiequelle, die Größe oder Richtung einer Kraft mithilfe einer starren Stange, eines Rades, eines Seils oder einer geneigten Fläche verändert. Die klassischen sechs sind Hebel, Rad und Achse, Rolle, schiefe Ebene, Keil und Schraube; Zahnräder sind gezahnte Räder und Achsen.
Kraftaufwand und Last
Der Kraftaufwand ist die Kraft, die du auf eine Maschine ausübst; die Last ist die Kraft, gegen die die Maschine arbeitet, oft ein Gewicht. In der Animation ist der Kraftaufwand der Zug am Seil und die Last das Gewicht der Kiste, 392,4 N.
Mechanischer Vorteil
Wie oft eine Maschine den Kraftaufwand vervielfacht, MA=Fout/Fin, gemessen an der echten Maschine mit ihrer Reibung. Der Flaschenzug der Animation hat MA=4 im Idealfall und 3,2 mit Reibung.
Idealer mechanischer Vorteil
Das Verhältnis der Wege, die Kraftaufwand und Last zurücklegen, IMA=din/dout, allein durch die Geometrie festgelegt. Reibung senkt MA, lässt IMA aber unverändert; IMA ist also der Vorteil, den die Maschine ohne Reibung hätte.
Wirkungsgrad
Der Anteil der zugeführten Arbeit, der bei der Last ankommt, η=Wout/Win=MA/IMA. Bei jeder echten Maschine ist er kleiner als 1; die fehlende Arbeit wird zu Wärme.
Arbeitsbilanz
Bei einer idealen Maschine ist die hineingesteckte Arbeit gleich der abgegebenen, Findin=Foutdout: Was an Kraft gewonnen wird, geht an Weg verloren. Es ist die Energieerhaltung, angewandt auf Maschinen, manchmal die goldene Regel der Mechanik genannt.
Umkehrbare Maschine
Eine ideale, reibungsfreie Maschine, die rückwärts genauso leicht läuft wie vorwärts. Keine Maschine kann eine Last bei gleicher Eingangsarbeit höher heben als eine umkehrbare, und alle umkehrbaren Maschinen heben sie gleich hoch.
Prinzip der virtuellen Arbeit
Für ein System im Gleichgewicht ergibt die Summe der Arbeiten aller Kräfte bei jeder winzigen gedachten Verschiebung, die die Zwangsbedingungen zulassen, null. Daraus folgt der Vorteil einer Maschine allein aus ihrer Geometrie, ohne Kräfte zu zerlegen.
Hebelarten
Ein Hebel ist eine starre Stange, die sich um einen festen Punkt dreht, den Drehpunkt. Bei der 1. Art liegt der Drehpunkt in der Mitte (Brecheisen), bei der 2. Art die Last (Schubkarre), bei der 3. Art der Kraftaufwand (Pinzette, Unterarm); ein Hebel der 3. Art hat daher immer MA<1.
Flaschenzug
Zwei Rollenblöcke, zwischen denen ein Seil läuft: Der obere Block ist fest, der untere trägt die Last. Sein idealer mechanischer Vorteil ist die Zahl n der Stränge, die den beweglichen Block halten; eine einzelne feste Rolle hat n=1 und lenkt nur die Zugrichtung um.
Übersetzungsverhältnis
Die Zähnezahl des getriebenen Zahnrads geteilt durch die des antreibenden, Nout/Nin. Die Drehzahl des getriebenen Zahnrads wird durch dieses Verhältnis geteilt, und ohne Reibung wird sein Drehmoment damit multipliziert; entlang einer Zahnradkette multiplizieren sich die Verhältnisse.
Selbsthemmende Maschine
Eine Maschine, die die Last nicht rückwärts antreiben kann, etwa eine Schraubenwinde oder ein Schneckengetriebe, sodass sie die Last hält, wenn du loslässt. Kostet die Reibung in beiden Richtungen gleich viel Arbeit, ist dafür η≤0,5 nötig.
Größen
F
Kraftaufwand (Zug am Seil)
N
Die Kraft, die auf die Maschine ausgeübt wird; beim Flaschenzug der Zug am freien Seilende. In den allgemeinen Verhältnissen als Fin geschrieben: 98,1 N in der idealen Animation, 122,6 N mit Reibung.
T
Seilspannung
N
Der Zug, den ein Seilstrang an jedem seiner Enden ausübt. Bei einem idealen Flaschenzug trägt jeder Strang dieselbe Spannung, T=F; mit Reibung nimmt sie von Rolle zu Rolle ab, von der Hand weg.
n
Zahl der tragenden Stränge
Wie viele Seilstränge den beweglichen Block tragen: der ideale mechanische Vorteil eines Flaschenzugs. Ein freies Ende, das vom festen Block abgeht, zählt nicht.
h
Hubhöhe
m
Wie weit die Last steigt, der Ausgangsweg dout eines Hebezeugs; in der Animation 1 m.
d
Gezogene Seillänge
m
Das Seil, das durch die Hand läuft, der Weg des Kraftaufwands din; d=nh beim Flaschenzug, in der Animation 4 m.
W
Arbeit
J
Kraft mal der Weg, den sie entlang zurücklegt. Der Kraftaufwand verrichtet Win=Fd an der Maschine, und die Maschine verrichtet Wout=mgh an der Last.
η
Wirkungsgrad
Das Verhältnis Wout/Win, zwischen 0 und 1, oft als Prozentwert angegeben: 0,80 für den echten Flaschenzug der Animation.
Q
Durch Reibung erzeugte Wärme
J
Die in der Maschine verlorene Arbeit, Win−Wout, die Lager, Seil und Zähne erwärmt; 98,1 J für das Heben der Animation um 1 m.
ηs
Wirkungsgrad einer Rolle
Der Anteil der Seilspannung, den eine einzelne Rolle an den nächsten Strang weitergibt; in der Animation etwa 0,913.
τ
Drehmoment
N⋅m
Die Drehwirkung einer Kraft um eine Achse, Kraft mal Hebelarm. Ein Zahnradpaar multipliziert es mit Nout/Nin, während es die Winkelgeschwindigkeit ω durch denselben Faktor teilt.
ω
Winkelgeschwindigkeit
rad/s
Wie schnell sich ein Zahnrad dreht. Im Ausschnitt dreht das Zahnrad mit 24 Zähnen mit einem Drittel der Drehzahl des Ritzels.
N
Zähnezahl
Die Zähne eines Zahnrads, proportional zu seinem Radius: 8 und 24 im Ausschnitt.
Quiz
Einsteiger Ein Rollensystem wie in der Animation lässt dich eine Kiste heben, während du nur mit einem Viertel ihres Gewichts ziehst. Was ist der Haken?
Die Kiste wird leichter, während sie an den Rollen hängt
Du musst viermal so viel Seil ziehen, wie die Kiste gehoben wird
Die Kiste steigt viermal schneller, als sich deine Hand bewegt
Es funktioniert nur für Lasten, die leichter sind als du
Antwort zeigen
Antwort: B. Du musst viermal so viel Seil ziehen, wie die Kiste gehoben wird
Vier Stränge teilen sich die Last, daher trägt jeder ein Viertel des Gewichts. Aber jeder Strang muss um die gewonnene Höhe kürzer werden, also läuft für 1 m Hub 4 m Seil durch deine Hand. Kraft × Weg bleibt gleich. Deine Hand bewegt sich daher viermal so schnell wie die Kiste, nicht umgekehrt.
Einsteiger Was bleibt beim Einsatz einer idealen (reibungsfreien) einfachen Maschine gegenüber dem direkten Anheben einer Last mit der Hand gleich?
Die Kraft, die du brauchst
Der Weg, den deine Hände zurücklegen
Wie schnell sich deine Hände bewegen
Die Arbeit, die du verrichtest: Kraft × Weg
Antwort zeigen
Antwort: D. Die Arbeit, die du verrichtest: Kraft × Weg
Eine Maschine tauscht Kraft gegen Weg: weniger Kraft bedeutet mehr Weg und umgekehrt. Ihr Produkt, die Arbeit, bleibt bei einer idealen Maschine unverändert und ist bei einer echten wegen der Reibung etwas größer.
Einsteiger Ein kleines Zahnrad mit 10 Zähnen treibt ein großes mit 30 Zähnen an. Wie dreht sich das große Zahnrad?
Dreimal langsamer, aber mit der dreifachen Drehkraft
Dreimal schneller, und mit der dreifachen Drehkraft
Mit derselben Drehzahl, weil die Zähne fest ineinandergreifen
Dreimal schneller, aber mit einem Drittel der Drehkraft
Antwort zeigen
Antwort: A. Dreimal langsamer, aber mit der dreifachen Drehkraft
Das kleine Zahnrad muss dreimal umlaufen, damit alle 30 Zähne des großen einmal an ihm vorbeigeschoben werden. Wie ein Hebel tauscht das große Zahnrad Drehzahl gegen Drehkraft: ein Drittel der Drehzahl, die dreifache Drehkraft (ohne Reibung).
Mittelstufe Ein Flaschenzug hat 3 Seilstränge, die den beweglichen Block tragen. Welcher Zug hebt eine 900 N schwere Last mit konstanter Geschwindigkeit, wenn man Reibung und die Masse der Rollen vernachlässigt?
900 N
450 N
300 N
2700 N
Antwort zeigen
Antwort: C. 300 N
Die drei Stränge teilen sich die Last, und jeder trägt die Seilspannung F, also 3·F = 900 N und F = 300 N. Nur Stränge, die am beweglichen Block hängen, zählen; 450 N wäre die Antwort für zwei Stränge.
Mittelstufe Eine Schubkarre trägt eine 800 N schwere Last, deren Gewicht 0,30 m von der Radachse wirkt. Du hebst die Griffe 1,20 m von der Achse entfernt. Welche Aufwärtskraft brauchst du, wenn man das Eigengewicht der Schubkarre vernachlässigt?
3200 N
200 N
800 N
267 N
Antwort zeigen
Antwort: B. 200 N
Die Achse ist der Drehpunkt eines Hebels der 2. Art. Die Drehmomente stehen im Gleichgewicht: F × 1,20 m = 800 N × 0,30 m, also F = 200 N und MA = 1,20 ÷ 0,30 = 4. 267 N entsteht, wenn man den Arm fälschlich von der Last (0,90 m) statt vom Drehpunkt aus misst.
Mittelstufe Eine einzelne Rolle, oben an einem Fahnenmast befestigt, dient dazu, eine 50 N schwere Fahne zu hissen. Was bewirkt die Rolle, wenn man Reibung vernachlässigt?
Sie halbiert die Kraft: Du ziehst mit 25 N
Sie halbiert die Seillänge, die du ziehen musst
Sie verringert die Arbeit, die zum Hissen der Fahne nötig ist
Sie lässt dich nach unten statt nach oben ziehen, weiterhin mit 50 N
Antwort zeigen
Antwort: D. Sie lässt dich nach unten statt nach oben ziehen, weiterhin mit 50 N
Nur ein Strang hält die Fahne, daher ist die Seilspannung gleich ihrem Gewicht: MA = 1. Eine feste Rolle ist trotzdem nützlich, weil Ziehen nach unten leichter ist und du am Boden bleibst. Um Kraft zu gewinnen, brauchst du eine bewegliche Rolle, die von zwei Strängen gehalten wird.
Fortgeschritten Ein Flaschenzug mit 4 tragenden Seilsträngen und einem Gesamtwirkungsgrad von 80 % hebt eine 400 N schwere Last um 2,0 m. Wie viel Energie wird in Wärme umgewandelt?
200 J
160 J
1000 J
0 J, weil sich die Last mit konstanter Geschwindigkeit bewegt
Antwort zeigen
Antwort: A. 200 J
W_out = 400 N × 2,0 m = 800 J und W_in = W_out ÷ η = 800 ÷ 0,80 = 1000 J, also Q = 1000 − 800 = 200 J. 20 % von W_out (160 J) zu nehmen ist der übliche Fehler: Die Verluste betragen 20 % der Eingangsarbeit.
Fortgeschritten Jede Rolle eines Flaschenzugs gibt 90 % der Seilspannung weiter, die sie erhält. Was geschieht mit dem tatsächlichen mechanischen Vorteil, wenn immer mehr Stränge hinzukommen?
Er wächst weiter proportional zu n, als 0,9·n
Er bleibt bei 0,9, egal wie groß n ist
Er flacht ab und kann niemals 9 übersteigen
Er fällt unter 1, sobald es mehr als etwa 10 Stränge sind
Antwort zeigen
Antwort: C. Er flacht ab und kann niemals 9 übersteigen
Die Stränge tragen F·(0,9 + 0,9² + … + 0,9ⁿ) = F·0,9·(1 − 0,9ⁿ)/(1 − 0,9). Mit wachsendem n nähert sich dies 0,9/0,1 = 9-mal F: Jeder zusätzliche Strang bringt weniger Vorteil als der vorige.
 Physik-Tutor