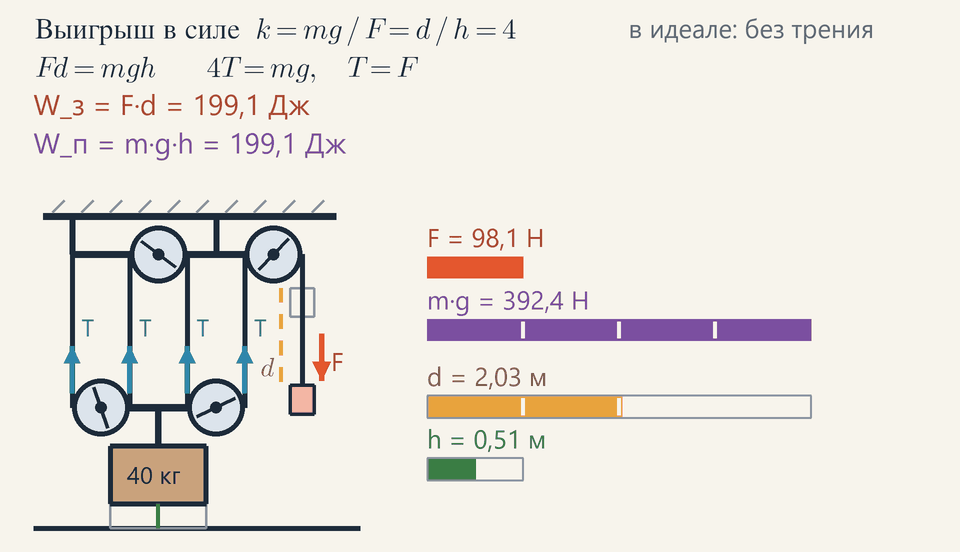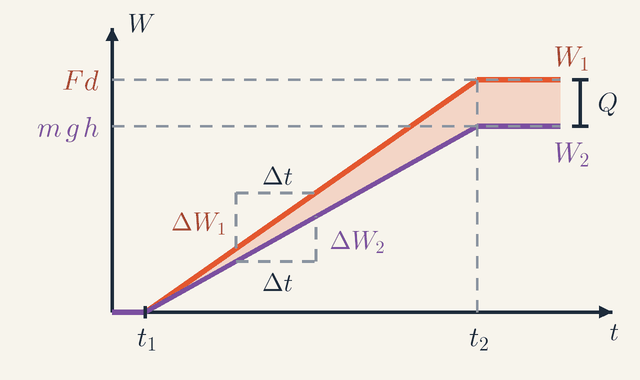Простые механизмы: рычаги, блоки и зубчатые передачи
Как рычаги, блоки и зубчатые передачи меняют силу на путь: выигрыш в силе k=F2/F1, равенство работ Wз=Wп у идеального механизма и КПД η реального.
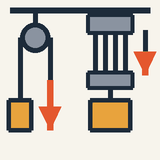
Полиспаст с четырьмя несущими участками верёвки поднимает ящик массой 40 кг на 1 м, пока свободный конец верёвки вытягивают на 4 м: вчетверо меньше сила, вчетверо больше путь.
В системе блоков посчитайте участки верёвки, на которых висит груз: они делят его вес между собой.
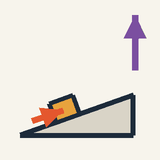
Наклонная плоскость — тот же приём: по длинному пологому склону толкать легче, чем поднимать груз вертикально.
Никакой механизм не уменьшает работу (сила × путь); из-за трения настоящим механизмам её нужно чуть больше.
Как один человек поднимает домкратом автомобиль или выдёргивает гвоздь гвоздодёром? С помощью простых механизмов: рычагов, блоков, наклонных плоскостей, воротов, винтов и зубчатых колёс. Разберёмся шаг за шагом, что они делают.
Шаг 1. Механизм меняет нужную силу. Лом позволяет вам слегка нажимать рукой на длинный конец, а короткий конец в это время приподнимает тяжёлый камень.
Шаг 2. Ничего не даётся даром. Физики измеряют работу как сила × путь, и механизм не может отдать больше работы, чем в него вложили. Поэтому если он уменьшает силу, то увеличивает путь: толкайте вчетверо слабее — и придётся толкать на вчетверо большем пути.
Шаг 3. Лучше всего это видно на блоках. В анимации одна верёвка ходит вверх и вниз между неподвижной верхней обоймой и нижней обоймой, на которой висит ящик. Нижнюю обойму держат четыре участка верёвки, пронумерованные от 1 до 4: они делят вес ящика между собой, и рука тянет лишь с четвертью этого веса — сравните короткий красный столбик «ваша сила» с фиолетовым столбиком веса. Но чтобы поднять ящик на 1 м, каждый участок должен укоротиться на 1 м, поэтому через руку проходит 4 м верёвки: золотой столбик растёт вчетверо быстрее зелёного.
Шаг 4. Наклонная плоскость — тот же приём: вкатить ящик по длинному пологому склону легче, чем поднять его вертикально, но путь получается длиннее.
Проверьте себя: гладкий пандус длиной 4 м поднимается на 1 м. С какой силой нужно толкать по нему ящик весом 400 Н? (100 Н: путь вчетверо длиннее — сила вчетверо меньше.)
Настоящие механизмы работают чуть хуже идеальных: трение в блоках и осях превращает часть ваших усилий в тепло, поэтому тянуть всегда приходится немного сильнее.
Средний
Главное
k=F2/F1, kид=d1/d2; без трения Wз=Wп, поэтому k=kид.
Полиспаст: kид=n — число участков верёвки, держащих подвижную обойму; один неподвижный блок лишь меняет направление силы.
Рычаг: F1l1=F2l2. Посередине — опора, груз или приложенная сила (тогда k<1).
Зубчатая передача: момент силы умножается на N2/N1, а частота вращения — на N1/N2.
Что механизм меняет, а чего не может
Простой механизм получает от вас приложенную силу F1, точка приложения которой проходит путь d1, и действует на груз с силой F2 на пути d2; при равномерном подъёме F2 равна весу груза mg. Механизм описывают два безразмерных числа: выигрыш в силе, который измеряют на реальном механизме, и идеальный выигрыш, который задаётся одной лишь геометрией.
k=F1F2
kид=d2d1
У механизма нет собственного источника энергии. Без трения затраченная работа равна полезной, Wз=Wп, поэтому F1d1=F2d2 и k=kид: во сколько раз механизм выигрывает в силе, во столько же раз он проигрывает в пути. При трении часть затраченной работы превращается в теплоту Q, так что Wз=Wп+Q, а КПД η=WзWп=kидk меньше единицы. Трение меняет силы, но не пути, поэтому отношение работ равно отношению k к kид.
Блоки: считайте несущие участки верёвки
Блок — это колесо с желобом, шкив, свободно вращающееся на оси, поэтому натяжение T верёвки по обе стороны от него одинаково. Один неподвижный блок лишь меняет направление силы, k=1, хотя тянуть вниз, помогая себе собственным весом, удобнее.
В полиспасте одна верёвка многократно проходит вверх и вниз между неподвижной верхней обоймой и нижней обоймой, на которой висит груз. Если подвижную обойму держат n участков верёвки, они делят груз между собой, nT=mg, и сила тяги на свободном конце равна F=T=mg/n. Геометрия даёт то же самое: когда нижняя обойма поднимается на h, каждый участок укорачивается на h, и вся высвободившаяся верёвка длиной d=nh проходит через вашу руку. Считайте только участки, прикреплённые к подвижной обойме. Трение увеличивает силу тяги в 1/η раз: Полиспаст:d=nh,F=nηmg
Пример: полиспаст из анимации
Ящик массой 40 кг весит mg=40⋅9,81=392,4Н, а нижнюю обойму держат четыре участка верёвки, пронумерованные в начальном слое анимации, поэтому n=4 и в идеальном механизме этого слоя T=F=nmg=4392,4=98,1Н
Такую длину имеет каждая синяя стрелка T на участках верёвки, и красная стрелка F у руки — тоже. Ящик поднимается на h=1,00м со скоростью 0,25 м/с, а рука вытягивает d=4⋅1,00=4,00м верёвки со скоростью 1 м/с — вдоль золотистой пунктирной линии. Две работы равны Wз=Fd=98,1⋅4,00=392,4Дж Wп=mgh=392,4⋅1,00=392,4Дж
Это конечные значения на двух индикаторах, которые растут вместе. Верхняя строка панели, k=mg/F=d/h=4, подводит итог: четверть силы, вчетверо больший путь, та же работа.
Читаем установку: стрелки, столбики и потолок
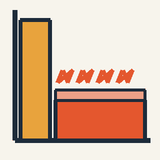
Красный столбик тяги составляет четверть фиолетового столбика веса, а золотистый столбик верёвки растёт вчетверо быстрее зелёного столбика высоты. Представьте каждую работу как площадь прямоугольника «сила × путь»: низкого и широкого для руки, высокого и узкого для ящика; площади у них равны.
Стрелки образуют схему сил, действующих на нижнюю обойму: четыре стрелки T тянут её вверх, а вес тянет вниз, поэтому 4T=mg. Верхнюю обойму тянут вниз все четыре участка и ещё свободный конец, потому что вы тянете вниз: потолок должен выдерживать 5T=490,5Н, то есть mg+F, а это больше веса самого ящика.
Рычаги, зубчатые передачи и наклонные плоскости
Рычаг — это жёсткий стержень, поворачивающийся вокруг неподвижной точки, опоры. При малом повороте каждая точка смещается пропорционально своему расстоянию до опоры, поэтому плечи l1 и l2, отсчитанные от опоры, дают kид=l1/l2, а моменты сил уравновешены: Рычаг:F1l1=F2l2
Класс рычага определяется тем, что находится посередине: опора — класс 1 (лом, ножницы), груз — класс 2 (тачка, щипцы для орехов; всегда k>1), приложенная сила — класс 3 (пинцет, предплечье; всегда k<1: рычаг меняет силу на скорость и размах). Ворот — это рычаг, который вращается непрерывно: рукоятка радиусом R на барабане радиусом r даёт kид=R/r.
Зубчатые колёса — это колёса с зубьями одинакового размера, поэтому число зубьев N пропорционально радиусу: Зубчатаяпередача:τ1τ2=ω2ω1=N1N2 Здесь τ — момент силы в Н·м, а ω — угловая скорость. На врезке экспертного слоя шестерня с 8 зубьями вращает колесо с 24 зубьями: скорость вращения втрое меньше, момент силы втрое больше.
Чтобы втащить груз по гладкой наклонной плоскости длиной s и высотой h, достаточно толкать его вдоль плоскости с силой всего mgh/s, поэтому kид=s/h: плоскость длиной 4 м и высотой 1 м — это тот же полиспаст из анимации, но в другом виде.
Пример: ручная лебёдка с зубчатой передачей
Строительная лебёдка поднимает поддон с плиткой массой 150 кг. Её рукоятка с плечом 0,25 м вращает шестерню с 10 зубьями, а та приводит в движение колесо с 40 зубьями на валу барабана радиусом 0,050 м. КПД равен 75 %. С какой силой нужно давить на рукоятку?
Рукоятка и барабан образуют ворот с отношением радиусов 0,25/0,050=5, а зубчатая пара добавляет 40/10=4. Отношения вдоль цепочки механизмов перемножаются, поэтому kид=5⋅4=20, и k=ηkид=0,75⋅20=15 F1=kmg=15150⋅9,81=151471,5=98,1Н
Проверим это по путям: один оборот барабана наматывает 2π⋅0,050=0,314м верёвки и требует четырёх оборотов рукоятки, то есть 4⋅2π⋅0,25=6,28м пути руки — в двадцать раз больше. Подъём на 1 м обходится в 98,1⋅20=1962Дж при полезной работе 1471,5 Дж; остальные 490,5 Дж нагревают зубчатые колёса и подшипники.
Частые ошибки
Считать каждый отрезок верёвки. Пятый вертикальный отрезок в анимации идёт от верхней обоймы к вашей руке и ничего не держит: n=4, а деление на 5 дало бы 78,5 Н.
Думать, что механизм экономит работу. Он экономит силу, но не работу: реальному полиспасту из экспертного слоя нужно 490,5 Дж, чтобы отдать 392,4 Дж.
Отсчитывать плечи рычага от груза, а не от опоры. У лома длиной 1,5 м с опорой в 0,10 м от конца плечи равны 1,40 м и 0,10 м, поэтому k=14, а не 15.
Принимать потери за долю полезной работы. При η=0,80 полиспасту нужно 392,4/0,80=490,5Дж: теплота, 98,1 Дж, составляет пятую часть затраченной работы, а не 20 % полезной.
Считать бесполезным механизм с k≤1. Неподвижный блок меняет направление силы, а пинцет обменивает силу на точность движений.
Где это встречается
На велосипеде передняя звёздочка с 48 зубьями через цепь вращает заднюю звёздочку с 16 зубьями, и колесо делает три оборота за один оборот педалей: зубчатая передача используется наоборот, ради скорости. Предплечье — рычаг класса 3: бицепс тянет примерно в 4 см от локтя, а кисть находится в 35 см от него, поэтому чтобы удерживать груз весом 50 Н, мышца должна развивать около 440 Н.
Гидравлический пресс из урока «Давление в жидкостях и закон Паскаля» — механизм, выигрыш которого равен отношению площадей поршней; трансформаторы из урока «Электродвигатели, генераторы и трансформаторы» меняют напряжение на силу тока так же, как зубчатая передача меняет момент силы на скорость; а КПД возвращается, с более жёстким пределом, в уроке «Первое начало термодинамики и тепловые двигатели».
Продвинутый
Главное
Для обратимого механизма Wз=Wп, и возможное перемещение даёт выигрыш из одной геометрии: F1δx1=F2δx2.
η=Wп/Wз=k/kид; недостающая работа Wз−Wп превращается в тепло.
Потери в шкивах: nη=ηs(1−ηsn)/(1−ηs), поэтому реальный выигрыш никогда не превысит ηs/(1−ηs).
Идеальная передача сохраняет мощность, τω=const; вдоль цепочки передач отношения перемножаются.
Если трение одинаково в обе стороны, самотормозящий механизм (винтовой домкрат, червячная передача) имеет η≤0,5.
Почему все идеальные механизмы подчиняются одному правилу
Рычаги, блоки, зубчатые колёса и наклонные плоскости совсем не похожи друг на друга, и всё же все они обменивают силу на расстояние в одной и той же пропорции. В этом разделе показано почему, причём с помощью рассуждения, в котором нет ни одной силы, а есть только невозможность вечного двигателя.
Назовём механизм обратимым, если без трения он работает в обратную сторону так же легко, как в прямую: всё, что он делает в одну сторону, он может отменить в другую. Возьмём теперь два обратимых механизма. Каждый приводится в действие опусканием одной и той же гири весом 100 Н на 1 м и за счёт этого поднимает один и тот же груз. Первый поднимает его на x1, второй — на x2; предположим, что x2>x1.
Запустим второй механизм в прямую сторону: гиря опускается на 1 м, а груз поднимается на x2. Затем запустим первый в обратную сторону: он опускает груз на x1 и при этом поднимает гирю в 100 Н обратно на 1 м. Гиря вернулась туда, откуда начала, оба механизма — в исходном состоянии, а груз висит на x2−x1 выше, чем раньше. Повторяйте этот цикл — и вы будете поднимать груз даром сколько угодно раз.
Такой вечный двигатель никогда не наблюдался, значит, предположение было неверным: x2≤x1. Если поменять механизмы ролями, рассуждение проходит точно так же и даёт x1≤x2. Отсюда x1=x2: все обратимые механизмы поднимают данный груз на одну и ту же высоту.
Значит, чтобы найти правило для всех обратимых механизмов, достаточно одного, и проще всего взять уравновешенный рычаг. Слегка наклоните его: вес, опустившийся с одной стороны, умноженный на высоту, на которую он опустился, равен весу, поднятому с другой стороны, умноженному на высоту его подъёма. Сила, умноженная на путь вдоль неё, — это работа W, поэтому у любого обратимого механизма затраченная работа равна полезной, Wз=Wп.
Механизм с трением необратим, и то же рассуждение ставит ему предел. Если бы он поднимал груз выше, чем обратимый механизм, то запуск обратимого в обратную сторону снова дал бы что-то из ничего. Поэтому Wп≤Wз, и КПД η=Wп/Wз не больше 1. Тот же довод использовал Сади Карно в 1824 году, чтобы показать, что никакая тепловая машина не превосходит обратимую, работающую между теми же двумя температурами.
Возможные перемещения: выигрыш из геометрии
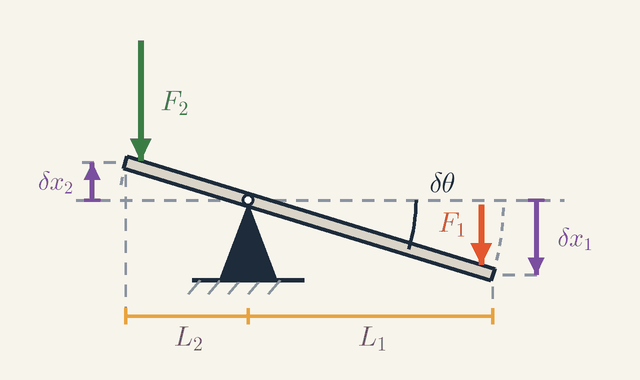
Рисунок 1. Рычаг в равновесии, повёрнутый на крошечный угол δθ: конец с приложенной силой на длинном плече L1 опускается на δx1, а конец с грузом на коротком плече L2 поднимается на δx2. Равновесие означает F1δx1=F2δx2. Не в масштабе.Обозначения
F1
Приложенная сила, давящая вниз на конец длинного плеча: сила на входе.
Н
F2
Груз, давящий вниз на конец короткого плеча: сила на выходе.
Н
L1
Длина плеча приложенной силы, от опоры до точки её приложения.
Правило Wз=Wп превращает вопрос о силах механизма в вопрос о его геометрии: на сколько смещается каждый его конец. Рисунок 1 показывает это для рычага в равновесии. Приложенная сила F1 давит вниз на конец длинного плеча L1, а груз F2 давит вниз на конец короткого плеча L2; индексы 1 и 2 означают «вход» и «выход».
Теперь представьте, что рычаг поворачивается на крошечный угол δθ, который на рисунке для наглядности изображён большим. Точка на расстоянии L от опоры проходит дугу длиной Lδθ, а при крошечном угле эта дуга — короткий шаг прямо вверх или вниз. Посмотрите на две стрелки на концах рычага: конец с приложенной силой опускается на δx1=L1δθ, а конец с грузом поднимается на δx2=L2δθ. Их отношение, δx1/δx2=L1/L2, на рисунке равно 2 и зависит только от длин плеч.
Применим теперь правило работ. Рычаг находится в равновесии, поэтому движение можно сделать сколь угодно медленным, и оно не сообщает рычагу кинетической энергии; рычаг обратим, поэтому никакая часть работы не превращается в теплоту. Значит, вся работа приложенной силы идёт на подъём груза: F1δx1=F2δx2
Величины δx — это возможные перемещения: воображаемые, а не совершаемые на самом деле, и настолько малые, что силы за это время не меняются. Важно лишь их отношение, а его задают связи механизма — здесь жёсткий рычаг, поворачивающийся вокруг опоры. Для рычага равенство работ имеет именно этот вид, F1δx1=F2δx2. Подставьте в него оба перемещения: δθ сократится, и останется знакомое равенство моментов F1L1=F2L2.
Это принцип возможных перемещений, и он даёт выигрыш механизма без единой схемы сил. Любой механизм описывают два отношения: выигрыш в силе k=F2/F1 — во сколько раз механизм увеличивает силу — и идеальный выигрыш в силе kид=δx1/δx2 — отношение пройденных путей. По принципу возможных перемещений у обратимого механизма они равны; у рычага оба равны L1/L2. При трении η=Wп/Wз=k/kид.
Полиспаст: верёвка постоянной длины
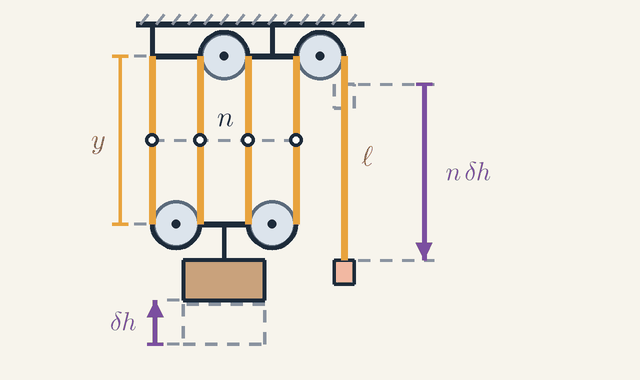
Рисунок 2. Нижняя обойма висит на y ниже верхней на n участках, а ℓ — верёвка от верхней обоймы до руки. Подъём груза на δh укорачивает каждый участок на δh, поэтому рука опускается на nδh. Штриховые рамки — прежние положения ящика и руки. Не в масштабе.Обозначения
y
Расстояние от верхней обоймы до нижней: длина каждого несущего участка.
м
ℓ
Длина верёвки от верхней обоймы вниз до руки.
м
n
Число участков, держащих нижнюю обойму, здесь 4.
δh
Высота, на которую поднимается груз.
м
nδh
Расстояние, на которое опускается рука: в n раз больше δh.
м
Полиспаст — подъёмник из анимации — хранит свою геометрию в верёвке. Верёвка не растягивается, и уже одно это определяет, сколько верёвки должна вытянуть рука. На рисунке 2 нижняя обойма, которая несёт ящик, висит на расстоянии y под верхней на n=4 участках верёвки длиной y каждый, а ℓ — длина верёвки от верхней обоймы вниз до руки.
Верёвка в n участках вместе со свободным концом — это вся верёвка, поэтому её длина не меняется: ny+ℓ=const,δℓ=−nδy
Теперь поднимем груз на δh: нижняя обойма поднимается, и δy=−δh; штриховые рамки показывают, где ящик и рука были до этого. Каждый из n участков стал короче на δh. Освободившаяся верёвка, всего nδh, уходит в свободный конец, δℓ=nδh, поэтому рука опускается на nδh — это длинная стрелка справа.
Теперь принцип возможных перемещений даёт силу тяги. Сила руки F действует на пути nδh, а вес mg поднимается на δh, поэтому Fnδh=mgδh и F=mg/n: kид равен n, числу участков, держащих нижнюю обойму. Разделив оба пути на время, получаем скорости, v1=nv2: в анимации 1 м/с у руки и 0,25 м/с у ящика.
Зубчатые колёса и наклонная плоскость: то же правило
То же рассуждение годится и для механизмов, которые вращаются или скользят. У двух зубчатых колёс в зацеплении зубья соприкасаются и движутся вместе, поэтому ободья колёс имеют одну и ту же скорость: ω1r1=ω2r2, где ω — угловая скорость, а r — радиус. Шаг зубьев у обоих колёс одинаков, поэтому каждый радиус пропорционален числу зубьев, и угловые скорости обратно пропорциональны числам зубьев.
Для наклонной плоскости возьмём брусок массой M на гладкой наклонной плоскости длиной s и высотой h, связанный нитью через блок наверху с висящим грузом массой M′. Когда M′ опускается на s, он протаскивает брусок по всей длине плоскости и тем самым поднимает его на h. Равенство работ M′gs=Mgh показывает, что они уравновешиваются при M′s=Mh: для плоскости длиной 4 м и высотой 1 м достаточно четверти M. К таким результатам Симон Стевин пришёл в 1586 году другим путём: замкнутая цепь, наброшенная на треугольную призму, никогда не начинает вращаться сама, а это снова невозможность вечного двигателя.
Потери: шкив за шкивом
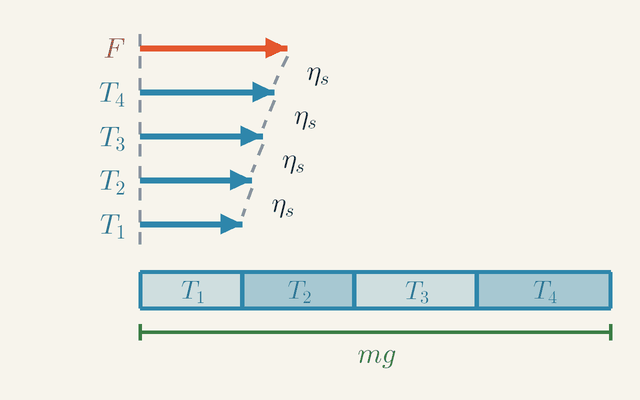
Рисунок 3. Верёвка полиспаста из анимации, вытянутая в прямую; все натяжения в одном масштабе. Каждый шкив передаёт лишь долю ηs получаемого натяжения, поэтому стрелки укорачиваются от F у руки до T1 у точки закрепления, а четыре участка вместе держат груз: T1+T2+T3+T4=mg.Обозначения
F
Тяга руки за свободный конец верёвки.
Н
T4
Натяжение участка рядом с рукой: ηsF.
Н
T3
Натяжение второго от руки участка: ηs2F.
Н
T2
Натяжение третьего от руки участка: ηs3F.
Н
T1
Натяжение четвёртого участка, закреплённого на верхней обойме: ηs4F.
Н
ηs
Доля полученного натяжения, которую передаёт дальше один шкив; меньше 1 из-за трения.
mg
Вес груза, который четыре участка держат вместе.
Н
До сих пор все механизмы были обратимыми. У настоящих блоков есть трение в подшипниках, и в этом разделе мы выясним, чего оно стоит и где это заметно. На рисунке 3 верёвка полиспаста из анимации вытянута в прямую линию, а все натяжения изображены в одном масштабе: сверху тяга руки F, затем четыре участка — от T4 рядом с рукой до T1, участка, закреплённого на верхней обойме.
Модель простая. Каждый шкив — колесо блока с желобом — передаёт дальше лишь долю ηs получаемого натяжения, чуть меньше 1, а потерянная работа нагревает его подшипник. Поэтому каждая стрелка на рисунке равна стрелке над ней, умноженной на ηs, как показывают подписи ηs между ними.
Пройдём по верёвке назад от руки. До первого участка она огибает один шкив, поэтому этот участок несёт T4=ηsF. Ещё один шкив даёт T3=ηs2F, и так далее до закреплённого участка с T1=ηsnF. Вместе участки держат груз; полоса внизу рисунка показывает это, выстраивая четыре стрелки одна за другой против mg. Их сумма — геометрическая прогрессия: mg=F(ηs+ηs2+…+ηsn)=F1−ηsηs(1−ηsn)
Теперь введём КПД η всего полиспаста. Его kид по-прежнему равен n, поэтому k=nη и F=mg/(nη). Подставим это в сумму — груз сократится: nη=1−ηsηs(1−ηsn)
Для анимации η=0,80 и n=4 требуют ηs+ηs2+ηs3+ηs4=3,2, откуда ηs≈0,913. Ящик массой 40 кг весит 392,4 Н, поэтому сила тяги F=392,4/3,2=122,6Н. Натяжения участков от T1 до T4 равны 85,1; 93,2; 102,2 и 111,9 Н и в сумме дают ровно 392,4 Н: на рисунке синие стрелки удлиняются по направлению к руке, а красная стрелка F длиннее всех. Реальный выигрыш в силе k=nη=3,2, тогда как идеальный kид по-прежнему равен 4, потому что трение меняет силы, но не геометрию.
Читаем график энергии
Рисунок 4. Работа в зависимости от времени при подъёме. Затраченная работа W1 и полезная W2 растут по прямым от t1 до t2, а затем не меняются. За любой промежуток Δt они прирастают на ΔW1 и ΔW2 в отношении η; закрашенный зазор между ними, доходящий до Q, — это теплота.Обозначения
t
Время от начала.
с
W
Работа, совершённая к данному моменту.
Дж
W1
Затраченная работа: тяга руки, умноженная на длину вытянутой верёвки, Fd.
Теплота, выделившаяся из-за трения в шкивах: итоговый зазор между двумя работами.
Дж
За равенством работ можно следить и по ходу дела. Рисунок 4 показывает обе работы в зависимости от времени во время подъёма; индексы 1 и 2 снова означают «вход» и «выход». Затраченная работа W1=Wз(t)=Fd(t), где d — длина верёвки, которую рука уже вытянула, а полезная работа W2=Wп(t)=mgh(t), где h — высота, на которую поднялся ящик.
Читайте график слева направо. До t1=0,4 с ничего не происходит. Затем ящик поднимается с постоянной скоростью, поэтому обе работы растут по прямым. В момент t2=4,4 с подъём заканчивается: рука вытянула 4 м верёвки, а ящик поднялся на 1 м. Прямые выходят на горизонталь на уровнях Fd=490,5Дж и mgh=392,4Дж.
Наклон каждой прямой — это мощность, то есть быстрота совершения работы. Посмотрите на два маленьких треугольника: за один и тот же промежуток Δt прямая затраченной работы поднимается на ΔW1, а полезной — на ΔW2. Рука тянет с силой 122,6 Н при скорости 1 м/с, то есть затрачиваемая мощность равна 122,6 Вт, а потенциальная энергия ящика растёт со скоростью 392,4⋅0,25=98,1Вт. Отношение наклонов в любой момент равно 0,80, ΔW2/ΔW1=η, поэтому КПД — это ещё и отношение полезной мощности к затраченной.
Закрашенный зазор между прямыми — работа, потерянная на трение к данному моменту. Он расширяется со скоростью 122,6−98,1=24,5Вт и в конце достигает Q=490,5−392,4=98,1Дж — это скобка справа на рисунке и значение на индикаторе теплоты в анимации. После t2 обе прямые горизонтальны, потому что остановившийся механизм не совершает работы, как бы сильно его ни удерживали.
Больше участков, цепочки передач и самоторможение
Модель потерь отвечает на три практических вопроса: всегда ли помогает увеличение числа участков, как складываются потери вдоль цепочки зубчатых передач и почему некоторые механизмы удерживают груз сами.
Увеличение числа участков не помогает безгранично. С ростом n величина ηsn→0, поэтому реальный выигрыш в силе k=ηs(1−ηsn)/(1−ηs) выходит на предел ηs/(1−ηs)≈10,5. Переход от 4 к 8 участкам увеличивает его лишь с 3,2 до 5,4, а η при этом падает с 0,80 до 0,68. Рисунок 3 показывает причину: каждый добавленный участок дальше от руки и несёт меньшее натяжение, чем предыдущий.
Идеальные зубчатые колёса передают мощность без изменений, τ1ω1=τ2ω2, где τ — момент силы: колесо, вращающееся втрое медленнее, вращается с втрое большим моментом. На врезке в анимации шестерня с 8 зубьями вращает колесо с 24 зубьями; шестерня поворачивается на 270°, пока колесо поворачивается на 90°, и τ2=3τ1, где индекс 1 относится к шестерне, а 2 — к колесу. Вдоль цепочки передач отношения ступеней перемножаются — две ступени 1 : 3 дают 1 : 9, — и КПД тоже. Хорошая ступень теряет лишь несколько процентов, так что две ступени по 0,98 всё равно передают 96 %.
Винтовой домкрат или червячная передача должны удерживать груз, когда вы их отпускаете; такой механизм называют самотормозящим. Чтобы понять, когда это происходит, предположим, что трение отнимает одну и ту же теплоту Q при движении в любую сторону. Тогда для подъёма нужно Wз=Wп+Q. Если бы груз попытался провернуть механизм в обратную сторону, то, опускаясь, он отдал бы лишь Wп, но всё равно должен был бы покрыть Q; он не может этого сделать и потому остаётся на месте, если Wп≤Q. Через КПД подъёма это условие записывается как η=Wп/(Wп+Q)≤0,5.
Автомобильный домкрат позволяет подставить числа. При рукоятке длиной 0,20 м за один оборот рука проходит окружность 2π⋅0,20=1,26м, а винт, продвигающийся на 2,0 мм за оборот, поднимает автомобиль на 0,0020 м, поэтому kид=2π⋅0,20/0,0020≈630. При η=0,30 реальный выигрыш в силе около 190, и примерно 21 Н на рукоятке поднимают 4000 Н. Поскольку 0,30 меньше половины, автомобиль остаётся наверху, когда вы отпускаете рукоятку.
Задача: опускание ящика
Запустим полиспаст из анимации в обратную сторону: опустим ящик массой 40 кг на 1 м с постоянной скоростью, причём в каждом шкиве ηs=0,9127. С какой силой рука должна удерживать верёвку и куда уходит энергия?
Сначала выясним, куда направлено трение. Теперь верёвка движется от руки внутрь полиспаста, и трение в каждом шкиве по-прежнему препятствует её движению. Поэтому в каждом шкиве больше натяжение с той стороны, куда движется верёвка: оно в 1/ηs раз больше натяжения со стороны руки. Ближайший к руке участок несёт F/ηs, следующий — F/ηs2, и так далее вплоть до F/ηs4 на закреплённом участке. Вместе они по-прежнему держат груз: mg=F(ηs1+ηs21+ηs31+ηs41)=5,052F F=5,052392,4=77,67Н
Эти натяжения — четыре значения при подъёме, взятые в обратном порядке: от 111,9 Н на закреплённом участке до 85,1 Н возле руки. Удерживающая сила составляет ηs5 от подъёмной, около 63 % от неё: теперь трение помогает руке, а не мешает ей.
Теперь энергия. Опускающийся ящик отдаёт mgh=392,4Дж. Рука выпускает 4 м верёвки, сопротивляясь с силой 77,67 Н, поэтому поглощает 77,67⋅4,00=310,7Дж, а оставшиеся 392,4−310,7=81,7Дж шкивы превращают в теплоту.
Если трение покоя в подшипниках примерно такое же, как при движении, любая сила тяги от 77,7 до 122,6 Н удерживает ящик на месте: при меньшей он опускается, при большей — поднимается. Но удерживающая сила никогда не становится нулевой. При КПД подъёма 0,80, намного большем половины, полиспаст не самотормозящий, и если отпустить верёвку, ящик побежит вниз.
Границы применимости
Все результаты выше опираются на идеализации: невесомую нерастяжимую верёвку, невесомые шкивы, жёсткие рычаги и медленное равномерное движение. От каждой из них можно отказаться, и равенство работ показывает, что при этом меняется.
Нижняя обойма массой 2,0 кг поднимается вместе с ящиком, поэтому добавляет к нагрузке 19,6 Н и увеличивает идеальную силу тяги с 98,1 до 103,0 Н. Чтобы поднимать ящик с ускорением 0,5 м/с², нужна направленная вверх равнодействующая, nT=m(g+a), то есть 103,1 Н на участок, а дополнительная работа превращается в кинетическую энергию, а не в высоту. Реальная верёвка к тому же растягивается, а в подшипниках есть потери, не растущие с нагрузкой, поэтому слабо нагруженный полиспаст работает хуже, чем предсказывает постоянное ηs.
Само равенство работ — это закон сохранения энергии, и его нарушения ни разу не наблюдались. Меняется в малых масштабах другое — плавность хода. Моторный белок кинезин движется вдоль нити внутри клетки шагами по 8 нм и останавливается при нагрузке около 6 пН. Поэтому за шаг он совершает не более (6×10⁻¹²Н)(8×10⁻⁹м)≈4,8×10⁻²⁰Дж работы — лишь примерно в 11 раз больше тепловой энергии kБT≈4,3×10⁻²¹Дж при температуре тела, где kБ — постоянная Больцмана, а T здесь — абсолютная температура. Каждый шаг расходует одну молекулу АТФ, энергия которой примерно вдвое больше этой работы, а случайные тепловые толчки составляют значительную часть движения. В таком масштабе баланс выполняется лишь в среднем, а то, в какую сторону может работать механизм, решает второе начало термодинамики.
Что дальше
Принцип возможных перемещений — короткий путь к равенству моментов из урока «Статическое равновесие и рычаги», а урок «Динамика вращения и момент силы» даёт момент силы и мощность P=τω, которую передаёт зубчатая пара. У гидравлического пресса из урока «Давление в жидкостях и закон Паскаля» идеальный выигрыш равен отношению площадей: 100 для поршней диаметром 2 см и 20 см. Трансформаторы из урока «Электродвигатели, генераторы и трансформаторы» умножают напряжение на отношение чисел витков и во столько же раз уменьшают силу тока, передавая мощность дальше, как зубчатые колёса. Растяжение верёвки относится к уроку «Упругость: закон Гука, напряжение и деформация». Довод об обратимых механизмах возвращается в уроках «Первое начало термодинамики и тепловые двигатели» и «Второе начало термодинамики и энтропия», где он ограничивает КПД любой тепловой машины.
Главные формулы
Выигрыш в силе
k=F1F2
Выигрыш в силе показывает, во сколько раз механизм увеличивает приложенную вами силу: это сила, с которой он действует на груз, делённая на приложенную силу. Его измеряют на реальном механизме, поэтому он уже учитывает потери на трение. Значение меньше 1 — не недостаток: механизм меняет силу на скорость или размах, как пинцет и ваше предплечье.
Обозначения
k
выигрыш в силе
F2
сила, с которой механизм действует на груз (при равномерном подъёме — его вес mg)
Н
F1
приложенная сила: сила, с которой вы действуете на механизм
Н
Когда верна: Определён для любого механизма. Пока груз ускоряется, часть силы уходит на его разгон, а в покое трение может удерживать груз при целом диапазоне сил, поэтому выигрыш измеряют, когда груз движется с постоянной скоростью.
Пример: Реальный полиспаст из анимации: k=392,4/122,6=3,2.
Идеальный выигрыш в силе
kид=d2d1
Путь точки приложения силы, делённый на путь груза. Он зависит только от геометрии (сколько участков верёвки, какой длины плечи, сколько зубьев), поэтому его можно найти по чертежу. Без трения равенство работ F1d1=F2d2 делает его равным выигрышу в силе.
Обозначения
kид
идеальный выигрыш в силе
d1
путь точки приложения силы
м
d2
путь груза
м
Когда верна: Верно для любого механизма, детали которого сохраняют форму: нерастяжимая верёвка, жёсткие рычаги, зубья в зацеплении. Растягивающаяся верёвка или проскальзывающий ремень меняют это отношение, а трение — нет.
Пример: Полиспаст из анимации: рука вытягивает 4 м верёвки, пока ящик поднимается на 1 м, поэтому kид=4/1=4.
КПД механизма
η=WзWп=kидk
КПД — это доля затраченной работы, дошедшая до груза; остальное, Wз−Wп, превращается в теплоту в подшипниках, верёвке и зубьях. Поскольку пути задаются геометрией, деление работ — то же самое, что деление k на kид. Его часто приводят в процентах.
Обозначения
η
КПД
Wп
полезная работа над грузом
Дж
Wз
затраченная работа, совершённая приложенной силой
Дж
k
выигрыш в силе
kид
идеальный выигрыш в силе
Когда верна: Лежит между 0 и 1 для любого механизма без собственного источника энергии; равен 1 только у идеального обратимого механизма. Если трение отнимает одно и то же в обоих направлениях, у самотормозящего механизма η≤0,5.
Пример: Реальный полиспаст из анимации: η=392,4/490,5=3,2/4=0,80.
Закон рычага
Рычаг:F1l1=F2l2
Моменты сил относительно опоры уравновешены: каждая сила, умноженная на своё плечо — кратчайшее расстояние от опоры до линии действия силы. При повороте рычага на малый угол каждая точка смещается пропорционально своему плечу, поэтому равенство работ даёт то же правило и kид=l1/l2. Оба плеча отсчитывайте от опоры, а не от груза.
Обозначения
F1
приложенная сила
Н
l1
плечо приложенной силы: от опоры до линии её действия
м
F2
сила, действующая на груз
Н
l2
плечо груза: от опоры до линии действия силы, приложенной к грузу
м
Когда верна: Для жёсткого рычага в равновесии или поворачивающегося медленно; его собственный вес не учитывают или добавляют как ещё один момент относительно опоры. Трение в опоре обычно ничтожно.
Пример: Лом длиной 1,5 м с опорой в 0,10 м от конца: k=1,40/0,10=14, поэтому нажим силой 50 Н уравновешивает 700 Н.
Полиспаст
Полиспаст:d=nh,F=nηmg
Когда подвижная обойма поднимается на h, каждый из n держащих её участков укорачивается на h, поэтому через руку проходит верёвка длиной nh. В идеале все участки несут одно натяжение, равное силе тяги F, и nF=mg; трение увеличивает силу тяги в 1/η раз. Считайте только участки, прикреплённые к подвижной обойме.
Обозначения
d
длина верёвки, вытянутой у свободного конца
м
n
число участков, держащих подвижную обойму
h
высота подъёма груза
м
F
сила тяги за свободный конец верёвки
Н
m
масса груза
кг
g
ускорение свободного падения, 9,81 м/с²
м/с2
η
общий КПД полиспаста
Когда верна: Для равномерного подъёма с нерастяжимой верёвкой и без учёта массы самой подвижной обоймы (иначе добавьте её к грузу). Если свободный конец отходит от подвижной обоймы и его тянут в направлении подъёма, он тоже считается несущим участком.
Пример: Анимация: d=4⋅1=4м и F=392,4/(4⋅0,80)=122,6Н, а без трения 98,1 Н.
Передаточное отношение зубчатой передачи
Зубчатаяпередача:τ1τ2=ω2ω1=N1N2
Зубья в зацеплении движутся вместе, а у обоих колёс они одного размера, поэтому радиус каждого колеса пропорционален числу его зубьев, а угловая скорость уменьшается в N2/N1 раз. Идеальные колёса передают мощность τω дальше, так что момент силы растёт во столько же раз, во сколько замедляется вращение.
Обозначения
τ2
момент силы на ведомом колесе
Н⋅м
τ1
момент силы, приложенный к ведущему колесу
Н⋅м
ω1
угловая скорость ведущего колеса
рад/с
ω2
угловая скорость ведомого колеса
рад/с
N2
число зубьев ведомого колеса
N1
число зубьев ведущего колеса
Когда верна: Отношение скоростей точно для зубьев в зацеплении, которые не могут проскальзывать; отношение моментов предполагает отсутствие трения, поэтому реальные колёса отдают на несколько процентов меньший момент. Вдоль цепочки передач отношения ступеней перемножаются.
Пример: Врезка: шестерня с 8 зубьями вращает колесо с 24 зубьями, поэтому ω2=ω1/3 и τ2=3τ1.
Выигрыш полиспаста с потерями в шкивах
nη=1−ηsηs(1−ηsn)
Если каждый шкив передаёт дальше долю ηs получаемого натяжения, то участки, считая от руки, несут ηsF, ηs2F, … ηsnF. Их сумма — геометрическая прогрессия — должна равняться весу груза mg=nηF, откуда и получается формула. С ростом n реальный выигрыш nη выходит на предельное значение ηs/(1−ηs): каждый новый участок добавляет меньше предыдущего.
Обозначения
n
число несущих участков, по одному шкиву на участок
η
общий КПД полиспаста
ηs
КПД одного шкива
Когда верна: Модель равномерного подъёма: она предполагает одну и ту же долю потерь на каждом шкиве. В реальных подшипниках есть и потери, не растущие с нагрузкой, что важно при малых нагрузках.
Пример: Анимация: n=4 и η=0,80 дают nη=3,2, для чего нужно ηs≈0,913; предел был бы 0,913/0,087≈10,5.
Глоссарий
Простой механизм
Устройство без собственного источника энергии, которое меняет значение или направление силы с помощью жёсткого стержня, колеса, верёвки или наклонной плоскости. Классических простых механизмов шесть: рычаг, ворот, блок, наклонная плоскость, клин и винт; зубчатые колёса — это колёса с осью, снабжённые зубьями.
Приложенная сила и груз
Приложенная сила — это сила, с которой вы действуете на механизм; груз — это сила, против которой механизм работает, чаще всего вес. В анимации приложенная сила — это тяга за верёвку, а груз — вес ящика, 392,4 Н.
Выигрыш в силе
Во сколько раз механизм увеличивает приложенную силу, k=F2/F1; измеряется на реальном механизме с учётом трения. У полиспаста из анимации k=4 в идеале и 3,2 с трением.
Идеальный выигрыш в силе
Отношение путей, проходимых точкой приложения силы и грузом, kид=d1/d2; определяется одной лишь геометрией. Трение уменьшает k, но не меняет kид, поэтому kид — это выигрыш, который был бы у механизма без трения.
КПД (коэффициент полезного действия)
Доля затраченной работы, дошедшая до груза: η=Wп/Wз=k/kид. В любом реальном механизме она меньше 1; недостающая работа превращается в теплоту.
Равенство работ
В идеальном механизме затраченная работа равна полезной, F1d1=F2d2: сколько выиграно в силе, столько проиграно в пути. Это закон сохранения энергии для механизмов, который называют золотым правилом механики.
Обратимый механизм
Идеальный механизм без трения, который работает в обратную сторону так же легко, как в прямую. Никакой механизм не может поднять груз выше, чем обратимый, при тех же затратах работы, а все обратимые механизмы поднимают его на одну и ту же высоту.
Принцип возможных перемещений (виртуальной работы)
Для системы в равновесии сумма работ всех сил при любом малом воображаемом перемещении, допускаемом связями, равна нулю. Он даёт выигрыш механизма из одной лишь геометрии, без разложения сил.
Классы рычагов
Рычаг — жёсткий стержень, поворачивающийся вокруг неподвижной точки, опоры. В классе 1 опора находится посередине (лом), в классе 2 — груз (тачка), в классе 3 — приложенная сила (пинцет, предплечье), поэтому у рычага класса 3 всегда k<1.
Полиспаст
Две обоймы с блоками и одна верёвка, проходящая между ними: верхняя обойма закреплена, а нижняя несёт груз. Его идеальный выигрыш в силе равен числу n участков верёвки, держащих подвижную обойму; у одного неподвижного блока n=1, и он лишь меняет направление силы.
Передаточное отношение
Число зубьев ведомого колеса, делённое на число зубьев ведущего, N2/N1. Частота вращения ведомого колеса уменьшается в это число раз, а его момент силы (без трения) во столько же раз увеличивается; вдоль цепочки передач отношения перемножаются.
Самотормозящий механизм
Механизм, который груз не может провернуть в обратную сторону, например винтовой домкрат или червячная передача, поэтому он удерживает груз, когда вы его отпускаете. Если трение отнимает одинаковую работу в обоих направлениях, для этого нужно η≤0,5.
Величины
F
Приложенная сила (тяга за верёвку)
Н
Сила, приложенная к механизму; в полиспасте — тяга за свободный конец верёвки. В общих отношениях обозначается F1: 98,1 Н в идеальной анимации, 122,6 Н с трением.
T
Натяжение верёвки
Н
Сила, с которой участок верёвки тянет за каждый свой конец. В идеальном полиспасте все участки несут одно и то же натяжение, T=F; с трением оно уменьшается от шкива к шкиву по мере удаления от руки.
n
Число несущих участков верёвки
Сколько участков верёвки держат подвижную обойму: идеальный выигрыш в силе полиспаста. Свободный конец, уходящий от неподвижной обоймы, не считается.
h
Высота подъёма
м
На сколько поднимается груз, то есть путь груза d2 у подъёмника; в анимации 1 м.
d
Длина вытянутой верёвки
м
Верёвка, прошедшая через руку, то есть путь приложенной силы d1; для полиспаста d=nh, в анимации 4 м.
W
Работа
Дж
Сила, умноженная на путь вдоль неё. Приложенная сила совершает над механизмом работу Wз=Fd, а механизм над грузом — работу Wп=mgh.
η
КПД
Отношение Wп/Wз, от 0 до 1; его часто выражают в процентах: 0,80 для реального полиспаста из анимации.
Q
Теплота, выделившаяся из-за трения
Дж
Работа, потерянная в механизме, Wз−Wп: она нагревает подшипники, верёвку и зубья; в анимации при подъёме на 1 м это 98,1 Дж.
ηs
КПД одного шкива
Доля натяжения верёвки, которую один шкив передаёт следующему участку; в анимации около 0,913.
τ
Момент силы
Н⋅м
Вращающее действие силы относительно оси: сила, умноженная на плечо. Зубчатая пара умножает его на N2/N1 и во столько же раз уменьшает угловую скорость ω.
ω
Угловая скорость
рад/с
Насколько быстро вращается шестерня. На врезке колесо с 24 зубьями вращается втрое медленнее шестерни.
N
Число зубьев
Число зубьев шестерни, пропорциональное её радиусу: 8 и 24 на врезке.
Тест
Начальный Система блоков, как в анимации, позволяет поднимать ящик, прикладывая силу всего в четверть его веса. В чём подвох?
Ящик становится легче, пока висит на блоках
Верёвки приходится вытягивать вчетверо больше, чем высота подъёма ящика
Ящик поднимается вчетверо быстрее, чем движется ваша рука
Это работает только с грузами легче вас
Показать ответ
Ответ: B. Верёвки приходится вытягивать вчетверо больше, чем высота подъёма ящика
Четыре участка верёвки делят груз, и каждый держит четверть веса. Но каждый участок должен укоротиться на высоту подъёма, поэтому на каждый метр подъёма через руку проходит 4 м верёвки. Произведение силы на путь не меняется. Поэтому рука движется вчетверо быстрее ящика, а не наоборот.
Начальный Что остаётся прежним, если поднимать груз не прямо руками, а с помощью идеального (без трения) простого механизма?
Сила, которую нужно приложить
Путь, который проходят руки
Скорость движения рук
Работа, то есть сила × путь
Показать ответ
Ответ: D. Работа, то есть сила × путь
Механизм меняет силу на путь: меньше сила — больше путь, и наоборот. Их произведение, работа, в идеальном механизме не меняется, а в реальном из-за трения становится немного больше.
Начальный Маленькая шестерня с 10 зубьями вращает большую с 30 зубьями. Как вращается большая шестерня?
Втрое медленнее, но с втрое большим вращающим усилием
Втрое быстрее и с втрое большим вращающим усилием
С той же скоростью, ведь зубья сцеплены
Втрое быстрее, но с втрое меньшим вращающим усилием
Показать ответ
Ответ: A. Втрое медленнее, но с втрое большим вращающим усилием
Маленькая шестерня должна сделать три оборота, чтобы мимо неё один раз прошли все 30 зубьев большой. Как рычаг, большая шестерня меняет скорость на вращающее усилие: втрое медленнее, зато втрое сильнее (если пренебречь трением).
Средний Подвижная обойма полиспаста висит на 3 участках верёвки. Пренебрегая трением и массой блоков, найдите, с какой силой нужно тянуть, чтобы равномерно поднимать груз весом 900 Н.
900 Н
450 Н
300 Н
2700 Н
Показать ответ
Ответ: C. 300 Н
Три участка верёвки делят груз, и каждый натянут с силой F, поэтому 3·F = 900 Н и F = 300 Н. Считаются только участки, прикреплённые к подвижной обойме; ответ 450 Н получился бы для двух участков.
Средний В тачке лежит груз весом 800 Н, его вес приложен в 0,30 м от оси колеса. Вы поднимаете ручки в 1,20 м от оси. Пренебрегая весом самой тачки, найдите, какую силу нужно приложить вверх.
3200 Н
200 Н
800 Н
267 Н
Показать ответ
Ответ: B. 200 Н
Ось колеса — точка опоры рычага, а груз находится между опорой и рукой. Моменты уравновешены: F × 1,20 м = 800 Н × 0,30 м, отсюда F = 200 Н, а выигрыш в силе 1,20 ÷ 0,30 = 4. Ответ 267 Н получается, если по ошибке отсчитывать плечо от груза (0,90 м), а не от точки опоры.
Средний Один блок, закреплённый на верхушке флагштока, используют, чтобы поднять флаг весом 50 Н. Что делает этот блок, если пренебречь трением?
Уменьшает силу вдвое: тянуть нужно с силой 25 Н
Вдвое уменьшает длину верёвки, которую нужно вытянуть
Уменьшает работу, нужную для подъёма флага
Позволяет тянуть вниз, а не вверх, — по-прежнему с силой 50 Н
Показать ответ
Ответ: D. Позволяет тянуть вниз, а не вверх, — по-прежнему с силой 50 Н
Флаг держится на одном участке верёвки, поэтому натяжение равно весу флага: выигрыша в силе нет. Неподвижный блок всё же полезен: тянуть вниз удобнее, и можно стоять на земле. Чтобы выиграть в силе, нужен подвижный блок, который висит на двух участках верёвки.
Продвинутый Полиспаст с 4 несущими участками верёвки и общим КПД 80 % поднимает груз весом 400 Н на 2,0 м. Сколько энергии превращается в теплоту?
200 Дж
160 Дж
1000 Дж
0 Дж, ведь груз движется с постоянной скоростью
Показать ответ
Ответ: A. 200 Дж
W_п = 400 Н × 2,0 м = 800 Дж, а W_з = W_п ÷ η = 800 ÷ 0,80 = 1000 Дж, поэтому Q = 1000 − 800 = 200 Дж. Типичная ошибка — взять 20 % от W_п (160 Дж): потери составляют 20 % затраченной работы.
Продвинутый Каждый блок полиспаста передаёт дальше 90 % полученного натяжения верёвки. Что происходит с реальным выигрышем в силе, если добавлять всё новые участки верёвки?
Он растёт пропорционально n, как 0,9·n
Он остаётся равным 0,9 при любом n
Он выходит на насыщение и никогда не превышает 9
Он падает ниже 1, когда участков становится больше десяти
Показать ответ
Ответ: C. Он выходит на насыщение и никогда не превышает 9
Участки верёвки держат F·(0,9 + 0,9² + … + 0,9ⁿ) = F·0,9·(1 − 0,9ⁿ)/(1 − 0,9). С ростом n эта сумма стремится к 0,9/0,1 = 9F: каждый новый участок добавляет меньше предыдущего.
 Репетитор по физике