机械优势
机械优势表示机械将你施加的力放大了多少倍:机械施加于负载的力除以你的动力。它是在实际机械上测得的,因此已经包含了摩擦造成的损耗。数值小于 1 并非故障:它表示机械以力换取速度或运动范围,如镊子和你的前臂那样。
| 机械优势 | ||
| 施加于负载的力(稳定提升时即其重量 ) | ||
| 动力,即施加于机械的力 |
适用条件: 适用于任何机械。负载加速时,部分力用于使其加速;静止时,摩擦力可以在一定拉力范围内托住负载,因此应在负载匀速运动时测量机械优势。
示例: 动画中的实际提升装置:。
 物理导师
杠杆、滑轮和齿轮如何以力换距离:机械优势 ,理想机械的功平衡 ,以及实际机械的效率 。
 杠杆、滑轮、斜面和齿轮能让较小的力推动较重的负载。
 代价是距离:用四分之一的力,就必须拉动四倍的距离。
 在滑轮系统中,数一数托住负载的绳股数:它们共同分担负载的重量。
 斜面的原理相同:又长又缓的斜坡比直接竖直提升所需的推力更小。
 没有哪种机械能减少所需做的功(力 × 距离);摩擦使实际机械需要多做一些功。
一个人如何用千斤顶举起汽车,或用羊角锤拔出钉子?靠的就是简单机械:杠杆、滑轮、斜面、轮轴、螺丝和齿轮。
第 1 步:机械会改变你所需的力。撬棍让你的手在长端轻轻施力,而短端就能撬起一块沉重的石头。
第 2 步:天下没有免费的午餐。物理学家用力 × 距离来度量功,机械输出的功不可能超过你输入的功。因此,它缩小了力,就必然拉长了距离:用四分之一的力推,就必须推四倍的距离。
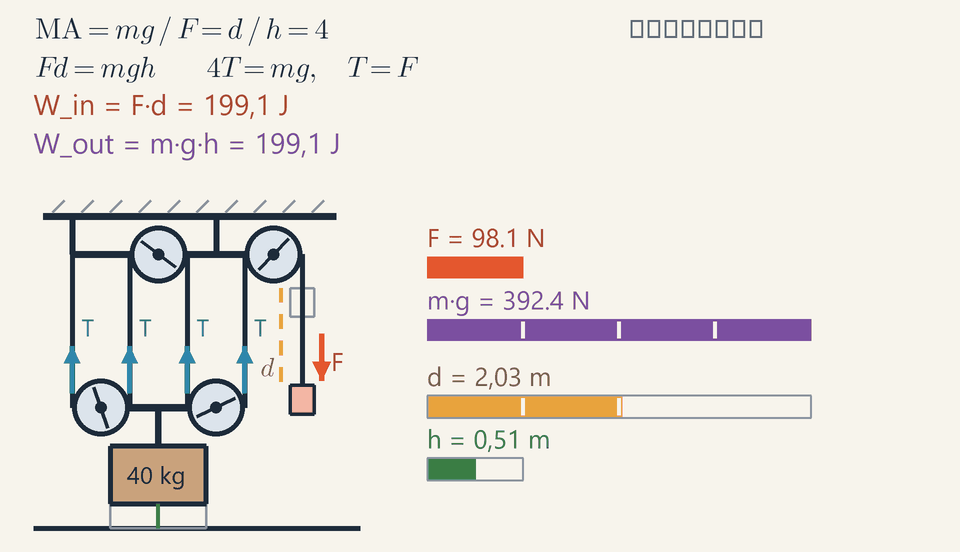
第 3 步:滑轮最能说明这一点。在动画中,一根绳子在固定的上滑轮与托着箱子的下滑轮之间上下穿行。编号为 1 至 4 的四股绳子托住下滑轮,因此它们分担箱子的重量,你的手只需用四分之一的力:请把较短的红色“你的拉力”条与紫色重量条作比较。但要把箱子提升 1 m,每股绳子都必须缩短 1 m,因此有 4 m 的绳子通过你的手:金色条的增长速度是绿色条的四倍。
第 4 步:斜面的原理相同:沿着又长又缓的斜坡推箱子,所需的力比直接竖直提起要小,但路径更长。
自我检验:一个长 4 m、升高 1 m 的光滑斜面。要把一个重 400 N 的箱子推上去,需要多大的推力?(100 N:距离是四倍,力是四分之一。)
实际机械的表现略逊于这种理想情况:滑轮和轴承中的摩擦把一部分用力转化为热量,因此你总要稍微用力大一点。
 ,;无摩擦时 ,因此 。
 滑轮组:,即托住动滑轮的绳股数;单个定滑轮只是改变拉力的方向。
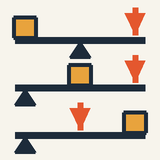 杠杆:。支点位于中间为第一类杠杆,负载位于中间为第二类,动力位于中间为第三类()。
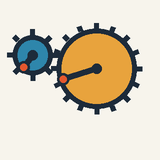 齿轮:力矩乘以 ,转速则乘以 。
简单机械接收你施加的力,即动力 ,它通过距离 移动;并以力 通过距离 作用于负载。对于匀速提升, 就是负载的重量 。两个无量纲的数可以描述它:在实际机械上测得的机械优势,以及仅由几何结构决定的理想机械优势。
机械本身没有能量来源。无摩擦时,输入功等于输出功,即 ,因此 ,且 :力被放大的倍数恰好等于距离被缩小的倍数。有摩擦时,一部分输入转化为热量 ,因此 ,效率
小于 1。摩擦改变的是力而不是距离,因此功之比就是 与 之比。
滑轮是一个带槽的轮子(绳轮),绕轴自由转动,因此绳子两侧的张力 相同。单个定滑轮只能改变拉力的方向,,不过借助自身体重向下拉会更省力。
滑轮组中,一根绳子在固定的上滑轮与承载负载的下滑轮之间上下穿行。若 股绳子托住动滑轮,它们共同分担负载,,因此自由端的拉力为 。几何关系也与之相符:下滑轮上升 时,每股绳子都缩短 ,多出的绳长 经由你的手被拉出。只计算连接动滑轮的绳股。摩擦使拉力增大为 倍:
40 kg 的箱子重 ,初级视图中编号的四股绳子托住下滑轮,因此 ,并且在本层级的理想机械中,
绳股上每个蓝色 箭头都是这个长度,手上的红色 箭头也是如此。箱子以 0.25 m/s 的速度上升 ,手则以 1 m/s 的速度拉过 的绳子,路径沿金色虚线。两者的功为
这些是两个读数的最终值,它们同步上升。面板顶行的 概括了全部:力为四分之一,距离为四倍,功相同。
红色拉力条是紫色重量条的四分之一,而金色绳长条的增长速度是绿色高度条的四倍。可以把每项功看作一个矩形的面积,即力乘以距离:对于手,矩形低而宽;对于箱子,矩形高而窄;两者面积相等。
这些箭头构成了下滑轮的受力图:四个 箭头向上拉它,重力向下拉它,因此 。上滑轮受到四股绳子以及自由端的向下拉力,因为你是向下拉的:天花板必须承受 ,即 ,比箱子本身的重量还大。
杠杆是绕固定点(即支点)转动的刚性杆。在微小转动中,每个点的位移与其到支点的距离成正比,因此两个力臂 和 (均从支点量起)给出 ,并且力矩平衡:
位于中间的是什么,就决定了杠杆的类别:支点在中间为第一类杠杆(撬棍、剪刀);负载在中间为第二类杠杆(独轮车、胡桃夹;始终 );动力在中间为第三类杠杆(镊子、你的前臂;始终 ,以力换取速度和运动范围)。轮轴是一种可以持续转动的杠杆:半径为 的曲柄装在半径为 的鼓轮上,其 。
齿轮是轮齿大小都相同的带齿轮子,因此齿数 与半径成正比:
这里 为力矩,单位为 N·m, 为转动速率。在专家视图的插图中,8 齿小齿轮驱动 24 齿大齿轮:转速为三分之一,力矩为三倍。
长为 、高为 的光滑斜面,沿斜面所需的推力仅为 ,因此 :长 4 m、高 1 m 的斜面就是动画中滑轮组的另一种形式。
一台工地绞车提起一托重 150 kg 的瓷砖。它的 0.25 m 曲柄带动 10 齿小齿轮,小齿轮再驱动装在半径为 0.050 m 鼓轮轴上的 40 齿大齿轮。效率为 75 %。你需要在手柄上施加多大的力?
曲柄与鼓轮构成轮轴,倍数为 ,齿轮则提供 。各个比值沿一连串机械相乘,因此 ,并且
用距离来检验:鼓轮转一圈卷绕 的绳子,需要曲柄转四圈,即手移动 ,是绳子卷绕长度的二十倍。提升 1 m 需要 的输入功,以获得 1471.5 J 的输出功;其余的 490.5 J 使齿轮和轴承发热。
自行车上,48 齿的链盘驱动 16 齿的链轮,踩踏板转一圈,车轮转三圈:这是齿轮倒过来使用,以获得速度。你的前臂是第三类杠杆:二头肌在距肘部约 4 cm 处拉动,而手位于 35 cm 远处,因此托住 50 N 的重物需要约 440 N 的肌肉力。
《流体压强与帕斯卡原理》中的液压机是一种机械,其优势为两活塞面积之比;《电动机、发电机与变压器》中的变压器以电压换电流,正如齿轮以力矩换转速;效率则在《热力学第一定律与热机》中再次出现,并受到更严格的限制。
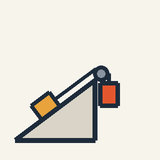 对于可逆机械 ,因此仅凭几何关系,由虚位移即可得出 MA:。
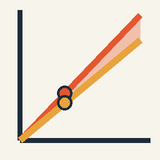 ;缺失的功 转化为热量。
 每个滑轮的损失:,因此实际 MA 永远不会超过 。
 理想齿轮传递功率,;沿齿轮系传动时,各级传动比相乘。
 若摩擦损失在两个方向上相同,则自锁机械(螺旋千斤顶、蜗杆传动)有 。
杠杆、滑轮、齿轮和斜面看上去毫不相像,但它们都以相同的比例以力换距离。本节将用一个完全不涉及力的论证来说明原因,只依赖于永动机不可能存在这一事实。
若一台机械在无摩擦时,倒转与正转同样容易,即它能把一个方向所做的事反向复原,则称其为可逆机械。现在取两台可逆机械。每台都由同一个 100 N 的重物下降 1 m 来驱动,并用这一能量提升同一个负载。第一台将负载提升 ,第二台提升 ,并假设 。
正向运行第二台机械:重物下降 1 m,负载上升 。然后反向运行第一台机械:它使负载下降 ,同时把 100 N 的重物重新提升 1 m。重物回到了起点,两台机械也都恢复原状,但负载却比之前高出 。重复这一循环,你就能免费地把负载提得越来越高,想提多少次就提多少次。
这种永动从未被观测到,因此假设是错误的:。交换两台机械,论证同样成立,从而得到 。因此 :所有可逆机械将同一负载提升到相同的高度。
因此,只需一台可逆机械就足以找出所有可逆机械的规律,而最简单的例子是平衡的杠杆。将它轻轻倾斜,一侧下降的重量乘以下降的高度,等于另一侧上升的重量乘以上升的高度。力乘以沿力的方向移动的距离即为功 ,所以对每台可逆机械而言,输入功都等于输出功,即 。
有摩擦的机械不是可逆的,同样的论证也对它加以限制。如果它把负载提升得比可逆机械更高,那么反向运行可逆机械又会白白得到能量。因此 ,效率 至多为 1。萨迪·卡诺在 1824 年用同样的推理证明:在相同的两个温度之间工作的任何热机,其效率都不可能超过可逆热机。
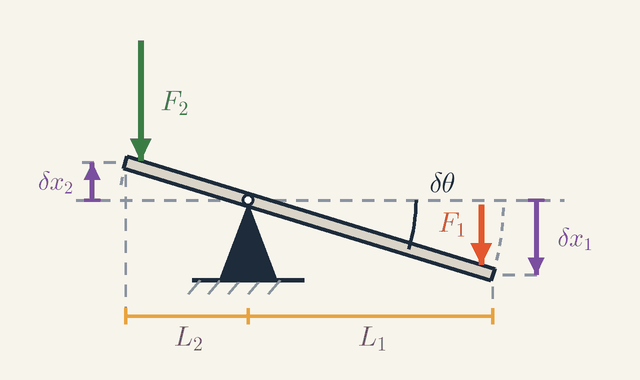
| 施加于长臂末端向下的动力:输入力。 | ||
| 压在短臂末端向下的负载:输出力。 | ||
| 动力臂的长度,即从支点到动力作用点。 | ||
| 负载臂的长度,即从支点到负载作用点。 | ||
| 将杠杆倾斜所经过的微小角度(图中放大)。 | ||
| 动力端下降的距离:。 | ||
| 负载端上升的距离:。 |
规律 把关于机械受力的问题,转化为关于其几何结构的问题:即每一端移动多远。图 1 展示了平衡杠杆的这种情形。动力 向下作用于长臂 的末端,负载 向下压在短臂 的末端;下标 1 和 2 分别代表“输入”和“输出”。
现在设想将杠杆倾斜一个极小的角度 ,图中将其画得很大以便看清。距支点为 的点沿长度为 的圆弧移动,而对于极小的角度,这段圆弧就是一小段竖直向上或向下的位移。观察杠杆两端的两个箭头:动力端下降 ,负载端上升 。它们的比值 在图中为 2,且仅取决于力臂的长度。
现在应用功的规律。由于杠杆处于平衡状态,运动可以任意缓慢,因此杠杆不获得动能;由于杠杆是可逆的,功不会转化为热量。因此动力所做的全部功都用于提升负载:
是虚位移:它们是想象出来的,而非真实发生的,并且小到在发生过程中力不发生变化。真正重要的只是它们的比值,而这一比值由机械的约束决定,这里即刚性杆绕支点转动。对于杠杆,平衡式为 。代入两个位移后 消去,得到熟悉的力矩平衡式 。
这就是虚功原理,它无需画出任何一张受力图即可给出机械的优势。任何机械都可以用两个比值来描述:机械优势 ,即机械放大力的倍数;以及理想机械优势 ,即移动距离之比。虚功原理表明,对于可逆机械,两者相等;对于杠杆,两者都等于 。有摩擦时,。
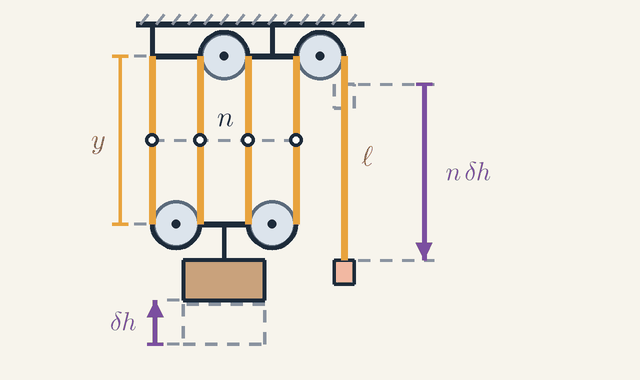
| 上滑轮到下滑轮的距离:即每股承重绳的长度。 | ||
| 从上滑轮到手的绳长。 | ||
| 承托下滑轮的绳股数,此处为 4。 | ||
| 负载被提升的高度。 | ||
| 手下降的距离: 乘以 。 |
滑轮组(即动画中的提升装置)的几何关系体现在绳子上。绳子不会伸长,仅这一事实就决定了手必须拉动多远。图 2 中,承载箱子的下滑轮位于上滑轮下方距离 处,由 股绳子悬挂,每股长度为 ,而 是从上滑轮到手的绳长。
股绳子的长度加上自由端的长度即为整根绳子的长度,因此保持不变:
现在将负载提升 ,使下滑轮上升,;虚线框表示箱子和手原先所在的位置。此时 股绳子各缩短了 。它们释放的绳子共 ,全部流向自由端,,因此手下降了 ,即右侧的长箭头。
然后由虚功原理给出拉力。手的力 作用的距离为 ,而重物 上升 ,因此 ,即 : 为 ,即托住下滑轮的绳股数。将两段距离都除以所用时间,即得速度 :在动画中,手处为 1 m/s,箱子处为 0.25 m/s。
同样的推理也适用于转动或滑动的机械。两个啮合的齿轮,其齿相互接触并同步运动,因此它们的轮缘速度相同:,其中 为角速度, 为半径。两个齿轮的齿距相同,所以每个半径都与其齿数成正比,而转速之比与齿数之比互为倒数。
对于斜面,取一质量为 的物块置于长为 、高为 的光滑斜面上,物块通过顶端滑轮上的绳子与一悬挂的质量 相连。当 下降 时,它将物块沿斜面拉过全长,从而使其升高 。功的平衡式 表明,两者在 时达到平衡:对于长 4 m、升高 1 m 的斜面,只需 的四分之一即可。西蒙·斯蒂文在 1586 年以另一种方式得到了类似的结果:一条闭合的链条挂在三角形块上,它永远不会自行转动,这同样是永动不可能的体现。
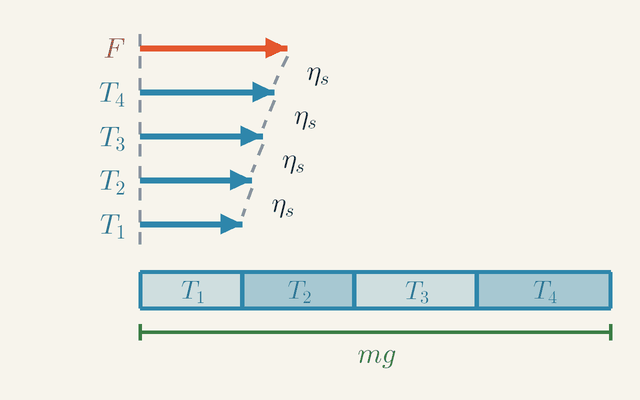
| 手在绳子自由端的拉力。 | ||
| 紧靠手的绳股的张力:。 | ||
| 离手第二股绳子的张力:。 | ||
| 离手第三股绳子的张力:。 | ||
| 第四股绳子(系于上滑轮)的张力:。 | ||
| 单个滑轮传递的输入张力比例,因摩擦而小于 1。 | ||
| 负载的重量,由四股绳子共同承担。 |
到目前为止,所有机械都是可逆的。而实际滑轮的轴承中存在摩擦,本节将计算它的代价,以及代价体现在何处。图 3 将动画中滑轮组的绳子拉直展开,并以同一比例画出所有张力:顶部是手的拉力 ,然后是四股绳子,从紧靠手的 直到系在上滑轮上的 。
模型很简单。每个滑轮(即带槽的轮子)只传递其所受张力的一部分 ,略小于 1,损失的功使其轴承发热。因此,图中每个箭头都是上方箭头的 倍,两者之间的 标注即表明这一点。
从手开始沿绳子回溯。绳子在第一股之前先经过一个滑轮,因此该股的张力为 。再经过一个滑轮得到 ,依此类推,直至固定端的一股 。绳股共同托住负载,底部的条形图将四个箭头首尾相接与 相比,以此表示这一点。它们的和是一个等比级数:
现在引入整个滑轮组的效率 。其 仍为 ,因此 ,且 。将其代入求和式,负载即被消去:
对于动画中的装置, 与 要求 ,因此 。40 kg 的箱子重 392.4 N,所以拉力为 。绳股张力 至 分别为 85.1、93.2、102.2 和 111.9 N,它们的和恰好为 392.4 N:图中蓝色箭头朝手的方向逐渐变长,而红色的 是其中最长的。实际的 为 ,而 仍为 4,因为摩擦改变的是力,而不是几何结构。
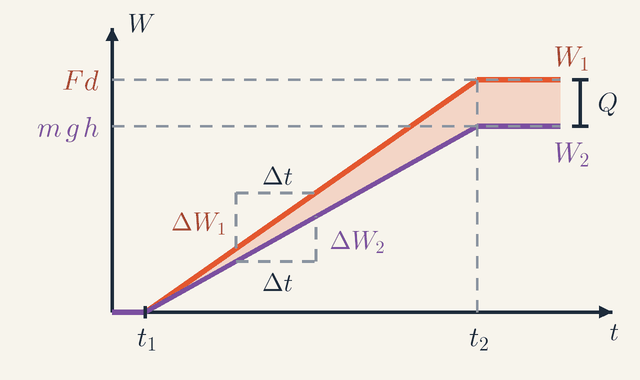
| 自开始以来的时间。 | ||
| 至今所做的功。 | ||
| 输入功:手的拉力乘以拉过的绳长,即 。 | ||
| 输出功:负载获得的势能,即 。 | ||
| 提升结束时的输入功。 | ||
| 提升结束时的输出功。 | ||
| 箱子开始上升的时刻。 | ||
| 箱子停止上升的时刻。 | ||
| 一段很短的时间。 | ||
| 内所做的输入功。 | ||
| 内所做的输出功。 | ||
| 滑轮中摩擦产生的热量:两项功最终的差值。 |
功的平衡也可以在过程中实时观察。图 4 绘制了提升过程中两项功随时间的变化,下标 1 和 2 同样分别代表“输入”和“输出”。输入功为 ,其中 为手已拉过的绳长;输出功为 ,其中 为箱子已上升的高度。
从左至右阅读图像。在 s 之前没有任何变化。此后箱子以恒定速度上升,因此两项功都沿直线增长。在 s 时提升结束:手已拉过 4 m 绳子,箱子升高了 1 m。两条线最终趋于平坦,分别为 和 。
每条线的斜率就是功率,即做功的快慢。观察两个小三角形:在相同的时间段 内,输入线上升 ,输出线上升 。手以 1 m/s 的速度施加 122.6 N 的拉力,输入功率为 122.6 W,而箱子获得势能的速率为 。两线斜率之比在每一时刻都为 0.80,即 ,因此效率也等于输出功率与输入功率之比。
两线之间的阴影区域即迄今因摩擦损失的功。它以 的速率扩大,最终达到 ,即图右侧的括号,也是动画中热量读数的数值。 之后两条线都变为水平,因为停止运转的机械无论受到多大的力,都不做功。
损耗模型可以回答三个实际问题:增加绳股是否总是有利,损耗如何沿齿轮系累积,以及为何某些机械能自行托住负载。
增加绳股的好处并非无穷无尽。随着 增大,,因此实际的 将趋于 。绳股从 4 股增至 8 股,只能使其从 3.2 提高到 5.4,而 则从 0.80 降至 0.68。图 3 说明了原因:每增加一股,它离手就更远,所承受的张力也比前一股更小。
理想齿轮原封不动地传递功率,,其中 为力矩:转速降为三分之一的齿轮,其力矩为三倍。在动画插图中,8 齿小齿轮驱动 24 齿大齿轮;小齿轮转过 270°,大齿轮转过 90°,且 ,其中 1 代表小齿轮,2 代表大齿轮。沿齿轮系,各级的传动比相乘,两级 1 : 3 的传动给出 1 : 9,效率也同样相乘。一个良好的齿轮级只损失百分之几,因此两级效率均为 0.98 时,仍能传递 96 %。
螺旋千斤顶或蜗杆传动在你松手后必须托住负载,这种机械称为自锁机械。要判断何时会出现这种情况,设摩擦无论机械朝哪个方向运行都损失相同的热量 。此时提升需要 。若负载试图反向驱动机械,下降的负载只能提供 ,却仍需付出 ;它做不到,因此,当 时,它会保持静止。用提升效率表示,即 。
汽车千斤顶可以用数字来说明。手柄长 0.20 m,转一圈时手运动的圆周长为 ,而螺杆每转前进 2.0 mm,即将汽车抬升 0.0020 m,因此 。在 时,实际的 约为 190,手柄上约 21 N 的力即可抬起 4000 N 的重量。由于 0.30 小于一半,松手后汽车会保持在原位。
将动画中的滑轮组反向运行:以匀速将 40 kg 的箱子下降 1 m,每个滑轮的 。手需要用多大的力来控制,能量又流向何处?
首先,摩擦力朝哪个方向作用?此时绳子从手处进入滑轮组,而每个滑轮处的摩擦仍然阻碍其运动。因此在每个滑轮处,绳子所朝向那一侧的张力必须更大:它是手这一侧张力的 倍。紧靠手的绳股承受 ,下一股为 ,依此类推,直至固定端的绳股 。它们共同仍然托住负载:
这些张力恰好是提升时四个数值的倒序:从固定端绳股的 111.9 N 降至紧靠手的 85.1 N。托住的力为提升时拉力的 倍,约为其 63 %:此时摩擦不再与手作对,而是帮助了手。
现在来看能量。下降的箱子释放 。手以 77.67 N 的力抵抗,放出 4 m 绳子,因此吸收 ,而滑轮将剩余的 转化为热量。
若轴承在静止时与运动时的摩擦作用大致相同,则 77.7 N 至 122.6 N 之间的任何拉力都能使箱子保持静止:低于此范围箱子下降,高于此范围箱子上升。然而,托住的力永远不会降到零。提升效率为 0.80,远高于一半,因此该滑轮组不是自锁的,松手后箱子就会下落。
以上所有结论都基于理想化假设:绳子无质量且不伸长、滑轮无重量、杠杆为刚性,以及运动缓慢而稳定。每一条假设都可以放宽,而功的平衡式可以显示哪些量会随之改变。
质量为 2.0 kg 的下滑轮与箱子一同被提升,因此它为负载增加 19.6 N,并使理想拉力从 98.1 N 升至 103.0 N。若使箱子以 0.5 m/s² 的加速度向上运动,需要一个向上的合力 ,即每股绳子 103.1 N,且多出的功转化为动能,而不是高度。实际的绳子也会伸长,并且轴承的损耗不随负载增大而增长,因此轻载的滑轮组表现会比恒定的 所预测的更差。
功的平衡本身就是能量守恒,至今从未被观察到失效。在极微小的尺度上,改变的是运动的平稳性。驱动蛋白是一种在细胞内沿细丝以 8 nm 的步长行走的分子马达,在约 6 pN 的负载下会停止。因此,它每一步所做的功至多为 ,仅约为体温下热能 的 11 倍,其中 为玻尔兹曼常数, 在此为绝对温度。每一步消耗一个 ATP 分子,其能量约为该功的两倍,而随机的热运动在其运动中占很大比例。在这一尺度上,能量平衡只在统计平均意义上成立,而这台机器能朝哪个方向运转,则由第二定律决定。
虚功原理是《静力平衡与杠杆》中力矩平衡的一条捷径,而《转动动力学与力矩》则提供了齿轮副所传递的力矩及功率 。《流体压强与帕斯卡原理》中的液压机,其理想优势等于面积之比:对于直径分别为 2 cm 和 20 cm 的活塞,该比值为 100。《电动机、发电机与变压器》中的变压器,以匝数比乘以电压、除以电流,像齿轮一样传递功率。绳子的伸长属于《弹性:胡克定律、应力与应变》。可逆机械的论证还会出现在《热力学第一定律与热机》和《热力学第二定律与熵》中,并在那里限制了每台热机的效率上限。
机械优势表示机械将你施加的力放大了多少倍:机械施加于负载的力除以你的动力。它是在实际机械上测得的,因此已经包含了摩擦造成的损耗。数值小于 1 并非故障:它表示机械以力换取速度或运动范围,如镊子和你的前臂那样。
| 机械优势 | ||
| 施加于负载的力(稳定提升时即其重量 ) | ||
| 动力,即施加于机械的力 |
适用条件: 适用于任何机械。负载加速时,部分力用于使其加速;静止时,摩擦力可以在一定拉力范围内托住负载,因此应在负载匀速运动时测量机械优势。
示例: 动画中的实际提升装置:。
动力移动的距离除以负载移动的距离。它仅取决于几何结构(绳股数、杠杆臂长、齿数),因此可以直接从图上读出。在没有摩擦时,功的平衡式 使其与机械优势相等。
| 理想机械优势 | ||
| 动力移动的距离 | ||
| 负载移动的距离 |
适用条件: 适用于所有部件保持形状不变的机械:不可伸长的绳子、刚性杠杆、啮合的齿。绳子伸长或皮带打滑会改变此比值;摩擦则不会。
示例: 动画中的滑轮组:手拉过 4 m 绳子,箱子上升 1 m,因此 。
效率是输入功中到达负载的部分;其余部分 则在轴承、绳子和齿中转化为热量。由于距离由几何结构决定,功之比等于 除以 。通常以百分数表示。
| 效率 | ||
| 对负载做的有用功 | ||
| 动力所做的功 | ||
| 机械优势 | ||
| 理想机械优势 |
适用条件: 对于没有自身能量来源的任何机械,效率在 0 与 1 之间;只有理想的可逆机械效率才等于 1。若摩擦在两个方向上损失的功相同,则自锁机械满足 。
示例: 动画中的实际提升装置:。
绕支点的力矩平衡:每个力乘以其力臂,即支点到力作用线的垂直距离。杠杆绕支点转过一个小角度时,每个点的位移与其力臂成正比,因此功的平衡式给出相同的规律,即 。两个力臂都必须从支点量起,切勿从负载处量起。
| 动力 | ||
| 动力臂,即从支点到动力作用线的距离 | ||
| 作用于负载的力 | ||
| 负载臂,即从支点到负载作用线的距离 |
适用条件: 适用于平衡或缓慢转动的刚性杠杆,杠杆自重可忽略,或将其作为对支点的附加力矩计入。支点处的摩擦通常很小。
示例: 一根 1.5 m 长的撬棍,支点距末端 0.10 m:,因此 50 N 的推力可以托住 700 N。
当动滑轮上升 时,托住它的 股绳子各缩短 ,因此长度为 的绳子从你的手中通过。理想情况下,每股绳子的张力都相同,等于拉力 ,且 ;摩擦使拉力增大为 倍。只计算连接动滑轮的绳股。
| 自由端拉过的绳长 | ||
| 承托动滑轮的绳股数 | ||
| 负载上升的高度 | ||
| 自由端绳子上的拉力 | ||
| 负载质量 | ||
| 自由落体加速度,9.81 m/s² | ||
| 滑轮组的总效率 |
适用条件: 适用于绳子不可伸长、动滑轮自身质量可忽略的稳定提升(否则将其质量并入负载)。若自由端离开动滑轮并且被沿提升方向拉动,则它也计为一股绳子。
示例: 动画中:,且 ,若无摩擦则为 98.1 N。
相互啮合的齿同步运动,且两齿轮的齿大小相同,因此每个齿轮的半径与其齿数成正比,转速则除以 。理想齿轮传递功率 ,因此转速减慢多少倍,力矩就增大多少倍。
| 从动齿轮输出的力矩 | ||
| 施加于主动齿轮的力矩 | ||
| 主动齿轮的角速度 | ||
| 从动齿轮的角速度 | ||
| 从动齿轮的齿数 | ||
| 主动齿轮的齿数 |
适用条件: 对于啮合的齿,转速比是精确的,因为齿不会打滑;力矩比假设无摩擦,因此实际齿轮传递的力矩要少百分之几。沿齿轮系,各级传动比相乘。
示例: 插图:8 齿小齿轮驱动 24 齿大齿轮,因此 ,且 。
若每个滑轮只传递其所受张力的 比例,则从手开始计数,各绳股承受 、,直至 。它们的和是一个等比级数,且必须等于负载 ,由此得到该公式。随着 增大,实际优势 趋于 :每增加一股,所带来的优势都比前一股更少。
| 承托绳股数,每股一个滑轮 | ||
| 滑轮组的总效率 | ||
| 单个滑轮的效率 |
适用条件: 适用于稳定提升的模型:它假设每个滑轮的相对损耗相同。实际轴承还存在一种不随负载增大而增长的损耗,这在轻载时尤为重要。
示例: 动画中: 且 ,得 ,需要 ;其极限值为 。
| 动力(绳子上的拉力) | 施加于机械的力;在滑轮组中,即自由端绳子上的拉力。在一般比值中写作 :理想动画中为 98.1 N,计入摩擦后为 122.6 N。 | ||
| 绳子张力 | 绳股在其两端施加的拉力。在理想滑轮组中每股绳子的张力都相同,即 ;计入摩擦后,张力从手处开始沿绳子逐个滑轮减小。 | ||
| 承重绳股数 | 托住动滑轮的绳股数:即滑轮组的理想机械优势。离开定滑轮的自由端不计入。 | ||
| 提升高度 | 负载上升的距离,即提升装置的输出距离 ;动画中为 1 m。 | ||
| 拉过的绳长 | 穿过手的绳长,即动力的移动距离 ;对于滑轮组 ,动画中为 4 m。 | ||
| 功 | 力乘以沿力方向移动的距离。动力对机械做功 ,机械对负载做功 。 | ||
| 效率 | 比值 ,介于 0 与 1 之间,常以百分数表示:动画中的实际提升装置为 0.80。 | ||
| 摩擦产生的热量 | 机械中损失的功 ,它使轴承、绳子和齿轮发热;动画中 1 m 的提升产生 98.1 J。 | ||
| 单个滑轮的效率 | 单个滑轮传递给下一股绳子的张力比例;动画中约为 0.913。 | ||
| 力矩 | 力使物体绕轴转动的效果,即力乘以力臂。齿轮副将其放大 倍,同时将角速度 除以同一倍数。 | ||
| 角速度 | 齿轮转动的快慢。在插图中,24 齿大齿轮的转速为小齿轮的三分之一。 | ||
| 齿数 | 齿轮上的齿数,与其半径成正比:插图中为 8 齿和 24 齿。 |
入门 像动画中那样的滑轮系统,能让你只用箱子重量的四分之一的力就拉起箱子。其中的代价是什么?
答案: B. 拉过的绳子长度必须是箱子上升高度的四倍
四股绳子共同分担负载,因此每股承受重量的四分之一。但每股绳子都必须缩短所提升的高度,因此每提升 1 m,手就要拉过 4 m 绳子。力乘以距离保持不变。因此,你的手移动速度是箱子的四倍,而不是相反。
入门 与直接用手竖直提起负载相比,使用理想(无摩擦)的简单机械时,什么保持不变?
答案: D. 你所做的功:力 × 距离
机械以力换距离:力变小则距离变大,反之亦然。二者的乘积即功,在理想机械中保持不变;在实际机械中,由于摩擦,功会略大一些。
入门 一个 10 齿的小齿轮驱动一个 30 齿的大齿轮。大齿轮如何转动?
答案: A. 转速为三分之一,但转动的力是三倍
小齿轮必须转动三圈,才能使大齿轮的全部 30 个齿依次通过一次。与杠杆类似,大齿轮以速度换取转动的力:转速为三分之一,转动的力为三倍(忽略摩擦)。
中级 滑轮组有 3 股绳子托住动滑轮。忽略摩擦和滑轮质量,以恒定速度提起 900 N 的负载需要多大的拉力?
答案: C. 300 N
三股绳子共同分担负载,每股承受绳子张力 F,因此 3·F = 900 N,F = 300 N。只有连接动滑轮的绳股才计入;两股绳子时答案应为 450 N。
中级 一辆手推车载有 800 N 的负载,其重量作用点距车轮轴 0.30 m。你在距车轮轴 1.20 m 处抬起把手。忽略手推车本身的重量,你需要多大的向上的力?
答案: B. 200 N
车轮轴是第二类杠杆的支点。力矩平衡:F × 1.20 m = 800 N × 0.30 m,因此 F = 200 N,MA = 1.20 ÷ 0.30 = 4。267 N 是错误地从负载处(0.90 m)而非从支点量取力臂所得的结果。
中级 旗杆顶端固定一个单独的定滑轮,用来提起 50 N 的旗子。忽略摩擦,这个滑轮起什么作用?
答案: D. 它让你向下拉而非向上拉,且仍需 50 N
只有一股绳子托住旗子,因此绳子张力等于其重量:MA = 1。定滑轮仍然有用,因为向下拉更省力,且你可以站在地面上。要获得力的增益,需要动滑轮,由两股绳子托住。
高级 一个有 4 股承重绳的滑轮组,总效率为 80 %,将 400 N 的负载提升 2.0 m。有多少能量转化为热量?
答案: A. 200 J
W_out = 400 N × 2.0 m = 800 J,W_in = W_out ÷ η = 800 ÷ 0.80 = 1000 J,因此 Q = 1000 − 800 = 200 J。把输出功的 20 %(160 J)当作热量是常见的错误:损耗是输入的 20 %。
高级 滑轮组的每个滑轮传递其所受绳子张力的 90 %。随着绳股不断增加,实际的机械优势会如何变化?
答案: C. 它趋于平稳,且永远不会超过 9
绳股承受 F·(0.9 + 0.9² + … + 0.9ⁿ) = F·0.9·(1 − 0.9ⁿ)/(1 − 0.9)。随着 n 增大,此值趋于 0.9/0.1 = 9 倍的 F:每增加一股,所带来的优势都比前一股更少。