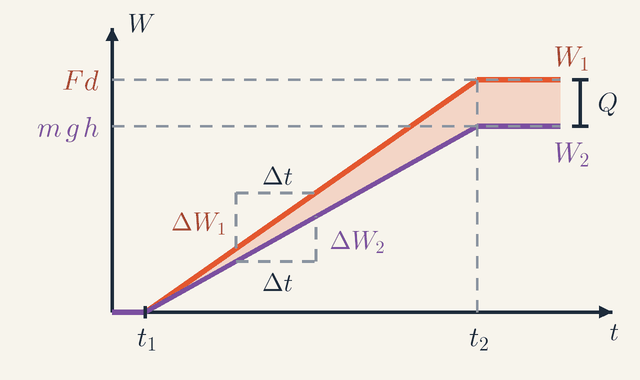Como alavancas, polias e engrenagens trocam força por distância: a vantagem mecânica MA=Fout/Fin, o balanço de trabalho Win=Wout de uma máquina ideal e o rendimento η de uma máquina real.
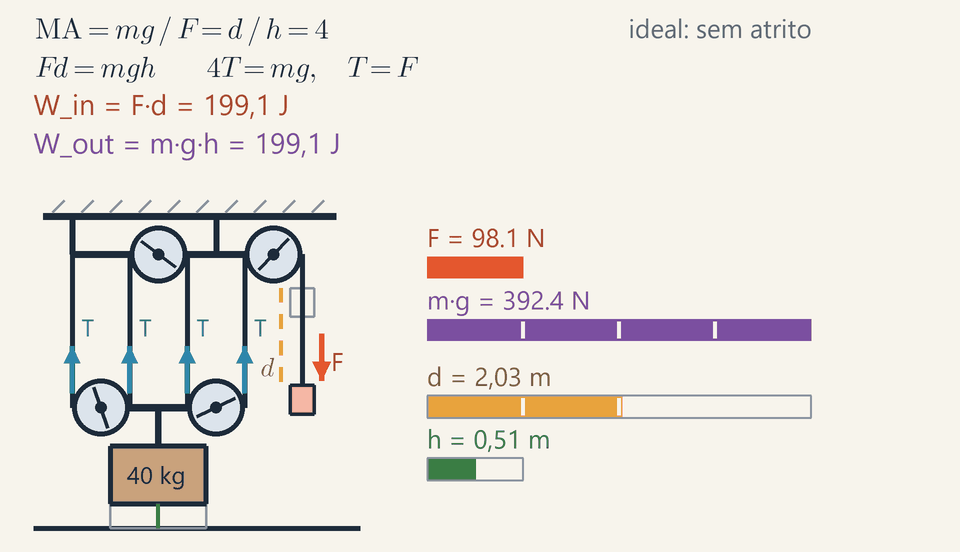
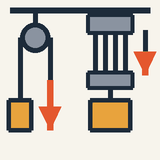
Uma talha com quatro trechos de corda de sustentação ergue uma caixa de 40 kg em 1 m, enquanto a extremidade livre da corda é puxada 4 m: um quarto da força, quatro vezes a distância.
Alavancas, polias, rampas e engrenagens permitem que uma força pequena mova uma carga grande.
O preço é a distância: puxe com um quarto da força e você precisará puxar quatro vezes mais longe.
Em um sistema de polias, conte os trechos de corda que sustentam a carga: eles dividem o peso dela.
Uma rampa segue o mesmo princípio: uma subida longa e suave exige menos força do que erguer na vertical.
Nenhuma máquina reduz o trabalho (força × distância); o atrito faz as máquinas reais exigirem um pouco mais.
Como uma pessoa consegue erguer um carro com um macaco ou arrancar um prego com um martelo de unha? Com máquinas simples: alavancas, polias, rampas, rodas com eixo, parafusos e engrenagens.
Passo 1. Uma máquina muda a força de que você precisa. Um pé de cabra deixa sua mão empurrar suavemente a ponta longa enquanto a ponta curta levanta uma pedra pesada.
Passo 2. Nada é de graça. Os físicos medem trabalho como força × distância, e uma máquina não pode entregar mais trabalho do que você coloca nela. Então, se ela reduz a força, aumenta a distância: empurre com um quarto da força e você precisará empurrar quatro vezes mais longe.
Passo 3. As polias mostram isso melhor. Na animação, uma corda sobe e desce entre um bloco superior fixo e um bloco inferior que carrega a caixa. Quatro trechos, numerados de 1 a 4, sustentam o bloco inferior, então dividem o peso da caixa e sua mão puxa apenas um quarto dele: compare a barra vermelha curta, “sua força”, com a barra roxa do peso. Mas, para subir a caixa 1 m, cada trecho precisa encurtar 1 m, então 4 m de corda passam pela sua mão: a barra dourada cresce quatro vezes mais rápido que a verde.
Passo 4. Uma rampa segue o mesmo truque: empurrar uma caixa por uma subida longa e suave exige menos força do que erguê-la na vertical, mas por um caminho mais longo.
Teste você mesmo: uma rampa lisa de 4 m de comprimento sobe 1 m. Que empurrão move uma caixa de 400 N para cima? (100 N: quatro vezes a distância, um quarto da força.)
As máquinas reais se saem um pouco pior que esse ideal: o atrito nas polias e nos mancais transforma parte do seu esforço em calor, por isso você sempre puxa um pouco mais forte.
Intermediário
Ideias principais
MA=Fout/Fin e IMA=din/dout; sem atrito Win=Wout, então MA=IMA.
Talha: IMA=n, o número de trechos de corda que sustentam o bloco móvel; uma única polia fixa apenas muda a direção da força.
Alavanca: FinLin=FoutLout. No meio fica o fulcro (1ª classe), a carga (2ª classe) ou o esforço (3ª classe, MA<1).
Engrenagens: o torque é multiplicado por Nout/Nin e a velocidade de rotação por Nin/Nout.
O que uma máquina muda, e o que não muda
Uma máquina simples recebe a força que você aplica, o esforço Fin, que percorre uma distância din, e atua sobre uma carga com uma força Fout ao longo de uma distância dout; numa elevação constante, Fout é o peso mg da carga. Dois números puros a descrevem: a vantagem mecânica, medida na máquina real, e a ideal, definida somente pela geometria.
MA=FinFout
IMA=doutdin
Uma máquina não tem fonte de energia própria. Sem atrito, o trabalho fornecido é igual ao trabalho entregue, Win=Wout, então Findin=Foutdout e MA=IMA: a força é multiplicada exatamente na mesma medida em que a distância é dividida. Com atrito, parte da entrada vira calor Q, então Win=Wout+Q e o rendimento η=WinWout=IMAMA é menor que 1. O atrito altera as forças, mas não as distâncias, então a razão entre os trabalhos é a razão entre MA e IMA.
Polias: conte os trechos de sustentação
Uma polia é uma roda com canal, uma roldana, que gira livremente em um eixo; por isso a tração T na corda é a mesma dos dois lados. Uma única polia fixa apenas inverte o sentido da força, com MA=1, embora puxar para baixo, ajudado pelo seu próprio peso, seja mais fácil.
Uma talha passa uma corda para cima e para baixo entre um bloco superior fixo e um bloco inferior que carrega a carga. Se n trechos sustentam o bloco móvel, eles dividem a carga, nT=mg, então a força na extremidade livre é F=T=mg/n. A geometria confirma isso: quando o bloco inferior sobe h, cada trecho encurta h, e a corda que sobra, d=nh, passa pela sua mão. Conte apenas os trechos presos ao bloco móvel. O atrito aumenta a força pelo fator 1/η: Block and tackle:d=nh,F=nηmg
Exemplo resolvido: o guincho da animação
A caixa de 40 kg pesa mg=40⋅9,81=392,4N, e os quatro trechos numerados na visão iniciante sustentam o bloco inferior, então n=4 e, na máquina ideal desta camada, T=F=nmg=4392,4=98,1N
Cada seta azul T nos trechos tem esse comprimento, e o mesmo vale para a seta vermelha F na mão. A caixa sobe h=1,00m a 0,25 m/s enquanto a mão puxa d=4⋅1,00=4,00m de corda a 1 m/s, ao longo da linha tracejada dourada. Os dois trabalhos são Win=Fd=98,1⋅4,00=392,4J Wout=mgh=392,4⋅1,00=392,4J
Esses são os valores finais dos dois indicadores, que sobem juntos. A linha superior do painel, MA=mg/F=d/h=4, resume tudo: um quarto da força, quatro vezes a distância, o mesmo trabalho.
Ler a montagem: setas, barras e teto
A barra vermelha de força é um quarto da barra roxa de peso, enquanto a barra dourada da corda cresce quatro vezes mais rápido que a barra verde de altura. Pense em cada trabalho como a área de um retângulo, força vezes distância: baixo e largo para a mão, alto e estreito para a caixa, de área igual.
As setas formam um diagrama de corpo livre do bloco inferior: quatro setas T o puxam para cima e o peso o puxa para baixo, então 4T=mg. O bloco superior é puxado para baixo pelos quatro trechos e também pela extremidade livre, porque você puxa para baixo: o teto precisa suportar 5T=490,5N, que é mg+F, mais que a própria caixa.
Alavancas, engrenagens e rampas
Uma alavanca é uma barra rígida que gira em torno de um ponto fixo, o fulcro. Em uma pequena rotação, cada ponto se move em proporção à sua distância do fulcro, então os braços Lin e Lout, ambos medidos a partir do fulcro, dão IMA=Lin/Lout, e os torques se equilibram: Lever:FinLin=FoutLout
O que fica no meio define a classe: o fulcro na 1ª classe (pé de cabra, tesoura), a carga na 2ª classe (carrinho de mão, quebra-nozes; sempre MA>1), o esforço na 3ª classe (pinça, seu antebraço; sempre MA<1, trocando força por velocidade e alcance). Roda e eixo é uma alavanca que gira continuamente: uma manivela de raio R sobre um tambor de raio r tem IMA=R/r.
Engrenagens são rodas dentadas cujos dentes têm todos o mesmo tamanho, então o número de dentes N é proporcional ao raio: Gears:τinτout=ωoutωin=NinNout Aqui τ é o torque, em N·m, e ω a velocidade de rotação. No detalhe avançado, um pinhão de 8 dentes aciona uma engrenagem de 24 dentes: um terço da velocidade, três vezes o torque.
Uma rampa lisa de comprimento s subindo h precisa de um empurrão ao longo dela de apenas mgh/s, então IMA=s/h: uma rampa de 4 m de comprimento subindo 1 m é o guincho da animação em outra forma.
Exemplo resolvido: um guincho manual com engrenagens
Um guincho de canteiro de obras ergue um palete de 150 kg de azulejos. Sua manivela de 0,25 m gira um pinhão de 10 dentes, que aciona uma engrenagem de 40 dentes no eixo de um tambor de raio 0,050 m. O rendimento é de 75%. Que força você deve aplicar na manivela?
Manivela e tambor atuam como roda e eixo com fator 0,25/0,050=5, e as engrenagens acrescentam 40/10=4. As razões se multiplicam ao longo de uma cadeia de máquinas, então IMA=5⋅4=20, e MA=ηIMA=0,75⋅20=15 Fin=MAmg=15150⋅9,81=151471,5=98,1N
Confira com as distâncias: uma volta do tambor enrola 2π⋅0,050=0,314m de corda e exige quatro voltas da manivela, 4⋅2π⋅0,25=6,28m de deslocamento da mão, vinte vezes mais. Uma elevação de 1 m custa 98,1⋅20=1962J para 1471,5 J de trabalho útil; os outros 490,5 J aquecem as engrenagens e os mancais.
Erros comuns
Contar todos os trechos de corda. O quinto trecho vertical na animação vai do bloco superior até a sua mão e não sustenta nada: n=4, e dividir por 5 daria 78,5 N.
Acreditar que a máquina economiza trabalho. Ela economiza força, nunca trabalho: o guincho real da visão avançada exige 490,5 J para entregar 392,4 J.
Medir os braços da alavanca a partir da carga. Um pé de cabra de 1,5 m com o fulcro a 0,10 m da ponta tem braços de 1,40 m e 0,10 m, logo MA=14, e não 15.
Tomar as perdas como fração do trabalho de saída. Com η=0,80, o guincho precisa de 392,4/0,80=490,5J: o calor, 98,1 J, é um quinto do trabalho de entrada, e não 20% do trabalho de saída.
Achar inútil uma máquina com MA≤1. Uma polia fixa muda a direção da força, e pinças trocam força por movimento fino.
Onde você encontra isso
Na bicicleta, uma coroa de 48 dentes acionando uma catraca de 16 dentes faz a roda girar três vezes a cada volta do pedal: engrenagens usadas ao contrário, para ganhar velocidade. Seu antebraço é uma alavanca de 3ª classe: o bíceps puxa cerca de 4 cm do cotovelo e a mão fica a 35 cm, então segurar um peso de 50 N exige cerca de 440 N de força muscular.
A prensa hidráulica de Pressão nos fluidos e princípio de Pascal é uma máquina cuja vantagem é uma razão entre áreas de pistões; transformadores em Motores, geradores e transformadores trocam tensão por corrente como as engrenagens trocam torque por velocidade; e o rendimento reaparece, com um limite mais rigoroso, em Primeira lei da termodinâmica e máquinas térmicas.
Avançado
Ideias principais
Para uma máquina reversível Win=Wout, então um deslocamento virtual dá a MA apenas pela geometria: Finδxin=Foutδxout.
η=Wout/Win=MA/IMA; o trabalho que falta, Win−Wout, vira calor.
Perdas por roldana: nη=ηs(1−ηsn)/(1−ηs), logo a MA real nunca pode ultrapassar ηs/(1−ηs).
Engrenagens ideais transmitem potência, τω=const; as razões se multiplicam ao longo de um trem de engrenagens.
Se o atrito custa o mesmo nos dois sentidos, uma máquina autotravante (macaco de parafuso, rosca sem-fim) tem η≤0,5.
Por que toda máquina ideal obedece à mesma regra
Alavancas, polias, engrenagens e rampas não se parecem em nada, mas todas trocam força por distância na mesma proporção. Esta seção mostra por quê, com um argumento que não usa forças, apenas o fato de que o movimento perpétuo é impossível.
Dizemos que uma máquina é reversível se, sem atrito, ela funciona para trás tão facilmente quanto para frente: o que ela faz em um sentido, pode desfazer no outro. Agora tome duas máquinas reversíveis. Cada uma é acionada abaixando o mesmo peso de 100 N em 1 m, e cada uma usa isso para erguer a mesma carga. A primeira a ergue em x1, a segunda em x2, e suponha que x2>x1.
Faça a segunda máquina funcionar para frente: o peso desce 1 m e a carga sobe x2. Depois faça a primeira máquina funcionar para trás: ela abaixa a carga em x1 e, ao fazer isso, ergue o peso de 100 N de volta em 1 m. O peso está onde começou e as duas máquinas estão como antes, mas a carga ficou x2−x1 mais alta que antes. Repita o ciclo e você ergue a carga sem custo, quantas vezes quiser.
Esse movimento perpétuo nunca é observado, então a suposição estava errada: x2≤x1. O argumento funciona igualmente com as duas máquinas trocadas, o que dá x1≤x2. Logo x1=x2: todas as máquinas reversíveis erguem uma dada carga à mesma altura.
Basta, portanto, uma máquina reversível para encontrar a regra de todas, e a alavanca em equilíbrio é a mais simples. Incline-a levemente: o peso que desce de um lado vezes a altura da queda é igual ao peso que sobe do outro lado vezes a altura da subida. Força vezes a distância percorrida ao longo dela é o trabalho W, então, para toda máquina reversível, o trabalho de entrada é igual ao trabalho de saída, Win=Wout.
Uma máquina com atrito não é reversível, e o mesmo argumento a limita. Se ela erguesse a carga mais alto do que uma máquina reversível, fazer a reversível funcionar para trás daria novamente algo de graça. Assim, Wout≤Win, e o rendimento η=Wout/Win é no máximo 1. Sadi Carnot usou o mesmo raciocínio em 1824 para mostrar que nenhuma máquina térmica supera uma reversível que trabalha entre as mesmas duas temperaturas.
Trabalho virtual: a vantagem pela geometria
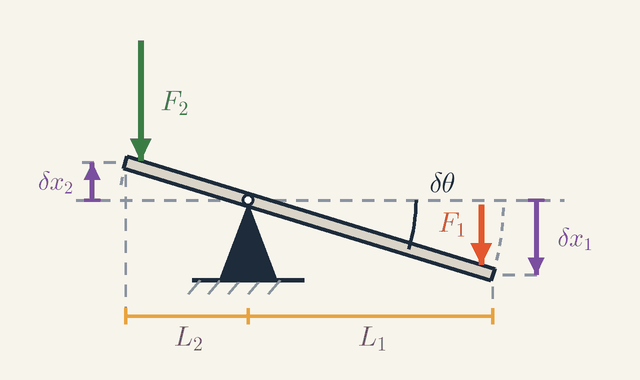
Figura 1. Uma alavanca em equilíbrio, inclinada por um ângulo minúsculo δθ: a extremidade do esforço, no braço longo L1, desce δx1, enquanto a extremidade da carga, no braço curto L2, sobe δx2. Equilíbrio significa F1δx1=F2δx2. Fora de escala.Legenda
F1
Esforço empurrando para baixo a extremidade do braço longo: a força de entrada.
N
F2
Carga pressionando para baixo a extremidade do braço curto: a força de saída.
N
L1
Comprimento do braço do esforço, do fulcro até o esforço.
m
L2
Comprimento do braço da carga, do fulcro até a carga.
m
δθ
Ângulo minúsculo pelo qual a alavanca é inclinada, desenhado grande.
rad
δx1
Distância que a extremidade do esforço desce: L1δθ.
m
δx2
Distância que a extremidade da carga sobe: L2δθ.
m
A regra Win=Wout transforma uma questão sobre as forças de uma máquina em uma questão sobre sua geometria: quanto cada extremidade se move. A Figura 1 mostra isso para uma alavanca em equilíbrio. O esforço F1 empurra para baixo a extremidade do braço longo L1, e a carga F2 pressiona para baixo a extremidade do braço curto L2; os índices 1 e 2 representam “entrada” e “saída”.
Agora imagine inclinar a alavanca por um ângulo minúsculo δθ, desenhado grande na figura para que possa ser visto. Um ponto à distância L do fulcro percorre um arco de comprimento Lδθ, e, para um ângulo minúsculo, esse arco é um pequeno passo para cima ou para baixo. Observe as duas setas nas extremidades da alavanca: a extremidade do esforço desce δx1=L1δθ, e a extremidade da carga sobe δx2=L2δθ. A razão entre elas, δx1/δx2=L1/L2, é 2 na figura e depende apenas dos comprimentos dos braços.
Agora aplique a regra do trabalho. Como a alavanca está em equilíbrio, o movimento pode ser tão lento quanto quisermos, então ela não ganha energia cinética; como a alavanca é reversível, nenhum trabalho se converte em calor. Todo o trabalho feito pelo esforço vai, portanto, para erguer a carga: Finδxin=Foutδxout
Os δx são deslocamentos virtuais: imaginados em vez de realizados, e tão pequenos que as forças não mudam enquanto acontecem. Só a razão entre eles importa, e os vínculos da máquina a fixam, aqui a alavanca rígida girando em torno do fulcro. Para a alavanca, o equilíbrio se lê F1δx1=F2δx2. Substituindo os dois deslocamentos, δθ se cancela e resta o familiar equilíbrio de torques F1L1=F2L2.
Este é o princípio do trabalho virtual, que dá a vantagem de uma máquina sem nenhum diagrama de corpo livre. Duas razões descrevem qualquer máquina: a vantagem mecânica MA=Fout/Fin, o fator pelo qual ela multiplica a força, e a vantagem mecânica ideal IMA=δxin/δxout, a razão entre as distâncias percorridas. O trabalho virtual diz que, para uma máquina reversível, as duas são iguais; para a alavanca, ambas valem L1/L2. Com atrito, η=Wout/Win=MA/IMA.
A talha: uma corda de comprimento fixo
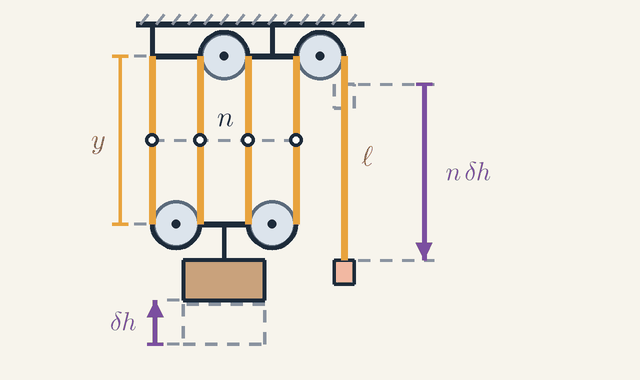
Figura 2. O bloco inferior pende a y abaixo do superior, em n trechos, e ℓ é a corda do bloco superior até a mão. Elevar a carga em δh encurta cada trecho em δh, então a mão desce nδh. Retângulos tracejados: onde estavam a caixa e a mão. Fora de escala.Legenda
y
Distância do bloco superior ao inferior: o comprimento de cada trecho de sustentação.
m
ℓ
Comprimento da corda do bloco superior até a mão.
m
n
Número de trechos que sustentam o bloco inferior, aqui 4.
δh
Altura pela qual a carga é erguida.
m
nδh
Distância que a mão desce: n vezes δh.
m
Uma talha, o guincho da animação, mantém sua geometria na corda. A corda não estica, e esse único fato fixa o quanto a mão precisa puxar. Na Figura 2, o bloco inferior, que carrega a caixa, pende a uma distância y abaixo do bloco superior em n=4 trechos, cada um de comprimento y, e ℓ é o comprimento da corda do bloco superior até a mão.
O comprimento da corda nos n trechos mais a extremidade livre é a corda inteira, então ele permanece o mesmo: ny+ℓ=const,δℓ=−nδy
Agora eleve a carga em δh, de modo que o bloco inferior suba e δy=−δh; os retângulos tracejados mostram onde estavam a caixa e a mão antes. Cada um dos n trechos agora está mais curto em δh. A corda que eles cedem, nδh ao todo, vai para a extremidade livre, δℓ=nδh, então a mão desce nδh, a seta longa à direita.
O trabalho virtual dá então a força. A força da mão F atua sobre nδh enquanto o peso mg sobe δh, então Fnδh=mgδh e F=mg/n: o IMA é n, o número de trechos que sustentam o bloco inferior. Dividindo as duas distâncias pelo tempo gasto, obtêm-se as velocidades, vin=nvout: na animação, 1 m/s na mão e 0,25 m/s na caixa.
Engrenagens e uma rampa pela mesma regra
O mesmo raciocínio serve para máquinas que giram ou deslizam. Duas engrenagens acopladas têm dentes que se tocam e se movem juntos, então suas bordas compartilham uma velocidade: ωinrin=ωoutrout, onde ω é a velocidade angular e r o raio. Os dentes têm o mesmo espaçamento nas duas engrenagens, então cada raio é proporcional ao seu número de dentes, e as velocidades estão na razão inversa das quantidades de dentes.
Para uma rampa, considere um bloco de massa M sobre um plano inclinado liso de comprimento s e altura h, preso por uma corda sobre uma polia no topo a uma massa suspensa M′. Quando M′ desce s, ela puxa o bloco ao longo de todo o comprimento da rampa e assim o eleva em h. O balanço de trabalho M′gs=Mgh diz que os dois se equilibram quando M′s=Mh: para uma rampa de 4 m que sobe 1 m, um quarto de M basta. Simon Stevin chegou a resultados desse tipo por outro caminho em 1586: uma corrente fechada pendurada sobre um bloco triangular nunca começa a girar sozinha, o que é, de novo, a impossibilidade do movimento perpétuo.
Perdas, roldana por roldana
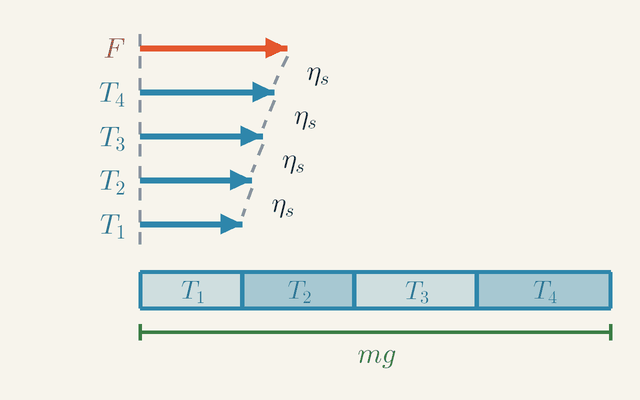
Figura 3. A corda da talha da animação esticada em linha reta, todas as trações na mesma escala. Cada roldana transmite apenas uma fração ηs da tração que recebe, então as setas diminuem de F na mão até T1 na ancoragem, e os quatro trechos juntos sustentam a carga: T1+T2+T3+T4=mg.Legenda
F
Força da mão na extremidade livre da corda.
N
T4
Tração no trecho ao lado da mão: ηsF.
N
T3
Tração no segundo trecho a partir da mão: ηs2F.
N
T2
Tração no terceiro trecho a partir da mão: ηs3F.
N
T1
Tração no quarto trecho, preso ao bloco superior: ηs4F.
N
ηs
Fração da tração recebida que uma roldana transmite; menor que 1 por causa do atrito.
mg
Peso da carga, sustentado pelos quatro trechos juntos.
N
Até aqui, toda máquina era reversível. Polias reais têm atrito nos mancais, e esta seção calcula quanto isso custa e onde o custo aparece. A Figura 3 estende em linha reta a corda da talha da animação e desenha todas as trações na mesma escala: a força F da mão no topo, depois os quatro trechos, de T4 junto à mão até T1, o trecho preso ao bloco superior.
O modelo é simples. Cada roldana, a roda com canal de uma polia, transmite apenas uma fração ηs da tração que recebe, um pouco menos que 1, e o trabalho perdido aquece o seu mancal. Assim, cada seta da figura é ηs vezes a anterior, como mostram os rótulos ηs entre elas.
Acompanhe a corda de volta a partir da mão. Ela passa por uma roldana antes do primeiro trecho, então esse trecho carrega T4=ηsF. Mais uma roldana dá T3=ηs2F, e assim por diante até o trecho ancorado com T1=ηsnF. Os trechos juntos sustentam a carga, o que a barra embaixo mostra ao colocar as quatro setas uma após a outra contra mg. A soma delas é uma série geométrica: mg=F(ηs+ηs2+…+ηsn)=F1−ηsηs(1−ηsn)
Agora introduza o rendimento η de toda a talha. Seu IMA continua sendo n, então MA=nη e F=mg/(nη). Substituindo isso na soma, a carga se cancela: nη=1−ηsηs(1−ηsn)
Para a animação, η=0,80 e n=4 exigem que ηs+ηs2+ηs3+ηs4=3,2, logo ηs≈0,913. A caixa de 40 kg pesa 392,4 N, então a força é F=392,4/3,2=122,6N. As trações T1 a T4 valem 85,1, 93,2, 102,2 e 111,9 N, e somam exatamente 392,4 N: na figura, as setas azuis se alongam em direção à mão, e a F vermelha é a maior de todas. A MA real é nη=3,2, enquanto a IMA continua sendo 4, porque o atrito altera as forças, não a geometria.
Lendo o gráfico de energia
Figura 4. Trabalho contra o tempo durante a elevação. O trabalho de entrada W1 e o de saída W2 crescem em linhas retas de t1 a t2 e depois ficam horizontais. Em qualquer intervalo Δt eles ganham ΔW1 e ΔW2, na razão η; a região sombreada entre eles, que termina em Q, é o calor.Legenda
t
Tempo desde o início.
s
W
Trabalho realizado até agora.
J
W1
Trabalho de entrada: a força da mão vezes o comprimento de corda puxado, Fd.
J
W2
Trabalho de saída: a energia potencial ganha pela carga, mgh.
J
Fd
Trabalho de entrada no fim da elevação.
J
mgh
Trabalho de saída no fim da elevação.
J
t1
Instante em que a caixa começa a subir.
s
t2
Instante em que a caixa para de subir.
s
Δt
Um pequeno intervalo de tempo.
s
ΔW1
Trabalho de entrada realizado durante Δt.
J
ΔW2
Trabalho de saída realizado durante Δt.
J
Q
Calor gerado pelo atrito nas roldanas: a diferença final entre os dois trabalhos.
J
O balanço de trabalho também pode ser acompanhado enquanto acontece. A Figura 4 traça os dois trabalhos contra o tempo durante a elevação, com os índices 1 e 2 representando novamente “entrada” e “saída”. O trabalho de entrada é W1=Win(t)=Fd(t), onde d é o comprimento de corda que a mão já puxou, e o trabalho de saída é W2=Wout(t)=mgh(t), onde h é a altura que a caixa já subiu.
Leia o gráfico da esquerda para a direita. Nada acontece antes de t1=0,4 s. A partir daí a caixa sobe com velocidade constante, então ambos os trabalhos crescem em linhas retas. Em t2=4,4 s a elevação termina: a mão puxou 4 m de corda e a caixa está 1 m mais alta. As linhas se nivelam em Fd=490,5J e mgh=392,4J.
Cada inclinação é uma potência, a rapidez com que o trabalho é realizado. Observe os dois pequenos triângulos: no mesmo intervalo Δt, a linha de entrada sobe ΔW1 e a de saída sobe ΔW2. A mão puxa 122,6 N a 1 m/s, uma potência de entrada de 122,6 W, enquanto a caixa ganha energia potencial a 392,4⋅0,25=98,1W. A razão entre as inclinações é 0,80 em cada instante, ΔW2/ΔW1=η, então o rendimento também é a razão entre a potência de saída e a potência de entrada.
A lacuna sombreada entre as linhas é o trabalho perdido para o atrito até aquele momento. Ela cresce a 122,6−98,1=24,5W e termina em Q=490,5−392,4=98,1J, o colchete à direita da figura e o valor do indicador de calor da animação. Depois de t2 as duas linhas ficam horizontais, porque uma máquina parada não realiza trabalho, por mais forte que seja segurada.
Mais trechos, trens de engrenagens e autotravamento
O modelo de perdas responde a três questões práticas: se mais trechos sempre ajudam, como as perdas se somam ao longo de uma cadeia de engrenagens e por que algumas máquinas sustentam sua carga sozinhas.
Mais trechos não ajudam sem limite. À medida que n cresce, ηsn→0, então a MA=ηs(1−ηsn)/(1−ηs) real se estabiliza em ηs/(1−ηs)≈10,5. Passar de 4 para 8 trechos eleva a MA apenas de 3,2 para 5,4, enquanto η cai de 0,80 para 0,68. A Figura 3 mostra o motivo: cada trecho extra fica mais longe da mão e carrega menos tração que o anterior.
Engrenagens ideais transmitem a potência sem alteração, τinωin=τoutωout, onde τ é o torque: uma engrenagem que gira três vezes mais devagar gira com três vezes o torque. No detalhe da animação, um pinhão de 8 dentes aciona uma engrenagem de 24 dentes; o pinhão gira 270°, enquanto a engrenagem gira 90°, e τ2=3τ1, com 1 para o pinhão e 2 para a engrenagem. Ao longo de um trem de engrenagens, as razões de cada estágio se multiplicam, dois estágios 1 : 3 dão 1 : 9, e o mesmo acontece com os rendimentos. Um bom estágio perde apenas alguns por cento, então dois estágios com 0,98 ainda transmitem 96%.
Um macaco de parafuso ou uma rosca sem-fim precisa segurar sua carga quando você solta; uma máquina assim é chamada autotravante. Para ver quando isso acontece, suponha que o atrito custe o mesmo calor Q em qualquer sentido de funcionamento da máquina. Erguer exige então Win=Wout+Q. Se a carga tentasse acionar a máquina ao contrário, a carga descendo forneceria apenas Wout, mas ainda teria de pagar Q; ela não consegue, e por isso permanece parada, se Wout≤Q. Em termos do rendimento de elevação, isso significa η=Wout/(Wout+Q)≤0,5.
Um macaco automotivo mostra isso com números. Com uma manivela de 0,20 m, uma volta leva a mão por um círculo de 2π⋅0,20=1,26m, enquanto um parafuso que avança 2,0 mm por volta eleva o carro 0,0020 m, então IMA=2π⋅0,20/0,0020≈630. Com η=0,30, a MA real é cerca de 190, e cerca de 21 N na manivela erguem 4000 N. Como 0,30 está abaixo da metade, o carro fica suspenso quando você solta.
Problema resolvido: baixando a caixa
Faça o guincho da animação funcionar ao contrário: abaixe a caixa de 40 kg em 1 m com velocidade constante, com ηs=0,9127 em cada roldana. Com que força a mão deve segurar, e para onde vai a energia?
Primeiro, em que sentido age o atrito? A corda agora vai da mão para dentro da talha, e o atrito em cada roldana continua a se opor ao movimento. Assim, em cada roldana a tração do lado para o qual a corda se move deve ser a maior: ela é 1/ηs vezes a tração do lado da mão. O trecho ao lado da mão carrega F/ηs, o seguinte F/ηs2, e assim por diante até F/ηs4 no trecho ancorado. Juntos, eles ainda sustentam a carga: mg=F(ηs1+ηs21+ηs31+ηs41)=5,052F F=5,052392,4=77,67N
Essas trações são os quatro valores da elevação na ordem inversa, de 111,9 N no trecho ancorado até 85,1 N ao lado da mão. A força de retenção é ηs5 vezes a força de elevação, cerca de 63% dela: o atrito agora ajuda a mão em vez de lutar contra ela.
Agora a energia. A caixa que desce libera mgh=392,4J. A mão deixa sair 4 m de corda enquanto resiste com 77,67 N, então absorve 77,67⋅4,00=310,7J, e as roldanas transformam os 392,4−310,7=81,7J restantes em calor.
Se os mancais seguram quase igualmente bem em repouso e em movimento, qualquer força entre 77,7 N e 122,6 N mantém a caixa parada: abaixo dessa faixa ela desce, acima dela sobe. Ainda assim, a força de retenção nunca chega a zero. Com um rendimento de elevação de 0,80, bem acima de metade, a talha não é autotravante, e se você soltar a caixa ela desce.
Limites de validade
Todos os resultados acima se apoiam em idealizações: uma corda sem massa que não estica, roldanas sem peso, alavancas rígidas e movimento lento e constante. Cada uma pode ser relaxada, e o balanço de trabalho mostra o que muda.
Um bloco inferior de 2,0 kg é erguido junto com a caixa, então acrescenta 19,6 N à carga e eleva a força ideal de 98,1 N para 103,0 N. Acelerar a caixa para cima a 0,5 m/s² exige uma força resultante para cima, nT=m(g+a), ou 103,1 N por trecho, e o trabalho extra se torna energia cinética em vez de altura. A corda real também se estica, e os mancais têm uma perda que não cresce com a carga, então uma talha pouco carregada tem desempenho pior do que um ηs constante prevê.
O próprio balanço de trabalho é a conservação da energia, e nunca se observou que ele falhe. O que muda em escalas minúsculas é o movimento suave. Uma proteína motora, a cinesina, anda ao longo de um filamento dentro de uma célula em passos de 8 nm e para diante de uma carga de cerca de 6 pN. Ela realiza, portanto, no máximo (6×10⁻¹²N)(8×10⁻⁹m)≈4,8×10⁻²⁰J de trabalho por passo, apenas cerca de 11 vezes a energia térmica kT≈4,3×10⁻²¹J à temperatura do corpo, onde k é a constante de Boltzmann e T aqui é a temperatura absoluta. Cada passo consome uma molécula de ATP, que vale cerca do dobro desse trabalho, e impulsos térmicos aleatórios são grande parte do movimento. Nessa escala, o balanço vale apenas em média, e a Segunda Lei decide em que sentido a máquina pode funcionar.
Para onde isso leva
O trabalho virtual é um atalho para os equilíbrios de torques de Equilíbrio estático e alavancas, e Dinâmica rotacional e torque fornece o torque e a potência P=τω que um par de engrenagens transmite. A prensa hidráulica de Pressão nos fluidos e princípio de Pascal tem uma vantagem ideal igual a uma razão de áreas: 100 para pistões de 2 cm e 20 cm de diâmetro. Os transformadores, em Motores, geradores e transformadores, multiplicam a tensão pela sua razão de espiras e dividem a corrente por ela, transmitindo potência como as engrenagens. O alongamento da corda pertence a Elasticidade: lei de Hooke, tensão e deformação. O argumento das máquinas reversíveis retorna em Primeira lei da termodinâmica e máquinas térmicas e em Segunda lei da termodinâmica e entropia, onde limita o rendimento de toda máquina térmica.
Fórmulas principais
Vantagem mecânica
MA=FinFout
A vantagem mecânica diz quantas vezes a máquina multiplica a força que você aplica: a força que ela exerce sobre a carga dividida pelo seu esforço. É medida na máquina real, então já inclui as perdas por atrito. Um valor abaixo de 1 não é uma falha: significa que a máquina troca força por velocidade ou alcance, como fazem as pinças e o seu antebraço.
Símbolos
MA
vantagem mecânica
Fout
força exercida sobre a carga (seu peso mg em uma elevação constante)
N
Fin
esforço, a força aplicada à máquina
N
Quando vale: Definida para qualquer máquina. Enquanto a carga acelera, parte da força vai para acelerá-la, e em repouso o atrito pode segurar a carga com toda uma faixa de forças; por isso meça a vantagem com a carga se movendo de modo constante.
Exemplo: O guincho real da animação: MA=392,4/122,6=3,2.
Vantagem mecânica ideal
IMA=doutdin
A distância percorrida pelo esforço dividida pela distância percorrida pela carga. Depende apenas da geometria (quantos trechos, quão longos são os braços da alavanca, quantos dentes), por isso pode ser lida em um desenho. Sem atrito, o balanço de trabalho Findin=Foutdout a torna igual à vantagem mecânica.
Símbolos
IMA
vantagem mecânica ideal
din
distância percorrida pelo esforço
m
dout
distância percorrida pela carga
m
Quando vale: Vale para qualquer máquina cujas partes mantenham a forma: corda inextensível, alavancas rígidas, dentes engrenados. Uma corda que estica ou uma correia que escorrega muda a razão; o atrito não.
Exemplo: A talha da animação: a mão puxa 4 m de corda enquanto a caixa sobe 1 m, então IMA=4/1=4.
Rendimento
η=WinWout=IMAMA
O rendimento é a parte do trabalho de entrada que chega à carga; o resto, Win−Wout, vira calor nos mancais, na corda e nos dentes. Como as distâncias são fixadas pela geometria, dividir os trabalhos é o mesmo que dividir MA por IMA. Costuma ser expresso em porcentagem.
Símbolos
η
rendimento
Wout
trabalho útil realizado sobre a carga
J
Win
trabalho realizado pelo esforço
J
MA
vantagem mecânica
IMA
vantagem mecânica ideal
Quando vale: Entre 0 e 1 para qualquer máquina sem fonte de energia própria; igual a 1 apenas para uma máquina ideal e reversível. Se o atrito custa o mesmo nos dois sentidos, uma máquina autotravante tem η≤0,5.
Exemplo: O guincho real da animação: η=392,4/490,5=3,2/4=0,80.
Lei da alavanca
Lever:FinLin=FoutLout
Os torques em relação ao fulcro se equilibram: cada força multiplicada pelo seu braço de alavanca, a distância perpendicular do fulcro até a linha de ação da força. Girar a alavanca por um pequeno ângulo move cada ponto em proporção ao seu braço, então o balanço de trabalho dá a mesma regra e IMA=Lin/Lout. Meça os dois braços a partir do fulcro, nunca a partir da carga.
Símbolos
Fin
esforço
N
Lin
braço do esforço, do fulcro até a linha do esforço
m
Fout
força sobre a carga
N
Lout
braço da carga, do fulcro até a linha da carga
m
Quando vale: Para uma alavanca rígida em equilíbrio ou girando lentamente, com seu próprio peso desprezado ou acrescentado como mais um torque em relação ao fulcro. O atrito no fulcro costuma ser minúsculo.
Exemplo: Um pé de cabra de 1,5 m com o fulcro a 0,10 m da ponta: MA=1,40/0,10=14, então um empurrão de 50 N sustenta 700 N.
Talha
Block and tackle:d=nh,F=nηmg
Quando o bloco móvel sobe h, cada um dos n trechos que o sustentam encurta h, então um comprimento nh de corda passa pela sua mão. Idealmente, cada trecho carrega a mesma tração, igual à força F, e nF=mg; o atrito aumenta a força pelo fator 1/η. Conte apenas os trechos presos ao bloco móvel.
Símbolos
d
comprimento de corda puxado na extremidade livre
m
n
número de trechos que sustentam o bloco móvel
h
altura que a carga sobe
m
F
força na extremidade livre da corda
N
m
massa da carga
kg
g
aceleração da gravidade, 9,81 m/s²
m/s2
η
rendimento global da talha
Quando vale: Para uma elevação constante com corda inextensível e massa do bloco móvel desprezada (caso contrário, some-a à carga). Se a extremidade livre sai do bloco móvel e é puxada no sentido da elevação, ela conta como um trecho.
Exemplo: A animação: d=4⋅1=4m e F=392,4/(4⋅0,80)=122,6N, ou 98,1 N sem atrito.
Razão de transmissão
Gears:τinτout=ωoutωin=NinNout
Dentes em contato se movem juntos, e os dentes das duas engrenagens têm o mesmo tamanho; logo, o raio de cada engrenagem é proporcional ao seu número de dentes e a velocidade de rotação é dividida por Nout/Nin. Engrenagens ideais transmitem a potência τω, então o torque cresce no mesmo fator em que a rotação diminui.
Símbolos
τout
torque entregue pela engrenagem movida
N⋅m
τin
torque aplicado à engrenagem motora
N⋅m
ωin
velocidade angular da engrenagem motora
rad/s
ωout
velocidade angular da engrenagem movida
rad/s
Nout
número de dentes da engrenagem movida
Nin
número de dentes da engrenagem motora
Quando vale: A razão de velocidades é exata para dentes engrenados, que não podem escorregar; a razão de torques supõe ausência de atrito, então engrenagens reais entregam alguns por cento a menos de torque. Ao longo de um trem de engrenagens, as razões dos estágios se multiplicam.
Exemplo: O detalhe: um pinhão de 8 dentes aciona uma engrenagem de 24 dentes, então ωout=ωin/3 e τout=3τin.
Vantagem de uma talha com perdas nas roldanas
nη=1−ηsηs(1−ηsn)
Se cada roldana transmite uma fração ηs da tração que recebe, os trechos carregam ηsF, ηs2F, … ηsnF, contando a partir da mão. Sua soma, uma série geométrica, deve ser igual à carga mg=nηF, o que dá a fórmula. À medida que n cresce, a vantagem real nη se estabiliza em ηs/(1−ηs): cada trecho extra soma menos que o anterior.
Símbolos
n
número de trechos de sustentação, uma roldana cada
η
rendimento global da talha
ηs
rendimento de uma roldana
Quando vale: Um modelo para elevação constante: supõe a mesma perda fracionária em cada roldana. Mancais reais também têm uma perda que não cresce com a carga, o que importa para cargas leves.
Exemplo: A animação: n=4 e η=0,80 dão nη=3,2, o que exige ηs≈0,913; o limite seria 0,913/0,087≈10,5.
Glossário
Máquina simples
Dispositivo sem fonte de energia própria que muda o tamanho ou a direção de uma força por meio de uma barra rígida, uma roda, uma corda ou uma rampa. As seis clássicas são a alavanca, a roda e eixo, a polia, o plano inclinado, a cunha e o parafuso; engrenagens são rodas dentadas com eixo.
Esforço e carga
O esforço é a força que você aplica a uma máquina; a carga é a força contra a qual a máquina trabalha, muitas vezes um peso. Na animação, o esforço é a tração na corda e a carga é o peso da caixa, 392,4 N.
Vantagem mecânica
Quantas vezes uma máquina multiplica o esforço, MA=Fout/Fin, medida na máquina real com seu atrito. A talha da animação tem MA=4 idealmente e 3,2 com atrito.
Vantagem mecânica ideal
A razão entre as distâncias percorridas pelo esforço e pela carga, IMA=din/dout, fixada somente pela geometria. O atrito reduz MA, mas deixa IMA inalterada; assim, IMA é a vantagem que a máquina teria sem atrito.
Rendimento
A fração do trabalho de entrada que chega à carga, η=Wout/Win=MA/IMA. É menor que 1 em toda máquina real; o trabalho que falta vira calor.
Balanço de trabalho
Em uma máquina ideal, o trabalho fornecido é igual ao trabalho entregue, Findin=Foutdout: o que se ganha em força perde-se em distância. É a conservação da energia aplicada às máquinas, às vezes chamada de regra de ouro da mecânica.
Máquina reversível
Uma máquina ideal, sem atrito, que funciona para trás tão facilmente quanto para frente. Nenhuma máquina consegue erguer uma carga mais alto que uma reversível com o mesmo trabalho de entrada, e todas as máquinas reversíveis a erguem à mesma altura.
Princípio do trabalho virtual
Para um sistema em equilíbrio, a soma dos trabalhos de todas as forças em qualquer pequeno deslocamento imaginário permitido pelos vínculos é igual a zero. Ele dá a vantagem de uma máquina apenas a partir da geometria, sem decompor forças.
Classes de alavanca
Uma alavanca é uma barra rígida que gira em torno de um ponto fixo, o fulcro. Na 1ª classe o fulcro fica no meio (pé de cabra), na 2ª classe a carga (carrinho de mão), na 3ª classe o esforço (pinça, antebraço), então uma alavanca de 3ª classe sempre tem MA<1.
Talha
Dois blocos de roldanas com uma corda passando entre eles: o bloco superior é fixo e o inferior carrega a carga. Sua vantagem mecânica ideal é o número n de trechos que sustentam o bloco móvel; uma polia fixa única tem n=1 e apenas muda a direção da força.
Razão de transmissão
O número de dentes da engrenagem movida dividido pelo número da engrenagem motora, Nout/Nin. A velocidade de rotação da engrenagem movida é dividida por essa razão e, sem atrito, seu torque é multiplicado por ela; ao longo de um trem de engrenagens, as razões se multiplicam.
Máquina autotravante
Uma máquina que a carga não consegue acionar ao contrário, como um macaco de parafuso ou uma rosca sem-fim, de modo que segura a carga quando você solta. Se o atrito custa o mesmo trabalho nos dois sentidos, isso exige η≤0,5.
Grandezas
F
Esforço (tração na corda)
N
A força aplicada à máquina; na talha, a tração na extremidade livre da corda. Escrita Fin nas razões gerais: 98,1 N na animação ideal, 122,6 N com atrito.
T
Tração na corda
N
A tração que um trecho de corda exerce em cada uma de suas extremidades. Em uma talha ideal, cada trecho carrega a mesma tração, T=F; com atrito, ela diminui de roldana em roldana, afastando-se da mão.
n
Número de trechos de sustentação
Quantos trechos de corda sustentam o bloco móvel: a vantagem mecânica ideal de uma talha. Uma extremidade livre que sai do bloco fixo não conta.
h
Altura de elevação
m
Quanto a carga sobe, a distância de saída dout de um guincho; 1 m na animação.
d
Comprimento de corda puxado
m
A corda que passa pela mão, a distância do esforço din; d=nh para uma talha, 4 m na animação.
W
Trabalho
J
Força multiplicada pela distância percorrida ao longo dela. O esforço realiza Win=Fd sobre a máquina, e a máquina realiza Wout=mgh sobre a carga.
η
Rendimento
A razão Wout/Win, entre 0 e 1, frequentemente dada em porcentagem: 0,80 para o guincho real da animação.
Q
Calor produzido pelo atrito
J
O trabalho perdido na máquina, Win−Wout, que aquece mancais, corda e dentes; 98,1 J para a elevação de 1 m da animação.
ηs
Rendimento de uma roldana
A fração da tração da corda que uma única roldana transmite ao trecho seguinte; cerca de 0,913 na animação.
τ
Torque
N⋅m
O efeito de giro de uma força em torno de um eixo, força multiplicada pelo braço de alavanca. Um par de engrenagens o multiplica por Nout/Nin, enquanto divide a velocidade angular ω pelo mesmo fator.
ω
Velocidade angular
rad/s
Quão rápido uma engrenagem gira. No detalhe, a engrenagem de 24 dentes gira com um terço da velocidade do pinhão.
N
Número de dentes
Os dentes de uma engrenagem, proporcionais ao seu raio: 8 e 24 no detalhe.
Quiz
Iniciante Um sistema de polias como o da animação permite erguer uma caixa puxando com apenas um quarto do peso dela. Qual é o problema?
A caixa fica mais leve enquanto está pendurada nas polias
Você precisa puxar quatro vezes mais corda do que a altura que a caixa sobe
A caixa sobe quatro vezes mais rápido do que a sua mão se move
Só funciona para cargas mais leves do que você
Mostrar resposta
Resposta: B. Você precisa puxar quatro vezes mais corda do que a altura que a caixa sobe
Quatro trechos dividem a carga, então cada um carrega um quarto do peso. Mas cada trecho precisa encurtar a altura ganha, então 4 m de corda passam pela sua mão a cada 1 m de elevação. Força × distância continua a mesma. Sua mão, portanto, se move quatro vezes mais rápido que a caixa, e não o contrário.
Iniciante Em comparação com erguer uma carga diretamente com a mão, o que continua igual quando você usa uma máquina simples ideal (sem atrito)?
A força que você precisa
A distância que suas mãos percorrem
A velocidade com que suas mãos se movem
O trabalho que você realiza: força × distância
Mostrar resposta
Resposta: D. O trabalho que você realiza: força × distância
Uma máquina troca força por distância: menos força significa mais distância, e vice-versa. O produto deles, o trabalho, fica inalterado em uma máquina ideal e fica um pouco maior em uma real por causa do atrito.
Iniciante Uma engrenagem pequena com 10 dentes aciona uma engrenagem grande com 30 dentes. Como gira a engrenagem grande?
Três vezes mais devagar, mas com três vezes a força de giro
Três vezes mais rápido, e com três vezes a força de giro
Na mesma velocidade, porque os dentes ficam travados entre si
Três vezes mais rápido, mas com um terço da força de giro
Mostrar resposta
Resposta: A. Três vezes mais devagar, mas com três vezes a força de giro
A engrenagem pequena precisa girar três vezes para empurrar todos os 30 dentes da grande uma única vez. Como uma alavanca, a engrenagem grande troca velocidade por força de giro: um terço da velocidade, três vezes a força de giro (desprezando o atrito).
Intermediário Uma talha tem 3 trechos de corda sustentando o bloco móvel. Desprezando o atrito e a massa das polias, que força levanta uma carga de 900 N com velocidade constante?
900 N
450 N
300 N
2700 N
Mostrar resposta
Resposta: C. 300 N
Os três trechos dividem a carga, e cada um carrega a tração da corda F, então 3·F = 900 N e F = 300 N. Só contam os trechos presos ao bloco móvel; 450 N seria a resposta para dois trechos.
Intermediário Um carrinho de mão carrega uma carga de 800 N cujo peso atua a 0,30 m do eixo da roda. Você ergue as alças a 1,20 m do eixo. Desprezando o peso do próprio carrinho, que força para cima você precisa?
3200 N
200 N
800 N
267 N
Mostrar resposta
Resposta: B. 200 N
O eixo é o fulcro de uma alavanca de 2ª classe. Os torques se equilibram: F × 1,20 m = 800 N × 0,30 m, então F = 200 N e MA = 1,20 ÷ 0,30 = 4. 267 N vem de medir errado o seu braço a partir da carga (0,90 m) em vez de a partir do fulcro.
Intermediário Uma única polia fixa no topo de um mastro de bandeira é usada para içar uma bandeira de 50 N. Desprezando o atrito, o que a polia faz?
Reduz a força pela metade: você puxa com 25 N
Reduz pela metade o comprimento de corda que você precisa puxar
Reduz o trabalho necessário para içar a bandeira
Permite puxar para baixo em vez de para cima, ainda com 50 N
Mostrar resposta
Resposta: D. Permite puxar para baixo em vez de para cima, ainda com 50 N
Só um trecho sustenta a bandeira, então a tração da corda é igual ao peso dela: MA = 1. Uma polia fixa ainda é útil porque puxar para baixo é mais fácil e você fica no chão. Para ganhar força você precisa de uma polia móvel, sustentada por dois trechos.
Avançado Uma talha com 4 trechos de sustentação e rendimento global de 80% ergue uma carga de 400 N em 2,0 m. Quanta energia é convertida em calor?
200 J
160 J
1000 J
0 J, porque a carga se move com velocidade constante
Mostrar resposta
Resposta: A. 200 J
W_out = 400 N × 2,0 m = 800 J e W_in = W_out ÷ η = 800 ÷ 0,80 = 1000 J, então Q = 1000 − 800 = 200 J. Tomar 20% de W_out (160 J) é o erro usual: as perdas são 20% da entrada.
Avançado Cada roldana de uma talha transmite 90% da tração da corda que recebe. O que acontece com a vantagem mecânica real à medida que se acrescentam mais e mais trechos?
Ela continua crescendo em proporção a n, como 0,9·n
Ela permanece igual a 0,9, qualquer que seja n
Ela se estabiliza e nunca pode passar de 9
Ela cai abaixo de 1 quando há mais de cerca de 10 trechos
Mostrar resposta
Resposta: C. Ela se estabiliza e nunca pode passar de 9
Os trechos carregam F·(0,9 + 0,9² + … + 0,9ⁿ) = F·0,9·(1 − 0,9ⁿ)/(1 − 0,9). À medida que n cresce, isso tende a 0,9/0,1 = 9 vezes F: cada trecho extra acrescenta menos vantagem que o anterior.
 Tutor de Física