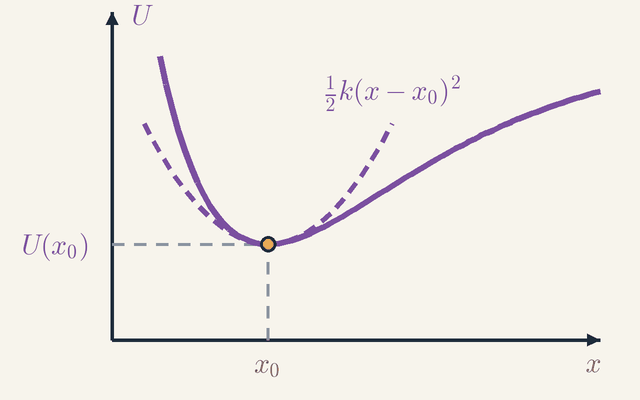
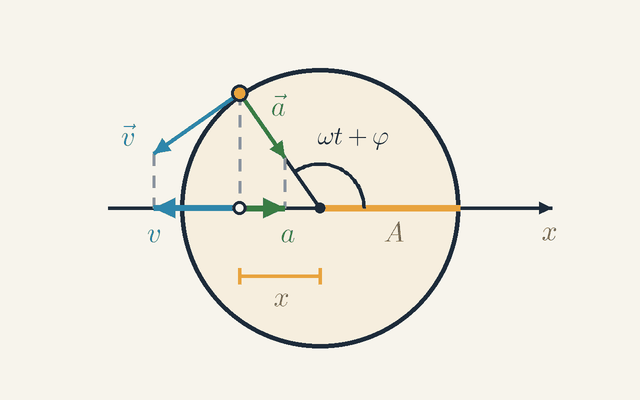图 1 画出了某个系统的势能 U 随位置 x 的变化。x0 处的势阱底部是稳定平衡点:无论向哪个方向移动,U 都会上升,因此力(在这条曲线上总是指向“下坡”)把它推回。先看那个点:实线 U 与虚线抛物线相切之处。在它附近两者难以区分。离得更远时它们开始分开:在左侧,真实曲线比抛物线更陡地上升;在右侧,它则比抛物线更平缓地弯下去。
抛物线之所以合适,是因为 U 在 x0 处的泰勒展开。其第一项是常数 U(x0)。其线性项 U′(x0)(x−x0) 为零,因为在极小值处曲线的斜率为零。因此随 x 变化的第一项是二次项: U(x)≈U(x0)+21U′′(x0)(x−x0)2 这就是虚线抛物线,其中 k=U′′(x0);图 1 中标注的 21k(x−x0)2 就是它高出 U(x0) 的高度。力是 U 斜率的负值,因此在极小值附近它为 −dU/dx=−U′′(x0)(x−x0):即胡克定律,只是以平衡位置 x0 代替了松弛弹簧的位置。在极小值处 U′′(x0)>0,所以 k 为正,力确实把物体拉回。
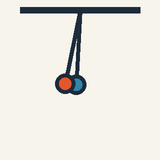
单摆展示了这一方法的应用。质量为 m 的摆球挂在长度为 L 的绳上,被拉开角度 θ 后升高 L(1−cosθ),因此其势能为 mgL(1−cosθ),其中 g 为自由落体加速度。对小角度有 cosθ≈1−21θ2,故 U≈21mgLθ2:关于 θ 的抛物线,以角刚度 mgL 代替 k。阻碍转动的是转动惯量 mL2,它代替了 m,因此 ω2=mgL/(mL2)=g/L。结论具有普遍性:围绕任何满足 U′′(x0)>0 的极小值的小振动都是简谐的,只有其频率取决于具体系统。
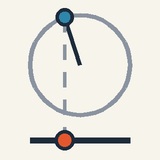
图 2. 一点以角速度 ω 绕半径为 A 的圆逆时针运动。它在水平直径上的影子位于 x,其运动与方块相同:它的 v 和 a 是 v 和 a 的水平分量,且 a=−ω2x。箭头长度不按比例绘制。图例
A
圆的半径:影子运动的振幅。
m
ωt+φ
相位:半径从正 x 方向转过的角度。
rad
x
影子的位置,从圆心量起(此处为负)。
m
v
点的速度:与圆相切,大小为 ωA。
m/s
a
点的加速度:指向圆心,大小为 ω2A。
m/s2
v
影子的速度:v 的水平分量。
m/s
a
影子的加速度:a 的水平分量,等于 −ω2x。
m/s2
图 2 画出了参考圆。一点以恒定角速度 ω 逆时针绕半径为 A 的圆周运动。经过时间 t 后,其半径从正 x 方向转过的角度为 ωt+φ;图中略多于四分之一圈,因此该点位于左上方。从该点向下作虚线,垂直落到水平直径上。其垂足即该点的“影子”(空心圆圈),位于距圆心 x=Acos(ωt+φ) 处:恰好是方块的位置。
再看速度。该点的速度 v 与圆相切,大小为 ωA,因为它每转过一弧度就走过长度为 A 的弧。影子只沿直径运动,因此其速度 v 是 v 的水平分量:v=−ωAsin(ωt+φ)。图中 v 指向左下,因此 v 指向左。
然后是加速度。该点在圆上做匀速运动,故其加速度 a 为向心的,指向圆心,大小为 ω2A。其水平分量即影子的加速度: a=−ω2Acos(ωt+φ)=−ω2x 图中 x 为负,因此 a 指向右,即指向圆心,而影子仍在向左运动:它正接近转折点 −A,因而在减速。
因此,影子服从本课的方程,其运动与方块完全相同。简谐运动就是侧视所见的匀速圆周运动。这也是相位 ωt+φ 是一个角度、而 ω(该点的角速度)以弧度每秒计量的原因。它也是上一节复数背后的图像:Ceiωt 是复平面上的旋转点,而 x 是它在实轴上的投影。
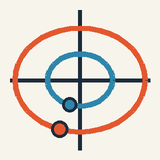
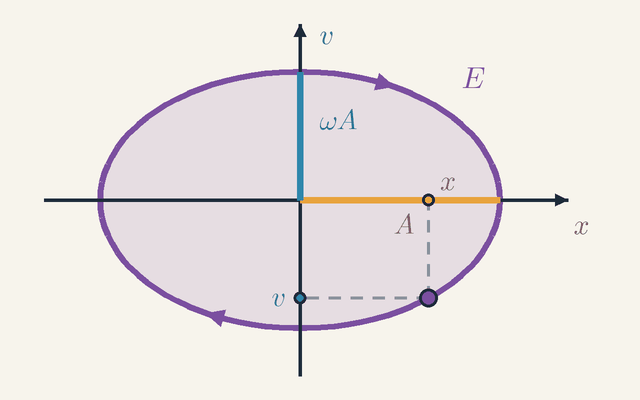
图 3. 相图:点 (x,v) 每个周期沿椭圆顺时针运行一圈,半轴分别为 A 和 ωA。椭圆上每一点的能量都相同,即 E。圆点表示某一瞬间;虚线读出它的 x 和 v。坐标轴刻度是任意的。图例
x
位置,位于水平轴。
m
v
速度,位于竖直轴。
m/s
A
振幅,即最大 x:沿 x 方向的半轴。
m
ωA
最大速率:沿 v 方向的半轴。
m/s
E
总能量 21mv2+21kx2,沿椭圆处处相同。
J
图 3 以位置 x 为横轴、速度 v 为纵轴作图。运动的每一瞬间对应一个点 (x,v);随着时间推移,该点运动并描出一条闭合曲线,即相图。由于 x=Acosωt 且 v=−ωAsinωt,这条曲线是一个椭圆。能量守恒直接给出其方程:21mv2+21kx2=E,两边除以 E=21kA2=21mω2A2,得 A2x2+(Aω)2v2=1
半轴长分别为沿 x 方向的 A 和沿 v 方向的 ωA。前者是最大位移,此时全部能量都在弹簧中;后者是最大速度,此时全部能量都在方块中。对于动画中的方块,它们分别为 0.10 m 和 0.32 m/s。椭圆上每一点的能量都相同,均为 E,这就是图中直接将曲线标为 E 的原因;更大的能量将给出形状相同但更大的椭圆。
现在沿着运动方向追踪。该点从椭圆的右端 (A,0) 出发,顺时针运行,每个周期一圈。方向是确定的:在上半部分 v>0,因此 x 增大,点向右运动;在下半部分 v<0,它向左运动。图 3 中的圆点表示某一瞬间:位于右下方,方块仍在正侧,但已开始返回。虚线从坐标轴上读出它的 x 和 v。若把 v/ω 而非 v 向上作图,两个半轴都变为 A,椭圆就又变回参考圆。
第二,若以动量 p=mv 而非 v 向上作椭圆图,其半轴分别为 A 和 mAω,面积为 πA⋅mAω=2πE/ω,此处约为 0.099Js。这个面积是一个绝热不变量,即系统缓慢改变时保持不变的量:当 k 或 L 相对于周期缓慢变化时,面积,进而 E/ω,保持恒定。若把单摆的悬线逐渐缩短,其能量会与频率成比例地增大。在早期量子理论中,这一面积被设为普朗克常数 h 的整数倍;完整理论给出能级 E=(n+21)ℏω,其中 ℏ=h/2π,n 为从 0 开始的整数。
超越理想振子
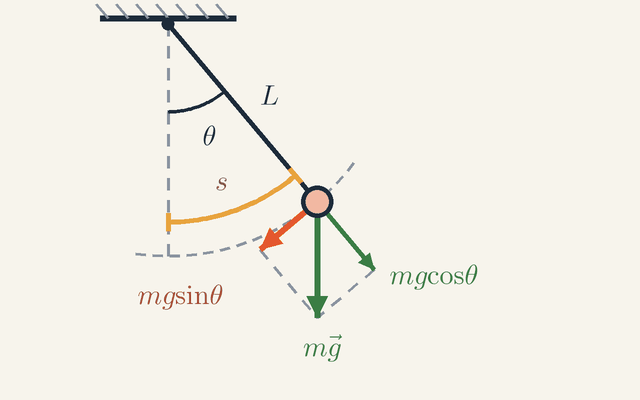
真实的振子只是近似理想的。单摆是最清楚的例子,因为它的精确方程可以写出来并与简谐方程比较。
图 4. 长度为 L 的单摆被拉开 θ 角。其重量分解为沿绳的 mgcosθ,以及沿路径、指向最低点的 mgsinθ;只有后者起回复作用。摆球距最低点的弧长为 s=Lθ。箭头长度不按比例绘制。图例
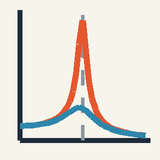
本课的方程是本课程其余大部分内容的起点。加入摩擦和周期性驱动后,它就变成阻尼与共振一课所研究的方程,其中品质因数决定振子持续振荡多久以及共振峰有多尖锐。把许多振子耦合成一排,它们的运动会以波的形式传播,这是波的基础一课的主题;在驻波一课中,弦的每个简正模式都是具有自身 ω 的简谐运动。劲度系数 k 来自弹性:胡克定律、应力与应变;参考圆来自圆周运动一课;同样的数学还会在电磁波中出现,并出现在黑体辐射与量子中的量子化振子里。
核心公式
线性回复力(胡克定律)
F=−kx
弹簧被拉伸或压缩 x 时,会以与 x 成正比的力把它拉回或推回;对于竖直悬挂的弹簧,若从加载后的平衡位置量取 x,合力也遵循同样的规律。负号是关键:力总是指向平衡位置,因此它把物体拉回并使其越过平衡位置,这就是振动。任何这种形式的力,而不只是弹簧的力,都会产生简谐运动。
 物理导师