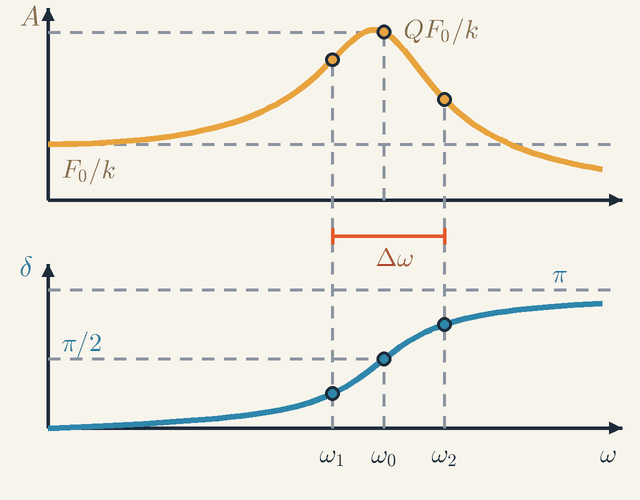高级 核心概念 写作 x = Re ( x ^ e iω t ) d / d t iω 自由运动:s = − β ± β 2 − ω 0 2 ζ < 1 ζ = 1 Q d E / d t = − ω 0 E / Q E ∝ e − 2 βt A = ∣ x ^ ∣ ω 0 Q F 0 / k Δ ω ≈ ω 0 / Q 同样的方程也适用于其他系统:R L C L R 1/ C m b k Q = ω 0 L / R 自由运动方程 阻尼是任何耗散振动能量的作用力:空气、油液,或磁铁对金属板的制动。本节求出阻尼弹簧-物块系统的所有可能自由运动。它有两方面的重要性:这些运动正是受扰系统的衰减方式,也是每个受迫振子在达到稳态之前都必须消退的瞬态。
取质量为 m k − b x ˙ x b m x ¨ = − k x − b x ˙ m β = b / ( 2 m ) ω 0 = k / m x ¨ + 2 β x ˙ + ω 0 2 x = 0
该方程是线性的,且其系数不随时间变化。指数函数是导数等于自身常数倍的唯一函数,因此可尝试 x = e s t s s e s t s 2 + 2 β s + ω 0 2 = 0 s 1 = − β + β 2 − ω 0 2 , s 2 = − β − β 2 − ω 0 2 c 1 e s 1 t + c 2 e s 2 t
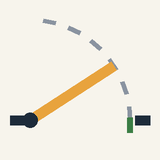
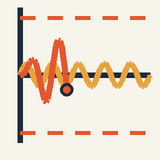
动画取 m = 1 kg k = 25 N/m ω 0 = 5 rad/s b = 1 30 kg/s β = 0.5 15 s − 1
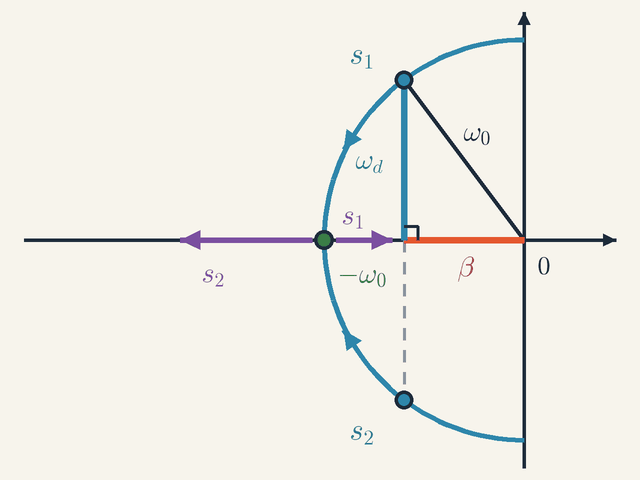
自由运动的三种情形 被释放的物块是来回摆动,还是只是缓慢爬回,仅取决于平方根下 β 2 − ω 0 2
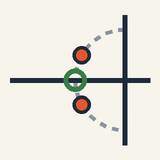
图 1. 根 s − β ± i ω d ω 0 − ω 0 图例 s 1 取加号的根:先是上方的蓝点,随后位于实轴上,并向 0 靠近。 s − 1 s 2 取减号的根:先是下方的蓝点,随后位于实轴上,并远离 0。 s − 1 β 阻尼率 b / ( 2 m ) s − 1 ω d 阻尼角频率 ω 0 2 − β 2 s 1 rad/s ω 0 固有角频率 k / m − ω 0 rad/s
图 1 是 s ζ = β / ω 0 b / b c b c = 2 km b β = ω 0 b c = 10 kg/s ζ = 0.1
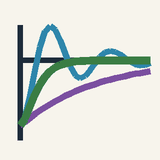
轻阻尼,ζ < 1 − β ± i ω d ω d = ω 0 2 − β 2 e ( − β ± i ω d ) t = e − βt e ± i ω d t − β ± ω d x x = C e − βt cos ( ω d t + φ ) e − βt C φ ζ = 0.6 β ω d β 2 + ω d 2 = ω 0 ω 0 b ω 0
临界阻尼,ζ = 1 − ω 0 e − ω 0 t t e − ω 0 t
重阻尼,ζ > 1 β b s 1 s 2
动画中的专家版 x ( t ) − 10 cm A 0 = 10 cm ζ = 0.1 s = − 0.5 ± 4.97 i s − 1 + 7.3 cm ζ = 1 x = − A 0 ( 1 + ω 0 t ) e − ω 0 t ζ = 3 − 0.86 − 29.1 s − 1 e − 29.1 t − ω 0 2 / ( 2 β )
哪一种阻尼能使物块最快回到平衡位置?多个指数项之和的衰减速度只能与其中最慢的一项相同,即图 1 中根距竖直轴最近的那一项。在临界阻尼以下,这一距离是 β b ∣ s 1 ∣ b s 1 ζ = 1 ω 0 ζ = 0.75
能量与 Q 的含义 根说明了运动衰减的速度,能量则说明了原因。它还给出工程师为任何振子都会引用的数值,即品质因数 Q
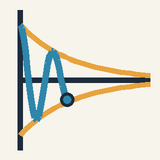
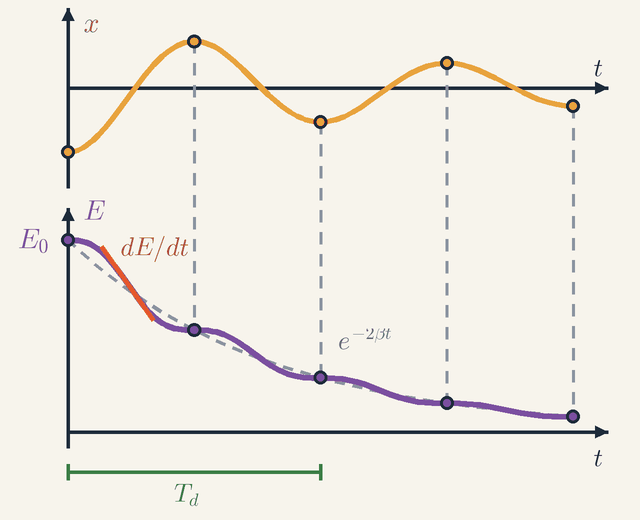
图 2. 轻阻尼物块从 − A 0 x E E b x ˙ 2 E 0 e − 2 βt 图例 x 物块相对平衡位置的位移。 m t 自释放后经过的时间。 s E 储存能量,即动能加弹性势能:2 1 m x ˙ 2 + 2 1 k x 2 J E 0 释放时的能量,全部在弹簧中:2 1 k A 0 2 J e − 2 βt 虚线 E 0 e − 2 βt d E / d t 能量的变化率,即 − b x ˙ 2 W T d 阻尼周期 2 π / ω d s
图 2 追踪动画中的轻阻尼物块(ζ = 0.1 x = − A 0 x ( t ) E E m x ¨ + b x ˙ + k x = 0 x ˙ m x ¨ x ˙ 2 1 m x ˙ 2 k x x ˙ 2 1 k x 2 E = 2 1 m x ˙ 2 + 2 1 k x 2 d t d E = − b x ˙ 2 b x ˙ 2
现在看下方的图。只有物块运动时能量才会流失,因此 E x ˙ = 0 E d E / d t ∣ x ∣ = A 0 e − βt 2 1 k A 0 2 e − 2 βt E 0 e − 2 βt E 0 = 2 1 k A 0 2 = 2 1 ⋅ 25 ⋅ 0.1 0 2 = 0.125 J E T d /2 e − β T d ≈ 0.53
抹平这些阶梯,就得到一个简单的规律。在轻阻尼下,一个周期内的运动近似为 A cos ω 0 t A x ˙ 2 2 1 ω 0 2 A 2 E = 2 1 m ω 0 2 A 2 b x ˙ 2 ( b / m ) E = 2 βE d t d E = − 2 βE e − 2 βt e − βt
品质因数定义为 Q = ω 0 / ( 2 β ) d E / d t = − ω 0 E / Q 1/ ω 0 1/ Q Q Q Q = 5 2 π / Q 1 − e − 2 π / Q Q T d = 2 π / ω d = 1.263 s e − 2 β T d ≈ 0.28
受迫振子 现在用周期性力 F 0 cos ω t x ¨ + 2 β x ˙ + ω 0 2 x = ( F 0 / m ) cos ω t e − βt ω ω 0
复数可以迅速求出稳态。将驱动力写成 F 0 e iω t x x ^ e iω t x ^ d / d t e iω t iω i ( ω 0 2 − ω 2 + 2 i β ω ) x ^ = F 0 / m x 2
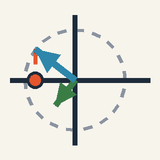
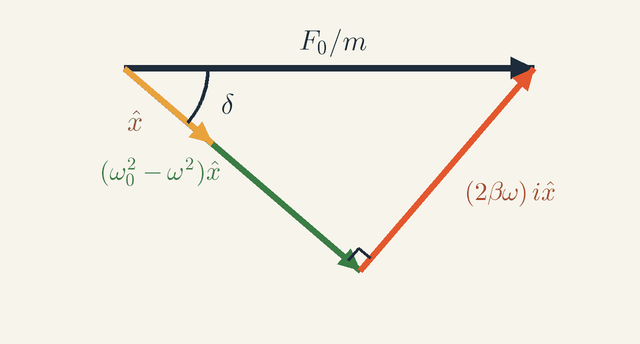
相量三角形:振幅与相位滞后 复方程表明,两个箭头相加等于第三个箭头。将它们画出来,振幅与相位滞后就变成了简单的几何问题。
图 3. 方程 ( ω 0 2 − ω 2 + 2 i β ω ) x ^ = F 0 / m F 0 / m δ x ^ 图例 F 0 / m 驱动项,即单位质量受到的力,沿实轴方向。 m/ s 2 x ^ 位移的复振幅,位于与驱动力成 − δ m ( ω 0 2 − ω 2 ) x ^ 弹簧与惯性项之和:是 x ^ x ^ m/ s 2 ( 2 β ω ) i x ^ 阻尼项:x ^ i 2 β ω m/ s 2 δ 位移相对驱动力的滞后:即 x ^ F 0 / m rad
图 3 在复平面中画出该方程,取 ω = 0.75 ω 0 β = 0.25 ω 0 F 0 / m x ^ ω 0 2 x ^ − ω 2 x ^ x ^ ( ω 0 2 − ω 2 ) x ^ x ^ 2 β ω i x ^ i x ^ δ
解出 x ^ x ^ = ω 0 2 − ω 2 + 2 i β ω F 0 / m A − δ δ ( ω 0 2 − ω 2 ) A 2 β ω A F 0 / m A ( ω ) = ( ω 0 2 − ω 2 ) 2 + ( 2 β ω ) 2 F 0 / m tan δ = ω 0 2 − ω 2 2 β ω ω ω 0 δ 18 0 ∘ δ 9 0 ∘ ω 0 ω 0 2 − ω 2 x ^ δ 9 0 ∘
读懂共振曲线 上面的两个公式包含了全部稳态响应。把它们对驱动频率作图,就能看出振子在哪里响应强烈、响应有多尖锐,以及相位在通过共振时如何变化。
图 4. Q = 3 ω A δ ω 0 A = Q F 0 / k δ = π /2 ω 1 ω 2 ω 0 / Q 图例 A 位移的稳态振幅。 m δ 位移相对驱动力的滞后。 rad ω 驱动力的角频率。 rad/s ω 0 固有角频率:位于振幅峰值右侧,此处 δ = π /2 rad/s ω 1 较低的半功率频率,此处 δ = π /4 rad/s ω 2 较高的半功率频率,此处 δ = 3 π /4 rad/s Δ ω 半功率全宽:ω 2 − ω 1 = 2 β = ω 0 / Q rad/s F 0 / k 静态伸长:驱动变化非常缓慢时的振幅。 m Q F 0 / k ω 0 Q m π /2 四分之一圈:即 ω 0 rad π 半圈:即远高于 ω 0 rad
图 4 示意了 Q = 3 A ( ω ) δ ( ω ) A ( ω ) Q = 5 Q = 1 Y = 2 cm F 0 / m = ω 0 2 Y F 0 / k = Y
从左往右读这些曲线。远低于 ω 0 A ≈ F 0 / k δ ≈ 0 ω 0 A ≈ F 0 / ( m ω 2 ) F 0 / k δ π ω 0 A = Q F 0 / k δ = π /2 Q = 5 Q = 1 ω 0
峰的宽度用功率来度量。在稳态下,驱动源输入的平均功率等于阻尼器耗散的平均功率,即 P = 2 1 b ω 2 A 2 Q = 5 ω 2 A 2 = ( F 0 / m ) 2 / [( ω 0 2 − ω 2 ) 2 / ω 2 + 4 β 2 ] P ω 0 ∣ ω 0 2 − ω 2 ∣ = 2 β ω ω 1 ω 2 Q = 5 tan δ = ± 1 π /4 ω 1 3 π /4 ω 2 Δ ω = ω 2 − ω 1 = 2 β = Q ω 0 Q ω 0 /Δ ω ω 0 ω 0 2 − 2 β 2 ≈ 4.95 rad/s
动画曲线上的圆点展示的是启动过程。激振器从中心位置开始,按 Y sin ω 0 t − Q Y cos ω 0 t x ≈ − Q Y ( 1 − e − βt ) cos ω 0 t 1/ β = 2 s ln 10/ β ≈ 4.6 s 2 β 1/ β
例题:以错误的节奏抖动 以 0.50 Hz 和 1.00 Hz 两种频率抖动同一根弹簧(F 0 / m = 0.5 m/ s 2 β = 0.5 s − 1 ω 0 2 = 25 s − 2 b = 1 kg/s
共振以下,0.50 Hz:ω = 2 π f = π ≈ 3.14 rad/s ω 0 2 − ω 2 = 25 − 9.87 = 15.13 s − 2 2 β ω = 3.14 s − 2 A = 15.1 3 2 + 3.1 4 2 0.5 = 0.032 m , tan δ = 15.13 3.14 , δ ≈ 1 2 ∘ ω = 2 π ≈ 6.28 rad/s ω 0 2 − ω 2 = 25 − 39.48 = − 14.48 s − 2 2 β ω = 6.28 s − 2 δ 9 0 ∘ 18 0 ∘ A = 14.4 8 2 + 6.2 8 2 0.5 = 0.032 m , tan δ = − 14.48 6.28 , δ ≈ 15 7 ∘
两种振幅都约为 3.2 cm,是共振时 10 cm 的三分之一。区别在于相位:在 0.50 Hz 时,物块随激振器一起运动,而在 1.00 Hz 时,它几乎与激振器反向运动。平均功率 2 1 b ω 2 A 2 ω A
启动过程同样重要。从静止开始时,频率为 ω d = 4.97 rad/s 2 π /∣ ω − ω d ∣ 3/ β = 6 s e − 3
超出线性阻尼的情形 到目前为止的所有分析都假设阻尼力与速度成正比。现实中的摩擦往往并非如此,而衰减曲线的形状可以说明起作用的是哪一种规律。
干摩擦是一个大小恒定、与运动方向相反的力 μ N μ N 2 π / ω 0 2 μ N / k A 1 A 2 2 1 k ( A 1 2 − A 2 2 ) μ N ( A 1 + A 2 ) v 2 1/ ( 1 + t / t 1 ) t 1
弹簧本身也可能是非线性的。刚度随伸长增大而增加的弹簧,在大振幅时振动更快,因此其共振曲线向高频一侧倾斜;扫描驱动频率时,振幅可能在两个稳定值之间发生跳变。能量也可以在没有周期性外力的情况下输入。通过每个周期内两次站起和蹲下来荡秋千,改变的是振子的某一性质,即其有效长度,而非直接推动它:这就是参量共振。被琴弓拉动的琴弦或钟的擒纵机构则以与运动本身同步的方式输入能量。这相当于负阻尼,它使摆动不断增大,直到非线性将其限制住。1940 年被毁的塔科马海峡大桥,是在稳定的风中因这种自激颤振而破坏的,而不是因周期性外力的简单共振。
适用范围 线性阻尼器对电阻器来说是精确的,对涡流制动器来说近似成立,对于在粘性液体中的慢速运动(参见《阻力与终端速度》)也很好用。真实的弹簧只有在小形变时才是线性的(参见《弹性:胡克定律、应力与应变》)。共振振幅的建立也需要时间:驱动必须持续许多个 1/ β = 2 Q / ω 0 Q ≈ 2000
阻尼从来不是单独出现的。耗散能量的分子碰撞同时也会对物块施加随机的踢动,因此处于温度 T k B T k B 2 1 k x 2 2 1 k B T k B T / k 1.3 × 1 0 − 11 m k = 0.1 N/m ℏ ω 0 ≈ 5 × 1 0 − 34 J
延伸阅读 以电荷 q x L q ¨ + R q ˙ + q / C = V 0 cos ω t L R 1/ C m b k ω 0 = 1/ L C Q = ω 0 L / R ω 0 / Q Q
光以同样的方式驱动原子中束缚的电子。在其紫外共振频率以下,响应随频率增大而增强,这就是玻璃使紫光比红光偏折更多的原因(参见《棱镜、色散与颜色》);在共振处,能量被吸收,例如盐晶体中的离子在红外波段吸收能量。同样的曲线,每次取不同的 ω 0 Q
 物理导师