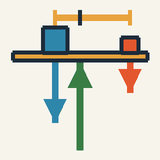
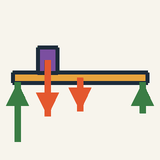
Por que as coisas ficam paradas: as forças precisam se anular, ∑F=0, e o mesmo vale para seus efeitos de giro, ∑τ=0, em gangorras, alavancas, vigas e objetos que podem tombar.
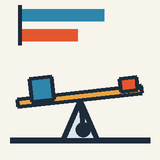
Uma viga equilibrada sobre um pivô carrega uma caixa pesada e uma leve; a caixa pesada desliza em direção ao meio até os dois torques ficarem iguais e a viga ficar nivelada.
Um objeto fica parado somente se todas as forças se anulam e todos os efeitos de giro também se anulam.
Uma força gira com mais intensidade quanto mais longe do pivô ela atua.
Para equilibrar uma gangorra, o mais pesado fica mais perto do meio: o dobro do peso, a metade da distância.
Um objeto tomba quando o seu centro de massa ultrapassa a borda da base.
Uma ponte, uma prateleira e uma gangorra equilibrada têm uma coisa em comum: ficam perfeitamente parados. Os físicos chamam isso de equilíbrio estático. Veja a seguir, passo a passo, o que ele exige.
Passo 1. Os empurrões e puxões precisam se cancelar. Um livro sobre a mesa é puxado para baixo pelo seu peso e empurrado para cima pela mesa com a mesma força, então a força resultante é zero e ele não começa a se mover.
Passo 2. Cancelar as forças não basta. Empurre as duas pontas de uma régua deitada sobre a mesa com a mesma força e em sentidos opostos, e ela gira no lugar. Por isso os efeitos de giro também precisam se cancelar. O efeito de giro de uma força, o seu torque, cresce com a força e com a distância ao pivô.
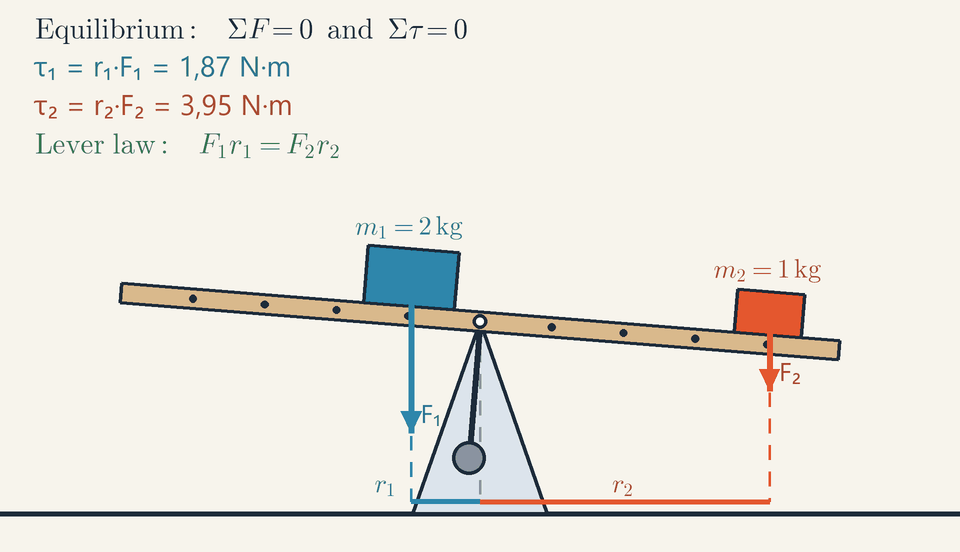
Passo 3. Em uma gangorra, o lado mais pesado vence, a menos que esteja mais perto do meio. Alguém duas vezes mais pesado precisa sentar-se à metade da distância, para que peso vezes distância seja igual dos dois lados. Esta é a lei da alavanca, conhecida desde Arquimedes; é assim que um pé de cabra longo desloca uma pedra que você nunca conseguiria levantar. Na animação, a caixa azul pesada desliza em direção ao pivô, e, com 2 marcas contra as 4 da caixa leve, a viga fica nivelada.
Passo 4. Todo objeto se comporta como se todo o seu peso atuasse em um único ponto, o seu centro de massa. Uma estante, ou uma pessoa que se inclina para a frente, continua de pé enquanto esse ponto estiver acima da base em que se apoia; incline-se mais e o peso começa a virá-la.
Teste você mesmo: uma criança de 20 kg senta-se a 3 m do pivô de uma gangorra. Onde deve sentar-se o pai ou a mãe, de 60 kg, do outro lado, para equilibrar? (1 m do pivô: três vezes mais pesado, um terço da distância.)
Intermediário
Ideias principais
O equilíbrio estático exige ∑F=0 e ∑τ=0; o torque τ=rF usa o braço de alavanca perpendicular r.
Lei da alavanca: m1r1=m2r2 (g se cancela): 2 kg a 0,20 m equilibram 1 kg a 0,40 m.
Também ∑F=0: os apoios suportam o peso total, incluindo o da viga.
Tome os torques em relação ao ponto onde atua uma força desconhecida, para que essa força desapareça da equação.
Duas condições para o equilíbrio
Um corpo rígido, ou seja, um corpo que mantém a sua forma, está em equilíbrio estático quando permanece em repouso: não começa a deslizar nem a girar. As forças precisam se cancelar, senão o centro de massa aceleraria, e os seus efeitos de giro, os torques, também precisam se cancelar, senão o corpo começaria a girar: ∑F=0,∑τ=0
No plano, a primeira condição são duas equações, uma para a componente horizontal e outra para a vertical. Nenhuma das condições implica a outra: duas forças iguais e opostas, atuando em linhas diferentes, se cancelam como forças, mas formam um binário, que é o que faz as suas mãos girarem um volante. Comece todo problema com um diagrama de corpo livre: o corpo isolado, com cada força externa desenhada onde atua, cada peso no centro de massa e cada força de apoio no seu contato.
Torque: força vezes braço de alavanca
O torque mede o quanto uma força faz um corpo girar em torno de um ponto escolhido. Tome a linha de ação da força, a reta ao longo da qual ela atua, e a distância perpendicular r do ponto até essa reta: o braço de alavanca. Então τ=rF(r: lever arm, perpendicular to the line of action)
A unidade é o newton-metro (N·m), que nunca se escreve como joule, porque um torque não é energia. Torques no sentido anti-horário são considerados positivos. Uma força cuja linha passa pelo ponto não tem torque, por maior que seja: empurrar uma porta na direção das dobradiças não faz nada. Se a força atua a uma distância d do ponto, formando um ângulo ϕ com a reta que liga os dois, o braço de alavanca é dsinϕ.
A lei da alavanca
Coloque uma carga m1 a uma distância r1 de um lado do pivô e uma carga m2 a r2 do outro. Cada peso mg atua verticalmente para baixo, então o seu braço de alavanca é a sua distância horizontal ao pivô. Os dois torques têm sinais opostos, e ∑τ=0 resulta em m1gr1=m2gr2(law of the lever)
O g se cancela, então só importam massas e distâncias: o dobro da massa exige metade do braço de alavanca. A força de apoio do pivô não tem torque em relação ao próprio pivô e desaparece; ∑F=0 então determina o seu valor, que é o peso total que ele sustenta, incluindo o da própria viga. A lei também multiplica forças: 300 N empurrando um pé de cabra a 1,2 m do seu apoio pressionam com 3600 N uma pedra a 0,10 m dele.
Exemplo resolvido: a balança da animação
A caixa leve, m2=1,0kg, está r2=0,40m à direita do pino; com a viga nivelada, o seu torque horário é τ2=r2m2g=0,40⋅1,0⋅9,81=3,92N⋅m A caixa pesada, m1=2,0kg, a equilibra em r1=m1m2r2=2,01,0⋅0,40=0,20m
Isso corresponde a 2 das marcas de 10 cm da viga contra 4. Ali, ambos os indicadores mostram 3,92 N·m e a viga está nivelada: a seta F1=19,6N é duas vezes mais comprida que F2=9,81N, e os braços de alavanca r1 e r2, marcados ao longo da base, estão na razão 1 : 2.
No início, a caixa pesada está a 0,42 m do pino, e os seus 8,30 N·m superam os 3,79 N·m da caixa leve. A viga gira cerca de 10° no sentido anti-horário, até que o ponteiro com peso sob o pino, deslocado para o lado leve, forneça os 4,51 N·m que faltam. Conforme a caixa desliza para dentro, τ1 diminui; a menos de 0,20 m, o lado leve vence e, a 0,10 m, com τ1≈1,87N⋅m, a viga se inclina cerca de 4,6° para o outro lado.
Observe que τ2 varia entre 3,79 e 3,95 N·m, embora a sua caixa nunca se mova: inclinar a viga altera a distância horizontal entre o pino e a linha tracejada do seu peso. O braço de alavanca é medido perpendicularmente à linha de ação, não ao longo da viga.
Exemplo resolvido: um pintor sobre uma tábua
Uma tábua uniforme de 20 kg e 3,0 m de comprimento repousa sobre cavaletes sob as suas extremidades, e um pintor de 70 kg fica em pé a 1,0 m da extremidade esquerda. O peso da tábua, 196,2N, atua no seu meio, e o do pintor, 686,7N, a 1,0 m. Torques em relação ao cavalete esquerdo eliminam a força desconhecida dele: FR⋅3,0=686,7⋅1,0+196,2⋅1,5=981N⋅m assim FR=327N, e ∑F=0 dá FL=686,7+196,2−327=556N: o cavalete mais próximo do pintor suporta mais carga.
Agora, desloque o cavalete direito 1,0 m para dentro, deixando um balanço de 1,0 m, e deixe o pintor caminhar para fora. A tábua tomba em torno desse cavalete quando a força de apoio da esquerda cai a zero, isto é, quando o torque do pintor em relação a ele se iguala ao da tábua, cujo centro está a 0,50 m do outro lado: 70d=20⋅0,50, logo d=0,14m. Um pequeno passo além do cavalete e a tábua tomba, por isso as tábuas de andaime são presas firmemente.
Centro de massa, estabilidade e tombamento
Para os torques, todo o peso de um corpo atua em um ponto, o seu centro de massa, a média das posições ponderada pela massa: xCM=∑mi∑mixi Para as caixas em equilíbrio, xCM=(2,0⋅(−0,20)+1,0⋅0,40)/3,0=0: exatamente acima do pino, o que é outra maneira de dizer que a viga está nivelada.
Um equilíbrio é estável se uma pequena inclinação eleva o centro de massa, de modo que o peso faz o corpo voltar, como na balança da animação, cujo ponteiro pesado mantém o centro de massa abaixo do pino. É instável se uma inclinação rebaixa o centro de massa, como um lápis apoiado na ponta ou uma gangorra com dois ocupantes.
Um corpo apoiado sobre uma base tomba assim que a vertical que passa pelo seu centro de massa cai fora da base. Uma geladeira uniforme, de 0,70 m de largura e 1,80 m de altura, inclinada sobre uma aresta, volta à posição se for solta antes de 21,3°, onde tanθ=0,70/1,80, e cai além desse ângulo. Em uma rampa, uma caixa uniforme tomba quando tanθ=w/h.
Erros comuns
Achar que o equilíbrio exige pesos iguais. Ele exige torques iguais: 2,0 kg a 0,20 m equilibram 1,0 kg a 0,40 m.
Medir o braço de alavanca ao longo da viga ou da porta, em vez de perpendicularmente à linha de ação. Um empurrão de 50 N a 30° de uma porta, a 0,80 m das dobradiças, dá 0,80⋅50⋅sin30∘=20N⋅m, e não 40 N·m.
Esquecer o peso da própria viga. Sem os 20 kg da tábua, o cavalete direito pareceria empurrar 229 N, em vez de 327 N.
Acreditar que os torques precisam ser tomados em relação ao pivô real. ∑τ=0 vale em relação a qualquer ponto, então escolha um onde atue uma força desconhecida.
Esperar que um objeto mais pesado tombe em um ângulo mais íngreme. Só a forma importa: um caixote uniformemente carregado, de 0,40 m de largura e 1,00 m de altura, tomba a 21,8°, tenha ele 20 kg ou 200 kg.
Onde isso aparece
Engenheiros dimensionam vigas e fundações com essas duas equações, e um guindaste de torre equilibra a carga com um contrapeso de concreto no seu braço curto. O seu antebraço é uma alavanca: o bíceps puxa a cerca de 5 cm do cotovelo, então segurar um haltere de 5,0 kg a 35 cm do cotovelo exige cerca de 49⋅0,35/0,05≈343N, sete vezes o seu peso. Essas ideias continuam em Máquinas simples: alavancas, polias e engrenagens, onde as alavancas trocam força por distância, e em Elasticidade: lei de Hooke, tensão e deformação, onde vigas reais se curvam sob as cargas aqui estudadas.
Avançado
Ideias principais
Em equilíbrio, um pequeno deslocamento virtual não realiza trabalho: para uma alavanca, m1gδh1=m2gδh2 fornece a lei da alavanca.
A gravidade atua no centro de massa, ∑τ=−MgxCM: um corpo suspenso por um pino se acomoda com o seu CM diretamente abaixo dele.
Estável se uma pequena inclinação eleva o centro de massa (d2U/dθ2>0); uma gangorra com dois ocupantes é instável.
Tombamento: a vertical pelo CM sai da base; um caixote uniforme w×h sobre uma rampa tomba em tanθ=w/h.
Equilíbrio como trabalho virtual nulo
Duas condições mantêm um corpo rígido em repouso: as forças sobre ele se somam a zero, e o mesmo vale para os seus torques. Ambas decorrem de uma única afirmação sobre trabalho, e essa mesma afirmação decide, mais adiante, se um equilíbrio é estável; por isso vale a pena derivá-las dessa forma uma vez.
Imagine deslocar um corpo em repouso por uma quantidade minúscula que os seus apoios permitam: um deslocamento virtual, feito apenas no papel. Some o trabalho que cada força sobre o corpo realizaria durante esse deslocamento; o total é o trabalho virtual δW. Se δW fosse positivo para algum movimento permitido, as próprias forças forneceriam energia cinética ao longo desse movimento, e o corpo partiria sozinho nessa direção. Invertendo um pequeno deslocamento, inverte-se o sinal de δW, então ele também não pode ser negativo. Em equilíbrio, portanto, o trabalho virtual se anula, em primeira ordem no deslocamento, para todo deslocamento que os apoios permitam.
Um corpo rígido em movimento plano tem três pequenos movimentos independentes: um deslocamento em cada uma de duas direções e uma rotação. Em um deslocamento δs, todo ponto do corpo se move do mesmo δs, então δW=(∑F)⋅δs, que se anula para deslocamentos em qualquer direção somente se ∑F=0. Em uma pequena rotação δθ em torno de um ponto qualquer, uma força cujo torque em relação a esse ponto é τ realiza o trabalho τδθ: o torque é exatamente o trabalho por radiano de giro. Então δW=(∑τ)δθ, que se anula somente se ∑τ=0.
As forças internas, os empurrões e puxões entre partes do corpo, nunca entram na conta. Elas aparecem em pares iguais e opostos ao longo da reta que liga as duas partes, e um corpo rígido mantém essa distância fixa, de modo que as duas forças de cada par realizam trabalhos iguais e opostos.
A lei da alavanca a partir apenas do trabalho
O teste mais simples do princípio é a alavanca. O trabalho virtual fornece a sua lei diretamente a partir de pesos e alturas, sem sequer definir torque.
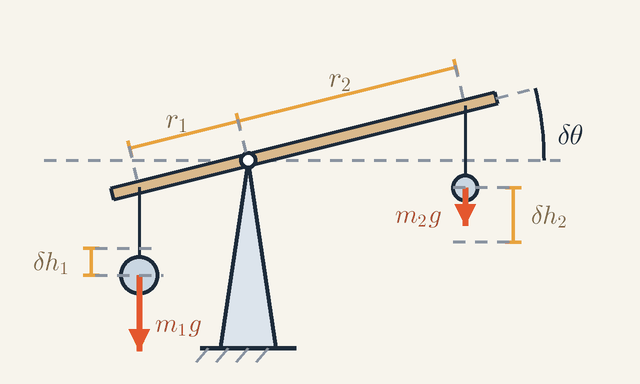
Figura 1. Uma alavanca equilibrada, m1r1=m2r2, recebe uma pequena rotação virtual δθ em torno do seu pino. Observe que a carga 1 desce δh1=r1δθ, enquanto a carga 2 sobe δh2=r2δθ. A rotação está exagerada; fora de escala.Legenda
m1g
Peso da carga 1, cuja massa é m1.
N
m2g
Peso da carga 2, cuja massa é m2.
N
r1
Distância do pino à carga 1, ao longo da viga.
m
r2
Distância do pino à carga 2, ao longo da viga; aqui, o dobro de r1.
m
δθ
Pequena rotação virtual da viga em torno do pino, exagerada no desenho.
rad
δh1
Descida da carga 1 durante a rotação: r1δθ.
m
δh2
Subida da carga 2 durante a rotação: r2δθ.
m
A figura 1 mostra uma viga sobre um pino, com a carga 1, de massa m1, à distância r1 de um lado, e a carga 2, de massa m2, à distância r2 do outro. A viga está em equilíbrio, m1r1=m2r2, e lhe damos uma pequena rotação virtual δθ em torno do pino, desenhada muito maior do que é de fato. Observe os dois pequenos colchetes verticais. Um ponto da viga à distância r do pino se move ao longo de um arco de comprimento rδθ, e, para um ângulo pequeno, esse arco é praticamente vertical. Assim, a carga 1 desce δh1=r1δθ, e a carga 2 sobe δh2=r2δθ.
Agora some o trabalho. O pino não se move, então a sua força não realiza trabalho. A gravidade realiza trabalho apenas no movimento vertical: sobre a carga 1, que desce, realiza +m1gδh1; sobre a carga 2, que sobe, realiza −m2gδh2. Igualando o total a zero, obtemos m1gr1δθ=m2gr2δθ, e dividindo por gδθ restam m1r1=m2r2. Essa é a lei da alavanca, obtida apenas por contabilidade de energia.
Na animação, a viga equilibrada carrega uma caixa de 2,0 kg a r1=0,20m e uma caixa de 1,0 kg a r2=0,40m. Inclinando-a em 0,01 rad, a caixa pesada desce 2 mm e a leve sobe 4 mm, e 2,0⋅2=1,0⋅4: o que a gravidade ganha de um lado, ela devolve do outro.
Por que a regra não poderia ser outra? Uma alavanca equilibrada e sem atrito pode ser girada lentamente por um empurrão tão pequeno quanto se queira. Se ela estivesse em equilíbrio com outra razão entre massas e distâncias, girá-la num sentido elevaria a energia potencial total das cargas sem que nada pagasse por isso, e o truque poderia ser repetido sem limite: uma máquina de movimento perpétuo. Assim, a lei da alavanca decorre da impossibilidade do movimento perpétuo. Simon Stevin argumentou dessa forma, em 1586, sobre o plano inclinado: uma corrente fechada pendurada sobre uma cunha nunca começa a circular sozinha.
Três equações e qualquer ponto como pivô
Na prática, escrevem-se as condições de equilíbrio como equações e escolhe-se o pivô que as torna mais simples. Esta seção mostra por que qualquer pivô é permitido e quantas incógnitas as equações conseguem determinar.
No plano, o equilíbrio são três equações: ∑Fx=0, ∑Fy=0 e ∑τz=0. O torque em relação a um ponto B de uma força Fi aplicada em ri é (ri−rB)×Fi. Decomponha o braço como (ri−rA)+(rA−rB), em que A é outro ponto qualquer, e some sobre todas as forças: τB=τA+(rA−rB)×∑F Quando a força resultante é zero, o segundo termo se anula e o torque é o mesmo em relação a todos os pontos. Assim, o pivô pode ficar onde for conveniente, em geral em um apoio: a força desconhecida desse apoio não tem braço ali e desaparece da equação de torques.
Três equações determinam no máximo três incógnitas. Uma viga apoiada em dois pontos, ou uma escada encostada em uma parede lisa, não tem mais do que isso e é chamada estaticamente determinada. Uma mesa de quatro pés tem quatro forças desconhecidas nos pés, mas ainda apenas três equações úteis; portanto, é estaticamente indeterminada: a estática sozinha não diz como a carga se divide, e só a pequena deformação dos pés e do piso decide isso. Em um piso irregular, um dos pés não suporta nada, e a mesa balança.
Três forças se encontram em um ponto
Quando exatamente três forças mantêm um corpo parado, uma regra geométrica fixa a direção de uma delas antes de qualquer equação ser escrita. Uma escada encostada na parede é o exemplo clássico.
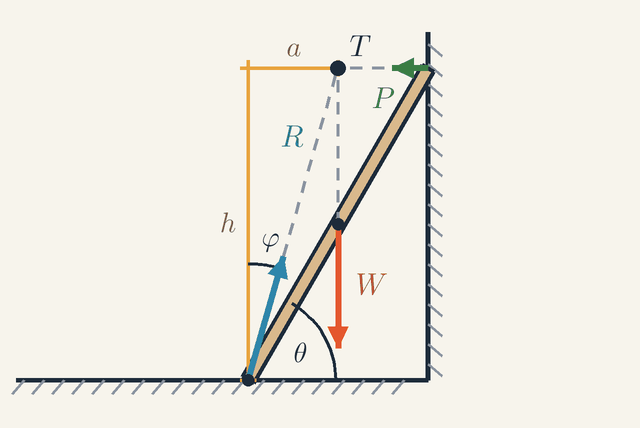
Figura 2. Uma escada uniforme encostada em uma parede lisa. O empurrão da parede P e o peso W se cruzam em T; para torque zero, a reação do chão R também precisa apontar para T. A sua inclinação φ em relação à vertical é lida no triângulo de lados a e h.Legenda
W
Peso da escada, atuando no seu ponto médio.
N
P
Empurrão da parede. Uma parede lisa empurra apenas perpendicularmente a si mesma, então P é horizontal.
N
R
Reação do chão no pé da escada: a força normal e o atrito somados. A sua linha passa por T.
N
T
Ponto onde se cruzam as linhas de ação de W e de P.
θ
Ângulo entre a escada e o chão.
rad
φ
Ângulo entre R e a vertical; tanφ=a/h, o atrito dividido pela força normal.
rad
h
Altura do topo da escada, que também é a altura de T.
m
a
Distância horizontal do pé da escada até a vertical pelo seu ponto médio, que também passa por T.
m
A figura 2 mostra uma escada uniforme de comprimento L e peso W, apoiada no chão formando o ângulo θ e encostada em uma parede lisa. Três forças atuam sobre ela. O peso W atua verticalmente para baixo pelo ponto médio. Uma parede lisa só pode empurrar perpendicularmente a si mesma, então o seu empurrão P no topo é horizontal. A reação do chão R no pé tem, por enquanto, uma direção desconhecida. Siga as linhas de ação tracejadas de W e P: elas se cruzam em T, na altura do topo da escada e exatamente acima do seu ponto médio.
Tome os torques em relação a T. Nem W nem P têm torque ali, porque as duas retas passam por T. O torque total é zero, então R também não pode ter torque em relação a T, o que só é possível se a sua linha de ação também passar por T. Isso fixa a direção de R antes mesmo de o atrito ser mencionado. A regra é geral: quando exatamente três forças não paralelas mantêm um corpo em equilíbrio, as suas linhas de ação se encontram em um ponto.
Agora decomponha R na força normal N, vertical para cima, e no atrito f, ao longo do chão em direção à parede. O equilíbrio das forças verticais dá N=W, e o das horizontais, f=P. Na figura 2, R se desvia da vertical pelo ângulo φ, logo tanφ=f/N. O mesmo ângulo aparece no pé do triângulo retângulo cujo cateto vertical é a altura do topo (e de T), h=Lsinθ, e cujo cateto horizontal é a distância do pé até a vertical pelo ponto médio, a=21Lcosθ. Logo tanφ=a/h, e Nf=ha=2tanθ1 Para uma escada uniforme a 60∘ do chão, isso dá 1/(2tan60∘)≈0,29, qualquer que seja o peso da escada e qualquer que seja o seu comprimento. Portanto, a escada se mantém de pé somente se o coeficiente de atrito estático no chão for de pelo menos 0,29. Uma escada mais inclinada precisa de menos.
A gravidade atua no centro de massa
Quase todo problema de estática substitui o peso de um corpo por uma única força no seu centro de massa. Veja por que isso é exato em um campo uniforme e o que prevê para a balança da animação.
Cada parte i de um corpo, de massa mi na posição ri em relação a um pivô, sente o peso mig. Como g é o mesmo para todas as partes, ele sai da soma: ∑ri×mig=(∑miri)×g=MrCM×g, em que M é a massa total e rCM=∑miri/M. O peso inteiro atua no centro de massa. Medindo x horizontalmente a partir do pivô e tomando os torques no sentido anti-horário como positivos, xCM=∑mi∑mixi ∑τgravity=−MgxCM O sinal de menos indica que um centro de massa à direita do pivô gira o corpo no sentido horário. Seguem duas consequências. Um corpo suspenso por um pino se acomoda com o seu centro de massa diretamente abaixo do pino, onde a gravidade não tem torque. E os fios de prumo de dois pontos de suspensão diferentes se cruzam no centro de massa, que é como ele é encontrado na prática.
Aplique isso só às duas caixas. Escreva τ1 para o torque anti-horário da caixa pesada, τ2 para o torque horário da caixa leve e xCM para o centro de massa das caixas; então τ1−τ2=−(m1+m2)gxCM. O gráfico do nível avançado da animação marca isso em função da posição x1 da caixa pesada: 4,51 N·m em x1=−0,42m, zero em x1=−m2r2/m1=−0,20m e −2,07N⋅m em x1=−0,10m. A reta é quase perfeita, com inclinação próxima de −m1g=−19,6N⋅m por metro: cada centímetro que a caixa desliza para dentro retira cerca de 0,20 N·m. A inclinação traçada é cerca de 5% mais acentuada. Os centros das caixas ficam cerca de 5 cm acima da linha do pino, então a mudança de inclinação que acompanha cada deslocamento da caixa também os move um pouco para o lado.
Esse não é o torque total sobre a viga. A massa de 14 kg no ponteiro fornece um torque oposto e mantém o total em zero, e é por isso que a viga se inclina apenas parcialmente (calculado a seguir). O fio de prumo dourado na animação mostra a mesma coisa geometricamente: a viga se inclina para o lado em que está o centro de massa das caixas.
Estabilidade e energia potencial
Um equilíbrio pode ser como o fundo de uma tigela, para o qual o corpo retorna, ou como o topo de uma colina, do qual ele cai. A energia potencial distingue os dois casos.
Para um corpo que gira em torno de um pino, a energia potencial é U(θ)=MgyCM, em que yCM é a altura do centro de massa. Quando o corpo gira dθ, o torque da gravidade realiza o trabalho τdθ, retirado de U, então dU=−τdθ. Equilíbrio, isto é, torque nulo, significa portanto dU/dθ=0. Ele é estável se d2U/dθ2>0: uma inclinação eleva então o centro de massa, e o torque que surge empurra o corpo de volta. É instável se d2U/dθ2<0, e neutro se U permanece constante, como uma roda uniforme sobre o seu eixo.
Coloque o centro de massa à distância ℓ do pino e no ângulo ψ em relação à vertical abaixo dele. Sua altura em relação ao pino é −ℓcosψ, então U=−Mgℓcosψ e d2U/dψ2=Mgℓcosψ. Isso é positivo em ψ=0, então ficar abaixo do pino é estável, e negativo em ψ=180∘, então ficar acima do pino é instável. Uma gangorra com dois ocupantes tem o centro de massa acima do pivô: ela não fica nivelada, mas assenta em uma das pontas, sustentada pelo chão. A balança da animação pendura uma massa de 14 kg a 0,19 m abaixo do pino justamente para evitar isso.
Exemplo: quanto a balança se inclina
Com a caixa fora do centro, a balança da animação não cai para uma das pontas: ela se estabiliza em uma inclinação definida. Esta seção calcula esse ângulo, primeiro pela geometria e depois pela energia.
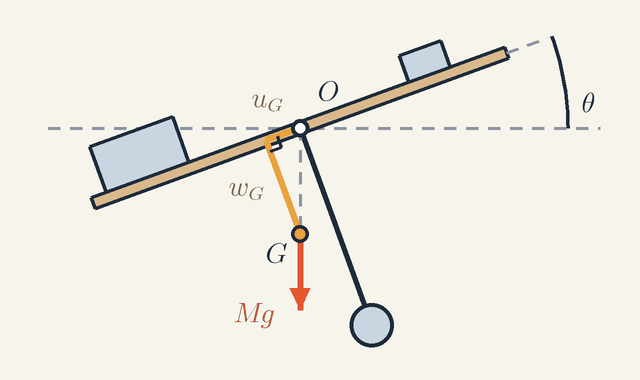
Figura 3. A balança em repouso, com o seu centro de massa G diretamente abaixo do pino O. No triângulo retângulo com catetos uG e wG, o ângulo em G é igual à inclinação θ, então tanθ=uG/wG. Proporções exageradas; fora de escala.Legenda
O
O pino em torno do qual a viga gira.
G
Centro de massa de toda a balança: caixas, viga, ponteiro e massa pendular.
Mg
Peso de toda a balança, de massa total M, atuando em G.
N
uG
Posição de G ao longo da viga, medida a partir do pino e positiva para a direita; aqui negativa.
m
wG
Posição de G transversalmente à viga, positiva para cima; aqui negativa, porque G está abaixo da viga.
m
θ
Inclinação da viga em relação à horizontal, positiva no sentido anti-horário. O mesmo ângulo aparece em G no triângulo retângulo.
rad
A figura 3 esboça a balança com as proporções exageradas. Use coordenadas presas à viga e medidas a partir do pino O: ui ao longo da viga (positivo para a direita) e wi transversalmente a ela (positivo para cima). Juntas, as partes de massas mi pesam como um único corpo de massa M=∑mi em seu centro de massa G, cujas coordenadas são uG=A/M e wG=B/M, com A=∑miui,B=∑miwi A inclinação θ da viga em relação à horizontal é contada no sentido anti-horário.
A balança está em repouso quando G pende diretamente abaixo de O, porque então o peso Mg passa pelo pino e não tem torque. (Diretamente acima de O também é um equilíbrio, mas instável.) Na figura 3, parta de O ao longo da viga por uG e depois transversalmente por wG, e você chega a G; o fio de prumo de G de volta a O fecha um triângulo retângulo, com o ângulo reto onde uG encontra wG. O ângulo em G é igual à inclinação θ. Duas retas perpendiculares a outras duas formam o mesmo ângulo que elas; a viga e a horizontal se cruzam em θ, então o lado wG, perpendicular à viga, e o prumo, perpendicular à horizontal, também se cruzam em θ. Visto de G, uG é o cateto oposto e wG é o cateto adjacente, logo tanθ=wGuG=BA Na figura, tanto uG quanto wG são negativos, então tanθ>0: a viga girou no sentido anti-horário, com o lado esquerdo para baixo.
A energia potencial dá o mesmo resultado, e também define a estabilidade. Girada no sentido anti-horário de θ, a parte i fica à altura uisinθ+wicosθ acima do pino, então U(θ)=g(Asinθ+Bcosθ) Igualando dU/dθ=g(Acosθ−Bsinθ) a zero, obtém-se novamente tanθ=A/B.
Agora os números. Os centros das caixas ficam 0,053 m e 0,043 m acima da linha do pino, e a massa pendular 0,19 m abaixo dela, então B=2,0⋅0,053+1,0⋅0,043−14⋅0,19≈−2,51kg⋅m; o peso próprio da viga atua no pino e não acrescenta nada. No início, a caixa pesada está em x1=−0,42m ao longo da viga e a leve em 0,40 m, então A=2,0⋅(−0,42)+1,0⋅0,40=−0,44kg⋅m. Então tanθ=0,175 e θ=9,9∘, com o lado pesado para baixo, como na figura 3. Em x1=−0,10m, A=+0,20kg⋅m e θ=−4,6∘, com o outro lado para baixo; em x1=−0,20m, A=0 e a balança fica nivelada. Como verificação, o torque horário da massa pendular no início, 14⋅9,81⋅0,19sinθ≈4,51N⋅m, cancela o torque das caixas no início do gráfico.
A posição de repouso é estável? A segunda derivada é d2U/dθ2=−g(Asinθ+Bcosθ), e no equilíbrio com G abaixo de O (aqui B<0) ela resulta em gA2+B2. Isso nunca é menor que g∣B∣=9,81⋅2,51=24,6N⋅m por radiano, então a balança é estável em qualquer posição da caixa. Perto da horizontal, θ≈A/B: deslocar a caixa 1 cm altera A em 0,020 kg·m e inclina a viga em 0,020/2,51≈0,008rad, cerca de 0,46°. Essa é a sensibilidade da balança. Um ∣B∣ menor, com uma massa pendular mais leve ou um ponteiro mais curto, aumentaria essa sensibilidade, ao custo de um torque restaurador mais fraco, g∣B∣ por radiano perto da horizontal. Sem a massa pendular, B=+0,15kg⋅m: G fica acima do pino, a segunda derivada na posição nivelada é negativa, e o menor desequilíbrio derrubaria a viga por completo, como uma gangorra.
Tombamento e deslizamento
Um corpo apoiado em um plano inclinado pode falhar de duas maneiras: desliza para baixo ou tomba sobre a sua aresta inferior. Qual acontece primeiro depende apenas da forma dele e do atrito.
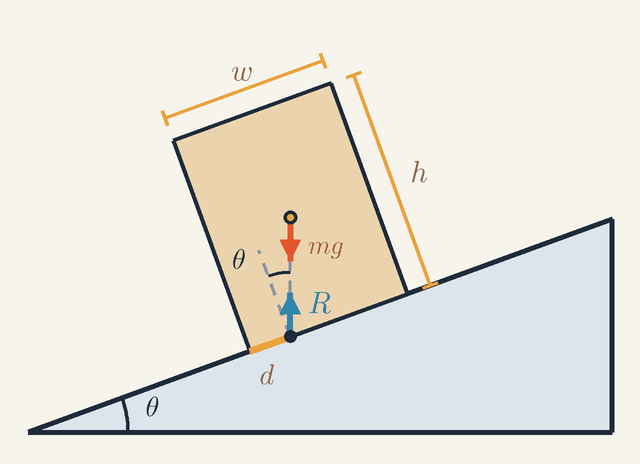
Figura 4. Uma caixa uniforme sobre uma rampa. A força de contato R equilibra o peso mg, então atua na vertical que passa pelo centro, à distância d da aresta inferior, e forma o ângulo θ com a normal. À medida que θ cresce, d diminui; em d=0 a caixa tomba.Legenda
w
Largura da base da caixa, ao longo da rampa.
m
h
Altura da caixa.
m
θ
Ângulo da rampa. O mesmo ângulo fica entre R e a normal à rampa.
rad
mg
Peso da caixa, atuando no seu centro.
N
R
Força de contato da rampa sobre a caixa (normal mais atrito): igual e oposta ao peso, portanto vertical.
N
d
Distância da aresta inferior da base até o ponto onde R atua: d=w/2−(h/2)tanθ.
m
A figura 4 mostra um caixote uniforme, de base w e altura h, sobre uma rampa no ângulo θ. Só duas forças atuam sobre ele: o seu peso mg, no centro, e a força de contato R da rampa, isto é, a força normal e o atrito sobre toda a base somados em uma única força. Duas forças se equilibram somente se forem iguais, opostas e sobre a mesma reta; logo, R aponta verticalmente para cima, pela vertical que passa pelo centro, e atua onde essa vertical encontra a base.
Para achar esse ponto, parta do centro, que está a w/2 da aresta inferior ao longo da base e a h/2 acima dela. A vertical pelo centro forma o ângulo θ com a normal à rampa, então, em seu trajeto para baixo através da altura h/2, ela desvia (h/2)tanθ rampa abaixo. Portanto, ela encontra a base a (h/2)tanθ rampa abaixo do ponto médio da base, à distância d=2w−2htanθ da aresta inferior, marcada d na figura 4. À medida que a rampa se torna mais íngreme, d diminui. A força de contato não pode atuar fora da base; quando d chega a zero, ela não pode mais ficar sob o centro, e o caixote tomba em torno da sua aresta inferior: tanθ=hw(tipping of a uniform crate on a ramp)
O deslizamento se lê na mesma figura. R é vertical, e a normal se inclina θ em relação à vertical, então R se inclina θ em relação à normal: é o ângulo marcado entre R e a normal tracejada na figura 4. A sua parte de atrito dividida pela sua parte normal é, portanto, tanθ, e o atrito estático só pode fornecer isso enquanto μ≥tanθ, em que μ é o coeficiente de atrito estático. Comparando os dois limites, o caixote tomba primeiro se w/h<μ e desliza primeiro se μ<w/h.
Um arquivo de metal de 0,45 m de largura e 1,30 m de altura tem w/h≈0,35. Sobre borracha, com μ≈0,8, ele tomba a 19,1°; sobre uma rampa plástica molhada, com μ=0,20, ele desliza primeiro, a 11,3°. Para um corpo que não é uniforme, use as distâncias reais do seu centro de massa à aresta inferior e à rampa, no lugar de w/2 e h/2. Um centro de massa baixo faz d diminuir mais lentamente, e por isso cargas pesadas são acomodadas embaixo.
Limites de validade
Tudo aqui supõe corpos rígidos. Vigas reais se curvam, e, em uma estrutura estaticamente indeterminada, são as deformações, através da lei de Hooke, que decidem as forças. O atrito estático é uma desigualdade, f≤μN: as equações dão o atrito de que um corpo precisa, e a desigualdade apenas diz se as superfícies conseguem fornecê-lo.
Colocar o peso no centro de massa também exige um campo uniforme. A gravidade enfraquece com a altura y em uma fração de cerca de 2y/RE, em que RE é o raio da Terra. Em uma coluna uniforme de H=800m de altura, o centro de gravidade, o ponto onde o peso efetivamente atua, fica portanto H2/(6RE)≈1,7cm abaixo do centro de massa: desprezível para edifícios. Em órbita, o mesmo gradiente gira um satélite longo para apontar para a Terra, e torques de maré fizeram a Lua manter uma mesma face voltada para nós.
Por fim, a estática é o limite de mudanças lentas. Mova a caixa bruscamente e a viga ultrapassa a posição de equilíbrio e oscila; então τ=Iα, de Dinâmica rotacional e torque, assume o controle.
Para onde isso leva
O trabalho virtual rege todas as máquinas ideais de Máquinas simples: alavancas, polias e engrenagens, e vigas que cedem levam a Elasticidade: lei de Hooke, tensão e deformação. Um equilíbrio estável é onde começa o Movimento harmônico simples: deslocado um pouco, um corpo oscila em torno dele com ω2=(d2U/dθ2)/I, em que I é o seu momento de inércia em relação ao pino. Os fluidos também obedecem à estática: em Empuxo e princípio de Arquimedes, um navio permanece em pé quando, ao adernar, o seu peso e o empuxo formam um binário restaurador. Quando os torques não se anulam, o corpo começa a girar, tema de Momento angular e sua conservação. As cargas têm estática própria, em Campo elétrico e potencial, com uma reviravolta: forças puramente eletrostáticas nunca conseguem manter uma carga em equilíbrio estável (teorema de Earnshaw).
Fórmulas principais
Condições para o equilíbrio estático
∑F=0,∑τ=0
Um corpo em repouso só permanece em repouso se nada o faz começar a se mover ou a girar. A força externa resultante precisa se anular, ou o centro de massa aceleraria, e o torque resultante precisa se anular, ou o corpo começaria a girar. Nenhuma das condições implica a outra: um binário tem força resultante nula, mas tem torque.
Símbolos
∑F
força externa resultante; em um plano, as componentes horizontal e vertical separadamente
N
∑τ
torque resultante das forças externas em relação a qualquer ponto escolhido
N⋅m
Quando vale: Para um corpo rígido em repouso. Uma vez que ∑F=0, a condição de torques vale em relação a todos os pontos se vale em relação a um, então o ponto pode ser escolhido livremente. Um corpo deformável precisa das condições para cada uma de suas partes.
Exemplo: O pintor sobre a tábua: os torques em relação ao cavalete esquerdo dão FR=327N, e ∑F=0 então dá FL=556N.
Torque de uma força
τ=rF(r: lever arm, perpendicular to the line of action)
O torque mede o quanto uma força faz um corpo girar em torno de um ponto: a força vezes o seu braço de alavanca, a distância perpendicular do ponto à linha de ação da força. Deslizar uma força ao longo da sua linha de ação não altera o seu torque, e uma força cuja linha passa pelo ponto não tem torque algum. Torques no sentido anti-horário são considerados positivos.
Símbolos
τ
torque em relação ao ponto escolhido
N⋅m
r
braço de alavanca, perpendicular à linha de ação
m
F
intensidade da força
N
Quando vale: Vale para qualquer força em um plano. Se você conhece a distância d até o ponto de aplicação e o ângulo ϕ entre a força e essa reta, o braço de alavanca é dsinϕ, logo τ=dFsinϕ.
Exemplo: A caixa leve da animação, com a viga nivelada: τ2=0,40⋅1,0⋅9,81=3,92N⋅m.
Lei da alavanca
m1gr1=m2gr2(law of the lever)
Para uma viga equilibrada em um pivô com uma carga de cada lado, os torques dos dois pesos em relação ao pivô devem ser iguais e opostos. A força do próprio pivô não tem braço de alavanca, então não entra na conta. Como g aparece dos dois lados, ele se cancela: o equilíbrio depende apenas das massas e das distâncias.
Símbolos
m1
massa da carga de um lado
kg
m2
massa da carga do outro lado
kg
g
aceleração da gravidade
m/s2
r1
braço de alavanca da carga 1, medido horizontalmente a partir do pivô
m
r2
braço de alavanca da carga 2, medido horizontalmente a partir do pivô
m
Quando vale: Para uma viga cujo próprio peso atua no pivô; caso contrário, some o torque da viga como um terceiro termo. Os braços de alavanca são distâncias horizontais, então mudam quando a viga se inclina.
Exemplo: Na animação, 2,0 kg a 0,20 m equilibram 1,0 kg a 0,40 m: 2,0⋅0,20=1,0⋅0,40.
Centro de massa sobre uma reta
xCM=∑mi∑mixi
O centro de massa é a posição média ponderada pela massa, então as partes pesadas o puxam para si. Em um campo gravitacional uniforme, todo o peso atua ali, e um único ponto substitui os pesos de todas as partes em cada cálculo de torque.
Símbolos
xCM
posição do centro de massa
m
mi
massa da parte i
kg
xi
posição do centro de massa da parte i
m
Quando vale: Vale para qualquer conjunto de massas; para um corpo contínuo, a soma se torna uma integral, ∫xdm/M. Tratá-lo como o ponto onde o peso atua exige um g uniforme.
Exemplo: As duas caixas em equilíbrio: (2,0⋅(−0,20)+1,0⋅0,40)/3,0=0, exatamente acima do pino.
Torque da gravidade sobre um corpo inteiro
∑τgravity=−MgxCM
Somando os torques dos pesos de todas as partes, −migxi, obtém-se −g∑mixi=−MgxCM: o torque do peso total colocado no centro de massa. O sinal de menos vem da convenção: um centro de massa à direita do pivô, xCM>0, gira o corpo no sentido horário.
Símbolos
∑τgravity
torque total da gravidade em relação ao pivô, positivo no sentido anti-horário
N⋅m
M
massa total
kg
g
aceleração da gravidade
m/s2
xCM
posição horizontal do centro de massa, medida a partir do pivô
m
Quando vale: Exige um campo gravitacional uniforme, o que é excelente perto do solo. xCM é uma distância horizontal, então muda quando o corpo se inclina.
Exemplo: No início da animação, o centro de massa das caixas fica 0,153 m à esquerda do pino: 3,0⋅9,81⋅0,153≈4,5N⋅m, no sentido anti-horário.
Ângulo de tombamento de uma caixa uniforme sobre uma rampa
tanθ=hw(tipping of a uniform crate on a ramp)
A caixa tomba quando a vertical que passa pelo seu centro de massa atinge a aresta inferior da base. O centro de massa fica a w/2 dessa aresta ao longo da rampa e a h/2 acima da rampa, então a reta da aresta até ele fica vertical quando tanθ=(w/2)/(h/2). Uma caixa mais larga e mais baixa é mais difícil de tombar.
Símbolos
θ
ângulo da rampa com a horizontal
rad
w
largura da base, ao longo da rampa
m
h
altura da caixa
m
Quando vale: Para uma caixa uniforme com atrito suficiente para não deslizar primeiro, μ>w/h; caso contrário, ela desliza quando tanθ=μ. Para um corpo não uniforme, use as distâncias reais do centro de massa até a aresta e até a rampa.
Exemplo: Um arquivo de metal de 0,45 m de largura e 1,30 m de altura: tanθ=0,45/1,30≈0,35, então ele tomba a cerca de 19,1°.
Glossário
Equilíbrio estático
O estado de um corpo que permanece em repouso porque as forças sobre ele se anulam, ∑F=0, e o mesmo ocorre com os seus torques, ∑τ=0. Um corpo que se move com velocidade constante sem girar também satisfaz ambas as condições, mas o seu equilíbrio não é estático.
Corpo rígido
Um corpo idealizado cujas partes mantêm distâncias fixas entre si, de modo que ele só pode se mover como um todo e girar. Corpos reais se deformam um pouco sob carga, o que importa quando há mais apoios do que as equações conseguem resolver.
Diagrama de corpo livre
Um esboço de um único corpo isolado, com cada força externa desenhada onde atua: pesos nos centros de massa, forças de apoio nos contatos, tensões ao longo das cordas. É o primeiro passo de todo problema de estática.
Torque
O efeito de giro de uma força em relação a um ponto, τ=rF, em N·m. Cresce com a força e com o seu braço de alavanca, e o seu sinal indica o sentido de rotação (anti-horário positivo). Também chamado de momento de uma força.
Linha de ação
A reta que passa pelo ponto onde uma força atua, na direção da força. Deslizar uma força ao longo da sua linha de ação não altera nem o seu torque nem o seu efeito sobre o equilíbrio.
Braço de alavanca
A distância perpendicular do pivô até a linha de ação de uma força. Para um peso, é uma distância horizontal, que muda quando uma viga se inclina, mesmo que a carga continue no mesmo lugar da viga.
Lei da alavanca
Uma viga apoiada em um pivô fica em equilíbrio quando os torques das suas cargas são iguais, m1r1=m2r2: o dobro da massa à metade da distância. Conhecida desde Arquimedes, explica por que uma alavanca longa consegue deslocar uma pedra pesada demais para ser levantada.
Centro de massa
A posição média ponderada pela massa de um corpo, xCM=∑mixi/∑mi. Em um campo gravitacional uniforme, todo o peso atua ali, por isso ele também é o centro de gravidade; não precisa estar dentro do material, como acontece em um anel.
Equilíbrio estável, instável e neutro
Um equilíbrio é estável se uma pequena inclinação eleva o centro de massa, de modo que o corpo retorna (d2U/dθ2>0), e instável se uma inclinação o rebaixa, de modo que o corpo se afasta, como um lápis apoiado na ponta. No equilíbrio neutro, como o de uma roda sobre o seu eixo, uma inclinação não altera nada.
Tombamento
Um corpo apoiado sobre uma base tomba assim que a reta vertical que passa pelo seu centro de massa cai fora da base. O ângulo depende da forma, não da massa: uma caixa uniforme sobre uma rampa tomba em tanθ=w/h.
Princípio do trabalho virtual
Em equilíbrio, o trabalho total de todas as forças em qualquer pequeno deslocamento permitido pelos apoios é zero. Dele decorrem a lei da alavanca e o equilíbrio de qualquer máquina ideal, sem que seja preciso determinar as forças internas.
Estrutura estaticamente indeterminada
Um corpo com mais forças de apoio desconhecidas do que equações de equilíbrio independentes, como uma mesa de quatro pés: quatro forças nos pés, três equações. Como a carga se divide depende então de como as partes se deformam.
Grandezas
F
Força
N
Um empurrão ou puxão sobre o corpo; nesta aula, principalmente os pesos mg e as forças dos apoios.
τ
Torque
N⋅m
O efeito de giro de uma força em relação a um ponto escolhido, positivo no sentido anti-horário. Nunca é expresso em joules, porque não é uma energia.
r
Braço de alavanca
m
A distância perpendicular do pivô à linha de ação de uma força; r1 e r2 para as duas cargas de uma alavanca.
mi
Massa de uma parte
kg
A massa da parte i de um sistema, cujo centro de massa próprio está na posição xi, como m1=2,0kg e m2=1,0kg para as caixas da animação.
M
Massa total
kg
A soma de todas as massas, ∑mi; o seu peso Mg atua no centro de massa.
g
Aceleração da gravidade
m/s2
O peso por unidade de massa, cerca de 9,81m/s2 (9,81 N/kg) perto da superfície da Terra. Ele se cancela na lei da alavanca.
xCM
Posição do centro de massa
m
A distância horizontal do centro de massa até o pivô, positiva para a direita; o torque da gravidade é −MgxCM.
θ
Ângulo do plano inclinado
rad
O ângulo de uma rampa com a horizontal (no caso da balança, a inclinação da viga). Costuma ser dado em graus: uma caixa uniforme tomba em tanθ=w/h.
w
Largura da base
m
A largura da base de uma caixa, medida ao longo da rampa, na direção em que ela tombaria.
h
Altura
m
A altura da caixa; quando ela é uniforme, o seu centro de massa fica em h/2.
Quiz
Iniciante Uma criança de 30 kg senta-se a 2 m do pivô de uma gangorra. Onde deve sentar-se um adulto de 60 kg do outro lado para que a gangorra fique equilibrada?
A 2 m do pivô, a mesma distância
A 1 m do pivô
A 4 m do pivô
Em lugar nenhum: pesos diferentes nunca conseguem se equilibrar
Mostrar resposta
Resposta: B. A 1 m do pivô
Os torques precisam ser iguais: 60 × g × d = 30 × g × 2, então d = 1 m. Duas vezes mais pesado significa metade da distância até o pivô.
Iniciante Uma prateleira está em equilíbrio estático. O que precisa ser verdade?
Somente as forças sobre ela se anulam
Somente os efeitos de giro sobre ela se anulam
Tanto as forças quanto os efeitos de giro sobre ela se anulam
Nenhuma força atua sobre ela
Mostrar resposta
Resposta: C. Tanto as forças quanto os efeitos de giro sobre ela se anulam
Se as forças não se anulassem, a prateleira começaria a deslizar; se os efeitos de giro não se anulassem, ela começaria a girar. Forças atuam sobre ela (o seu peso e os suportes), mas elas se equilibram nos dois sentidos.
Iniciante Uma estante alta é inclinada sobre uma de suas arestas inferiores e solta. Quando ela cai em vez de voltar balançando?
Quando o seu centro de massa passou da aresta sobre a qual ela se apoia
Assim que é inclinada, mesmo que levemente
Somente quando é inclinada em mais de 45°
Nunca, se for pesada o suficiente
Mostrar resposta
Resposta: A. Quando o seu centro de massa passou da aresta sobre a qual ela se apoia
Enquanto o centro de massa ainda estiver acima da base, o peso faz a estante voltar. Assim que o centro de massa passa da aresta, o peso a faz girar no outro sentido e ela cai. O ângulo depende da sua forma, não da sua massa.
Intermediário Uma caixa de 2,0 kg está 0,30 m à esquerda do pivô de uma viga apoiada no meio. Onde deve ser colocada uma caixa de 1,5 kg à direita para que a viga fique equilibrada?
0,30 m
0,225 m
0,60 m
0,40 m
Mostrar resposta
Resposta: D. 0,40 m
m₁·r₁ = m₂·r₂ dá r₂ = 2,0 × 0,30 ÷ 1,5 = 0,40 m. Inverter a razão dá 0,225 m, o que colocaria a caixa mais leve mais perto, e ela não conseguiria equilibrar a mais pesada.
Intermediário Uma tábua uniforme de 4,0 m e peso de 200 N repousa sobre apoios nas duas extremidades. Uma pessoa de 600 N fica em pé a 1,0 m da extremidade esquerda. Qual força para cima o apoio direito exerce?
150 N
250 N
400 N
550 N
Mostrar resposta
Resposta: B. 250 N
Torques em relação ao apoio esquerdo: F_R × 4,0 = 600 × 1,0 + 200 × 2,0 = 1000 N·m, então F_R = 250 N. ΣF = 0 dá então ao apoio esquerdo 800 − 250 = 550 N, mais, porque a pessoa está mais perto dele.
Intermediário Ao encontrar as forças de apoio de uma viga, por que é conveniente tomar torques em relação a um dos apoios?
Porque os torques em relação a outros pontos não são nulos no equilíbrio
Porque a viga realmente gira em torno desse apoio
Porque a força desconhecida ali tem braço de alavanca nulo, então desaparece da equação
Porque o peso da viga atua nesse apoio
Mostrar resposta
Resposta: C. Porque a força desconhecida ali tem braço de alavanca nulo, então desaparece da equação
No equilíbrio, Στ = 0 em relação a todos os pontos, então a escolha é livre. Em relação a um apoio, a força que atua ali não tem braço de alavanca nem torque, o que deixa uma única incógnita na equação.
Avançado Um caixote uniforme, de 0,60 m de largura e 1,20 m de altura, está sobre uma rampa cujo ângulo é aumentado lentamente. O atrito impede que ele deslize. Em que ângulo ele tomba?
26,6°
63,4°
30,0°
45,0°
Mostrar resposta
Resposta: A. 26,6°
Ele tomba quando a vertical que passa pelo centro de massa atinge a aresta inferior: tan θ = (w/2)/(h/2) = 0,60/1,20 = 0,5, então θ ≈ 26,6°. Usar h/w no lugar de w/h dá 63,4°.
Avançado Uma balança de braços está suspensa por um pino acima do seu centro de massa. Uma pequena massa extra é colocada de um lado. O que acontece?
Ela tomba até que aquele lado bata no batente: qualquer desequilíbrio é instável
Ela fica exatamente nivelada, porque o pino sustenta todo o peso
Ela oscila para sempre em torno da posição nivelada
Ela se acomoda em uma nova inclinação em que o centro de massa total fica diretamente abaixo do pino
Mostrar resposta
Resposta: D. Ela se acomoda em uma nova inclinação em que o centro de massa total fica diretamente abaixo do pino
Com o centro de massa abaixo do pino, o equilíbrio é estável: inclinar eleva o centro de massa. A viga gira até que o centro de massa total, incluindo a massa extra, esteja de novo diretamente abaixo do pino; assim, a inclinação mede o desequilíbrio.
 Tutor de Física