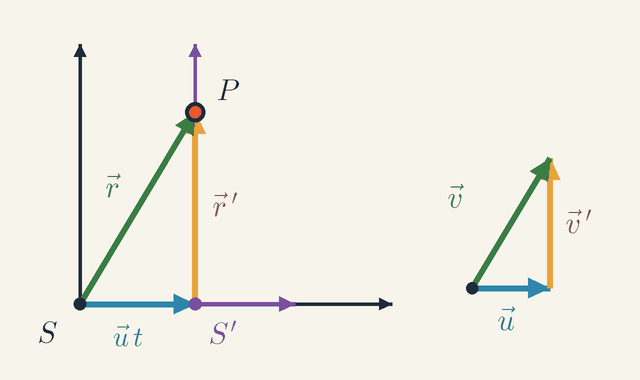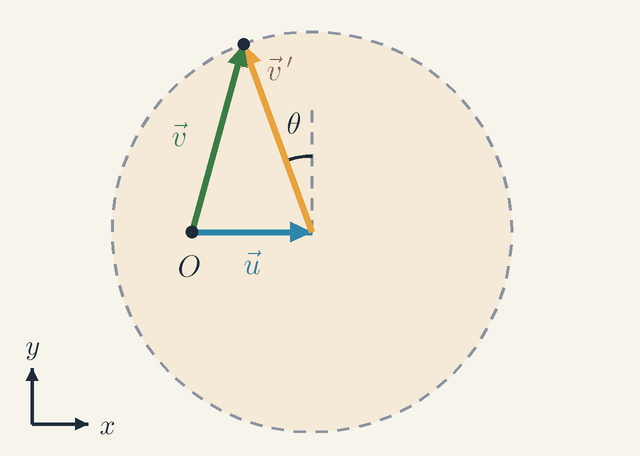Pfeile mit Größe und Richtung: Vektoren addieren und zerlegen, die Regel für die Relativgeschwindigkeit v=v′+u und warum ein Boot, das geradewegs aufs andere Ufer zielt, flussabwärts landet.
Ein Boot überquert einen Fluss: Seine Geschwindigkeit relativ zum Ufer ist seine Geschwindigkeit durch das Wasser plus die Geschwindigkeit des Wassers.
Ein Skalar ist nur eine Zahl (Masse, Zeit, Temperatur); ein Vektor hat zusätzlich eine Richtung (Geschwindigkeit, Verschiebung, Kraft).
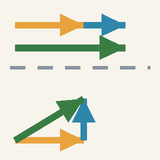
Vektoren werden Spitze an Fuß addiert: 3 m nach Osten, dann 4 m nach Norden, und du bist 5 m vom Start entfernt, obwohl du 7 m gelaufen bist.
Auch Geschwindigkeiten addieren sich: Auf einem Rollsteig addieren sich deine Geschwindigkeiten; gehst du gegen die Laufrichtung, heben sie sich auf.
Ein Boot, das geradewegs aufs andere Ufer zielt, landet flussabwärts, aber die Strömung verlängert die Überfahrt nicht.
Manche Größen sind mit einer einzigen Zahl vollständig beschrieben: eine Masse von 2 kg, eine Zeit von 10 s, eine Temperatur von 20 °C. Das sind Skalare. Andere brauchen zusätzlich eine Richtung: „Der Bahnhof ist 2 km entfernt“ sagt dir nicht, welche Straße du nehmen sollst. Die Schnelligkeit (wie schnell) ist ein Skalar; die Geschwindigkeit (wie schnell und in welche Richtung) ist ein Vektor, genau wie Verschiebung und Kraft. Einen Vektor zeichnen wir als Pfeil: Seine Länge zeigt die Größe, seine Spitze die Richtung.
Kurzer Check: Ist „15 m/s nach Süden“ eine Schnelligkeit oder eine Geschwindigkeit? (Eine Geschwindigkeit: Sie hat eine Richtung.)
Um zwei Vektoren zu addieren, setzt du den Fuß des zweiten Pfeils an die Spitze des ersten; die Summe reicht vom allerersten Anfang bis zum allerletzten Ende. Geh 3 m nach Osten, dann 4 m nach Norden: Du bist 5 m vom Start entfernt. Du bist 7 m gelaufen, aber deine Verschiebung ist der 5-m-Pfeil.
Geschwindigkeiten addieren sich genauso. Auf einem Rollsteig gehst du mit 1 m/s, während das Band dich mit 2 m/s trägt, also sieht jemand daneben dich mit 3 m/s vorbeiziehen. Gehst du rückwärts mit 2 m/s, bleibst du auf gleicher Höhe mit ihm: Die Geschwindigkeiten heben sich auf.
Kurzer Check: Du gehst mit 1,5 m/s zum Zugende eines Zuges, der mit 20 m/s fährt. Wie schnell ziehst du an jemandem auf dem Bahnsteig vorbei? (18,5 m/s, in Fahrtrichtung des Zuges.)
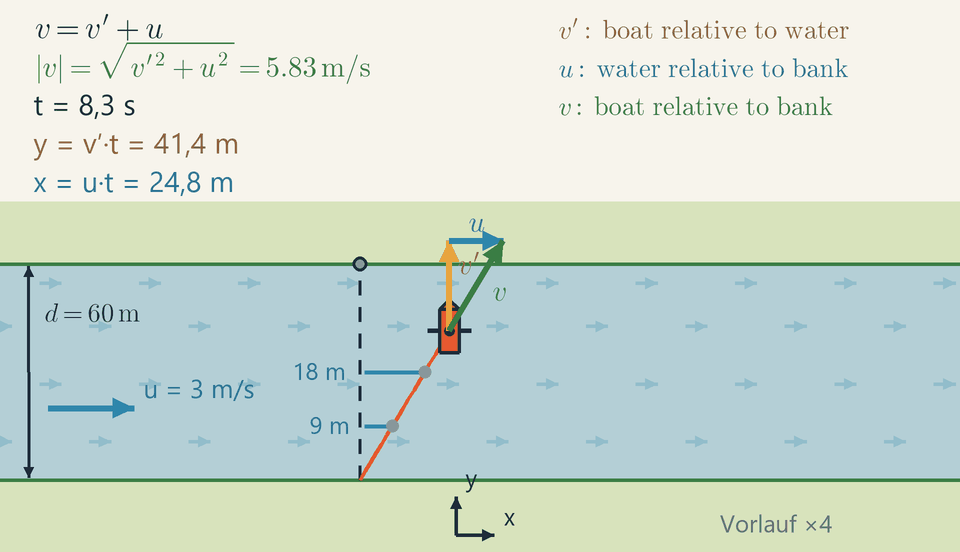
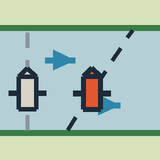
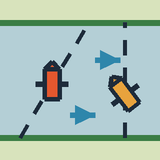
In der Animation überquert ein Boot einen 60 m breiten Fluss. Der Ruderer zielt geradewegs auf das gegenüberliegende Ufer, aber das Wasser trägt das Boot auf einer schrägen Linie. Die grauen Punkte zeigen, wie es alle 3 Sekunden 9 m abtreibt, insgesamt 36 m. Trotzdem dauert die Fahrt weiterhin 12 Sekunden, wie im ruhigen Wasser: Die Strömung fügt eine seitliche Bewegung hinzu, keine Verzögerung.
Mittelstufe
Kernideen
Komponenten: Ax=Acosθ, Ay=Asinθ; Betrag ∣A∣=Ax2+Ay2. Vektoren werden komponentenweise addiert.
Relativgeschwindigkeit: vboat/bank=vboat/water+vwater/bank; die inneren Indizes kürzen sich weg.
Geradewegs aufs andere Ufer gezielt: t=d/v′, Abdrift x=ut, Geschwindigkeit über Grund v′2+u2; hier 12 s, 36 m und 5,83 m/s.
Beträge addiert man nur bei parallelen Vektoren: 5 m/s und 3 m/s im rechten Winkel ergeben 5,83 m/s, nicht 8 m/s.
Skalare, Vektoren und Komponenten
Eine Masse von 2 kg oder eine Zeit von 12 s ist mit einer Zahl und einer Einheit vollständig. Solche Größen sind Skalare und werden wie gewöhnliche Zahlen addiert. Verschiebung, Geschwindigkeit, Beschleunigung und Kraft brauchen zusätzlich eine Richtung: Sie sind Vektoren. Ein Vektor wird mit einem Pfeil geschrieben, A; seine Größe, der Betrag, wird ∣A∣ oder einfach A geschrieben und ist nie negativ. Die Schnelligkeit ist der Betrag des Geschwindigkeitsvektors.
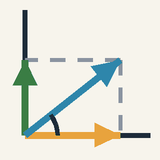
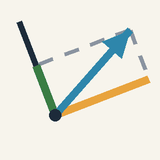
Um mit einem Vektor zu rechnen, wählst du zwei senkrechte Achsen und projizierst den Pfeil auf jede. Schließt A mit der x-Achse den Winkel θ ein, gemessen in Richtung der y-Achse, hängen seine Komponenten und sein Betrag so zusammen:
Ax=Acosθ,Ay=Asinθ
∣A∣=Ax2+Ay2
Komponenten haben Vorzeichen: Ax ist negativ, wenn der Pfeil in Richtung negativer x zeigt. Die zweite Zeile ist der Satz des Pythagoras, und die Richtung ergibt sich aus tanθ=Ay/Ax. In dieser Lektion zeigt x flussabwärts entlang des Flusses und y geradewegs quer darüber, zum gegenüberliegenden Ufer.
Vektoren addieren und subtrahieren
Um zwei Vektoren zu addieren, setzt du den Fuß des zweiten an die Spitze des ersten; die Summe, auch Resultierende genannt, reicht vom ersten Fuß bis zur letzten Spitze. In Komponenten ist die Regel einfache Addition, Achse für Achse: Wenn C=A+B, dann Cx=Ax+Bx und Cy=Ay+By, in beliebiger Reihenfolge.
Beträge addieren sich nur bei parallelen Pfeilen. Ein Schritt von 5 m gefolgt von einem Schritt von 3 m ergibt 8 m, wenn beide in dieselbe Richtung gehen, 2 m, wenn sie entgegengesetzt sind, und 52+32≈5,83m im rechten Winkel; jeder andere Winkel liefert etwas dazwischen. Subtrahieren heißt, den umgekehrten Pfeil zu addieren, A−B=A+(−B): Von einem gemeinsamen Startpunkt aus gezeichnet, reicht er von der Spitze von B zur Spitze von A.
Relativgeschwindigkeit: eine Kette von Bezugssystemen
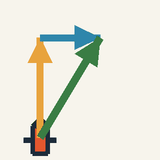
Eine Geschwindigkeit wird immer relativ zu etwas gemessen. Sei v′ die Geschwindigkeit des Bootes relativ zum Wasser, u die Geschwindigkeit des Wassers relativ zum Ufer (die Strömung) und v die Geschwindigkeit des Bootes relativ zum Ufer. In jeder Sekunde bewegt sich das Boot um v′ durch das Wasser, während das Wasser es um u am Ufer entlangträgt, und die beiden Verschiebungen werden Spitze an Fuß addiert: v=v′+u
Eine Indexregel hält die Reihenfolge klar: vboat/bank=vboat/water+vwater/bank. Die inneren Indizes stimmen überein und kürzen sich weg; übrig bleibt Boot relativ zum Ufer. Vertauscht man zwei Indizes, kehrt sich der Pfeil um: Relativ zum Wasser bewegt sich das Ufer mit −u stromaufwärts.
Mit x flussabwärts und y quer ist für ein Boot, das geradewegs aufs andere Ufer zielt, v′=(0,v′), und die Strömung ist u=(u,0), also v=(u,v′). Die Komponenten wirken unabhängig voneinander: Allein die Querkomponente bringt das Boot über einen Fluss der Breite d, allein die Längskomponente trägt es flussabwärts. Geschwindigkeit über Grund, Überfahrtzeit und Abdrift sind daher ∣v∣=v′2+u2 t=v′d,x=v′ud
Durchgerechnetes Beispiel: das Boot in der Animation
Der Ruderer bewegt sich mit v′=5m/s durch das Wasser, die Strömung fließt mit u=3m/s, und der Fluss ist d=60m breit. Das Boot zeigt geradewegs aufs andere Ufer. ∣v∣=52+32=34≈5,83m/s t=560=12s,x=3⋅12=36m
Die Bahn schließt mit der Linie geradewegs quer den Winkel φ ein, mit tanφ=u/v′=3/5, also φ≈31∘ flussabwärts. Über Grund legt das Boot 602+362≈70m zurück, was auch 5,83⋅12 ist. Das sind die Endwerte der Anzeigen: y=v′t und x=ut wachsen gleichmäßig und bleiben bei 60 m und 36 m stehen, wenn t 12 s erreicht.
Die Pfeile auf dem Boot zeichnen die Summe: Das goldene v′ zeigt geradewegs quer, das blaue u beginnt an dessen Spitze, und das grüne v schließt das Dreieck entlang der gestrichelten Bahn. Die grauen Marken alle 3 s zeigen, dass die Abdrift jedes Mal um 9 m wächst, auf 9, 18, 27 und 36 m, während das Boot 15 m vorankommt: Die Bahn ist gerade, weil sich keine Komponente ändert.
Durchgerechnetes Beispiel: ein Flugzeug im Seitenwind
Ein Leichtflugzeug fliegt mit 250 km/h relativ zur Luft auf einen Flugplatz zu, der 360 km genau im Norden liegt, während der Wind mit 70 km/h nach Osten weht. Die Luft übernimmt die Rolle des Wassers: v′=250km/h, u=70km/h und d=360km.
Wenn die Pilotin einfach nach Norden zielt, braucht das Flugzeug 360/250=1,44h für 360 km nach Norden, und in der Zeit trägt der Wind es 70⋅1,44≈101km östlich des Flugplatzes. Um eine gerade Bahn genau nach Norden zu fliegen, muss sie teilweise gegen den Wind zielen, damit die Westkomponente von v′ den Wind aufhebt. Die Geschwindigkeit durch die Luft ist nun die Hypotenuse: sinα=v′u,t=v′2−u2d
Hier ist sinα=70/250=0,28, also hält sie einen Kurs von α≈16,3∘ westlich von Nord. Die Geschwindigkeit über Grund ist 2502−702=240km/h, und der Flug dauert 360/240=1,5h. Die Korrektur kostet 3,6 Minuten und beseitigt den Fehler von 101 km. Piloten nennen α den Vorhaltewinkel.
Das Geschwindigkeitsdreieck lesen
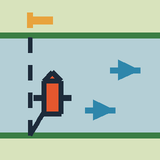
Jede Aufgabe zur Relativgeschwindigkeit ist ein Dreieck aus v′, u und v; entscheide zuerst, welche Seite die Hypotenuse ist. Zeigt das Boot geradewegs aufs andere Ufer, sind v′ und u die Katheten und die Geschwindigkeit über Grund die Hypotenuse, länger als jede von beiden: 5,83 m/s. Muss das Boot geradewegs quer fahren, wird v zur Kathete und v′ zur Hypotenuse, sodass die nutzbare Geschwindigkeit auf 52−32=4m/s schrumpft und die Überfahrt 15 s dauert. Das zweite Boot der Expertenansicht macht genau das.
Längs des Flusses fällt das Dreieck zu einer Linie zusammen: Rudert das Boot flussabwärts, kommt es über Grund auf 5+3=8m/s, flussaufwärts nur auf 5−3=2m/s. Wäre die Strömung schneller als der Ruderer, u>v′, könnte kein Kurs das Boot auf der Linie geradewegs quer halten.
Häufige Fehler
Schnelligkeiten wie gewöhnliche Zahlen addieren. Die 5 m/s des Ruderers und die 3 m/s der Strömung ergeben nur dann 8 m/s, wenn beide flussabwärts zeigen; im rechten Winkel ergeben sie 5,83 m/s.
Denken, die Strömung verzögere die Überfahrt. Sie hat keine Komponente quer zum Fluss, daher braucht das geradewegs aufs andere Ufer gezielte Boot weiterhin 60/5=12s; die Strömung ändert, wo es landet, nicht wann.
Kurs und Bahn verwechseln. Das Boot zeigt entlang v′, bewegt sich aber entlang v, hier 31° weiter flussabwärts: Der Bug zeigt den Kurs, die gestrichelte Spur die Bahn.
Sinus und Kosinus vertauschen. Der Kosinus gehört zur Seite neben dem Winkel: Ein Seil, das mit 50 N unter 20° über der Horizontalen zieht, liefert 50cos20∘≈47N horizontal und 50sin20∘≈17N vertikal.
Erwarten, dass sich eine Strömung bei Hin- und Rückfahrt aufhebt. 60 m flussaufwärts mit 2 m/s und zurück mit 8 m/s dauern 30+7,5=37,5s, gegenüber 24 s im ruhigen Wasser: Der langsame Abschnitt dauert länger, also wiegt er schwerer.
Wo dir das begegnet
Piloten und Fährbesatzungen korrigieren für Wind und Strömung, und einem Schwimmer in einer Rippströmung rät man, parallel zum Strand zu schwimmen, quer zur Strömung. Regen, der mit 6 m/s senkrecht fällt, zieht an den Seitenscheiben eines Autos, das mit 18 m/s fährt, Streifen unter etwa 72° zur Senkrechten, weil sich die Tropfen relativ zum Auto auch rückwärts bewegen. Raumfahrzeuge docken an, indem sie ihre Geschwindigkeit an die der Station anpassen, nicht an die der Erde.
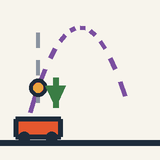
Dasselbe Werkzeug kehrt in der gesamten Mechanik wieder. Schiefer Wurf zerlegt einen Wurf in unabhängige horizontale und vertikale Bewegungen, wie die Quer- und Längsbewegung des Bootes; die newtonschen Gesetze behandeln die Kraft als Vektor; und Kreisbewegung zeigt, dass sich eine Geschwindigkeit allein durch Drehen ändern kann.
Fortgeschritten
Kernideen
Ein Vektor ist durch sein Transformationsverhalten definiert: Komponenten ändern sich wie die einer Verschiebung; Vektorgesetze gelten in jeder Orientierung.
Galilei-Transformation des Bezugssystems: r=r′+ut liefert v=v′+u und a=a′: Alle Inertialsysteme stimmen bei den Beschleunigungen überein.
Kurs gegen die Strömung: θ=0 überquert am schnellsten, t=d/v′; genau gegenüber zu landen erfordert sinα=u/v′ und dauert d/v′2−u2.
Die Galilei-Addition ist der Grenzfall kleiner Geschwindigkeiten: Die Relativitätstheorie liefert v=(v′+u)/(1+v′u/c2), was c nie übersteigt.
Was eine Größe zum Vektor macht
Ein Vektor wird meist als eine Größe mit Betrag und Richtung eingeführt. Das ist ein guter Anfang, aber der genaue Test ist ein anderer: Er fragt, wie sich die Komponenten der Größe verhalten, wenn man die Achsen dreht. Dieser Test ist wichtig, denn er ist der Grund, warum man ein Vektorgesetz auf beliebigen Achsen aufschreiben darf.
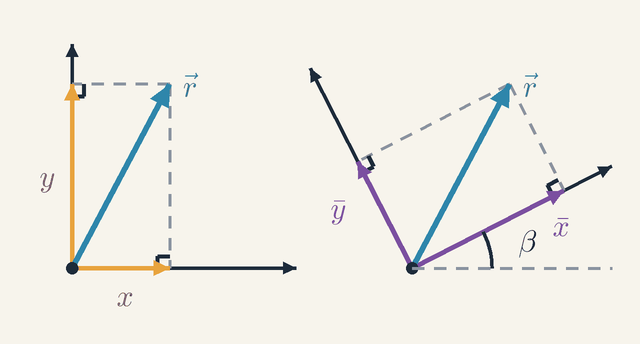
Abbildung 1. Eine Verschiebung r, zweimal gezeichnet. Rechts sind die Achsen um β gedreht, aber der Pfeil bleibt, wo er ist: Seine Komponenten ändern sich von x und y zu xˉ und yˉ, abgelesen an den Fußpunkten der gestrichelten Senkrechten.Legende
r
Eine Verschiebung: derselbe Pfeil in beiden Zeichnungen.
m
x
Komponente von r entlang der ursprünglichen ersten Achse.
m
y
Komponente von r entlang der ursprünglichen zweiten Achse.
m
xˉ
Komponente von r entlang der gedrehten ersten Achse.
m
yˉ
Komponente von r entlang der gedrehten zweiten Achse.
m
β
Winkel, um den die Achsen gegen den Uhrzeigersinn gedreht sind.
rad
Abbildung 1 zeichnet eine Verschiebung r zweimal. Links treffen gestrichelte Senkrechte von der Spitze von r auf die beiden Achsen; die Abstände vom Ursprung zu ihren Fußpunkten sind die Komponenten x und y. Rechts sind die Achsen um den Winkel β gegen den Uhrzeigersinn gedreht worden, während der Pfeil r sich nicht bewegt hat. Dieselbe Konstruktion mit Senkrechten auf die neuen Achsen liefert neue Komponenten xˉ und yˉ. Der Pfeil existiert, bevor irgendwelche Achsen gezeichnet werden; seine Komponenten nicht.
Um die neuen Komponenten zu finden, zerlegst du r in seine beiden alten Teile, x entlang der alten ersten Achse und y entlang der alten zweiten Achse, und projizierst jeden Teil auf die neuen Achsen. Die neue erste Achse schließt mit der alten ersten Achse den Winkel β und mit der alten zweiten Achse den Winkel 90∘−β ein, also liefern die Teile xcosβ und ysinβ. Die neue zweite Achse schließt mit der alten ersten Achse 90∘+β und mit der alten zweiten β ein, also liefern die Teile −xsinβ und ycosβ. Zusammen: xˉ=xcosβ+ysinβ,yˉ=−xsinβ+ycosβ
Diese Regel ist die eigentliche Definition. Ein Vektor ist jede Größe, deren Komponenten sich mit den Achsen genau so ändern wie die einer Verschiebung.
Die Geschwindigkeit besteht den Test. Sie ist eine Verschiebung Δr geteilt durch die Zeit Δt, und Δt ist ein Skalar, auf jedem Achsensystem gleich, sodass die Division die Regel unangetastet lässt. Die Beschleunigung, eine Geschwindigkeitsänderung geteilt durch eine Zeit, besteht ihn aus demselben Grund, und die Kraft ebenso. Nimm nun eine Vektorgleichung wie F=ma oder v=v′+u. Sie besagt, dass die Komponenten ihrer beiden Seiten gleich sind. Beide Seiten ändern sich nach derselben linearen Regel, wenn die Achsen gedreht werden; sind sie also auf einem Achsensystem gleich, dann auf jedem. Die Wahl von x längs des Flusses ist eine Bequemlichkeit, keine Physik.
Manche Kombinationen von Komponenten ändern sich beim Drehen der Achsen überhaupt nicht; sie heißen Invarianten. Die Länge ist eine: Quadriert und addiert man die beiden obigen Gleichungen, heben sich die gemischten Terme auf, und mit cos2β+sin2β=1 folgt xˉ2+yˉ2=x2+y2. Allgemeiner ist das Skalarprodukt zweier Vektoren, A⋅B=AxBx+AyBy=ABcosγ, wobei γ der Winkel zwischen den Pfeilen ist, auf jedem Achsensystem gleich.
Nimm das Boot dieser Lektion, das geradewegs über einen 60 m breiten Fluss zielt. Relativ zum Wasser bewegt es sich mit v′=(0,5)m/s, die Strömung ist u=(3,0)m/s, und relativ zum Ufer bewegt es sich mit v=(3,5)m/s vom Betrag 34≈5,83m/s. Dann ist v′⋅v=0⋅3+5⋅5=25m2/s2, und cosγ=25/(5⋅5,83)≈0,857 ergibt γ≈31∘. Das ist der Winkel zwischen der Richtung, in die das Boot zeigt, und der, in die es tatsächlich fährt, allein aus den Komponenten gefunden, ohne Zeichnung. Drehst du die Achsen um β≈59∘, sodass xˉ entlang der Bahn liegt, lautet die Geschwindigkeit über Grund (5,83,0)m/s: andere Zahlen, derselbe Pfeil, dieselbe Länge.
Betrag und Richtung genügen also nicht ganz. Ein Buch um 90° um eine Achse zu drehen, hat beides, eine Achse und einen Winkel, doch zwei solche Drehungen um verschiedene Achsen addieren sich nicht wie Vektoren: Das Buch landet in einer anderen Lage, wenn man die Reihenfolge vertauscht, während A+B=B+A gilt. Nur sehr kleine Drehungen sind vertauschbar, in erster Ordnung im Winkel. Deshalb ist die Winkelgeschwindigkeit, eine Rate sehr kleiner Drehungen, ein Vektor, eine endliche Drehung dagegen nicht.
Bezugssystemwechsel: die Galilei-Transformation
Abbildung 1 hat die Achsen gedreht. Die Relativbewegung fragt, was passiert, wenn sich die Achsen bewegen: Wie verhalten sich Orte, Geschwindigkeiten und Beschleunigungen, von einer fahrenden Plattform aus gemessen, zu denen, die vom Boden aus gemessen werden? Die Antwort ist die Galilei-Transformation, und sie sagt uns, in welchen Größen alle Beobachter übereinstimmen.
Abbildung 2. Links: Nach der Zeit t ist das Wassersystem S′ um ut flussabwärts vom Ufersystem S weggeglitten, sodass für die Orte des Bootes r=r′+ut gilt. Rechts: Jeder Pfeil durch t geteilt ergibt v=v′+u.Legende
S
Ufersystem: schwarze Achsen, am Boden in Ruhe.
S′
Wassersystem: violette Achsen, parallel zu denen von S, die mit der Strömung treiben.
ut
Wie weit der Ursprung von S′ in der Zeit t getragen wurde.
m
P
Das Boot zur Zeit t.
r′
Ort des Bootes im Wassersystem, vom Ursprung von S′ aus gemessen.
m
r
Ort des Bootes im Ufersystem, vom Ursprung von S aus gemessen.
m
u
Geschwindigkeit des Wassersystems relativ zum Ufer: die Strömung.
m/s
v′
Geschwindigkeit des Bootes relativ zum Wasser.
m/s
v
Geschwindigkeit des Bootes relativ zum Ufer.
m/s
Ein Bezugssystem ist ein Satz von Achsen zusammen mit einer Uhr. Abbildung 2 verwendet zwei. Das Ufersystem S hat schwarze Achsen, die am Boden festsitzen. Das Wassersystem S′ hat violette Achsen, parallel zu denen von S, die mit der konstanten Geschwindigkeit u mit der Strömung treiben. Die beiden Achsensysteme fallen bei t=0 zusammen, und beide Systeme lesen dieselbe Uhr ab, sodass t in beiden dasselbe bedeutet.
Die linke Seite von Abbildung 2 ist eine Momentaufnahme zur Zeit t. Der Ursprung von S′ ist um die Strecke ut den Fluss entlanggetragen worden: bei der Strömung von 3 m/s nach 12 s 36 m flussabwärts. Das Boot am Punkt P ist vom gemeinsamen Ursprung aus geradewegs quer gestartet. Im Wassersystem ist es r′ vom Ursprung von S′ entfernt, 60 m geradewegs die violette Achse hinauf. Im Ufersystem ist es r vom Ursprung von S entfernt. Die drei Pfeile bilden ein Dreieck: Vom Ursprung von S geradewegs nach P zu gehen ist dasselbe, wie zuerst zum Ursprung von S′ und dann weiter nach P zu gehen. Ein Punkt bei r′ in S′ liegt also in S bei r=r′+ut
Leite nach t ab. Weil u konstant ist, gilt d(ut)/dt=u, und die Geschwindigkeiten addieren sich: v=v′+u Beim Boot, das sich gleichförmig vom gemeinsamen Ursprung wegbewegt, ist jede Seite des linken Dreiecks t mal eine Geschwindigkeit; teilt man jede Seite durch t, erhält man das Geschwindigkeitsdreieck rechts in Abbildung 2. Leite noch einmal ab. Das konstante u hat die Ableitung null und fällt ganz heraus: a=a′
Geschwindigkeiten hängen vom Beobachter ab; Beschleunigungen nicht. Auch über Massen und Kräfte besteht Einigkeit; gilt also F=ma in S, so gilt es auch in S′. Ein Bezugssystem, in dem die newtonschen Gesetze gelten, heißt Inertialsystem. Das Ergebnis besagt, dass jedes Bezugssystem, das sich mit konstanter Geschwindigkeit relativ zu einem Inertialsystem bewegt, selbst ein Inertialsystem ist, und kein mechanisches Experiment, das vollständig in ihm durchgeführt wird, kann diese Bewegung aufdecken. Das ist das Relativitätsprinzip der Mechanik. Galilei veranschaulichte das mit der Kajüte eines ruhig fahrenden Schiffes: Tropfen aus einer Flasche fallen senkrecht nach unten, genau wie im Hafen.
Die Transformation ist auch ein Werkzeug: Löse ein Problem in dem Bezugssystem, in dem es am einfachsten ist, und addiere dann u. Im Wassersystem ist der Fluss ein ruhiger See. Das Boot fährt mit 5 m/s geradewegs hinüber und braucht 60/5=12s, während das Ufer mit 3 m/s stromaufwärts vorbeigleitet. Die Abdrift von 36 m ist einfach die Länge des Ufers, die während der Überfahrt vorbeigleitet. Dasselbe Geschwindigkeitsdreieck lenkt das Sternenlicht ab. Die Erde umkreist die Sonne mit 30 km/s, sodass Licht, das mit der Geschwindigkeit c eintrifft, aus einer um bis zu v/c≈10−4rad gedrehten Richtung zu kommen scheint, etwa 20 Bogensekunden. Das ist die Aberration des Lichts, entdeckt von James Bradley in den 1720er-Jahren.
Alle Kurse auf einmal: das Geschwindigkeitsdiagramm
Der Ruderer wählt nur den Kurs; die Strömung ist vorgegeben. Welche Geschwindigkeiten über Grund kann das Boot erreichen, und welcher Kurs ist für ein bestimmtes Ziel der beste? Eine Zeichnung, das Geschwindigkeitsdiagramm, beantwortet das für alle Kurse auf einmal. Hier ist es für u<v′ gezeichnet, wie bei der Strömung von 3 m/s und dem Ruderer mit 5 m/s in dieser Lektion.
Abbildung 3. Geschwindigkeitsdiagramm für u<v′. Die Spitze von v′ kann überall auf dem gestrichelten Kreis vom Radius v′ liegen, und v reicht von O dorthin. Beachte, dass O innerhalb des Kreises liegt, sodass v in jede Richtung zeigen kann.Legende
x
Achse längs des Flusses, flussabwärts gerichtet.
y
Achse geradewegs quer zum Fluss, zum gegenüberliegenden Ufer.
O
Startpunkt des Diagramms, wo u und v beginnen.
u
Geschwindigkeit der Strömung, von O aus gezeichnet.
m/s
v′
Geschwindigkeit des Bootes relativ zum Wasser: Ihre Länge ist stets v′, sodass ihre Spitze auf dem Kreis bleibt.
m/s
v
Geschwindigkeit des Bootes relativ zum Ufer, u+v′.
m/s
θ
Kurs: wie weit v′ von der Geraden quer (der gestrichelten Senkrechten) stromaufwärts zeigt.
rad
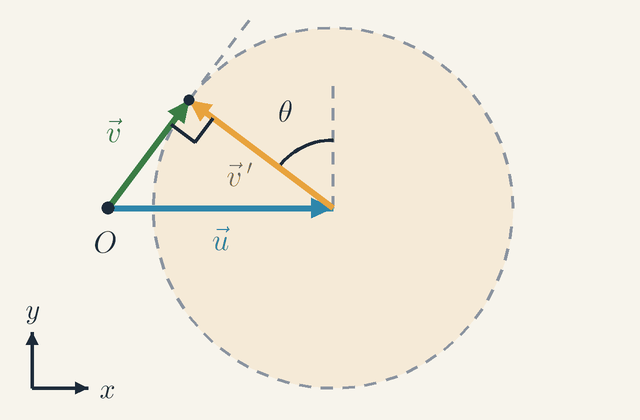
Baue Abbildung 3 in drei Schritten auf. Zeichne zuerst die Strömung u von einem Punkt O aus. Hänge dann die Geschwindigkeit des Bootes durch das Wasser, v′, an die Spitze von u. Ihre Länge ist auf v′ festgelegt, aber der Ruderer kann sie in jede Richtung zeigen lassen, sodass ihre Spitze irgendwo auf dem gestrichelten Kreis vom Radius v′ um die Spitze von u liegen kann. Zuletzt reicht die Geschwindigkeit über Grund v=u+v′ von O zu diesem Punkt auf dem Kreis.
Die Abbildung zeigt einen Kurs. Die gestrichelte Senkrechte durch die Spitze von u ist geradewegs quer, und v′ neigt sich um den Winkel θ nach links davon, stromaufwärts. Schau nun, wo O liegt. Weil u<v′ gilt, liegt O innerhalb des Kreises, sodass eine Linie von O in jede Richtung den Kreis trifft: Jede Richtung von v ist möglich, auch geradewegs quer. Der obere Punkt des Kreises liefert die größte Querkomponente, v′ selbst, und damit die schnellste Überfahrt.
Um das Bild in Zahlen zu fassen, nimm die Achsen in der Ecke der Abbildung: x flussabwärts und y quer, zum gegenüberliegenden Ufer. Sich stromaufwärts zu neigen heißt, in Richtung negativer x zu zeigen, also v′=(−v′sinθ,v′cosθ),v=(u−v′sinθ,v′cosθ) Nur die Querkomponente v′cosθ bringt das Boot über die Breite d, sie bestimmt also die Überfahrtzeit. In dieser Zeit trägt die Längskomponente das Boot um die Abdrift x flussabwärts: t(θ)=v′cosθd,x(θ)=v′cosθ(u−v′sinθ)d
Die Überfahrt ist bei θ=0 am schnellsten, wo cosθ am größten ist, egal wie die Strömung ist: 60/5=12s, mit 3⋅12=36m Abdrift. Die Abdrift verschwindet, wenn der Stromauf-Anteil von v′ die Strömung aufhebt, v′sinθ=u. Nenne diesen Kurs α: sinα=u/v′=0,6, also α≈36,9∘. Dann ist cosα=0,8, die Geschwindigkeit über Grund ist v=(0,4)m/s, ein 3-4-5-Dreieck, und die Überfahrt dauert 60/4=15s. Kurse dazwischen tauschen Zeit gegen Abdrift. Bei θ=20∘ überquert das Boot in 60/(5cos20∘)≈12,8s und landet (3−5sin20∘)⋅12,8≈16,5m flussabwärts. Das ist der Kurs, der in Abbildung 3 maßstabsgetreu gezeichnet ist.
Der Graph in der Ebene „Fortgeschritten“ der Animation zeigt nur die Querbewegung. Jedes y(t) ist eine Gerade, deren Steigung die Quergeschwindigkeit des jeweiligen Bootes ist: 5 m/s für das Boot, das geradewegs aufs andere Ufer zielt und die gestrichelte Linie y=d nach 12 s erreicht, und 4 m/s für das violette Boot mit Kurs 36,9° gegen die Strömung, das nach 15 s ankommt. Die Abdrift kann der Graph nicht zeigen. Am gegenüberliegenden Ufer landet das erste Boot 36 m flussabwärts und das zweite genau gegenüber seinem Start.
Wenn die Strömung nicht gleichmäßig ist
Bisher war die Strömung überall gleich. Ein echter Fluss fließt in der Mitte am schnellsten und kommt an den Ufern fast zum Stillstand. Ändert das, wo das Boot landet? Überraschend wenig, und der Grund lohnt einen Blick.
Nimm das Profil u(y)=4um(y/d)(1−y/d). Es ist an beiden Ufern null, y=0 und y=d, und erreicht seinen größten Wert um in Flussmitte, y=d/2; nimm um=4,5m/s. Ein Boot, das geradewegs aufs andere Ufer zielt, hat weiterhin die Quergeschwindigkeit v′, weil die Strömung nur längs des Flusses schiebt. Also gilt y=v′t, und es überquert weiterhin in 12 s. Längs des Flusses ist seine Geschwindigkeit die örtliche Strömung, dx/dt=u(y). Da y gleichmäßig wächst, ist es einfacher, das Boot über y als über t zu verfolgen: Mit dt=dy/v′ fügt jeder Schritt quer dx=u(y)dy/v′ hinzu, und die Summe der Schritte über die Breite ergibt x=v′1∫0du(y)dy=v′uˉd wobei uˉ die über die Breite gemittelte Strömung ist.
Für diese Parabel ist der Mittelwert uˉ=32um=3m/s, also landet das Boot wieder 36 m flussabwärts. Seine Bahn ist nun allerdings eine Kurve. An den Ufern ist die Strömung null, daher startet und endet das Boot mit einer Bewegung geradewegs quer; in Flussmitte ist es am stärksten geneigt, unter einem Winkel φ zur Geraden quer mit tanφ=4,5/5, etwa 42°. Nur die über die Breite gemittelte Strömung entscheidet über die Abdrift.
Dasselbe gilt für einen festen Kurs. Das Boot mit Kurs 36,9° gegen die Strömung bewegt sich durch das Wasser mit 3 m/s stromaufwärts und 4 m/s quer. Nahe den Ufern ist die Strömung schwächer als 3 m/s, und das Boot gewinnt stromaufwärts Boden; in Flussmitte ist sie stärker, und es verliert ihn. Weil der Mittelwert genau 3 m/s beträgt, landet das Boot nach 15 s weiterhin genau gegenüber, schwenkt aber unterwegs nahe dem ersten Ufer 4,3 m stromaufwärts und nahe dem zweiten 4,3 m flussabwärts aus. Um die gerade Linie bis zum Schluss zu halten, müsste sich der Kurs ständig so drehen, dass v′sinθ=u(y) an jedem Punkt gilt. Das verlangt in Flussmitte bis zu 64°, wo sinθ=0,9 ist, und die geringere Quergeschwindigkeit lässt die Überfahrt etwa 17,9 s dauern.
Rechenaufgabe: ein Fluss im Hochwasser
Nach starkem Regen steigt die Strömung auf u=6,25m/s, schneller als die 5 m/s des Ruderers. Kann das Boot noch genau gegenüber seinem Start landen? Wenn nicht, welcher Kurs bringt es am nächsten heran, und zu welchen Kosten an Zeit?
Abbildung 4. Das Hochwasser, u>v′: O liegt jetzt außerhalb des Kreises, sodass jedes v teilweise flussabwärts zeigt. Die geringste Abdrift ergibt sich entlang der Tangente von O, die v′ im rechten Winkel trifft, also sinθ=v′/u.Legende
x
Achse längs des Flusses, flussabwärts gerichtet.
y
Achse geradewegs quer zum Fluss, zum gegenüberliegenden Ufer.
O
Startpunkt des Diagramms, wo u und v beginnen.
u
Geschwindigkeit der Hochwasserströmung, von O aus gezeichnet.
m/s
v′
Geschwindigkeit des Bootes relativ zum Wasser beim besten Kurs; ihre Spitze liegt dort, wo die Tangente den Kreis berührt.
m/s
v
Geschwindigkeit des Bootes relativ zum Ufer, entlang der Tangente: die Richtung mit der geringsten Abdrift.
m/s
θ
Bester Kurs: der Winkel zwischen v′ und der Geraden quer (der gestrichelten Senkrechten).
rad
Abbildung 4 ist das Geschwindigkeitsdiagramm von Abbildung 3, neu gezeichnet für das Hochwasser. Der Pfeil u ist jetzt länger als der Radius des Kreises, 5 m/s, sodass O außerhalb des Kreises liegt. Jeder Pfeil v von O zum Kreis zeigt daher teilweise flussabwärts: Genau gegenüber zu landen ist unmöglich. Die Formel stimmt damit überein, denn sie würde sinθ=u/v′=6,25/5=1,25 verlangen. Geradewegs aufs andere Ufer zu zielen liefert weiterhin die schnellste Überfahrt, 12 s, aber mit 6,25⋅12=75m Abdrift.
Welcher Kurs gibt die geringste Abdrift? Das Boot bewegt sich entlang v, und die Abdrift ist d mal der Tangens des Winkels zwischen v und der Geraden quer. Das beste v ist also dasjenige, das sich am weitesten stromaufwärts neigt und dabei noch den Kreis erreicht: die Tangente von O an den Kreis, in Abbildung 4 eingezeichnet. Die Differentialrechnung bestätigt es. Leitet man x(θ) mit der Quotientenregel ab und verwendet sin2θ+cos2θ=1: dθdx=v′cos2θusinθ−v′d=0⇒sinθ=uv′=0,8
Das Boot hält also einen Kurs von θ≈53,1∘ stromaufwärts, dem in Abbildung 4 markierten Winkel, und cosθ=0,6. Seine Quergeschwindigkeit ist 5⋅0,6=3m/s und seine Geschwindigkeit flussabwärts 6,25−5⋅0,8=2,25m/s. Die Überfahrt dauert 60/3=20s, und die Abdrift beträgt 2,25⋅20=45m. Allgemein gilt xmin=du2−v′2/v′.
Der in Abbildung 4 markierte rechte Winkel ist kein Zufall. Eine Tangente an einen Kreis steht senkrecht auf dem Radius im Berührpunkt, und hier ist der Radius v′, also steht das beste v senkrecht auf v′. Das Skalarprodukt bestätigt es: Mit v′=(−4,3)m/s und v=(2,25,3)m/s ist (−4)(2,25)+3⋅3=0. Verglichen mit dem Zielen geradewegs quer spart der Kurs stromaufwärts 30 m Abdrift und kostet 8 s.
Das Wassersystem liefert eine unabhängige Kontrolle. Dort bewegt sich das Boot 20 s lang mit 5 m/s entlang seines Kurses, eine Verschiebung r′=(−80,60)m, während das Wasser alles 6,25⋅20=125m flussabwärts trägt. Dann liefert r=r′+ut den Landepunkt (45,60)m, wie zuvor.
Gültigkeitsgrenzen
Die Regel v=v′+u beruht auf zwei Annahmen: Das bewegte Bezugssystem behält eine konstante Geschwindigkeit, ohne sich zu drehen, und alle Beobachter teilen eine Uhr und einen Maßstab. Jede davon versagt irgendwo, und es ist nützlich zu wissen, wo.
Angenommen, das System S′ beschleunigt mit A relativ zu S. Die Transformation erhält einen Term 21At2, und zweimaliges Ableiten ergibt a=a′+A: Die Beobachter sind jetzt bei den Beschleunigungen uneins. In einem Zug, der mit 2 m/s² bremst, hat ein fallen gelassener Ball relativ zum Boden keine horizontale Beschleunigung, also weicht er relativ zum Zug mit 2 m/s² nach vorn aus, als würde ihn eine Kraft schieben, die nichts ausübt. Solche scheinbaren Kräfte heißen Scheinkräfte oder Trägheitskräfte. Ein rotierendes Bezugssystem fügt zwei weitere hinzu, die Zentrifugal- und die Coriolisbeschleunigung.
Die Erde ist ein solches rotierendes Bezugssystem, aber sie dreht sich langsam, Ω≈7,29×10⁻⁵rad/s. Für das Boot, das sich mit 5,83 m/s auf 45° Breite bewegt, beträgt die seitliche Coriolisbeschleunigung 2Ωvsin45∘ etwa 6×10⁻⁴m/s2. Über die Überfahrt von 12 s verschiebt das das Boot um 21⋅6×10−4⋅122≈4cm. Für Meeresströmungen und Stürme, die Tage dauern und Tausende von Kilometern überdecken, ist sie entscheidend.
Noch tiefer setzt die Galilei-Kinematik eine Uhr für alle Beobachter voraus und Längen, über die alle einig sind. Licht gehorcht dem nicht: Seine Geschwindigkeit ist in jedem Inertialsystem c≈3,00×10⁸m/s. Die spezielle Relativitätstheorie ersetzt die Summe von Geschwindigkeiten längs einer Linie durch v=1+v′u/c2v′+u was c nie übersteigt. Eine Sonde, die mit 0,6c von einem Schiff nach vorn abgeschossen wird, das sich mit 0,6c bewegt, fliegt mit 1,2c/1,36≈0,88c, nicht mit 1,2c. Für das Boot ist die Korrektur von der Größenordnung v′u/c2≈1,7×10−16, weit unter allem Messbaren: Die Galilei-Addition ist der Grenzfall kleiner Geschwindigkeiten des relativistischen Gesetzes.
Wohin das führt
Schiefer Wurf zerlegt einen Wurf in eine gleichförmige horizontale und eine gleichmäßig beschleunigte vertikale Bewegung, unabhängig voneinander wie die Längs- und Querbewegung des Bootes. Die newtonschen Gesetze schreiben F=ma als Vektorgesetz, das in den hier behandelten Inertialsystemen gilt. Kreisbewegung findet die Beschleunigung eines Körpers, der sich mit konstanter Schnelligkeit dreht, durch Subtraktion von Geschwindigkeitsvektoren, und Arbeit, Energie und Leistung verwendet das Skalarprodukt, W=F⋅Δr. Impuls und Stöße wechselt oft genau durch diese Galilei-Verschiebung ins Schwerpunktsystem, und Schall und Doppler-Effekt hängt von den Geschwindigkeiten von Quelle und Hörer relativ zur Luft ab.
Eine Frage bleibt offen. Magnetische Kraft auf bewegte Ladungen enthält eine Geschwindigkeit, qv×B: Geschwindigkeit relativ zu welchem Bezugssystem? Spezielle Relativitätstheorie antwortet: Sobald man die gemeinsame Uhr aufgibt, vermischen sich elektrische und magnetische Felder von einem Bezugssystem zum anderen.
Wichtige Formeln
Komponenten eines Vektors
Ax=Acosθ,Ay=Asinθ
Ein Vektor vom Betrag A unter dem Winkel θ zur x-Achse wirft einen Schatten Acosθ auf die x-Achse und Asinθ auf die y-Achse. Der Kosinus gehört zur Seite neben dem Winkel. Komponenten haben Vorzeichen: Zwischen 90° und 270° ist die x-Komponente negativ. Das Rechnen mit Komponenten macht aus Pfeilgeometrie gewöhnliche Arithmetik, Achse für Achse.
Symbole
Ax
Komponente entlang der x-Achse (hier eine Verschiebung; jeder Vektor funktioniert, in seiner eigenen Einheit)
m
Ay
Komponente entlang der y-Achse
m
A
Betrag des Vektors
m
θ
Winkel von der positiven x-Achse, gemessen in Richtung der y-Achse
rad
Gilt, wenn: Gilt für jeden Vektor in einer Ebene, wobei θ von der positiven x-Achse zur positiven y-Achse gemessen wird. Wird der Winkel stattdessen von der y-Achse aus gemessen, tauschen Sinus und Kosinus die Plätze.
Beispiel: Die Bahn des Bootes über Grund, 70,0 m unter 59,0° zur Flussabwärts-Achse: 70,0cos59,0∘≈36m Abdrift und 70,0sin59,0∘≈60m quer.
Betrag aus den Komponenten
∣A∣=Ax2+Ay2
Die beiden Komponenten sind die Katheten eines rechtwinkligen Dreiecks und der Vektor ist seine Hypotenuse, also liefert der Satz des Pythagoras seine Länge. Die Richtung folgt aus tanθ=Ay/Ax, wobei die Vorzeichen sagen, in welchem Quadranten sie liegt. Der Betrag kommt für jedes Paar senkrechter Achsen gleich heraus.
Symbole
∣A∣
Betrag (Länge) des Vektors
m
Ax
Komponente entlang der x-Achse
m
Ay
Komponente entlang der y-Achse
m
Gilt, wenn: Braucht senkrechte Achsen. In drei Dimensionen kommt Az2 unter die Wurzel.
Beispiel: Eine Abdrift von 36 m und eine Breite von 60 m: 362+602≈70,0m Bahn über Grund.
Relativgeschwindigkeit (Galilei-Addition)
v=v′+u
Die Geschwindigkeit des Bootes relativ zum Ufer ist seine Geschwindigkeit relativ zum Wasser plus die Geschwindigkeit des Wassers relativ zum Ufer. In jeder Sekunde bewegt sich das Boot um v′ durch das Wasser, während das Wasser es um u weiterträgt, und Verschiebungen werden Spitze an Fuß addiert. Die Indizes verketten sich: Boot/Ufer = Boot/Wasser + Wasser/Ufer. Es ist eine Vektorsumme: Addiere Komponenten, nicht Schnelligkeiten.
Symbole
v
Geschwindigkeit des Bootes relativ zum Ufer
m/s
v′
Geschwindigkeit des Bootes relativ zum Wasser
m/s
u
Geschwindigkeit des Wassers relativ zum Ufer (die Strömung)
m/s
Gilt, wenn: Gilt für Bezugssysteme, die sich mit konstanter Geschwindigkeit relativ zueinander bewegen und eine Uhr teilen. In einem beschleunigten oder rotierenden Bezugssystem treten zusätzliche Terme auf; nahe der Lichtgeschwindigkeit ersetzt das relativistische Additionsgesetz sie.
Beispiel:v′=(0,5)m/s und u=(3,0)m/s ergeben v=(3,5)m/s.
Geschwindigkeit über Grund beim Zielen geradewegs quer
∣v∣=v′2+u2
Zeigt das Boot geradewegs aufs andere Ufer, stehen seine Geschwindigkeit durch das Wasser und die Strömung senkrecht aufeinander, sind also die Katheten des Geschwindigkeitsdreiecks, und die Geschwindigkeit über Grund ist die Hypotenuse. Die Schnelligkeit über Grund ist daher größer als jede der beiden Schnelligkeiten, aber kleiner als ihre Summe v′+u.
Symbole
∣v∣
Schnelligkeit relativ zum Ufer
m/s
v′
Schnelligkeit relativ zum Wasser
m/s
u
Schnelligkeit der Strömung
m/s
Gilt, wenn: Nur wenn v′ senkrecht auf u steht. Für andere Kurse addiere die Komponenten; für ein Boot, das geradewegs quer fahren muss, ist v′ die Hypotenuse und die Schnelligkeit ist v′2−u2.
Beispiel:52+32=34≈5,83m/s, nicht 8 m/s.
Überfahrtzeit und Abdrift beim Zielen geradewegs quer
t=v′d,x=v′ud
Nur die Querkomponente der Geschwindigkeit bringt das Boot über den Fluss, und zeigt das Boot geradewegs quer, ist diese Komponente seine ganze Schnelligkeit durch das Wasser, v′. Die Überfahrt dauert also d/v′, genau wie im ruhigen Wasser. In dieser Zeit trägt die Strömung, die längs des Flusses läuft, das Boot um ut flussabwärts.
Symbole
t
Überfahrtzeit
s
d
Breite des Flusses
m
v′
Schnelligkeit relativ zum Wasser
m/s
x
Abdrift: Entfernung flussabwärts vom Punkt gegenüber dem Start
m
u
Schnelligkeit der Strömung
m/s
Gilt, wenn: Für eine gleichmäßige Strömung parallel zu geraden Ufern und ein Boot, das geradewegs quer zielt. Variiert die Strömung über den Fluss, wird u durch ihren Mittelwert über die Breite ersetzt.
Beispiel:t=60/5=12s und x=3⋅60/5=36m.
Kurs für die Landung genau gegenüber und Überfahrtzeit
sinα=v′u,t=v′2−u2d
Um geradewegs quer zu fahren, muss die Stromauf-Komponente der Geschwindigkeit durch das Wasser, v′sinα, die Strömung u aufheben. Die Geschwindigkeit durch das Wasser ist dann die Hypotenuse des Dreiecks, und die zum Queren übrige Schnelligkeit ist v′2−u2, die die Zeit bestimmt. Genau gegenüber zu landen dauert immer länger als geradewegs quer zu zielen.
Symbole
α
Kurs, gemessen von der Geraden quer stromaufwärts
rad
u
Schnelligkeit der Strömung
m/s
v′
Schnelligkeit relativ zum Wasser
m/s
t
Überfahrtzeit
s
d
Breite des Flusses
m
Gilt, wenn: Nur wenn u<v′: Bei u=v′ müsste das Boot genau stromaufwärts zeigen und würde nie überqueren. Ist die Strömung schneller, hebt kein Kurs sie auf, und die geringste Abdrift ergibt sich bei einem Kurs stromaufwärts mit sinθ=v′/u.
Beispiel:sinα=3/5=0,6, also α≈36,9∘, und t=60/52−32=60/4=15s.
Galilei-Transformation
r=r′+ut,a=a′
Ein Punkt, der in einem mit konstanter Geschwindigkeit u bewegten Bezugssystem bei r′ liegt, liegt im ursprünglichen Bezugssystem bei r′+ut, wenn die beiden Systeme bei t=0 zusammenfallen und eine Uhr teilen. Einmaliges Ableiten ergibt die Addition der Geschwindigkeiten; zweimaliges Ableiten ergibt gleiche Beschleunigungen, weil u konstant ist. Deshalb hat das zweite newtonsche Gesetz in jedem Inertialsystem dieselbe Form.
Symbole
r
Ort im Ufersystem
m
r′
Ort im Wassersystem
m
u
Geschwindigkeit des Wassersystems relativ zum Ufersystem (konstant)
m/s
t
Zeit, in beiden Systemen gleich
s
a
Beschleunigung im Ufersystem
m/s2
a′
Beschleunigung im Wassersystem
m/s2
Gilt, wenn: Für Bezugssysteme in gleichförmiger Relativbewegung, ohne Rotation, und für Geschwindigkeiten weit unterhalb von c. Die spezielle Relativitätstheorie ersetzt sie durch die Lorentz-Transformation, bei der sich auch die Zeit von einem System zum anderen ändert.
Beispiel: Im Wassersystem fährt das Boot geradewegs quer und ist nach 12 s bei r′=(0,60)m; addiert man ut=(36,0)m, erhält man den Landepunkt (36,60)m.
Glossar
Skalar
Eine Größe, die durch eine einzige Zahl mit ihrer Einheit vollständig beschrieben ist, etwa Masse, Zeit, Temperatur oder Energie. Skalare werden wie gewöhnliche Zahlen addiert und ändern sich nicht, wenn die Achsen gedreht werden. Die Schnelligkeit ist ein Skalar; die Geschwindigkeit nicht.
Vektor
Eine Größe mit Betrag und Richtung, als Pfeil gezeichnet: Verschiebung, Geschwindigkeit, Beschleunigung, Kraft. Genau genommen eine Größe, deren Komponenten sich mit den Achsen genau so ändern wie die einer Verschiebung.
Komponente
Die Projektion eines Vektors auf eine Achse, etwa Ax=Acosθ: eine Zahl mit Vorzeichen. Komponenten hängen von den gewählten Achsen ab; der Vektor selbst nicht.
Resultierende
Die Summe mehrerer Vektoren, vom Fuß des ersten bis zur Spitze des letzten gezeichnet, wenn sie Spitze an Fuß gesetzt werden. Ihr Betrag ist nur bei parallelen Vektoren gleich der Summe der Beträge: 5 und 3 im rechten Winkel ergeben 5,83, nicht 8.
Geschwindigkeitsdreieck
Das Dreieck aus v′, u und ihrer Summe v. Die meisten Fluss- und Windaufgaben laufen darauf hinaus, zu entscheiden, welche Seite die Hypotenuse ist: die Geschwindigkeit über Grund, wenn das Fahrzeug quer zielt, seine Geschwindigkeit durch Wasser oder Luft, wenn es quer fahren muss.
Bezugssystem
Der Körper, von dem aus die Bewegung gemessen wird, mit seinen Achsen und seiner Uhr: hier das Ufer oder das Wasser. Orte und Geschwindigkeiten hängen vom Bezugssystem ab; bei Bezugssystemen, die sich gleichförmig relativ zueinander bewegen, die Beschleunigungen nicht.
Relativgeschwindigkeit
Die Geschwindigkeit eines Körpers, von einem anderen aus gemessen, etwa das Boot relativ zum Wasser. Relativgeschwindigkeiten verketten sich wie ihre Indizes, und das Vertauschen der Indizes kehrt den Pfeil um: vB/A=−vA/B.
Kurs und Bahn
Der Kurs ist die Richtung, in die ein Boot oder Flugzeug zeigt; die Bahn ist die Richtung, in die es sich tatsächlich über Grund bewegt. Sie unterscheiden sich immer dann, wenn eine Strömung oder ein Wind eine Komponente quer zum Kurs hat: In der Animation liegt die Bahn 31° flussabwärts vom Kurs.
Abdrift
Die seitliche Verschiebung durch eine Strömung oder einen Wind, gemessen von dem Punkt, auf den das Fahrzeug zielte. Für ein Boot, das geradewegs quer zielt, ist x=ud/v′: 36 m in der Animation.
Galilei-Transformation
Die Regel r=r′+ut, die Orte zwischen zwei Bezugssystemen in gleichförmiger Relativbewegung mit gemeinsamer Uhr umrechnet. Sie führt zur Addition der Geschwindigkeiten und zu gleichen Beschleunigungen in beiden Systemen.
Inertialsystem
Ein Bezugssystem, in dem ein Körper, auf den keine Kraft wirkt, eine konstante Geschwindigkeit behält, sodass die newtonschen Gesetze gelten. Jedes Bezugssystem, das sich mit konstanter Geschwindigkeit relativ zu einem Inertialsystem bewegt, ist ebenfalls ein Inertialsystem; ein beschleunigtes oder rotierendes nicht.
Relativitätsprinzip
Kein Experiment, das vollständig innerhalb eines Inertialsystems durchgeführt wird, kann dessen gleichförmige Bewegung aufdecken: Die Gesetze der Mechanik haben in allen dieselbe Form. Von einem mit der Strömung treibenden Floß aus gesehen überquert das Boot einfach einen ruhigen See.
Größen
v′
Geschwindigkeit relativ zum Wasser
m/s
Wie sich das Boot durch das Wasser bewegt, vom Ruderer bestimmt. Ihre Richtung ist der Kurs, und ihr Betrag v′ ist in der Animation 5 m/s.
u
Geschwindigkeit der Strömung
m/s
Wie sich das Wasser relativ zum Ufer bewegt, in der Animation 3 m/s flussabwärts; sie ist auch die Geschwindigkeit des Bezugssystems des Wassers relativ zu dem des Ufers.
v
Geschwindigkeit relativ zum Ufer
m/s
Die Geschwindigkeit des Bootes über Grund, v′+u. Sie zeigt entlang der Bahn, nicht entlang des Bootes. Ihr Betrag, die Schnelligkeit über Grund, ist v′2+u2≈5,83m/s für das Boot, das geradewegs quer zielt, und 4 m/s für das Boot, das genau gegenüber landet.
a
Beschleunigung
m/s2
Die Änderungsrate der Geschwindigkeit. Sie ist im Ufer- und im Wassersystem gleich, a=a′, weil u konstant ist; für beide Boote in der Animation ist sie null.
θ
Winkel
rad
In den Komponentenformeln die Richtung eines Vektors, von der x-Achse aus gemessen; in den Überquerungsaufgaben der Kurs, von der Geraden quer stromaufwärts gemessen. Meist wird er in Grad angegeben: 180∘=πrad.
α
Kurs für die Landung genau gegenüber
rad
Der Kurs stromaufwärts, bei dem die Strömung aufgehoben wird, sinα=u/v′: 36,9° in der Animation.
d
Flussbreite
m
Der Abstand zwischen den Ufern, geradewegs quer gemessen: 60 m in der Animation.
t
Zeit
s
Zeit seit der Abfahrt des Bootes vom Ufer, im Ufer- und im Wassersystem gleich. Die Überfahrt dauert 12 s beim Zielen geradewegs quer, 15 s beim Landen genau gegenüber.
x
Abdrift (Position flussabwärts)
m
Position längs des Flusses, vom Startpunkt flussabwärts gemessen; beim Landen des Bootes ist sie die Abdrift, 36 m in der Animation.
r
Ortsvektor
m
Der Pfeil vom Ursprung zum Körper; seine Komponenten sind die Koordinaten (x,y). Er wird r′ geschrieben, wenn er im Wassersystem gemessen wird.
Quiz
Einsteiger Welche dieser Größen ist ein Vektor?
Masse
Temperatur
Geschwindigkeit
Zeit
Antwort zeigen
Antwort: C. Geschwindigkeit
Ein Vektor hat Betrag und Richtung. Die Geschwindigkeit sagt, wie schnell und in welche Richtung; Masse, Temperatur und Zeit sind nur Zahlen mit Einheiten.
Einsteiger Eine Schwimmerin zielt geradewegs über einen fließenden Fluss und schwimmt so kräftig wie in einem ruhigen See. Wie lange dauert die Überquerung im Vergleich zum See?
Länger, weil die Strömung gegen sie arbeitet
Gleich lang, aber sie landet flussabwärts
Kürzer, weil die Strömung sie mitträgt
Sie kann das andere Ufer nie erreichen
Antwort zeigen
Antwort: B. Gleich lang, aber sie landet flussabwärts
Die Strömung fließt längs des Flusses, fügt also eine seitliche Abdrift hinzu, aber nichts zu ihrer Geschwindigkeit quer. Sie legt die Breite mit ihrer eigenen Schwimmgeschwindigkeit zurück und landet flussabwärts.
Mittelstufe Ein Boot bewegt sich mit 4 m/s relativ zum Wasser und zeigt geradewegs quer über einen Fluss, der mit 3 m/s fließt. Wie groß ist seine Schnelligkeit relativ zum Ufer?
5 m/s
7 m/s
1 m/s
3,5 m/s
Antwort zeigen
Antwort: A. 5 m/s
Die beiden Geschwindigkeiten stehen senkrecht aufeinander, also ist |v| = √(4² + 3²) = 5 m/s. Die Beträge zu addieren (7 m/s) funktioniert nur bei parallelen Vektoren und sie zu subtrahieren (1 m/s) nur bei entgegengesetzten.
Mittelstufe Eine Kraft von 10 N zieht unter 30° über der Horizontalen. Wie groß ist ihre horizontale Komponente?
5,0 N
11,5 N
8,7 N
10 N
Antwort zeigen
Antwort: C. 8,7 N
Die horizontale Seite liegt neben dem Winkel: 10 × cos 30° ≈ 8,7 N. 5,0 N ist die vertikale Komponente (10 × sin 30°), und eine Komponente kann nie größer sein als der Vektor selbst.
Mittelstufe Ein Boot bewegt sich mit 5 m/s relativ zum Wasser und zeigt geradewegs quer über einen 60 m breiten Fluss, der mit 3 m/s fließt. Wie weit flussabwärts landet es?
60 m
18 m
100 m
36 m
Antwort zeigen
Antwort: D. 36 m
Die Überfahrt dauert t = 60 ÷ 5 = 12 s, und in dieser Zeit trägt die Strömung das Boot 3 × 12 = 36 m flussabwärts.
Fortgeschritten Wie bewegt sich das Boot in der Animation (geradewegs quer zielend), von jemandem auf einem mit der Strömung treibenden Floß aus gesehen?
Diagonal mit 5,83 m/s, genau wie vom Ufer aus gesehen
Geradewegs quer mit 5 m/s
Geradewegs flussabwärts mit 3 m/s
Diagonal stromaufwärts mit 5,83 m/s
Antwort zeigen
Antwort: B. Geradewegs quer mit 5 m/s
Im Bezugssystem des Wassers subtrahiert man u von jeder Geschwindigkeit: v′ = v − u = (0, 5) m/s. Das Floß sieht das Boot mit seiner eigenen Rudergeschwindigkeit geradewegs quer fahren; die Abdrift gibt es nur im Bezugssystem des Ufers.
Fortgeschritten Ein Boot bewegt sich mit v′ relativ zum Wasser in einem Fluss, dessen Strömung u < v′ ist. Welcher Kurs erreicht das gegenüberliegende Ufer in der kürzesten Zeit?
Stromaufwärts, mit sin α = u/v′
45° flussabwärts
Leicht flussabwärts, um die Strömung zu nutzen
Geradewegs quer, egal wie die Strömung ist
Antwort zeigen
Antwort: D. Geradewegs quer, egal wie die Strömung ist
Die Überfahrtzeit ist t = d/(v′·cos θ), am kleinsten bei θ = 0. Die Strömung verläuft parallel zu den Ufern, daher kann kein Kurs der Strömung Geschwindigkeit in Querrichtung abgewinnen.
Fortgeschritten Die Strömung fließt schneller, als sich das Boot durch das Wasser bewegen kann (u > v′). Was stimmt?
Es kann nicht genau gegenüber landen; die geringste Abdrift ergibt sich bei einem Kurs stromaufwärts mit sin θ = v′/u
Es kann mit einem Kurs stromaufwärts mit sin α = u/v′ immer noch genau gegenüber landen
Es kann das andere Ufer überhaupt nicht erreichen
Seine Abdrift ist am kleinsten, wenn es geradewegs quer zeigt
Antwort zeigen
Antwort: A. Es kann nicht genau gegenüber landen; die geringste Abdrift ergibt sich bei einem Kurs stromaufwärts mit sin θ = v′/u
sin α = u/v′ würde 1 übersteigen, also lässt sich die Abdrift nicht aufheben. Jeder Kurs mit einer Querkomponente erreicht das Ufer, und die Minimierung der Abdrift x(θ) ergibt sin θ = v′/u, stromaufwärts.
 Physik-Tutor