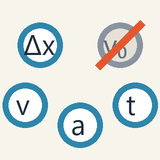
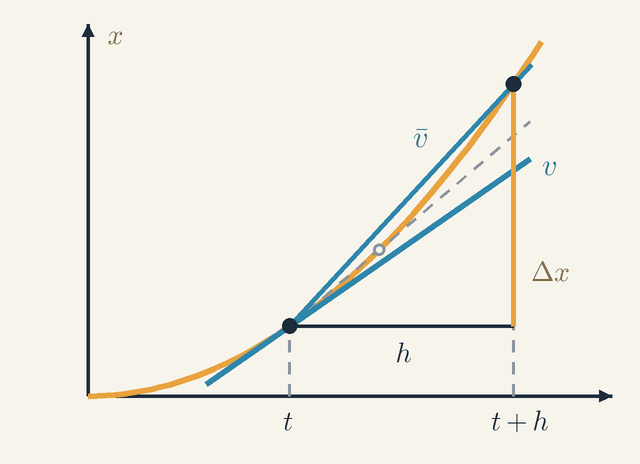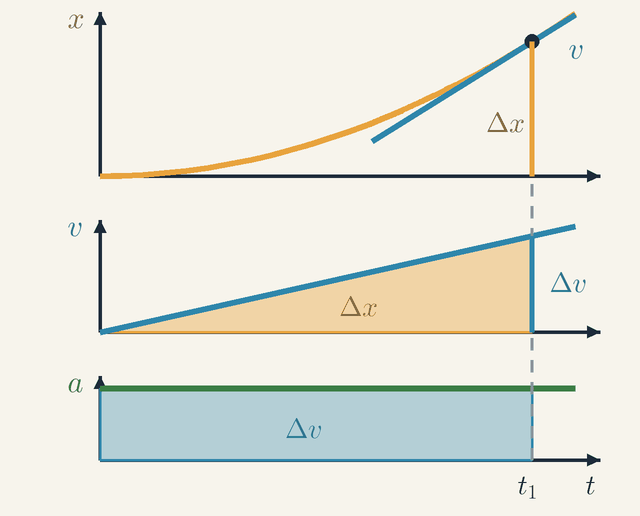कितनी दूर, कितनी तेज़, कितनी देर में: स्थिति x, वेग v और त्वरण a, वह भाषा जिससे वर्णन होता है कि कोई वस्तु सरल रेखा पर कैसे चलती है।
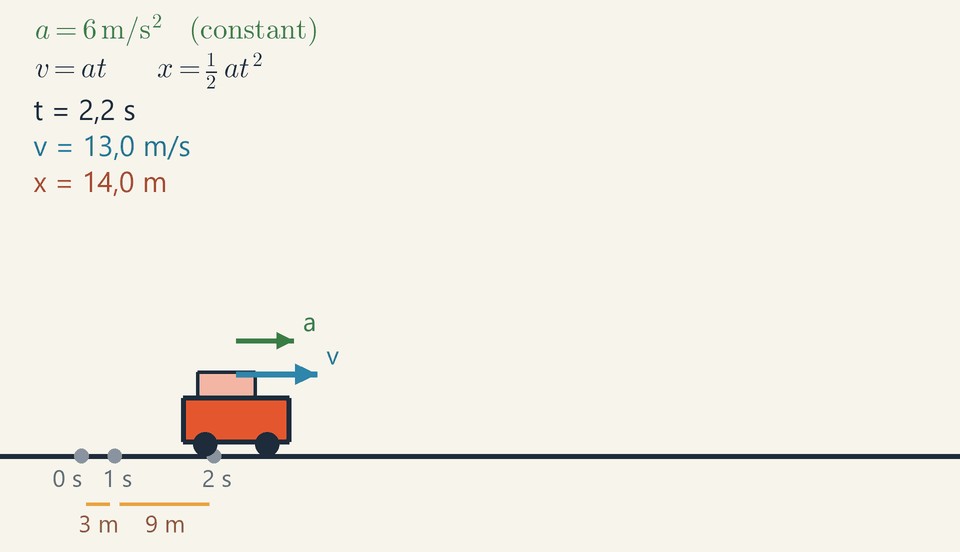
एक कार एकसमान त्वरण से चल रही है। धूसर बिंदु हर सेकंड पर उसकी स्थिति दिखाते हैं: बढ़ती दूरियाँ त्वरण दिखाती हैं, और नीला वेग-तीर लगातार बढ़ता है।
शुरुआती
मुख्य विचार
स्थिति बताती है कि कोई चीज़ कहाँ है; वेग बताता है कि वह कितनी तेज़ और किस दिशा में चल रही है।
त्वरण बताता है कि वेग कितनी तेज़ी से बदलता है, जिसे मीटर प्रति सेकंड प्रति सेकंड (m/s²) में मापा जाता है।
औसत चाल = दूरी ÷ समय: 100m÷20s=5m/s।
धीमे होना भी त्वरण है: वेग में कोई भी बदलाव गिना जाता है।
तेज़ होती कार हर सेकंड अधिक दूरी तय करती है, इसलिए उसकी स्थितियों के बीच का अंतर बढ़ता है।
गतिकी भौतिकी का वह भाग है जो गति का वर्णन करता है, पर यह नहीं पूछता कि गति का कारण क्या है। किसी वस्तु की सरल रेखा पर गति का वर्णन करने के लिए हमें तीन विचारों की ज़रूरत होती है।
स्थिति बताती है कि वस्तु कहाँ है, प्रारंभिक बिंदु से मीटर में मापी गई। वेग बताता है कि स्थिति कितनी तेज़ी से और किस दिशा में बदलती है, मीटर प्रति सेकंड में। चाल केवल यह बताती है कि वस्तु कितनी तेज़ है, बिना दिशा के; वेग चाल और दिशा दोनों है। त्वरण बताता है कि वेग कितनी तेज़ी से बदलता है, मीटर प्रति सेकंड प्रति सेकंड (m/s²) में।
अगर एक साइकिल सवार 20 सेकंड में 100 मीटर चलता है, तो औसत चाल 100÷20=5m/s है। अगर एक कार 4 सेकंड में विराम से 20 m/s तक पहुँचती है, तो वह हर सेकंड 5 m/s बढ़ाती है, इसलिए उसका त्वरण 5 m/s² है।
एक आम गलतफ़हमी यह है कि तेज़ वस्तु का त्वरित होना ज़रूरी है। 30 m/s की स्थिर चाल से राजमार्ग पर चलती कार का त्वरण शून्य है, क्योंकि उसका वेग नहीं बदल रहा। ब्रेक लगाने वाला साइकिल सवार वास्तव में त्वरित होता है: धीमा होना भी वेग में बदलाव है, और उसका त्वरण पीछे की ओर इंगित करता है।
एनिमेशन में कार हर सेकंड 6 m/s बढ़ाती है, और धूसर बिंदु हर सेकंड के बाद उसकी स्थिति दिखाते हैं। अंतर बढ़ते जाते हैं: त्वरण ऐसा ही दिखता है।
सुनहरे अंतरों को देखिए: 3 m, 9 m, 15 m, 21 m। ये विषम संख्याओं 1, 3, 5, 7 की तरह बढ़ते हैं (3 m के गुणज)। गैलीलियो ने 1600 के दशक के आरंभ में आनत तल पर लुढ़कती गेंदों का समय मापकर यह पैटर्न खोजा था, और यह विराम से स्थिर त्वरण की पहचान है।
मध्यम
मुख्य विचार
औसत वेग = विस्थापन ÷ समय; विस्थापन (स्थिति में बदलाव) तय की गई दूरी के बराबर नहीं होता।
स्थिर a पर: v=v0+at, x=x0+v0t+21at2, v2=v02+2aΔx, Δx=21(v0+v)t।
वह समीकरण चुनें जिसमें वह राशि न हो जो न आपको ज्ञात है और न ही आपको उसकी ज़रूरत है।
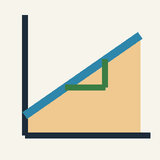
v–t आलेख में ढाल त्वरण है और रेखा के नीचे का क्षेत्रफल विस्थापन है।
माप क्या है, और कहाँ से
किसी गति का वर्णन करने के लिए सबसे पहले एक निर्देश तंत्र चाहिए: एक मूलबिंदु, रेखा के साथ एक धनात्मक दिशा और एक घड़ी। तब स्थिति x मीटर में एक चिह्नित संख्या होती है: x=30m का अर्थ है मूलबिंदु की धनात्मक ओर 30 मीटर, x=−5m का अर्थ है दूसरी ओर 5 मीटर। कोई दूसरा निर्देश तंत्र उसी गति के लिए अलग संख्याएँ देगा।
स्थिति में बदलाव को विस्थापन कहते हैं, Δx=x−x0, जहाँ x0 प्रारंभिक स्थिति है। इसका चिह्न होता है और यह केवल इस पर निर्भर करता है कि वस्तु कहाँ से शुरू हुई और कहाँ पहुँची। तय की गई दूरी पूरे पथ की लंबाई है, और यह कभी ऋणात्मक नहीं होती। 10 m आगे चलें और 10 m वापस: आपने 20 m तय किए, पर आपका विस्थापन शून्य है।
वेग और त्वरण दर हैं
वेग मापता है कि स्थिति कितनी तेज़ी से बदलती है। एक समय अंतराल Δt में औसत वेग है vavg=ΔtΔx
इसका चिह्न गति की दिशा बताता है। चाल वेग का परिमाण है, बिना चिह्न के। औसत चाल तय की गई दूरी को समय से भाग देने पर मिलती है; यह vavg के परिमाण के बराबर तभी होती है जब वस्तु कभी वापस न मुड़े। किसी एक क्षण का वेग, यानी स्पीडोमीटर का अंक, एक बहुत छोटे अंतराल पर औसत वेग है।
त्वरण मापता है कि वेग कितनी तेज़ी से बदलता है: a=Δv/Δt, मीटर प्रति सेकंड प्रति सेकंड (m/s²) में। 6 m/s² का त्वरण वेग में हर सेकंड 6 m/s जोड़ता है। जब v और a के चिह्न समान हों, तो वस्तु तेज़ होती है; जब चिह्न विपरीत हों, तो वह धीमी होती है। जब a=0 हो, तो गति एकसमान है: x=x0+vt, यानी समान समयों में समान दूरियाँ।
स्थिर-त्वरण समीकरण
यदि a स्थिर है, तो वेग हर सेकंड समान मात्रा में बदलता है, इसलिए किसी भी अंतराल पर उसका औसत ठीक प्रारंभिक और अंतिम मानों के बीच, यानी 21(v0+v) पर होता है। इस औसत को समय से गुणा करने पर विस्थापन मिलता है। इन दो तथ्यों से चार समीकरण बनते हैं:
v=v0+at
x=x0+v0t+21at2
v2=v02+2aΔx
Δx=21(v0+v)t
हर समीकरण पाँच राशियों Δx, v0, v, a और t में से चार को जोड़ता है, इसलिए कोई भी तीन ज्ञात मान बाकी दो दे देते हैं। वह समीकरण चुनें जिसमें वह राशि न हो जो न आपको ज्ञात है और न ही आपको उसकी ज़रूरत है: यदि समय की भूमिका नहीं है, तो तीसरा लें; यदि त्वरण अज्ञात है, तो चौथा लें।
हल किया उदाहरण: एनिमेशन की कार
कार मूलबिंदु पर विराम से चलती है, इसलिए v0=0 और x0=0, और वह a=6m/s2 से त्वरित होती है। t=4s के बाद: v=v0+at=0+6⋅4=24m/s x=21at2=21⋅6⋅42=48m
ये एनिमेशन के v और x पाठ्यांकों के अंतिम मान हैं। तीसरा समीकरण समय का उपयोग किए बिना इनकी जाँच करता है: v2=2⋅6⋅48=576m2/s2, अतः v=24m/s। 1, 2 और 3 सेकंड पर कार 3 m, 12 m और 27 m पर है, इसलिए धूसर बिंदुओं के बीच के अंतर 3, 9, 15 और 21 m हैं, और हर अंतर पिछले से 6 m अधिक है। औसत वेग 48/4=12m/s है, जो अंतिम मान का आधा है, जैसा चौथा समीकरण विराम से आरंभ के लिए बताता है।
उसी समय नीला v तीर हर सेकंड समान मात्रा में बढ़ता है, जबकि हरा a तीर अपनी लंबाई बनाए रखता है: स्थिर त्वरण का अर्थ है समान समयों में वेग में समान वृद्धि, न कि समान दूरियाँ।
हल किया उदाहरण: रुकने की दूरी
14 m/s (लगभग 50 km/h) की चाल से चलती एक चालक देखती है कि सड़क पर एक गेंद लुढ़क रही है। उसे प्रतिक्रिया करने में लगभग 1.0 s लगते हैं, फिर वह 7 m/s² के स्थिर त्वरण से ब्रेक लगाती है। रुकने से पहले कार कितनी दूरी तय करती है?
प्रतिक्रिया-काल के दौरान कार स्थिर चाल से 14⋅1.0=14m चलती है। ब्रेक लगाते समय v0=14m/s, v=0 और a=−7m/s2, जहाँ त्वरण ऋणात्मक है क्योंकि वह गति के विपरीत दिशा में है। समय नहीं पूछा गया, इसलिए तीसरा समीकरण लें: Δx=2av2−v02=2⋅(−7)0−142=14m
गेंद दिखने के बाद कार 28 m पर रुकती है। 28 m/s (लगभग 100 km/h) पर प्रतिक्रिया-दूरी दोगुनी होकर 28 m हो जाती है, पर ब्रेकिंग दूरी 282/(2⋅7)=56m हो जाती है, यानी चार गुना: कुल 84 m। ब्रेकिंग दूरी चाल के वर्ग के साथ बढ़ती है, इसीलिए स्कूलों के पास गति-सीमा इतनी कम रखी जाती है।
स्थिति–समय और वेग–समय आलेख पढ़ना
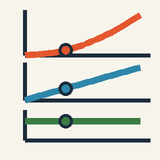
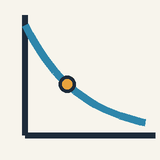
स्थिति–समय आलेख में ढाल वेग है: सीधी रेखा एकसमान गति दिखाती है, क्षैतिज रेखा विराम दिखाती है, नीचे की ओर ढलान ऋणात्मक दिशा में गति दिखाता है, और ऐसा वक्र जिसकी ढाल लगातार बढ़ती जाती है, तेज़ होने को दिखाता है।
वेग–समय आलेख में ढाल त्वरण है, और रेखा के नीचे का क्षेत्रफल विस्थापन है (समय-अक्ष के नीचे का क्षेत्र ऋणात्मक गिना जाता है)। कार के लिए, v 4 s में 0 से 24 m/s तक सीधी रेखा में बढ़ता है: ढाल 24/4=6m/s2 है, और रेखा के नीचे के त्रिभुज का क्षेत्रफल 21⋅4⋅24=48m है। जब v0 शून्य न हो, तो क्षेत्रफल एक समलंब होता है, 21(v0+v)t, जो चौथा समीकरण है।
आम गलतियाँ
चाल वेग नहीं है: दो कारें जो 20 m/s से विपरीत दिशाओं में चल रही हैं, उनकी चाल समान है, पर उनके वेग +20 और −20m/s हैं।
शून्य वेग का अर्थ शून्य त्वरण नहीं है। 15 m/s से सीधे ऊपर फेंकी गई गेंद 15/9.81≈1.5s बाद रुकती है, लगभग 11.5 m ऊपर, फिर वापस गिरती है; शीर्ष पर उसका त्वरण अब भी −g है।
ऋणात्मक त्वरण का अर्थ हमेशा धीमा होना नहीं होता: ऋणात्मक दिशा में तेज़ होती कार का v<0 और a<0 होता है। v और a के चिह्नों की तुलना करें।
चारों समीकरणों के लिए a स्थिर होना चाहिए: बदलती गति को, जैसे पहले चलना फिर ब्रेक लगाना, चरणों में बाँटें।
पहले km/h को m/s में बदलें (3.6 से भाग देकर), और 21at2 में ½ और वर्ग को न छोड़ें: इन्हें हटाने से कार की 48 m दूरी 96 m या 12 m बन जाती है।
इनका उपयोग कहाँ होता है
रुकने की दूरियाँ, 100 m में औसतन 10 m/s से दौड़ने वाला धावक, और लिफ़्ट व रेलगाड़ियाँ जो यात्रियों को आरामदेह रखने के लिए लगभग 1 m/s² से त्वरित होती हैं: यह सब सरल-रेखीय गतिकी है। यह यांत्रिकी के बाकी हिस्से की भी शब्दावली है। मुक्त पतन इसी पाठ का वह रूप है जिसमें a=−g है, प्रक्षेप्य गति एक साथ दो सरल-रेखीय गतियाँ है, और न्यूटन का दूसरा नियम वह त्वरण देता है जिसे ये समीकरण पथ में बदलते हैं।
उन्नत
मुख्य विचार
v=dx/dt और a=dv/dt; स्थिर a का दो बार समाकलन करने पर स्थिर-त्वरण समीकरण मिलते हैं।
परिवर्ती a के लिए समाकलन करें: a(v) के लिए चरों को अलग करके, और a(x) के लिए a=vdv/dx से।
शून्य वेग का अर्थ शून्य त्वरण नहीं है: ऊर्ध्वाधर फेंक के शीर्ष पर a=−g होता है।
गैलीलियन फ़्रेम-परिवर्तन सभी वेगों को एक ही स्थिर मान से खिसका देता है, और त्वरण अपरिवर्तित रहते हैं।
औसत से तात्क्षणिक वेग तक
गति के नियम क्षणों के बारे में बात करते हैं, फिर भी मापा गया कोई भी वेग समय के एक अंतराल को समेटता है। यह खंड दिखाता है कि एक क्षण पर वेग कैसे प्राप्त करें: एक छोटे अंतराल पर औसत लें, फिर देखें कि अंतराल सिकुड़ने पर वह किस मान पर स्थिर होता है।
चित्र 1. स्थिति x बनाम समय। t से t+h तक की जीवा की ढाल औसत वेग vˉ है; जैसे-जैसे h घटता है (बिंदुरेखा जीवा), वह स्पर्श रेखा बन जाती है, जिसकी ढाल v क्षण t का वेग है।संकेत-सूची
x
पथ पर कार की स्थिति; वक्र x(t) है।
m
t
वह क्षण जिस पर वेग चाहिए।
s
t+h
थोड़ा बाद का क्षण, t के h समय बाद।
s
h
t से t+h तक के समय अंतराल की लंबाई।
s
Δx
t से t+h तक स्थिति में बदलाव: जीवा की ऊँचाई।
m
vˉ
अंतराल पर औसत वेग: जीवा की ढाल, Δx/h।
m/s
v
क्षण t पर वेग: स्पर्श रेखा की ढाल, जिसके निकट जीवाएँ h→0 पर पहुँचती हैं।
m/s
चित्र 1 एनिमेशन में कार की स्थिति x(t)=3t2 दर्शाता है, जहाँ x मीटर में और t सेकंड में है। कोई क्षण t और उससे थोड़ा बाद का क्षण t+h चुनें, जहाँ h एक छोटा समय है। वक्र के दो बिंदुओं को जोड़ने वाली सीधी रेखा को जीवा कहते हैं। इसके अनुदिश स्थिति Δx बढ़ती है, जबकि समय h आगे बढ़ता है, इसलिए इसकी ढाल Δx/h उस अंतराल पर औसत वेग vˉ है। (t+h)2=t2+2th+h2 का विस्तार करने पर vˉ=hΔx=h3(t+h)2−3t2=h6th+3h2=6t+3h
अब बिंदुरेखा वाली जीवा देखें: इसका दूर का सिरा वक्र पर खिसककर t वाले बिंदु की ओर आता है। जैसे-जैसे h घटता है, जीवा घूमती है और उस रेखा पर स्थिर हो जाती है जिसे v कहा गया है, यानी वह स्पर्श रेखा जो t पर वक्र को छूती है। सूत्र में पद 3h शून्य की ओर जाता है, इसलिए जीवा की ढाल 6t की ओर जाती है, जो स्पर्श रेखा की ढाल है। t=2s पर कार ठीक 12 m/s के वेग से चल रही है, हालाँकि उस क्षण से शुरू होने वाला हर सीमित अंतराल थोड़ा अधिक मान देता है, 12+3h।
अनुपात की इस सीमा को x का t के सापेक्ष अवकलज कहते हैं, और यही तात्क्षणिक वेग को परिभाषित करता है। वही चरण वेग पर लगाने से त्वरण परिभाषित होता है: v=limΔt→0ΔtΔx=dtdx,a=dtdv=dt2d2x
इससे दो परिणाम निकलते हैं। पहला, कोई एक क्षण का चित्र वेग नहीं दिखा सकता, क्योंकि वेग पास के क्षणों की स्थितियों की तुलना करता है। यह ज़ेनो के तीर-विरोधाभास का उत्तर है, जिसमें तीर हर क्षण स्थिर दिखता है: हर क्षण उसकी एक स्थिति होती है, और उसका वेग इस बात में निहित है कि वह स्थिति पास में कैसे बदलती है। दूसरा, स्थिति, वेग और त्वरण अवकलजों की एक शृंखला बनाते हैं, x→v→a। न्यूटन का बिंदु-संकेतन इन दोनों चरणों को x˙ और x¨ के रूप में संक्षेप में लिखता है।
पीछे की ओर समाकलन: स्थिर त्वरण
शृंखला में नीचे जाने पर अवकलन होता है; ऊपर लौटने पर समाकलन। त्वरण ज्ञात हो, तो एक समाकलन से वेग मिलता है और दूसरे से स्थिति। यह खंड सबसे सामान्य स्थिति, यानी स्थिर त्वरण a, के लिए यह करता है और हर चरण को एक आलेख से पढ़ता है।
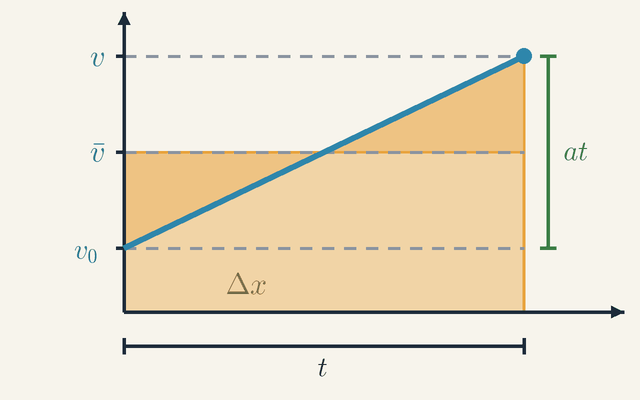
चित्र 2. स्थिर त्वरण के लिए वेग बनाम समय: रेखा के नीचे का क्षेत्रफल विस्थापन Δx है। दो गहरे रंग के त्रिभुज बराबर हैं, इसलिए Δx ऊँचाई vˉ और चौड़ाई t वाले आयत का क्षेत्रफल भी है।संकेत-सूची
v0
आरंभ पर वेग।
m/s
v
समय t के बाद वेग: v=v0+at।
m/s
vˉ
माध्य वेग 21(v0+v): v0 और v के बीच में बिंदुरेखा स्तर।
m/s
at
t के दौरान प्राप्त वेग: स्थिर त्वरण a गुणा समय।
m/s
t
आरंभ से बीता समय।
s
Δx
t के दौरान विस्थापन: रेखा के नीचे छायांकित क्षेत्रफल।
m
चित्र 2 वेग और समय का आलेख है। वेग v0 से शुरू होता है। चूँकि त्वरण स्थिर है, वेग हर सेकंड समान मात्रा में बढ़ता है, इसलिए आलेख ढाल a वाली सीधी रेखा है। समय t के बाद वेग at (दाईं ओर का कोष्ठक) जितना बढ़ जाता है, और v=v0+at तक पहुँचता है। समाकलन के रूप में, समाकलन-चर को t′ लिखकर उसे ऊपरी सीमा t से अलग रखते हुए: v(t)=v0+∫0tadt′=v0+at
बहुत छोटे समय में वेग लगभग स्थिर रहता है, इसलिए विस्थापन वेग और उस समय का गुणनफल है: आलेख के नीचे एक पतली पट्टी का क्षेत्रफल। इन पट्टियों को जोड़ने पर पूरे समय t में विस्थापन Δx=x−x0 रेखा के नीचे का छायांकित क्षेत्रफल है। इसे ऊँचाई v0 और चौड़ाई t के आयत (क्षेत्रफल v0t) और आधार t तथा ऊँचाई at के त्रिभुज (क्षेत्रफल 21at2) में बाँटें: x(t)=x0+∫0tv(t′)dt′=x0+v0t+21at2
यही क्षेत्रफल एक ही टुकड़े के रूप में भी गिना जा सकता है। बिंदुरेखा वाला स्तर vˉ, v0 और v के ठीक बीच में है। चूँकि रेखा सीधी है, वह अंतराल के ठीक मध्य, t/2 पर इस स्तर को काटती है। बाईं आधी में रेखा स्तर के नीचे रहती है, जिससे एक त्रिभुजाकार रिक्ति बनती है; दाईं आधी में वह ऊपर रहती है और एक त्रिभुज जोड़ती है। ये दो गहरे रंग के त्रिभुज हैं, और वे बराबर हैं, दोनों का आधार t/2 और ऊँचाई at/2 है। दाहिने त्रिभुज को काटकर बाईं रिक्ति में रख दें, तो रेखा के नीचे का क्षेत्रफल ऊँचाई vˉ और चौड़ाई t का आयत बन जाता है: Δx=vˉt=21(v0+v)t
हर समाकलन एक स्थिरांक लाता है: पहले v0, फिर x0। वे सजावट नहीं हैं। त्वरण गति का आकार तय करता है; प्रारंभिक स्थिति और वेग यह चुनते हैं कि उस आकार की कौन-सी गति वास्तव में घटती है। इसीलिए त्वरण देने वाले न्यूटन के दूसरे नियम को हमेशा ठीक दो प्रारंभिक सूचनाएँ चाहिए।
एक और संबंध समय को छोड़ देता है, जो तब काम आता है जब समय न दिया गया हो और न पूछा गया हो। यह शृंखला नियम से आता है: चूँकि dx/dt=v, a=dtdv=dxdvdtdx=vdxdv,soadx=vdv a स्थिर होने पर बाईं ओर x0 से x तक और दाईं ओर v0 से v तक समाकलन करें। इससे a(x−x0)=21(v2−v02) मिलता है, अर्थात् v2=v02+2aΔx
a(x−x0)=21(v2−v02) के दोनों पक्षों को द्रव्यमान m से गुणा करें, तो maΔx=21mv2−21mv02 मिलता है। चूँकि ma बल है, यह कहता है कि बल और विस्थापन का गुणनफल गतिज ऊर्जा में परिवर्तन के बराबर है: कार्य-ऊर्जा प्रमेय, जो पहले से गतिकी में छिपा है।
चार स्थिर-त्वरण समीकरणों में Δx=21(v0+v)t सबसे पुराना है। ऑक्सफ़ोर्ड के मर्टन कॉलेज के विद्वानों ने 1335 के आसपास इसे माध्य-चाल प्रमेय के रूप में कहा, और निकोल ओरेम ने शीघ्र ही क्षेत्रफलों की तुलना करके इसे सिद्ध किया, लगभग चित्र 2 की तरह; यह गैलीलियो के गेंदों को आनत तल पर लुढ़काकर परखने से लगभग ढाई सदी पहले हुआ। गैलीलियो का विषम-संख्या नियम भी इसी से निकलता है। विराम से शुरू करने पर n-वें सेकंड में तय दूरी x(n)−x(n−1)=21a[n2−(n−1)2]=21a(2n−1) है, अतः लगातार सेकंडों में दूरियाँ 1, 3, 5, 7 के अनुपात में बढ़ती हैं। कार के लिए, a=6m/s2 पर, वे 3, 9, 15 और 21 m हैं।
ढाल और क्षेत्रफल
स्थिति, वेग और त्वरण के आलेख गति को पढ़ने का सबसे तेज़ तरीका हैं, और उन्हें पढ़ने का हर नियम ढालों (अवकलजों) या क्षेत्रफलों (समाकलनों) का कथन है। चित्र 3 एक ही उदाहरण पर सभी नियम दिखाता है।
चित्र 3. एक ही समय-अक्ष पर कार की स्थिति, वेग और त्वरण। ढालें ढेर में नीचे की ओर जाती हैं (t1 पर x(t) की स्पर्श रेखा की ढाल v है); क्षेत्रफल ऊपर की ओर जाते हैं (v के नीचे का क्षेत्रफल विस्थापन Δx है, a के नीचे का क्षेत्रफल वेग-वृद्धि Δv है)।संकेत-सूची
x
स्थिति; उसका आलेख (ऊपर) एक परवलय है।
m
v
वेग: बीच के आलेख की सीधी रेखा, और t1 पर x(t) की स्पर्श रेखा की ढाल।
m/s
a
त्वरण: यहाँ स्थिर है, इसलिए उसका आलेख (नीचे) एक क्षैतिज रेखा है।
m/s2
t
समय, तीनों आलेखों का साझा क्षैतिज अक्ष।
s
t1
वह क्षण जिस पर स्पर्श रेखा खींची जाती है और क्षेत्रफल समाप्त होते हैं।
s
Δx
0 से t1 तक स्थिति में बदलाव: x(t) की वृद्धि, जो v(t) के नीचे के क्षेत्रफल के बराबर है।
m
Δv
0 से t1 तक वेग में बदलाव: v(t) की वृद्धि, जो a(t) के नीचे के क्षेत्रफल के बराबर है।
m/s
चित्र 3 एनिमेशन की कार के तीनों आलेख एक ही समय-अक्ष पर रखता है: सबसे ऊपर x(t)=3t2, बीच में v(t)=6t, और नीचे स्थिर a=6m/s2। पहले ऊपर से नीचे की ओर, ढालों से पढ़ें। क्षण t1=4s पर परवलय x(t) की स्पर्श रेखा की ढाल उस क्षण के वेग v=6⋅4=24m/s के बराबर है: यानी हर सेकंड 24 m ऊपर। बीच का आलेख v(t) सीधी रेखा है, क्योंकि उसकी ढाल, यानी त्वरण, हर क्षण समान है।
x(t) का झुकाव त्वरण का चिह्न दिखाता है, क्योंकि a वह दर है जिस पर ढाल v बदलती है। ऊपर की ओर मुड़ता आलेख बढ़ती ढाल दिखाता है, इसलिए a>0; नीचे की ओर मुड़ता आलेख a<0; और सीधा खंड a=0।
अब नीचे से ऊपर की ओर, क्षेत्रफलों से पढ़ें। v(t) के नीचे 0 से t1 तक का क्षेत्रफल एक त्रिभुज है, 21⋅4s⋅24m/s=48m, और यह उसी समय में x(t) की वृद्धि Δx के बराबर है: वास्तव में x(4)=3⋅16=48m। a(t) के नीचे का क्षेत्रफल एक आयत है, 6m/s2⋅4s=24m/s, और यह v(t) की वृद्धि Δv के बराबर है। चित्र में हर क्षेत्रफल पर वही लेबल है जो उससे उत्पन्न वृद्धि पर है।
दो सावधानियाँ। पहली, v(t) के नीचे का क्षेत्रफल जहाँ v<0 है वहाँ ऋणात्मक गिना जाता है, इसलिए वह विस्थापन देता है, तय की गई दूरी नहीं; दूरी ∫∣v∣dt है। दूसरी, v और a के आलेख यह नहीं बताते कि गति कहाँ से शुरू हुई: x(t) को ऊपर या नीचे खिसकाने से दोनों नहीं बदलते, इसलिए x0 हमेशा अलग से देना होगा।
जब त्वरण स्थिर न हो
वास्तविक त्वरण बदलते हैं: इंजन का धक्का घटता है, ऊँची चाल पर हवा अधिक प्रतिरोध करती है, स्प्रिंग जितना खिंचे उतना अधिक खींचता है। विधि इस पर निर्भर करती है कि त्वरण किसका फलन है, और तीन स्थितियाँ अधिकांश प्रश्नों को समेट लेती हैं।
समय का फलन a(t) दिया हो: दो बार समाकलन करें, पहले v=v0+∫0tadt′, फिर x=x0+∫0tvdt′। नीचे का उदाहरण इसी प्रकार का है।
वेग पर निर्भर त्वरण a(v), जैसे प्रतिरोध में: चूँकि a=dv/dt, चरों को dt=dv/a(v) के रूप में अलग करके समाकलन करें। रैखिक प्रतिरोध a=−kv के लिए, जहाँ k एक स्थिरांक है, यह v=v0e−kt और x=x0+(v0/k)(1−e−kt) देता है। वस्तु कभी पूरी तरह नहीं रुकती, फिर भी वह केवल एक सीमित दूरी v0/k तय करती है। यदि एनिमेशन की कार, 24 m/s पर, केवल ऐसे प्रतिरोध से धीमी होती, जहाँ k=0.5s−1, तो वह अधिकतम 24/0.5=48m सरकती। वर्गीय प्रतिरोध के विरुद्ध गिरती वस्तु के लिए (नीचे की दिशा धनात्मक लेकर), a=g−bv2, और जैसे-जैसे v सीमांत वेग g/b की ओर बढ़ता है, त्वरण घटता जाता है और उस वेग पर a=0 हो जाता है।
स्थिति पर निर्भर त्वरण a(x), जैसे स्प्रिंग में: ऊपर के adx=vdv का समाकलन करें। a=−ω2x के लिए यह v2=v02−ω2(x2−x02) देता है। इसे 21m से गुणा करने पर यह दोलक के लिए ऊर्जा-संरक्षण है, जो ऊर्जा की अवधारणा आने से भी पहले मिल जाता है।
संख्यात्मक रूप से आगे बढ़ना
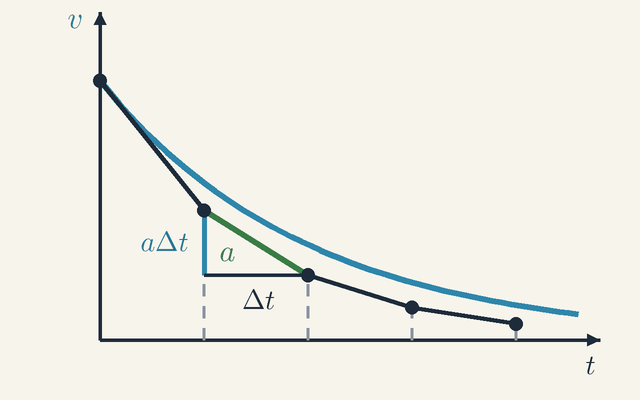
व्यवहार में मिलने वाले अधिकतर त्वरण ऐसे समीकरणों की ओर ले जाते हैं जिन्हें कोई सूत्र हल नहीं करता। तब गति को छोटे समय-चरणों में बनाया जाता है, और हर चरण अपने आरंभ पर ज्ञात त्वरण का उपयोग करता है। चित्र 4 ऐसी सबसे सरल योजना, यानी यूलर विधि, दिखाता है, एक ऐसी स्थिति पर जिसका सटीक हल ज्ञात है, ताकि उसकी त्रुटि दिख सके।
चित्र 4. प्रतिरोध a=−kv, जिसे लंबाई Δt के संख्यात्मक चरणों में आगे बढ़ाया गया है। हर चरण अपने आरंभ पर मिली ढाल a को रखता है, इसलिए चरण सटीक वक्र के नीचे रहते हैं; Δt घटने पर वे उसके निकट आते हैं।संकेत-सूची
v
सरकती कार का वेग; नीला वक्र सटीक v(t) है, टूटी रेखा संख्यात्मक चरण हैं।
m/s
t
समय।
s
Δt
एक समय-चरण की लंबाई।
s
a
चरण के आरंभ पर मिला और पूरे चरण में रखा गया त्वरण a=−kv: उस चरण की ढाल (ऋणात्मक, क्योंकि v घटता है)।
m/s2
aΔt
एक चरण में वेग का बदलाव: यहाँ ऋणात्मक, यानी कमी।
m/s
चित्र 4 उस कार का अनुसरण करता है जो प्रतिरोध के साथ सरक रही है, a=−kv, ऊपर के उदाहरण के आँकड़ों के साथ: k=0.5s−1 और v0=24m/s। नीला वक्र सटीक हल v(t)=v0e−kt है। काली टूटी रेखा संख्यात्मक अनुमान है, जिसमें त्रुटि साफ़ दिखाने के लिए जानबूझकर बड़ा चरण Δt=1s रखा गया है।
हर चरण एक ही नियम का पालन करता है। चरण के आरंभ में वर्तमान वेग से त्वरण निकालें, a=−kv। मान लें कि यह पूरे चरण में वही रहता है, इसलिए वेग aΔt बदलता है: v की जगह v+aΔt रखें। स्थिति को भी इसी तरह आगे बढ़ाएँ, x की जगह x+vΔt रखकर, और नए मानों से दोहराएँ। उभारा गया चरण एक बार की गणना दिखाता है: उसकी ढाल उसके आरंभ में मिला a है, इसलिए समय Δt में वेग aΔt घटता है, न अधिक न कम।
यहाँ हर चरण वेग को 1−kΔt=0.5 से गुणा करता है। 1, 2, 3 और 4 s के बाद चरण 12, 6, 3 और 1.5 m/s देते हैं, जबकि सटीक मान क्रमशः 14.6, 8.8, 5.4 और 3.2 m/s हैं। चरण वक्र के नीचे रहते हैं, क्योंकि वास्तविक मंदन चरण के दौरान v के घटने के साथ कमज़ोर होता जाता है, जबकि संख्यात्मक चरण अपने आरंभ का प्रबल मान रखता है। त्रुटि Δt के अनुपात में होती है: चरण छोटा होने पर उसे आधा करने से त्रुटि लगभग आधी हो जाती है, इसलिए जैसे-जैसे Δt→0 होता है, चरण सटीक गति की ओर अभिसरित होते हैं। कक्षाओं, मौसम पूर्वानुमान और वीडियो गेम की भौतिकी में इसी विचार के परिष्कृत रूप प्रयोग होते हैं।
उदाहरण: घटता धक्का
यहाँ एक ऐसा त्वरण है जो समय के साथ बदलता है, और उसे दो बार समाकलित करके हल किया जाता है। मान लें कि कार का धक्का लगातार घटता है, a(t)=a0(1−t/τ), जहाँ a0=6m/s2 और τ=8s, और वह x=0 पर विराम से चलती है। त्वरण a0 से सरल रेखा में घटकर t=τ पर शून्य हो जाता है। धक्का समाप्त होने पर कार कितनी तेज़ चल रही है, और कितनी दूर जा चुकी है?
v0=0 लेकर एक बार समाकलित करें: v(t)=∫0ta0(1−τt′)dt′=a0(t−2τt2) अतः v(τ)=a0(τ−τ/2)=a0τ/2=24m/s, जो एनिमेशन में अंतिम चाल के समान है। x0=0 लेकर फिर से समाकलित करें: x(t)=a0(2t2−6τt3),x(τ)=3a0τ2=36⋅64=128m
एनिमेशन की कार से तुलना करें, जो 4 s बाद 24 m/s तक पहुँची और 48 m चली: यह कार 8 s और 128 m लेती है। इसका v(t) अब एक परवलय है जो t=τ (जहाँ a=0) पर समतल हो जाता है, और उसके नीचे का क्षेत्रफल 8 s × 24 m/s वाले आयत का दो-तिहाई है, 32⋅192=128m।
एक लुभावना छोटा रास्ता विफल रहता है। औसत त्वरण 24/8=3m/s2 है, पर इसे स्थिर मानने पर 21⋅3⋅82=96m मिलता है, जो 32 m कम है। यह कार अपनी अधिकतर चाल शुरू में ही पा लेती है, इसलिए वह तेज़ चाल से अधिक समय चलती है: उसकी औसत चाल 128/8=16m/s है, न कि धीरे-धीरे बढ़ने वाली गति की 12 m/s। स्थिर-त्वरण सूत्रों को औसत त्वरण डालकर नहीं बचाया जा सकता।
वैधता की सीमाएँ
ऊपर की सभी बातें तीन आदर्शीकरणों पर टिकी हैं, और उनमें से हर एक कहीं न कहीं विफल होता है। पहला, वस्तु को एक ही स्थिति वाला बिंदु माना गया है। कार या ग्रह के लिए इसका अर्थ है उसके द्रव्यमान-केंद्र का अनुसरण; घूर्णन और विरूपण के लिए अलग वर्णन चाहिए।
दूसरा, मान लिया गया है कि x(t) इतना चिकना है कि उसका दो बार अवकलन हो सके। एक टक्कर जो वेग को तुरंत उलटती प्रतीत होती है, वास्तव में बहुत छोटे समय में बहुत बड़ा त्वरण है। परमाणु स्तर पर तीखे पथ x(t) का विचार पूरी तरह विफल हो जाता है, क्योंकि क्वांटम यांत्रिकी किसी कण को एक ही समय में सटीक स्थिति और सटीक वेग रखने की अनुमति नहीं देती।
तीसरा, गैलीलियन गतिकी मानती है कि सभी प्रेक्षक एक ही घड़ी साझा करते हैं। तब वेग सीधे जुड़ जाते हैं: स्थिर वेग u से चलने वाले निर्देश तंत्र में वस्तु का वेग v′=v−u है, जबकि उसका त्वरण ऐसे हर तंत्र में समान रहता है। इसीलिए न्यूटन के नियम हर जड़त्वीय तंत्र में मान्य हैं।
विशेष आपेक्षिकता दिखाती है कि साझा घड़ी एक सन्निकटन है, जो प्रकाश की गति c≈3.00×10⁸m/s से बहुत कम चालों के लिए मान्य है। 24 m/s पर चलती कार के लिए संशोधन लगभग v2/c2≈6×10−15 की कोटि का है, जो किसी भी मापनीय स्तर से बहुत कम है। GPS उपग्रह, जो लगभग 3.9 km/s पर चलते हैं, अलग मामला हैं: अकेला यह प्रभाव उनकी घड़ियों को प्रति दिन लगभग 7 माइक्रोसेकंड धीमा कर देता है, और बिना सुधार के उनके स्थिति-निर्धारण एक दिन में किलोमीटरों तक बहक जाते। (गुरुत्व, सामान्य आपेक्षिकता के माध्यम से, एक बड़ा प्रभाव विपरीत दिशा में जोड़ता है।)
यह कहाँ ले जाता है
गतिकी गति का वर्णन करती है; बलगतिकी उसे समझाती है। न्यूटन का दूसरा नियम त्वरण a=F/m देता है, और गतिकी उस त्वरण को पथ में बदलती है: यही पूरी शास्त्रीय यांत्रिकी का कार्यक्रम है। यहाँ मिली स्थितियाँ बार-बार लौटती हैं। मुक्त पतन, गुरुत्व g के परिमाण का स्थिर त्वरण है जो नीचे की ओर इंगित करता है। प्रक्षेप्य गति दो स्वतंत्र सरल-रेखीय गतियाँ है, एक एकसमान और एक एकसमान त्वरित। वृत्तीय गति में चाल स्थिर रह सकती है जबकि वेग मुड़ता रहता है, जिसके लिए केंद्र की ओर त्वरण v2/r चाहिए। सरल आवर्त गति a=−ω2x है, प्रतिरोध a(v) देता है, और v2=v02+2aΔx कार्य-ऊर्जा प्रमेय के रूप में फिर लौटता है। सापेक्ष वेग और गतिमान निर्देश तंत्र आगे “सदिश और आपेक्षिक गति” में आते हैं।
मुख्य सूत्र
औसत वेग
vavg=ΔtΔx
विस्थापन को लिए गए समय से भाग दें। परिणाम वह स्थिर वेग है जो उसी समय में वही विस्थापन दे देता; यह बीच में गति कैसी रही, यह नहीं बताता। क्योंकि Δx का चिह्न होता है, vavg का भी होता है, और वापसी वाली यात्रा (राउंड ट्रिप) का औसत वेग शून्य होता है।
चिह्न
vavg
उस अंतराल में औसत वेग
m/s
Δx
उस अंतराल में विस्थापन
m
Δt
अंतराल की अवधि
s
कब लागू होता है: हर प्रकार की गति पर लागू होता है। जब वस्तु वापस मुड़ती है, तब यह औसत चाल (तय की गई दूरी ÷ समय) नहीं होता; Δt→0 करने पर तात्क्षणिक वेग dx/dt मिलता है।
उदाहरण: एनिमेशन की कार 4 s में 48 m चलती है: vavg=48/4=12m/s, यानी अंतिम चाल का आधा।
त्वरण
a=ΔtΔv
त्वरण वेग में हुए बदलाव को लिए गए समय से भाग देने पर मिलता है, इसलिए उसकी इकाई मीटर प्रति सेकंड प्रति सेकंड, m/s² है। उसका चिह्न Δv के चिह्न से तय होता है, स्वयं वेग के चिह्न से नहीं: धनात्मक दिशा में चलती कार जो ब्रेक लगाती है, उसका a<0 होता है।
चिह्न
a
उस अंतराल में औसत त्वरण
m/s2
Δv
वेग में बदलाव, अंतिम वेग में से प्रारंभिक वेग घटाने पर
m/s
Δt
अंतराल की अवधि
s
कब लागू होता है:Δt पर औसत त्वरण देता है। यह केवल तभी हर क्षण के त्वरण के बराबर होता है जब त्वरण स्थिर हो; सामान्यतः a=dv/dt।
उदाहरण: विराम से 4 s में 24 m/s तक: a=24/4=6m/s2।
स्थिर त्वरण पर वेग
v=v0+at
स्थिर त्वरण में वेग हर सेकंड a से बदलता है, इसलिए समय t के बाद वह at बदल चुका होता है। वेग–समय आलेख पर यह v0 से शुरू होने वाली और ढाल a वाली सीधी रेखा है।
चिह्न
v
समय t पर वेग
m/s
v0
प्रारंभिक वेग, t=0 पर
m/s
a
त्वरण (स्थिर)
m/s2
t
आरंभ से बीता समय
s
कब लागू होता है: केवल तब तक, जब तक त्वरण स्थिर है; परिवर्ती त्वरण के लिए उसका समय पर समाकलन करें।
उदाहरण: 14 m/s से a=−7m/s2 पर ब्रेक: v=14−7t, 2 s पर शून्य हो जाता है।
स्थिर त्वरण पर स्थिति
x=x0+v0t+21at2
विस्थापन वेग–समय रेखा के नीचे का क्षेत्रफल है: प्रारंभिक वेग के लिए आयत v0t और प्राप्त वेग के लिए त्रिभुज 21at2। इसे प्रारंभिक स्थिति में जोड़ने पर समय t पर वस्तु की स्थिति मिलती है। t2 ही वह कारण है कि लगातार सेकंडों में तय की गई दूरियाँ बढ़ती जाती हैं।
चिह्न
x
समय t पर स्थिति
m
x0
प्रारंभिक स्थिति, t=0 पर
m
v0
प्रारंभिक वेग
m/s
a
त्वरण (स्थिर)
m/s2
t
आरंभ से बीता समय
s
कब लागू होता है: केवल तब तक, जब तक त्वरण स्थिर है; t उस क्षण से गिना जाता है जब वस्तु x0 पर वेग v0 से होती है।
उदाहरण: एनिमेशन की कार, विराम से a=6m/s2 पर: 4 s बाद x=21⋅6⋅42=48m।
समय के बिना वेग और विस्थापन
v2=v02+2aΔx
पिछले दो समीकरणों से t को हटाने पर वेग और विस्थापन सीधे जुड़ जाते हैं, जो तब स्वाभाविक चुनाव है जब समय न दिया गया हो और न पूछा गया हो। m/2 से गुणा करने पर यह कार्य-ऊर्जा प्रमेय बन जाता है: बल गुणा विस्थापन बराबर गतिज ऊर्जा में परिवर्तन।
चिह्न
v
अंतिम वेग
m/s
v0
प्रारंभिक वेग
m/s
a
त्वरण (स्थिर)
m/s2
Δx
विस्थापन
m
कब लागू होता है: केवल स्थिर त्वरण के लिए। यह v2 देता है, इसलिए v का चिह्न स्थिति से तय होना चाहिए: ऊपर फेंकी गई गेंद हर ऊँचाई को दो बार पार करती है, एक बार ऊपर जाते हुए और एक बार नीचे आते हुए।
उदाहरण: 28 m/s से 7 m/s² पर ब्रेक: Δx=282/(2⋅7)=56m।
शब्दावली
गतिकी
गति का वर्णन, बिना यह पूछे कि उसका कारण क्या है (कोई वस्तु कहाँ है, कितनी तेज़ चलती है, उसका वेग कैसे बदलता है)। कारणों का अध्ययन बलगतिकी में होता है।
निर्देश तंत्र
वह दृष्टिकोण जिससे गति मापी जाती है: एक मूलबिंदु, एक धनात्मक दिशा और एक घड़ी। स्थिति और वेग तंत्र पर निर्भर करते हैं; जो तंत्र एक-दूसरे के सापेक्ष स्थिर वेग से चलते हैं, उनमें त्वरण समान रहते हैं।
बिंदु कण
एक ऐसी वस्तु जिसे एक ही स्थिति वाला बिंदु माना जाए, उसके आकार और घूर्णन को उपेक्षा करते हुए। जब प्रश्न के लिए आकार मायने न रखे, तब यह एक अच्छा मॉडल है।
विस्थापन
स्थिति में बदलाव, Δx=x−x0। इसका चिह्न होता है और यह केवल आरंभ और अंत पर निर्भर करता है, बीच के पथ पर नहीं।
तय की गई दूरी
तय किए गए पथ की कुल लंबाई, जो कभी ऋणात्मक नहीं होती। 10 m आगे और 10 m वापस जाना 20 m की दूरी है, पर विस्थापन शून्य है।
चाल
कोई वस्तु कितनी तेज़ चलती है, दिशा चाहे जो हो: वेग का परिमाण। औसत चाल तय की गई दूरी को समय से भाग देने पर मिलती है।
वेग
स्थिति कितनी तेज़ी से बदलती है, जिसका चिह्न दिशा बताता है। एक क्षण पर यह अवकलज v=dx/dt है; एक अंतराल पर, औसत Δx/Δt।
त्वरण
वेग कितनी तेज़ी से बदलता है, a=Δv/Δt, m/s² में। तेज़ होना, धीमा होना और मुड़ना, सभी त्वरण हैं।
मंदन
धीमा होना, यानी ऐसा त्वरण जो वेग की विपरीत दिशा में होता है। यह तभी ऋणात्मक होता है जब वस्तु धनात्मक दिशा में चलती हो।
एकसमान गति
सीधी रेखा में स्थिर वेग से गति, अतः a=0, और समान समयों में समान दूरियाँ तय होती हैं: x=x0+vt।
एकसमान त्वरित गति
स्थिर त्वरण वाली गति: वेग हर सेकंड समान मात्रा में बदलता है, और चारों स्थिर-त्वरण समीकरण लागू होते हैं।
मुक्त पतन
केवल गुरुत्व के अधीन गति, जिसमें वायु प्रतिरोध की उपेक्षा की जाती है। पृथ्वी की सतह के निकट हर वस्तु का नीचे की ओर समान त्वरण होता है, g≈9.81m/s2।
राशियाँ
x
स्थिति
m
रेखा पर वस्तु कहाँ है, मूलबिंदु से मापा गया; मूलबिंदु के दूसरी ओर ऋणात्मक।
x0
प्रारंभिक स्थिति
m
t=0 पर स्थिति, जहाँ से गति शुरू मानी जाती है।
Δx
विस्थापन
m
अंतिम स्थिति में से प्रारंभिक स्थिति घटाना, x−x0: वस्तु अपने आरंभ से कितनी दूर और किस ओर पहुँची।
t
समय
s
निर्देश तंत्र की घड़ी का पाठ्यांक, आमतौर पर गति के आरंभ से गिना हुआ।
v
वेग
m/s
एक क्षण पर स्थिति के बदलने की दर; उसका चिह्न गति की दिशा बताता है।
v0
प्रारंभिक वेग
m/s
t=0 पर वेग।
vavg
औसत वेग
m/s
विस्थापन को लिए गए समय से भाग देने पर, Δx/Δt: वह स्थिर वेग जो उसी समय में वही विस्थापन दे देता।
a
त्वरण
m/s2
वेग के बदलने की दर; a=6m/s2 का अर्थ है हर सेकंड 6 m/s की वृद्धि।
g
मुक्त-पतन त्वरण
m/s2
पृथ्वी की सतह के निकट मुक्त रूप से गिरती वस्तु का त्वरण, लगभग 9.81m/s2, नीचे की ओर।
क्विज़
शुरुआती एक धावक 80 s में 400 m दौड़ती है। उसकी औसत चाल क्या है?
5 m/s
320 m/s
0.2 m/s
4.8 m/s
उत्तर दिखाएँ
उत्तर: A. 5 m/s
औसत चाल दूरी को समय से भाग देने पर मिलती है: 400 ÷ 80 = 5 m/s।
शुरुआती त्वरण किसे मापता है?
वेग कितनी तेज़ी से बदलता है
वस्तु कितनी दूर चलती है
वस्तु कितनी भारी है
स्थिति कितनी तेज़ी से बदलती है
उत्तर दिखाएँ
उत्तर: A. वेग कितनी तेज़ी से बदलता है
त्वरण वेग की परिवर्तन-दर है, जिसे m/s² में मापा जाता है।
मध्यम आप 30 m पूर्व की ओर चलते हैं, फिर 30 m पश्चिम की ओर। आपका विस्थापन क्या है?
0 m
60 m
30 m पूर्व
30 m पश्चिम
उत्तर दिखाएँ
उत्तर: A. 0 m
विस्थापन स्थिति में बदलाव है। आप शुरुआती बिंदु पर लौट आते हैं, इसलिए विस्थापन शून्य है, भले ही आप 60 m चले हों।
मध्यम वेग–समय आलेख में रेखा के नीचे का क्षेत्रफल किसे दर्शाता है?
विस्थापन
त्वरण
चाल
बल
उत्तर दिखाएँ
उत्तर: A. विस्थापन
क्षेत्रफल = वेग × समय, जो विस्थापन है। ढाल से त्वरण मिलता।
उन्नत एक गेंद सीधे ऊपर फेंकी जाती है। सबसे ऊँचे बिंदु पर उसका त्वरण क्या है?
9.81 m/s² नीचे की ओर
शून्य
9.81 m/s² ऊपर की ओर
फेंकने की चाल पर निर्भर करता है
उत्तर दिखाएँ
उत्तर: A. 9.81 m/s² नीचे की ओर
उस क्षण वेग क्षणभर के लिए शून्य है, पर गुरुत्व अब भी कार्य करता है, इसलिए पूरी उड़ान में त्वरण −g रहता है।
उन्नत किसी वस्तु का त्वरण a = −k·v है। उसका वेग कैसे बदलता है?
घातांकीय रूप से घटता है
रैखिक रूप से घटता है
स्थिर रहता है
दोलन करता है
उत्तर दिखाएँ
उत्तर: A. घातांकीय रूप से घटता है
dv/dt = −kv के चरों को अलग करने पर dv/v = −k dt मिलता है, अतः v = v₀·e^(−kt)।
शुरुआती एक कार सीधे राजमार्ग पर स्थिर 30 m/s से चल रही है। उसका त्वरण क्या है?
30 m/s²
0 m/s²
9.81 m/s²
कार का द्रव्यमान जाने बिना पता नहीं चल सकता
उत्तर दिखाएँ
उत्तर: B. 0 m/s²
त्वरण हर सेकंड का वेग-परिवर्तन है। वेग 30 m/s पर स्थिर है, इसलिए त्वरण शून्य है, कार चाहे कितनी भी तेज़ हो।
मध्यम एक कार विराम से 6 m/s² के स्थिर त्वरण के साथ चलती है। 4 s बाद वह कितनी दूर जा चुकी है?
24 m
96 m
48 m
12 m
उत्तर दिखाएँ
उत्तर: C. 48 m
x = ½·a·t² = ½·6·4² = 48 m। 24 a·t है, जो चाल (m/s) है, दूरी नहीं; 96 m में ½ छूट गया; 12 m में समय का वर्ग नहीं लिया गया।
 फ़िज़िक्स ट्यूटर