Wie Kräfte Dinge zum Drehen bringen: Drehmoment τ, Trägheitsmoment I und das Newtonsche Gesetz für Drehbewegungen, τ=Iα.
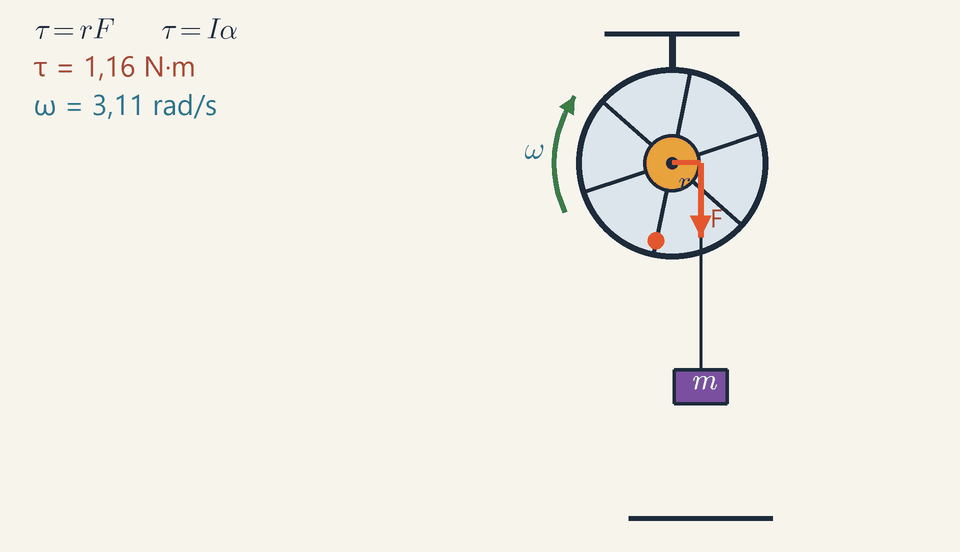
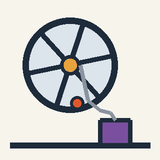
Ein fallendes Gewicht wickelt eine Schnur von der Nabe eines schweren Rads ab und bringt es in Schwung; nachdem das Gewicht aufgekommen ist, dreht sich das Rad gleichmäßig weiter.
Das Drehmoment ist die Drehwirkung einer Kraft: Dieselbe Kraft dreht etwas stärker, wenn sie weiter von der Drehachse entfernt angreift.
Ein gleichbleibendes Drehmoment lässt ein Rad immer schneller werden, so wie ein gleichbleibender Schub einen Wagen beschleunigt.
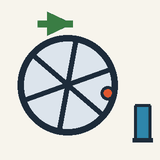
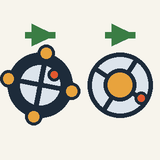
Masse weit weg von der Achse macht es schwerer, ein Rad in Schwung zu bringen und es wieder anzuhalten.
Wirkt kein Drehmoment, dreht sich ein Rad mit gleichbleibender Geschwindigkeit weiter.
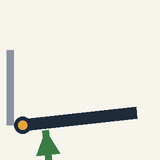
Drückst du eine Tür direkt neben ihren Scharnieren, bewegt sie sich kaum; drückst du mit gleicher Kraft am Griff, schwingt sie auf. Drehbewegungen folgen ungefähr denselben Regeln wie Newtons Gesetze für geradlinige Bewegung.
Schritt 1. Die Drehwirkung einer Kraft heißt Drehmoment. Es hängt davon ab, wie stark du drückst und wie weit von der Drehachse entfernt du drückst: Dieselbe Kraft doppelt so weit draußen hat die doppelte Drehwirkung. Deshalb haben Schraubenschlüssel lange Griffe. Ein Druck genau auf die Scharniere dreht die Tür überhaupt nicht.
Schritt 2. Ein gleichmäßiger Schub lässt einen Wagen immer schneller fahren; ebenso lässt ein gleichbleibendes Drehmoment ein Rad immer schneller werden. In der Animation hängt ein Gewicht an einer Schnur, die um die Nabe eines schweren Rads gewickelt ist. Während es fällt, verdreht die Schnur das Rad weiter, und der blaue Balken zeigt, wie die Drehung stetig schneller wird.
Schritt 3. Masse widersteht Änderungen der Bewegung, und bei Drehbewegungen kommt es darauf an, wo die Masse sitzt. Masse weit weg von der Achse macht es viel schwerer, ein Rad in Schwung zu bringen, und auch schwerer, es anzuhalten. Deshalb fällt das Gewicht in der Animation so langsam, und deshalb baut man Schwungräder mit schwerem Rand.
Schritt 4. Wenn das Gewicht aufkommt, wird die Schnur locker, und das Verdrehen hört auf. Das Rad bleibt aber nicht stehen: Es dreht sich mit gleichbleibender Geschwindigkeit weiter, so wie sich ein bewegter Gegenstand weiterbewegt, wenn keine Kraft auf ihn wirkt. In einer echten Maschine bremst die Reibung in der Achse es langsam ab.
Prüf dich selbst: Zwei Kinder schieben ein Karussell gleich stark, eines am Rand und eines auf halber Strecke zur Mitte. Wer erzeugt die größere Drehwirkung? (Das Kind am Rand: Derselbe Schub wirkt doppelt so weit von der Drehachse entfernt.)
Mittelstufe
Kernideen
τ=rFsinθ (N·m): Nur der Teil der Kraft senkrecht zum Radius dreht den Körper.
Newtonsches Gesetz für Drehbewegungen: τ=Iα, wobei das Trägheitsmoment I (kg·m²) die Rolle der Masse spielt.
I hängt davon ab, wo die Masse sitzt: 21MR2 für eine homogene Scheibe, MR2 für einen dünnen Ring.
Bei einem Gewicht an einer Schnur ist die Spannung F=m(g−a) kleiner als mg, und a=αr.
Beschreibung einer Drehung
Ein starrer Körper, der sich um eine feste Achse dreht, braucht eine einzige Zahl, um seine Lage anzugeben: den Winkel θ, um den er sich gedreht hat, gemessen im Bogenmaß (eine volle Umdrehung ist 2π≈6,28rad). Die Winkelgeschwindigkeit ω ist die Änderungsrate dieses Winkels in rad/s, und die Winkelbeschleunigung α ist die Änderungsrate von ω in rad/s². In der Animation dreht sich das Rad im Uhrzeigersinn, entlang des gekrümmten grünen Pfeils; dieser Drehsinn gilt als positiv.
Jeder Punkt des Körpers hat dieselben ω und α, aber ein Punkt im Abstand r von der Achse bewegt sich mit v=ωr und hat die Tangentialbeschleunigung a=αr. Ein Gewicht, dessen Schnur ohne Rutschen von der Nabe abgewickelt wird, bewegt sich also genau so schnell wie der Rand der Nabe.
Drehmoment: Kraft mal Hebelarm
Drückst du eine Tür am Griff, 0,80 m von den Scharnieren entfernt, mit 20 N rechtwinklig zur Tür, dann ist die Drehwirkung oder das Drehmoment τ=0,80⋅20=16N⋅m. Derselbe Druck 0,10 m von den Scharnieren ergibt nur 2N⋅m. Allgemein gilt für eine Kraft F, die im Abstand r von der Achse angreift, τ=rFsinθ wobei θ der Winkel zwischen der Kraft und dem Radius zum Angriffspunkt ist (nicht der Winkel, um den sich der Körper gedreht hat).
Es gibt zwei gleichwertige Lesarten: Nur der Teil der Kraft senkrecht zum Radius, Fsinθ, dreht den Körper, oder die ganze Kraft wirkt mit dem Hebelarm d=rsinθ, dem senkrechten Abstand von der Achse zur Wirkungslinie der Kraft. Drückst du den Griff unter 30° zur Tür, ist τ=16⋅sin30∘=8N⋅m; drückst du genau auf die Scharniere, dreht sich nichts.
Das Drehmoment wird in Newtonmetern gemessen, nie in Joule: Es ist keine Energie. Drehmomente, die in entgegengesetzte Richtungen drehen, erhalten entgegengesetzte Vorzeichen.
Newtonsches Gesetz für Drehbewegungen
Ein resultierendes Drehmoment bewirkt eine Winkelbeschleunigung, so wie eine resultierende Kraft eine Beschleunigung bewirkt: τ=Iα
Das Trägheitsmoment I in kg·m² übernimmt die Rolle der Masse. Ein kleines Stück der Masse m im Abstand s von der Achse hat die Tangentialbeschleunigung αs; dafür braucht es eine Kraft msα und damit ein Drehmoment ms2α. Summiert man über alle Stücke, ergibt sich τ=(∑ms2)α, also I=∑ms2. Jedes Kilogramm zählt mit dem Quadrat seines Abstands: doppelt so weit draußen, viermal so großer Widerstand.
Ein dünner Ring der Masse M und des Radius R hat seine ganze Masse am Rand, also ist I=MR2; eine Vollkugel hat 52MR2. Das Rad in der Animation ist eine homogene Scheibe: I=21MR2(uniform disc) Mit M=10kg und R=0,40m ist I=21⋅10⋅0,402=0,80kg⋅m2, also die Hälfte des Werts für einen dünnen Ring gleicher Masse und Größe.
Bei einem konstanten resultierenden Drehmoment ist α konstant, und die Gleichungen der geradlinigen Bewegung gelten weiter, mit θ, ω und α anstelle von x, v und a:
ω=ω0+αt
θ=θ0+ω0t+21αt2
ω2=ω02+2αΔθ
Summiert man 21mv2 über alle Stücke mit v=ωs, erhält man die Energie, die in der Drehung steckt, die Rotationsenergie K=21Iω2
Rechenbeispiel: das Rad aus der Animation
Eine Schnur, die um die Nabe mit dem Radius r=0,12m gewickelt ist, trägt ein Gewicht m=1kg. Die Spannung F ist unbekannt, also schreibt man je eine Gleichung für das Gewicht (nach unten positiv), für das Rad und für die Schnur, die nicht rutscht: mg−F=ma,Fr=Iα,a=αr Setzt man F=Iα/r und a=αr in die erste Gleichung ein, ergibt sich α=I+mr2mgr=0,80+1⋅0,1221⋅9,81⋅0,12=0,8141,177≈1,45rad/s2
Das Gewicht beschleunigt also nur mit a=αr≈0,173m/s2, die Spannung ist F=m(g−a)≈9,64N, etwas weniger als die Gewichtskraft von 9,81 N, und das Drehmoment ist τ=rF≈1,16N⋅m. Das ist der konstante Wert auf der roten Anzeige τ; der rote Pfeil F am Rand der Nabe und die rote Linie r zeigen, woher er kommt.
Das Gewicht fällt h=0,88m in t=2h/a=2⋅0,88/0,173≈3,19s. Währenddessen steigt die blaue Anzeige ω jede Sekunde um 1,45 rad/s, bis ω=αt≈4,60rad/s erreicht ist, und das Rad dreht sich um 0,88/0,12≈7,33rad, also knapp eine Umdrehung. Dann wird die Schnur locker: Der Pfeil F verschwindet, die Anzeige τ fällt auf null, α=0, und ω bleibt bei 4,60 rad/s, wie die grüne Beschriftung zeigt.
Rechenbeispiel: Abbremsen eines Schwungrads
Das Schwungrad eines Heimtrainers, eine homogene Scheibe von 8,0 kg und 0,20 m Radius, dreht sich mit 30 rad/s (etwa 287 U/min), wenn der Fahrer aufhört zu treten, und ein Filzklotz reibt am Rand mit einer Reibungskraft von 4,0 N. Wie lange dauert es, bis es stillsteht, und wie viele Umdrehungen macht es dabei?
Die Reibung wirkt entlang des Randes, also ist ihr Hebelarm der volle Radius: I=21⋅8,0⋅0,202=0,16kg⋅m2,τ=0,20⋅4,0=0,80N⋅m Dann ist α=−0,80/0,16=−5,0rad/s2, negativ, weil das Drehmoment der Drehung entgegenwirkt. Das Rad steht nach 30/5,0=6,0s still, und ω2=ω02+2αΔθ ergibt Δθ=302/(2⋅5,0)=90rad, also etwa 14,3 Umdrehungen.
Die Energie bestätigt das: Das Rad startet mit K=21⋅0,16⋅302=72J, und die Reibung verrichtet die Arbeit τΔθ=0,80⋅90=72J gegen die Drehung und erwärmt dabei den Klotz und den Rand. Ein Ring mit gleicher Masse und gleichem Radius würde 144 J speichern und 12 s zum Anhalten brauchen.
Freikörperbild des Rades
Auf das Rad wirken drei Kräfte: sein Gewicht Mg=98,1N im Mittelpunkt, die Spannung von 9,64 N am Rand der Nabe und der Druck der Achse, der 98,1+9,64≈107,7N nach oben betragen muss, weil der Mittelpunkt ruht. Die resultierende Kraft ist null, das resultierende Drehmoment aber nicht: Das Gewicht und die Achskraft gehen durch die Achse und haben keinen Hebelarm, also dreht nur die Spannung das Rad.
Das Gegenteil gibt es auch. Ziehst du an einem Lenkrad auf einer Seite mit 10 N nach oben und auf der anderen mit 10 N nach unten, beide 0,18 m vom Mittelpunkt entfernt, heben sich die Kräfte auf, aber die Drehmomente addieren sich zu 2⋅10⋅0,18=3,6N⋅m. Ein solches Paar aus zwei Kräften heißt Kräftepaar.
Ein ω bedeutet viele Geschwindigkeiten: Beim Aufkommen bewegt sich der Radrand mit ωR≈1,84m/s, das Gewicht dagegen nur mit ωr≈0,55m/s.
Häufige Fehler
Den Radius des Rades als Hebelarm verwenden. Die Schnur zieht an der Nabe, also ist der Hebelarm r=0,12m; mit R=0,40m erhält man 3,85 N·m, mehr als das Dreifache des richtigen Drehmoments.
Die Spannung gleich dem Gewicht mg setzen. Das Gewicht könnte dann nicht beschleunigen; die Spannung beträgt 9,64 N, und die fehlenden 0,17 N sind genau ma.
Glauben, dass nur die Masse zählt. Schiebt man die 10 kg des Rades an den Rand, verdoppelt sich I auf 1,60kg⋅m2, und die Winkelbeschleunigung sinkt von 1,45 auf etwa 0,73 rad/s².
Umdrehungen pro Minute oder Grad in v=ωr oder K=21Iω2 verwenden. Diese Formeln brauchen Radiant: 4,60 rad/s entsprechen 44 Umdrehungen pro Minute, und setzt man 44 in K ein, ergibt das etwa 770 J statt 8,5 J.
Wo dir das begegnet
Schraubenschlüssel, Türgriffe und Fahrradpedale haben einen langen Hebelarm. Motoren und Elektromotoren werden nach dem Drehmoment an ihrer Welle bewertet, ein Pkw-Motor schafft einige hundert Newtonmeter, und Getriebe tauschen Winkelgeschwindigkeit gegen Drehmoment. Schwungräder in Motoren und Töpferscheiben speichern ihre Masse in einem schweren Rand, um einen ungleichmäßigen Antrieb zu glätten.
Diese Lektion baut auf der Kreisbewegung auf. Setzt man das resultierende Drehmoment auf null, landet man bei der Lektion Statisches Gleichgewicht und Hebel; folgt man L=Iω, bei der Lektion Drehimpuls und Drehimpulserhaltung. Die Lektion Einfache Maschinen: Hebel, Rollen und Zahnräder setzt diese Drehmomente in die Praxis um.
Fortgeschritten
Kernideen
Das Drehmoment ist über die Arbeit definiert, dW=τdθ, also τ=xFy−yFx; über den ganzen Körper summiert gilt τ=Iα mit I=∫s2dm.
τext=dL/dt mit L=Iω: Sobald das Gewicht aufkommt, ist τ=0, und der Graph ω(t) wird waagerecht.
Energiecheck ohne Reibung: mgh=21Iω2+21mv2; das Rad wirkt wie eine zusätzliche Masse I/r2.
τ=Iα braucht eine feste Achse. Im 3-D-Raum ist L bei unsymmetrischen Körpern nicht parallel zu ω; gleichmäßiges Drehen braucht Drehmoment.
Drehmoment über die Arbeit definiert
Eine Kraft kann stark an einem Rad ziehen und es trotzdem nicht drehen, wenn sie genau auf die Achse zeigt. Um Drehungen zu beschreiben, brauchen wir eine Größe, die nicht nur erfasst, wie stark eine Kraft zieht, sondern auch wo und in welche Richtung sie wirkt. Am saubersten findet man sie, indem man fragt, wie viel Arbeit die Kraft verrichtet, wenn sich der Körper dreht. Alle Zahlen beziehen sich im Folgenden auf die Animation: Eine homogene Scheibe der Masse 10 kg und des Radius 0,40 m dreht sich auf einer festen, reibungsfreien Achse, angetrieben durch eine Schnur, die um eine leichte Nabe mit dem Radius 0,12 m gewickelt ist und ein 1-kg-Gewicht trägt, das 0,88 m fällt.
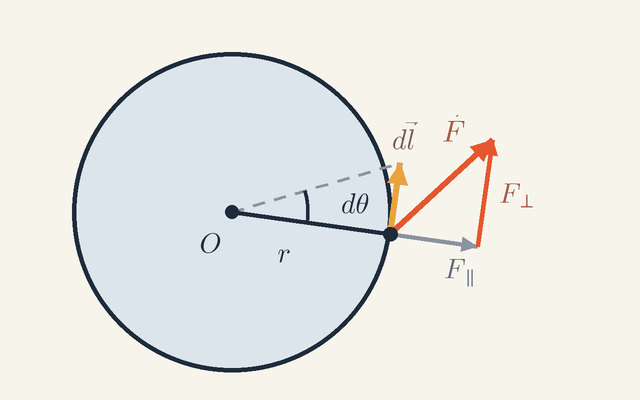
Abbildung 1. Eine Kraft F wirkt im Abstand r von der Achse durch O. Bei einer kleinen Drehung dθ bewegt sich der Punkt um dl, senkrecht zu r, sodass nur F⊥ Arbeit verrichtet: dW=F⊥rdθ. Nicht maßstabsgetreu.Legende
O
Die feste Achse, in Achsrichtung gesehen: Sie zeigt aus der Seite heraus.
r
Abstand von der Achse zum Angriffspunkt der Kraft.
m
dθ
Der kleine Winkel, um den sich der Körper dreht.
rad
dl
Schritt des Punkts: tangential, senkrecht zum Radius, mit der Länge dl=rdθ.
m
F
Am Punkt angreifende Kraft.
N
F⊥
Anteil von F entlang des Schritts, senkrecht zum Radius: der einzige Anteil, der Arbeit verrichtet.
N
F∥
Anteil von F entlang des Radius, senkrecht zum Schritt: er verrichtet keine Arbeit.
N
Abbildung 1 zeigt einen Körper, der sich nur um eine feste Achse drehen kann, in Achsrichtung gesehen im Punkt O, mit der Achse senkrecht aus der Seite herausragend. Seine Lage wird dann durch eine einzige Zahl beschrieben, den Winkel θ, um den er sich gedreht hat. Eine Kraft F wirkt an einem Punkt im Abstand r von der Achse. Der Körper drehe sich um einen kleinen Winkel dθ. Der Punkt bewegt sich dabei auf seinem Kreis um den kurzen Schritt dl. Da die Drehung klein ist, liegt der Schritt tangential, senkrecht zum Radius r, und seine Länge ist ein kurzes Stück des Kreisbogens: dl=rdθ, mit dθ in Radiant.
Sieh dir nun die beiden Pfeile an, die vom Punkt aus Kopf an Schwanz gezeichnet sind. Sie zerlegen F in einen Anteil F∥ entlang des Radius und einen Anteil F⊥ entlang des Schritts. Die Arbeit einer Kraft ist ihre Komponente in Richtung der Verschiebung mal der Verschiebung. F∥ steht senkrecht zum Schritt und verrichtet deshalb keine Arbeit; F⊥ liegt entlang des Schritts und verrichtet die ganze Arbeit: dW=F⋅dl=F⊥rdθ
Der Faktor vor dθ ist die Größe, die wir gesucht haben. Wir definieren das Drehmoment um die Achse als τ=rF⊥ Dann ist die Arbeit bei einer kleinen Drehung dW=τdθ: Drehmoment mal Winkel ist Arbeit, so wie Kraft mal Weg Arbeit ist. Dasselbe Produkt lässt sich auch anders lesen. Ist φ der Winkel zwischen Radius und Kraft, dann gilt F⊥=Fsinφ, und rsinφ ist der Hebelarm, also der senkrechte Abstand von der Achse zu der Linie, auf der die Kraft wirkt. Das Drehmoment ist also auch die ganze Kraft mal ihrem Hebelarm. Eine Kraft, die genau auf die Achse zielt, hat F⊥=0 und keinen Hebelarm, also kein Drehmoment: Das ist das Rad, das sich nicht drehen wollte.
Koordinaten liefern dasselbe Ergebnis in einer leicht anwendbaren Formel. Lege die Achse entlang z durch den Ursprung. Dreht sich der Körper um dθ gegen den Uhrzeigersinn, bewegt sich ein Punkt bei (x,y) um dx=−ydθ und dy=xdθ. Das ist der Schritt dl aus Abbildung 1, in Komponenten geschrieben: Er steht senkrecht zum Radius und hat die Länge rdθ. Eine Kraft (Fx,Fy), die dort wirkt, verrichtet die Arbeit dW=Fxdx+Fydy=(xFy−yFx)dθ also τ=xFy−yFx. Das ist die z-Komponente des Kreuzprodukts r×F, positiv, wenn die Kraft den Körper von der +z-Seite aus gesehen gegen den Uhrzeigersinn zu drehen versucht. Da r, x und y alle von der Achse aus gemessen werden, hängt der Wert eines Drehmoments von der gewählten Achse ab; man sollte deshalb immer angeben, um welche Achse das Drehmoment gilt.
Teilt man dW=τdθ durch die Zeit dt, die die Drehung braucht, erhält man die Leistung, die einem drehenden Körper zugeführt wird. Mit der Winkelgeschwindigkeit ω=dθ/dt gilt P=τω das Gegenstück zu P=Fv bei Drehungen.
Die Zahlen der Animation bestätigen das. Kurz vor dem Aufkommen des Gewichts zieht die Schnur mit einer Spannung T≈9,64N. An der Nabe ergibt das bei einem Hebelarm von 0,12 m ein Drehmoment τ=9,64⋅0,12≈1,16N⋅m, und das Rad dreht sich mit 4,60 rad/s; die Schnur führt dem Rad also die Leistung τω≈1,16⋅4,60≈5,3W zu. Am anderen Ende zieht die Schnur am Gewicht nach oben, das sich mit 0,553 m/s nach unten bewegt; die Schnur entzieht dem Gewicht also Energie mit der Rate Tv≈9,64⋅0,553≈5,3W. Die beiden Raten stimmen überein: Eine leichte Schnur speichert keine Energie und reicht sie nur weiter.
Newtonsches Gesetz für einen drehenden Körper
Das Drehmoment sagt, wie stark ein Körper gedreht wird. Wir brauchen noch das Gesetz, das sagt, wie schnell er darauf reagiert, das Gegenstück zu F=ma für Drehbewegungen. Wir gewinnen es, indem wir das Newtonsche Gesetz auf jedes Stück des Körpers anwenden und die Ergebnisse aufsummieren.
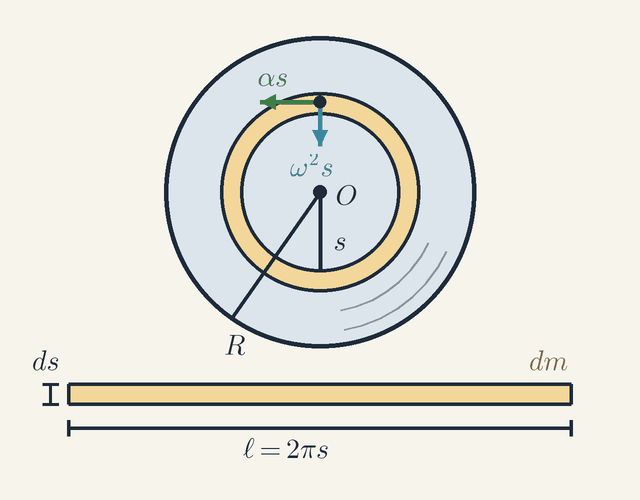
Abbildung 2. Eine homogene Scheibe, in dünne Ringe zerlegt. Jedes Stück des goldenen Rings im Abstand s von der Achse wird um ω2s zu O hin und um αs entlang des Kreises beschleunigt. Aufgeschnitten und gestreckt ist der Ring ein Streifen von 2πs Länge und ds Breite. Die Pfeile sind nicht maßstabsgetreu.Legende
O
Die Achse durch den Mittelpunkt, in Achsrichtung gesehen.
R
Radius der Scheibe.
m
s
Abstand des goldenen Rings von der Achse.
m
ds
Breite des Rings.
m
ℓ
Länge des aufgeschnittenen und gestreckten Rings: sein Umfang 2πs.
m
dm
Masse des Rings: seine Fläche 2πsds mal die Masse pro Fläche M/(πR2).
kg
ω2s
Zentripetalbeschleunigung jedes Stücks des Rings, zur Achse hin.
m/s2
αs
Tangentialbeschleunigung jedes Stücks des Rings, entlang des Kreises.
m/s2
Abbildung 2 zeigt die Stücke. Man fasst alle Materie im gleichen Abstand s von der Achse zusammen: Bei einer Scheibe ist das ein dünner Ring wie der goldene, mit der Breite ds und der Masse dm. Jedes Stück des Rings bewegt sich auf einem Kreis mit dem Radius s, mit der Winkelgeschwindigkeit ω und der Winkelbeschleunigung α=dω/dt des ganzen Körpers. Seine Beschleunigung hat daher zwei Anteile, beide oben am Ring eingezeichnet: einen Zentripetalanteil ω2s, zur Achse O hin, der das Stück auf seinem Kreis hält, und einen Tangentialanteil αs entlang des Kreises, der es beschleunigt.
Nach dem Newtonschen Gesetz hat die resultierende Kraft auf den Ring dieselben zwei Anteile: seine Masse mal jede Beschleunigung. Die Zentripetalkraft zeigt zur Achse, hat also keinen Hebelarm und kein Drehmoment. Nur die Tangentialkraft αsdm hat ein Drehmoment, mit dem Hebelarm s: dτ=s⋅(αsdm)=s2αdm
Nun summiert man diese Drehmomente über den ganzen Körper. Die resultierende Kraft auf jedes Stück setzt sich aus äußeren Kräften und inneren Kräften der anderen Stücke zusammen. Die inneren Kräfte heben sich paarweise auf: Zwei Stücke wirken mit gleich großen, entgegengesetzten Kräften entlang der Verbindungslinie aufeinander, die beiden Kräfte haben also denselben Hebelarm und drehen in entgegengesetzte Richtungen. Nur die äußeren Drehmomente bleiben übrig, und da jedes Stück dasselbe α hat, lässt es sich aus der Summe herausziehen: τext=(∫s2dm)α=Iα Das Integral I=∫s2dm ist das Trägheitsmoment. Es übernimmt die Rolle, die die Masse in F=ma spielt, hängt aber davon ab, wo die Masse sitzt, nicht nur davon, wie viel es ist: Jedes Stück zählt mit dem Quadrat seines Abstands von der Achse.
Bei der homogenen Scheibe der Abbildung 2 mit Radius R und Masse M ist das Integral eine Summe über Ringe. Schneide den goldenen Ring auf und strecke ihn, wie unten in der Abbildung gezeigt: Dann wird er zu einem Streifen der Länge ℓ=2πs und der Breite ds, seine Fläche ist also 2πsds. Die Masse der Scheibe ist gleichmäßig über ihre Fläche πR2 verteilt, die Masse pro Fläche ist also M/(πR2), und die Masse des Rings beträgt dm=πR2M⋅2πsds=R22Msds Summiert man die Ringe von der Mitte bis zum Rand auf, I=∫0Rs2R22Msds=R22M⋅4R4=21MR2 Das ist die Hälfte des Werts MR2 eines dünnen Reifens gleicher Masse und gleichen Radius, weil ein großer Teil der Scheibenmasse nahe bei der Achse liegt. Für die Scheibe der Animation gilt I=21⋅10⋅0,402=0,80kg⋅m2.
Das Trägheitsmoment hängt außerdem davon ab, welche Achse man wählt. Für eine Achse parallel zu einer Achse durch den Schwerpunkt, im Abstand d davon, gilt der Satz von Steiner: I=Icm+Md2 Das sieht man so: Schreibe das Quadrat des Abstands jedes Stücks von der neuen Achse als das Quadrat seines Abstands von der alten Achse plus d2 plus einen Kreuzterm. Über den Körper summiert ist der Kreuzterm proportional zur massengewichteten mittleren Lage, gemessen vom Schwerpunkt aus, und dieser Mittelwert ist per Definition des Schwerpunkts null. An einem Stift am Rand aufgehängt hat die Scheibe der Animation d=0,40m und I=0,80+10⋅0,402=2,40kg⋅m2, also den dreifachen Wert bezogen auf den Mittelpunkt.
Drehimpuls und das Wörterbuch der Drehung
Bei der geradlinigen Bewegung gilt das Newtonsche Gesetz in seiner allgemeinsten Form F=dp/dt. Bei der Drehung gilt dieselbe Form, sobald der Drehimpuls definiert ist, und mit ihm übertragen sich alle Ergebnisse der eindimensionalen Dynamik.
Jedes Stück des Rings in Abbildung 2 bewegt sich mit der Geschwindigkeit ωs, sein Impuls ist also ωsdm entlang des Kreises. Sein Drehimpuls um die Achse ist dieser Impuls mal seinem Hebelarm s, also s⋅(ωs)dm. Über den Körper summiert ergibt sich der Gesamtdrehimpuls L=Iω. Bei einem starren Körper ändert sich I nicht, also gilt Iα=d(Iω)/dt, und das Drehgesetz nimmt die Form an L=Iω,τ=dtdL das Gegenstück zu F=dp/dt: Das Drehmoment ist die Änderungsrate des Drehimpulses.
Die kinetische Energie baut sich ebenso auf. Ein Stück, das sich mit ωs bewegt, trägt 21(ωs)2dm, und die Summe ergibt K=21Iω2 Die Arbeit des Drehmoments, ∫τdθ, entspricht der Änderung von K, so wie ∫Fdx der Änderung von 21mv2 entspricht.
Das Wörterbuch zwischen geradliniger und Drehbewegung ist nun vollständig: x↔θ, v↔ω, a↔α, m↔I, F↔τ, p↔L, 21mv2↔21Iω2 und Fv↔τω. Das Expertenfeld der Animation listet vier dieser Paare auf. Jedes Ergebnis der eindimensionalen Dynamik gilt weiter, auch die Gleichungen für konstante Beschleunigung.
Ein Eintrag hat kein exaktes Gegenstück. Die Masse eines Körpers ist fest, aber sein Trägheitsmoment ändert sich, sobald der Körper seine Form ändert, denn I hängt davon ab, wo die Masse sitzt. Dann gilt τ=dL/dt weiterhin, während τ=Iα nicht mehr gilt. So dreht sich eine Eiskunstläuferin schneller, wenn sie die Arme anzieht, obwohl kein Drehmoment wirkt: L=Iω bleibt gleich, I sinkt, also steigt ω.
Den Graphen der Winkelgeschwindigkeit lesen
Ein Graph der Winkelgeschwindigkeit gegen die Zeit zeigt die ganze Bewegung des Rades auf einen Blick. Er wird genauso gelesen wie ein Graph der Geschwindigkeit gegen die Zeit: Die Steigung ist die Winkelbeschleunigung, und die Fläche darunter ist der überstrichene Winkel.
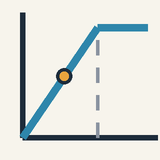
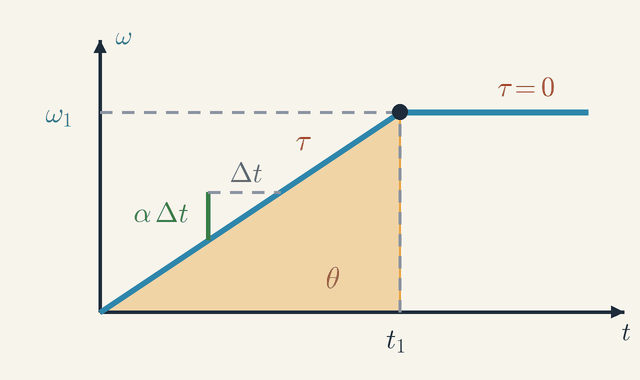
Abbildung 3. Winkelgeschwindigkeit ω gegen die Zeit t für das Rad der Animation. Solange die Schnur zieht, ist τ konstant, und ω steigt mit der Steigung α; die schraffierte Fläche ist der überstrichene Winkel θ. Nach dem Aufkommen bei t1 ist τ=0, und ω bleibt bei ω1.Legende
t
Zeit seit dem Loslassen des Gewichts.
s
ω
Winkelgeschwindigkeit des Rades, dθ/dt.
rad/s
t1
Zeitpunkt, zu dem das Gewicht aufkommt.
s
ω1
Winkelgeschwindigkeit beim Aufkommen, der größte erreichte Wert.
rad/s
Δt
Ein Zeitintervall: die Basis des Steigungsdreiecks.
s
αΔt
Anstieg von ω in der Zeit Δt: die Steigung α mal Δt.
rad/s
τ
Drehmoment der Schnur auf das Rad: konstant, solange die Schnur zieht, nach dem Aufkommen null.
N⋅m
θ
Winkel vom Loslassen bis zum Aufkommen: die schraffierte Fläche unter der Geraden.
rad
Abbildung 3 ist der Graph, den die Expertenebene der Animation zeichnet: ω gegen die Zeit t seit dem Loslassen des Gewichts. Solange die Schnur zieht, ist ihr Drehmoment τ konstant, nach τ=Iα ist also auch die Winkelbeschleunigung konstant, und der Graph ist eine Gerade. Schau dir das kleine Steigungsdreieck an: In jeder Zeit Δt steigt ω um αΔt, die Steigung der Geraden ist also α=τ/I=1,16/0,80≈1,45rad/s2
Nun betrachte das schraffierte Dreieck. Jedes kurze Intervall dt fügt ωdt zum überstrichenen Winkel hinzu, die Fläche unter der Geraden ist also der Winkel θ. Das Gewicht kommt bei t1=3,19s auf, wenn das Rad ω1=4,60rad/s erreicht hat, also θ=21⋅3,19s⋅4,60rad/s≈7,3rad Die Schnur liefert eine unabhängige Kontrolle. Sie wickelt sich ohne Rutschen von der Nabe ab, 0,88 m Schnur von einer Nabe mit 0,12 m Radius bedeuten also θ=0,88/0,12≈7,33rad, derselbe Winkel. Die Anzeige L der Animation ist einfach I mal diesem Graphen: Sie steigt jede Sekunde um 1,16 kg·m²/s, weil die Steigung von L(t) das Drehmoment ist.
Bei t1 kommt das Gewicht auf, die Schnur zieht nicht mehr, und τ=0, wie am flachen Teil des Graphen markiert. Dann gilt dL/dt=0: Die Gerade wird waagerecht, und L bleibt bei 0,80⋅4,60≈3,68kg⋅m2/s, da keine Reibung das Rad bremst. Die Fläche unter dem Graphen wächst weiter, nun um 4,60 rad jede Sekunde. An der Ecke springt die Steigung von 1,45 rad/s² auf null, ω selbst aber springt nicht: Ein Sprung in ω würde L in null Zeit um einen endlichen Betrag ändern, und das würde ein unendliches Drehmoment erfordern.
Energie und die effektive Masse
Die Energieerhaltung prüft die ganze Rechnung unabhängig. Sie liefert außerdem eine nützliche Vorstellung vom Rad: als zusätzliche Masse, die das fallende Gewicht mitschleppen muss.
Nach dem Fall um h=0,88m hat das Gewicht der Masse m=1kg die Energie mgh≈8,63J abgegeben. Das Rad enthält nun 21Iω2≈8,48J, das Gewicht 21mv2≈0,15J; also stecken 98 % der Energie in der Drehung. Da die Schnur nicht rutscht, bewegt sich das Gewicht mit der Geschwindigkeit des Nabenrandes, v=ωr, wobei r=0,12m der Radius der Nabe ist. Mit ω=v/r lautet die Energiebilanz mgh=21mv2+21Iω2=21(m+r2I)v2
Von der Schnur aus gesehen verhält sich das Rad also wie eine zusätzliche Masse I/r2=0,80/0,122≈55,6kg, die das Gewicht mitschleppen muss. Leitet man die Bilanz nach der Zeit ab (die Änderungsrate von h ist v, die von v ist a), erhält man mgv=(m+I/r2)va, also a=m+I/r2mg Das 1-kg-Gewicht muss also 56,6 kg effektive Masse beschleunigen; deshalb sinkt es nur mit 0,17 m/s² herab.
Der Nabenradius ist eine Konstruktionsentscheidung. Halbiert man ihn auf 0,06 m, wächst I/r2 auf das Vierfache, auf 222 kg, sodass das Gewicht etwa viermal langsamer beschleunigt. Die Winkelbeschleunigung α=a/r sinkt weniger, denn eine kleinere Nabe dreht sich pro Meter Schnur weiter; sie halbiert sich aber trotzdem, auf etwa 0,73 rad/s². Allgemein gilt α=I+mr2mgr Dieser Ausdruck wächst mit r, solange mr2<I ist, also bis r=I/m≈0,89m. Das liegt über dem eigenen Radius des Rades von 0,40 m; für dieses Rad bringt eine breitere Nabe es also immer schneller in Schwung: Der längere Hebelarm überwiegt den wachsenden Anteil des Gewichts am Trägheitsmoment, mr2.
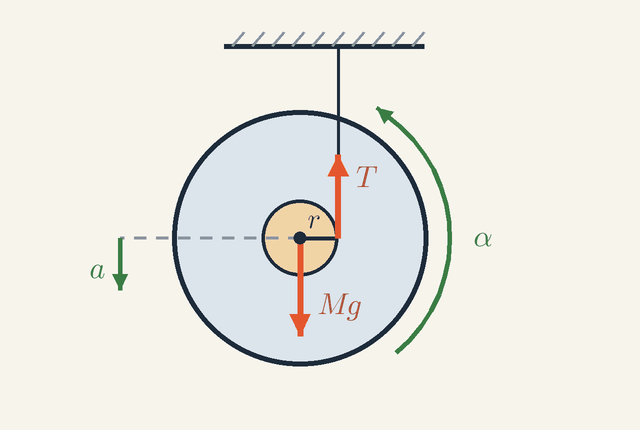
Aufgabe: das Rad als Jo-Jo
Bisher war die Achse fest. Ein Jo-Jo zeigt dieselben Gesetze, wenn sich die Achse selbst bewegt. Binde das freie Ende der Schnur an die Decke und lass das Rad fallen; es wickelt sich wie ein großes Jo-Jo von der Nabe ab, mit M=10kg, I=0,80kg⋅m2 und Nabenradius r=0,12m. Wie schnell beschleunigt es, wie stark zieht die Schnur, und wie verteilt sich die Energie nach einem Fall von 0,88 m?
Abbildung 4. Das Rad als Jo-Jo. Kräfte maßstabsgetreu: das Gewicht Mg im Mittelpunkt und der etwas kleinere Zug T der Schnur an der Nabe, im Abstand r nach rechts. T dreht das Rad mit α; Mg−T beschleunigt den Mittelpunkt mit a=αr. Beschleunigungspfeile nicht maßstabsgetreu.Legende
Mg
Gewicht des Rades, im Mittelpunkt angreifend.
N
T
Zug der Schnur, nach oben am Rand der Nabe wirkend.
N
r
Radius der Nabe: der Hebelarm von T um den Mittelpunkt.
m
a
Beschleunigung des Mittelpunkts, nach unten.
m/s2
α
Winkelbeschleunigung des Rades, gegen den Uhrzeigersinn, weil die Schnur rechts vom Mittelpunkt nach oben zieht.
rad/s2
Abbildung 4 zeigt die beiden Kräfte am Rad, maßstabsgetreu gezeichnet. Sein Gewicht Mg wirkt im Mittelpunkt. Die Zugkraft T der Schnur wirkt nach oben am rechten Rand der Nabe, im Abstand r vom Mittelpunkt, und ist etwas kleiner als Mg. Ihre Differenz, Mg−T, beschleunigt den Mittelpunkt mit a nach unten, der gerade Pfeil links. Um den Mittelpunkt hat das Gewicht keinen Hebelarm, also dreht nur T das Rad. Da sie rechts vom Mittelpunkt nach oben zieht, dreht sie das Rad gegen den Uhrzeigersinn, mit der Winkelbeschleunigung α, dargestellt durch den gekrümmten Pfeil.
Kann τ=Iα auch verwendet werden, wenn die Achse fällt? Ja, für eine Achse durch den Schwerpunkt, die ihre Richtung beibehält. In einem mit dem Mittelpunkt fallenden Bezugssystem dreht sich das Rad einfach um eine feste Achse, und die einzige zusätzliche Kraft in diesem System, die Trägheitskraft −Ma, wirkt im Schwerpunkt, wo sie keinen Hebelarm hat.
Die beiden Bewegungen sind verknüpft. Die Schnur ist an der Decke befestigt, also ruht die Stelle der Nabe, an der die Schnur abgeht, im Augenblick. Das Rad dreht sich um diesen Punkt, also fällt der Mittelpunkt, der um r entfernt ist, für jedes Radiant Drehung um r: a=αr.
Die Translation, die Drehung um den Mittelpunkt und diese Rollbedingung ergeben drei Gleichungen für a, T und α: Mg−T=Ma,Tr=Iα,a=αr Setzt man α=a/r in die zweite Gleichung ein, erhält man T=Ia/r2, und dies in die erste eingesetzt: a=1+I/(Mr2)g=1+5,569,81≈1,50m/s2,T=M(g−a)≈83,1N und α=a/r≈12,5rad/s2. Das ist wieder das Ergebnis mit der effektiven Masse: Die Drehung addiert I/r2≈55,6kg zu den 10 kg, an denen die Schwerkraft zieht. Nach dem Fall um 0,88 m gilt v=2ah≈1,62m/s und ω=v/r≈13,5rad/s, fast das Dreifache der 4,60 rad/s aus der Animation, weil nun das ganze Gewicht des Rades es antreibt und nicht ein 1-kg-Gewicht.
Die freigesetzte Energie Mgh≈86,3J teilt sich in 21Mv2≈13,2J Translationsenergie und 21Iω2≈73,2J Rotationsenergie. Ihr Verhältnis ist mit I/(Mr2)≈5,56 festgelegt, unabhängig von der Höhe, weil ω=v/r in jedem Augenblick gilt. Die Schnur zieht mit 83,1 N, nicht mit dem vollen Gewicht von 98,1 N; eine Federwaage an der Schnur zeigt während des Falls also weniger an als das Gewicht des Jo-Jos. Und unten, wenn die Schnur ganz abgewickelt ist, dreht sich das Rad noch und wickelt sich an der Schnur wieder nach oben: So kehrt ein Jo-Jo zurück.
Gültigkeitsgrenzen
Das Modell setzt ein starres Rad, eine leichte Schnur, die sich weder dehnt noch rutscht, und eine reibungsfreie Achse voraus. Reibung spielt beim Auslaufen eine größere Rolle als beim Beschleunigen. Ein Lagerdrehmoment von 0,02 N·m liegt unter 2 % der 1,16 N·m der Schnur und würde α also um weniger als 2 % senken. Sobald das Gewicht aber aufgekommen ist, ist es das einzige Drehmoment, und es würde das auslaufende Rad in Iω/τ=0,80⋅4,60/0,02≈184s anhalten, also etwa drei Minuten.
Die Starrheit versagt bei hoher Geschwindigkeit. Die Spannung in einem dünnen rotierenden Ring beträgt etwa ρv2, wobei ρ die Dichte und v die Randgeschwindigkeit ist; der Ring platzt, wenn ρv2 die Festigkeit des Materials erreicht. Ein Stahlring (Dichte 7800 kg/m³, Festigkeit um 109Pa) platzt bei etwa 360 m/s. Der Rand in der Animation bewegt sich mit 4,60⋅0,40≈1,84m/s.
Das skalare Gesetz τ=Iα setzt eine feste Achse voraus oder eine Achse durch den Schwerpunkt, die ihre Richtung beibehält. Im Dreidimensionalen ist das Drehmoment ein Vektor, τ=r×F, und L ist mit ω nicht durch eine einzige Zahl verknüpft, sondern durch den Trägheitstensor, eine Menge von neun Zahlen, die an die Stelle von I tritt. Um eine Symmetrieachse gedreht hat ein Rad L parallel zu ω. Ein unsymmetrisches Rad hat L von der Achse weggekippt; dann überstreicht L bei der Drehung einen Kegel, und die Lager müssen ein Drehmoment dL/dt liefern, selbst bei konstanter Drehzahl. Deshalb werden Autoräder gewuchtet, und hier beginnen Kreisel und Präzession.
Relativistische Korrekturen, von der Größenordnung v2/c2≈4×10−17 für den Rand, spielen keine Rolle. In der Quantenmechanik kommt der Drehimpuls in Schritten der Größenordnung ℏ≈1,05×10⁻³⁴J⋅s vor. Der Drehimpuls des Rades, 3,68kg⋅m2/s, entspricht etwa 3,5×1034 solchen Schritten, sodass sein Spin völlig kontinuierlich erscheint; die Drehung eines Moleküls dagegen kommt in diskreten Niveaus vor, die in Mikrowellenspektren sichtbar werden.
Wohin das führt
Setzt man das resultierende Drehmoment und die resultierende Kraft auf null, landet man bei der Lektion Statisches Gleichgewicht und Hebel. Lässt man das Trägheitsmoment sich ändern oder die Achse kippen, landet man bei Drehimpuls und Drehimpulserhaltung, mit Eiskunstläuferinnen, dem Flächensatz von Kepler und dem präzedierenden Kreisel. Ein Körper, der an einem Drehpunkt hängt, spürt ein rücktreibendes Drehmoment der Schwerkraft und schwingt als physikalisches Pendel, mit der Schwingungsdauer 2πI/(Mgd) für kleine Ausschläge, wobei d der Abstand vom Drehpunkt zum Schwerpunkt ist. Die am Rand aufgehängte Scheibe mit I=2,40kg⋅m2 und d=0,40m schwingt mit einer Schwingungsdauer von etwa 1,55 s; die Lektion Harmonische Schwingung entwickelt das weiter. Das Drehmoment eines Magnetfelds auf eine Stromschleife treibt jeden Elektromotor an, das Thema von Motoren, Generatoren und Transformatoren, und die Leistungsformel P=τω verbindet diese Lektion mit der Lektion Arbeit, Energie und Leistung.
Wichtige Formeln
Drehmoment einer Kraft
τ=rFsinθ
Das Drehmoment misst, wie stark eine Kraft einen Körper um eine Achse dreht. Nur die Komponente der Kraft senkrecht zum Radius, Fsinθ, dreht überhaupt, und sie wirkt mit dem vollen Radius r; gleichwertig wirkt die ganze Kraft mit dem Hebelarm rsinθ. Eine Kraft, deren Wirkungslinie durch die Achse geht (θ=0 oder 180°), erzeugt kein Drehmoment. Wähle einen positiven Drehsinn und gib entgegengesetzten Drehmomenten entgegengesetzte Vorzeichen.
Symbole
τ
Drehmoment um die Achse
N⋅m
r
Abstand von der Achse zum Angriffspunkt der Kraft
m
F
Betrag der Kraft
N
θ
Winkel zwischen Radius und Kraft
rad
Gilt, wenn: Für eine Kraft in der Ebene senkrecht zur Achse. Im Dreidimensionalen ist das Drehmoment der Vektor τ=r×F, und nur seine Komponente entlang der Achse dreht einen Körper auf einer festen Achse.
Beispiel: Eine Kraft von 20 N am Türgriff, 0,80 m von den Scharnieren entfernt, unter 30° zur Tür: τ=0,80⋅20⋅sin30∘=8N⋅m.
Newtonsches Gesetz für Drehbewegungen
τ=Iα
Ein resultierendes Drehmoment erzeugt eine Winkelbeschleunigung, so wie eine resultierende Kraft eine Beschleunigung erzeugt. Das Trägheitsmoment I spielt die Rolle der Masse: Je größer es ist, desto kleiner ist die Winkelbeschleunigung, die ein gegebenes Drehmoment erzeugt. Das Gesetz folgt aus dem Newtonschen Gesetz, angewandt auf jedes Stück des Körpers, wobei sich die inneren Drehmomente paarweise aufheben.
Symbole
τ
resultierendes äußeres Drehmoment um die Achse
N⋅m
I
Trägheitsmoment um dieselbe Achse
kg⋅m2
α
Winkelbeschleunigung
rad/s2
Gilt, wenn: Für einen starren Körper, der sich um eine feste Achse dreht, oder um eine Achse durch seinen Schwerpunkt, die ihre Richtung beibehält. Drehmoment und Trägheitsmoment müssen sich auf dieselbe Achse beziehen; ändert der Körper seine Form, verwende stattdessen τ=dL/dt.
Beispiel: Das Rad in der Animation: α=1,16/0,80≈1,45rad/s2.
Trägheitsmoment einer homogenen Scheibe
I=21MR2(uniform disc)
Jedes Stück Masse zählt mit dem Quadrat seines Abstands von der Achse, I=∫s2dm. Ein dünner Ring hat seine ganze Masse im Abstand R, also gilt I=MR2; bei einer Scheibe liegt ein großer Teil der Masse näher an der Achse, was den Wert halbiert. Die Dicke spielt keine Rolle: Ein Vollzylinder, der um seine Achse dreht, hat dasselbe 21MR2.
Symbole
I
Trägheitsmoment um die Achse der Scheibe
kg⋅m2
M
Masse der Scheibe
kg
R
Radius der Scheibe
m
Gilt, wenn: Nur für eine homogene Scheibe oder einen Vollzylinder, der sich um seine Symmetrieachse dreht. Für eine parallele Achse im Abstand d gilt I=Icm+Md2; eine Nabe, Speichen oder ein schwerer Rand ändern den Wert.
Beispiel: Das Rad in der Animation: I=21⋅10⋅0,402=0,80kg⋅m2.
Winkelgeschwindigkeit bei konstanter Winkelbeschleunigung
ω=ω0+αt
Bei konstanter Winkelbeschleunigung ändert sich die Winkelgeschwindigkeit jede Sekunde um α, nach der Zeit t also um αt. Das ist das Gegenstück zu v=v0+at bei der Drehung, und ein Graph von ω gegen t ist eine Gerade mit der Steigung α. Ein Drehmoment, das der Drehung entgegenwirkt, macht α negativ.
Symbole
ω
Winkelgeschwindigkeit zur Zeit t
rad/s
ω0
Anfängliche Winkelgeschwindigkeit, bei t=0
rad/s
α
Winkelbeschleunigung (konstant)
rad/s2
t
Zeit seit dem Start
s
Gilt, wenn: Nur solange das resultierende Drehmoment und damit α konstant bleibt: in der Animation, bis das Gewicht aufkommt.
Beispiel: Das Rad der Animation, aus der Ruhe: ω=1,445⋅3,185≈4,60rad/s, wenn das Gewicht aufkommt.
Drehimpuls und seine Änderungsrate
L=Iω,τ=dtdL
Der Drehimpuls L=Iω ist das Gegenstück zum Impuls p=mv. Das resultierende äußere Drehmoment ist seine Änderungsrate, so wie die Kraft die Änderungsrate des Impulses ist. Ohne äußeres Drehmoment bleibt L konstant: Das ist die Erhaltung des Drehimpulses.
Symbole
L
Drehimpuls um die Achse
kg⋅m2/s
I
Trägheitsmoment
kg⋅m2
ω
Winkelgeschwindigkeit
rad/s
τ
resultierendes äußeres Drehmoment um die Achse
N⋅m
t
Zeit
s
Gilt, wenn:L=Iω gilt für Drehung um eine feste Achse oder eine Symmetrieachse. τ=dL/dt gilt auch dann, wenn sich I ändert, wie bei einer Eiskunstläuferin; im Dreidimensionalen sind beide Vektoren, und L muss nicht parallel zu ω sein.
Beispiel: Nachdem das Gewicht aufgekommen ist, gilt L=0,80⋅4,60≈3,68kg⋅m2/s, und dieser Wert bleibt konstant, weil τ=0 ist.
Rotationsenergie
K=21Iω2
Jedes Stück eines sich drehenden Körpers bewegt sich mit v=ωs; die Summe der 21mv2 über alle Stücke ergibt 21Iω2, das Gegenstück zu 21mv2 mit I anstelle von m und ω anstelle von v. Ein Drehmoment, das über einen Winkel wirkt, verändert sie: τΔθ=ΔK.
Symbole
K
Rotationsenergie
J
I
Trägheitsmoment um die Achse
kg⋅m2
ω
Winkelgeschwindigkeit
rad/s
Gilt, wenn: Für Drehung um eine feste Achse, mit ω in rad/s. Ein Körper, der sich zusätzlich fortbewegt, etwa ein rollendes Rad, hat außerdem die Translationsenergie 21Mvcm2; I wird dann auf den Schwerpunkt bezogen.
Beispiel: Das Rad der Animation bei 4,60 rad/s: K=21⋅0,80⋅4,6042≈8,48J, von den 8,63 J, die das Gewicht abgegeben hat.
Glossar
Drehmoment
Die Drehwirkung einer Kraft um eine Achse, τ=rFsinθ, auch Moment der Kraft genannt. Sie wächst mit der Kraft und mit ihrem Abstand von der Achse; eine Kraft, die auf die Achse zielt, hat keines. Gemessen wird sie in Newtonmetern, sie ist aber keine Energie.
Hebelarm
Der senkrechte Abstand von der Achse zur Wirkungslinie einer Kraft, d=rsinθ. Drehmoment ist Kraft mal Hebelarm: Ein Schub am Türgriff 0,80 m von den Scharnieren ergibt das Achtfache des Drehmoments desselben Schubs 0,10 m entfernt.
Wirkungslinie
Die gerade Linie, entlang der eine Kraft wirkt, in beide Richtungen verlängert. Verschiebt man eine Kraft entlang dieser Linie, ändern sich weder ihr Drehmoment noch ihre Wirkung auf einen starren Körper.
Kräftepaar
Zwei gleich große, entgegengesetzte Kräfte, die nicht auf derselben Geraden wirken. Ihre resultierende Kraft ist null, ihr Drehmoment aber nicht: Es ist gleich einer Kraft mal dem Abstand zwischen den beiden Wirkungslinien, bezogen auf jeden beliebigen Punkt.
Starrer Körper
Ein idealisierter Körper, dessen Teile feste Abstände voneinander behalten. Bei Drehung um eine feste Achse wird seine Lage durch einen einzigen Winkel beschrieben, und alle seine Punkte haben dieselbe Winkelgeschwindigkeit.
Radiant
Der Winkel, bei dem der Bogen gleich dem Radius ist; eine volle Umdrehung sind 2π rad, etwa 6,28 rad. Die Beziehungen v=ωr und K=21Iω2 gelten nur mit Winkeln in Radiant.
Trägheitsmoment
Der Widerstand eines Körpers gegen Änderungen seiner Drehung, I=∑ms2, das Gegenstück zur Masse. Er hängt von der Achse ab und davon, wo die Masse sitzt: Ein dünner Ring hat das doppelte Trägheitsmoment einer homogenen Scheibe gleicher Masse und gleichen Radius.
Newtonsches Gesetz für Drehbewegungen
Das resultierende äußere Drehmoment um eine Achse ist gleich dem Trägheitsmoment mal der Winkelbeschleunigung, τ=Iα. Innere Kräfte heben sich paarweise auf und liefern kein Drehmoment.
Satz von Steiner
Das Trägheitsmoment um eine beliebige Achse ist gleich dem Trägheitsmoment um eine parallele Achse durch den Schwerpunkt plus Md2, wobei d der Abstand der beiden Achsen ist. Die am Rand aufgehängte Scheibe der Animation hat 0,80+10⋅0,402=2,40kg⋅m2.
Rotationsenergie
Die Energie eines sich drehenden Körpers, K=21Iω2, die Summe der 21mv2 über alle seine Teile. In der Animation hat das Rad am Ende 8,48 J von den 8,63 J, die das fallende Gewicht abgegeben hat.
Drehimpuls
Das Gegenstück zum Impuls, L=Iω für einen Körper auf fester Achse. Das resultierende äußere Drehmoment ist seine Änderungsrate; ohne Drehmoment bleibt er also konstant.
Schwungrad
Ein schweres Rad, meist mit dem größten Teil der Masse im Rand, dessen großes Trägheitsmoment Rotationsenergie speichert und ein ungleichmäßiges Antriebsdrehmoment in Motoren und Maschinen glättet.
Größen
τ
Drehmoment
N⋅m
Die Drehwirkung einer Kraft um die Achse; ihr Vorzeichen gibt den Drehsinn an, in den sie zu drehen versucht. In der Animation 1,16 N·m, solange die Schnur zieht.
r
Abstand von der Achse
m
Der Abstand von der Achse zum Angriffspunkt der Kraft. In der Animation ist es der Nabenradius, 0,12 m, an dem die Schnur zieht.
F
Kraft
N
Die angreifende Kraft; in der Animation die Schnurspannung von 9,64 N.
θ
Winkel zwischen Radius und Kraft
rad
In τ=rFsinθ der Winkel zwischen Radius und Kraft; bei θ=90∘ ist das Drehmoment am größten. Derselbe Buchstabe bezeichnet auch den Winkel, um den sich ein Körper gedreht hat.
I
Trägheitsmoment
kg⋅m2
Der Widerstand gegen Winkelbeschleunigung um eine bestimmte Achse; 0,80 kg·m² für das Rad in der Animation.
M
Masse der Scheibe
kg
Die Masse der rotierenden Scheibe oder des Rings, 10 kg für das Rad in der Animation; bei gegebenem M ergibt Masse, die weiter von der Achse entfernt liegt, ein größeres I.
R
Radius der Scheibe
m
Der äußere Radius der Scheibe oder des Rings, 0,40 m in der Animation; nicht zu verwechseln mit dem Nabenradius r, 0,12 m, an dem die Schnur zieht.
ω
Winkelgeschwindigkeit
rad/s
Die Geschwindigkeit, mit der sich der überstrichene Winkel ändert; eine Umdrehung pro Sekunde entspricht 6,28 rad/s.
ω0
Anfängliche Winkelgeschwindigkeit
rad/s
Die Winkelgeschwindigkeit bei t=0; für das Rad in der Animation null, da es aus der Ruhe startet.
α
Winkelbeschleunigung
rad/s2
Die Änderungsrate der Winkelgeschwindigkeit; 1,45 rad/s² für das Rad, solange die Schnur zieht.
L
Drehimpuls
kg⋅m2/s
Das Produkt Iω; seine Änderungsrate ist das resultierende äußere Drehmoment.
K
Rotationsenergie
J
Die in der Drehung gespeicherte Energie, 21Iω2.
t
Zeit
s
Die Zeit seit dem Start; das Gewicht in der Animation kommt nach etwa 3,19 s auf.
Quiz
Einsteiger Warum liegt ein Türgriff weit weg von den Scharnieren?
Damit derselbe Schub eine größere Drehwirkung hat
Damit die Tür leichter wird
Damit die Tür von allein zufällt
Es macht keinen Unterschied; es ist nur Tradition
Antwort zeigen
Antwort: A. Damit derselbe Schub eine größere Drehwirkung hat
Drehmoment ist Kraft mal Hebelarm. Je weiter von den Scharnieren du drückst, desto größer ist die Drehwirkung derselben Kraft.
Einsteiger Ein schweres Rad wird von einem fallenden Gewicht in Schwung gebracht, dann schlägt das Gewicht auf den Boden. Was macht das Rad?
Es bleibt sofort stehen
Es dreht sich mit gleichbleibender Geschwindigkeit weiter und wird nur durch Reibung langsamer
Es wird immer schneller
Es beginnt sich rückwärts zu drehen
Antwort zeigen
Antwort: B. Es dreht sich mit gleichbleibender Geschwindigkeit weiter und wird nur durch Reibung langsamer
Sobald die Schnur locker ist, wirkt kein Drehmoment mehr, die Drehgeschwindigkeit ändert sich also nicht mehr. Ein sich drehendes Rad dreht sich weiter, solange nichts es verdreht.
Einsteiger Zwei Räder haben dieselbe Masse. Bei dem einen liegt die Masse am Rand, bei dem anderen nahe der Achse. Welches lässt sich schwerer in Schwung bringen?
Das mit der Masse nahe der Achse
Sie sind gleich schwer
Das mit der Masse am Rand
Es hängt nur davon ab, wie schnell du es drehen willst
Antwort zeigen
Antwort: C. Das mit der Masse am Rand
Masse weit weg von der Achse bewegt sich bei gleicher Drehgeschwindigkeit schneller und widersetzt sich daher stärker Drehänderungen: Ihr Trägheitsmoment ist größer.
Mittelstufe Eine Kraft von 40 N greift rechtwinklig am Ende eines 0,25 m langen Schraubenschlüssels an. Welches Drehmoment erzeugt sie?
160 N·m
40 N·m
1000 N·m
10 N·m
Antwort zeigen
Antwort: D. 10 N·m
τ = r·F = 0,25 × 40 = 10 N·m. 160 N·m entsteht durch Teilen von F durch r, 40 N·m ignoriert den Hebelarm, und 1000 N·m verwendet 25 (die Länge in Zentimetern) statt 0,25 m.
Mittelstufe Eine homogene Scheibe hat die Masse 4 kg und den Radius 0,5 m. Wie groß ist ihr Trägheitsmoment um ihre Achse?
0,5 kg·m²
1 kg·m²
2 kg·m²
4 kg·m²
Antwort zeigen
Antwort: A. 0,5 kg·m²
I = ½·M·R² = ½ × 4 × 0,25 = 0,5 kg·m². Vergisst man die ½, erhält man 1 kg·m², was einem dünnen Ring entspräche.
Mittelstufe In der Animation beschleunigt das 1-kg-Gewicht mit etwa 0,17 m/s² nach unten. Die Schnurspannung beträgt:
genau 9,81 N, gleich m·g
etwas weniger als 9,81 N
etwas mehr als 9,81 N
null, weil das Gewicht fällt
Antwort zeigen
Antwort: B. etwas weniger als 9,81 N
Newtonsches Gesetz für das Gewicht: m·g − F = m·a mit a > 0, also F = m·(g − a) ≈ 9,64 N. Wäre F gleich m·g, würde das Gewicht nicht beschleunigen.
Fortgeschritten Eine sich drehende Eiskunstläuferin zieht die Arme an, und ihr Trägheitsmoment halbiert sich. Ohne äußeres Drehmoment: Ihre Winkelgeschwindigkeit:
halbiert sich
bleibt gleich
verdoppelt sich
vervierfacht sich
Antwort zeigen
Antwort: C. verdoppelt sich
L = I·ω bleibt erhalten, also verdoppelt sich ω, wenn I halbiert wird. Ihre Rotationsenergie ½·I·ω² verdoppelt sich ebenfalls, aufgebracht durch die Arbeit ihrer Arme.
Fortgeschritten In der Animation wird der ω(t)-Graph waagerecht, wenn das Gewicht aufkommt. Was drückt das aus?
Die Spannung ist jetzt gleich m·g
τ = dL/dt = 0, also bleibt L = I·ω erhalten
Die kinetische Energie geht jetzt verloren
Die Winkelbeschleunigung ist jetzt maximal
Antwort zeigen
Antwort: B. τ = dL/dt = 0, also bleibt L = I·ω erhalten
Bei lockerer Schnur verschwindet das Drehmoment, also gilt dL/dt = 0, und der Drehimpuls und damit ω bleibt konstant.
 Physik-Tutor